uORocketryがSBGのINS/GNSSを用いてSAカップでトップ10入りを達成
オタワ大学のロケットチームがスペースポート・アメリカ・カップに向けてEllipse-N慣性航法システムを統合。
「SBG Systemsが提供してくれたユニットと専門知識により、エアブレーキの最適化された制御アルゴリズムの実現に近づくことができました。」 | オタワ大学ロケットチーム
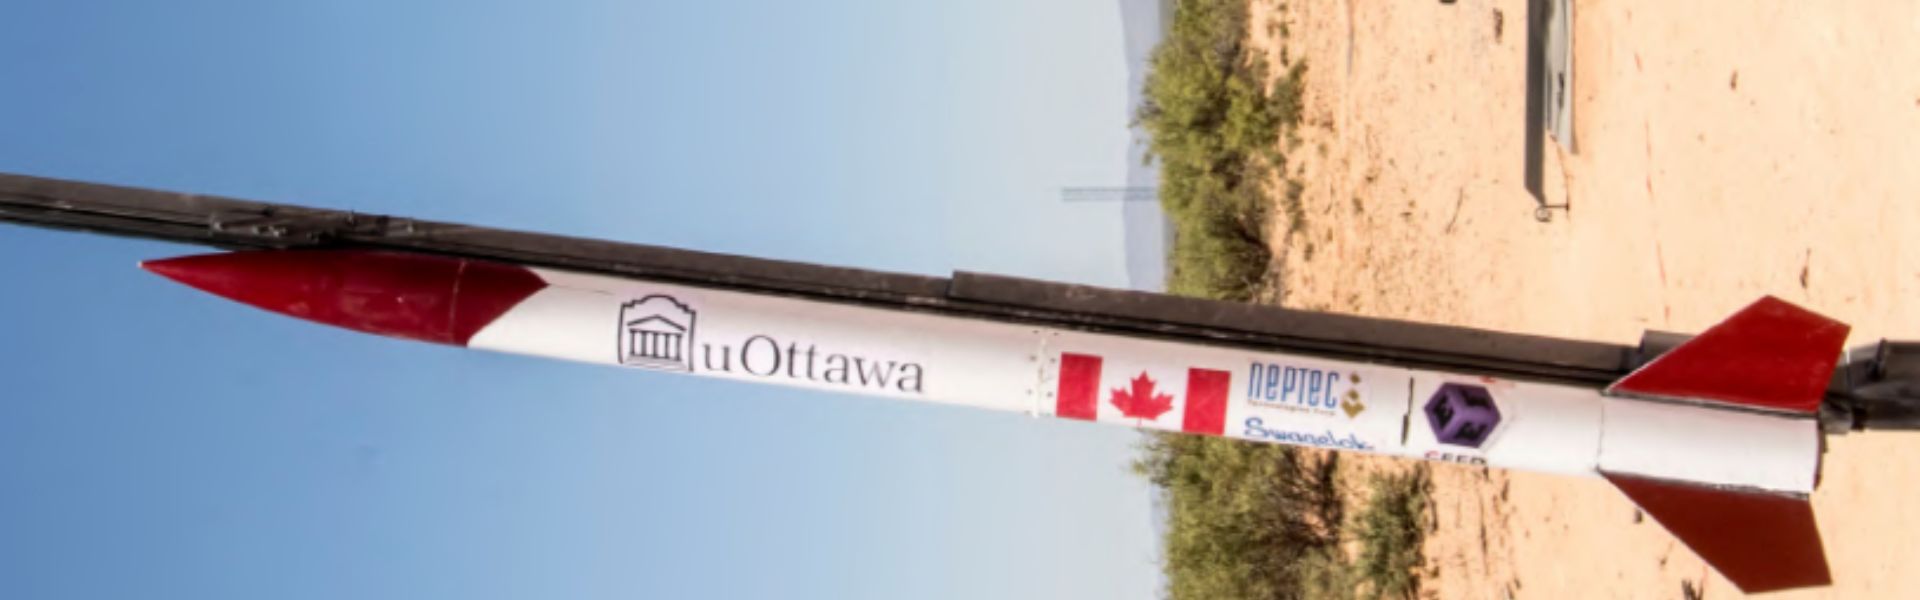
オタワ大学が「スペースポート・アメリカ・カップ」に参加した
「スペースポート・アメリカ・カップ」は、学術会議と競技会を組み合わせた、世界最大規模の国際大学対抗ロケット工学コンテストです。
2019年の大会では、124チーム以上から集まった1,500人の学生が、高度10,000フィートおよび30,000フィートを目標に、固体ロケット、液体ロケット、ハイブリッドロケットを打ち上げました。
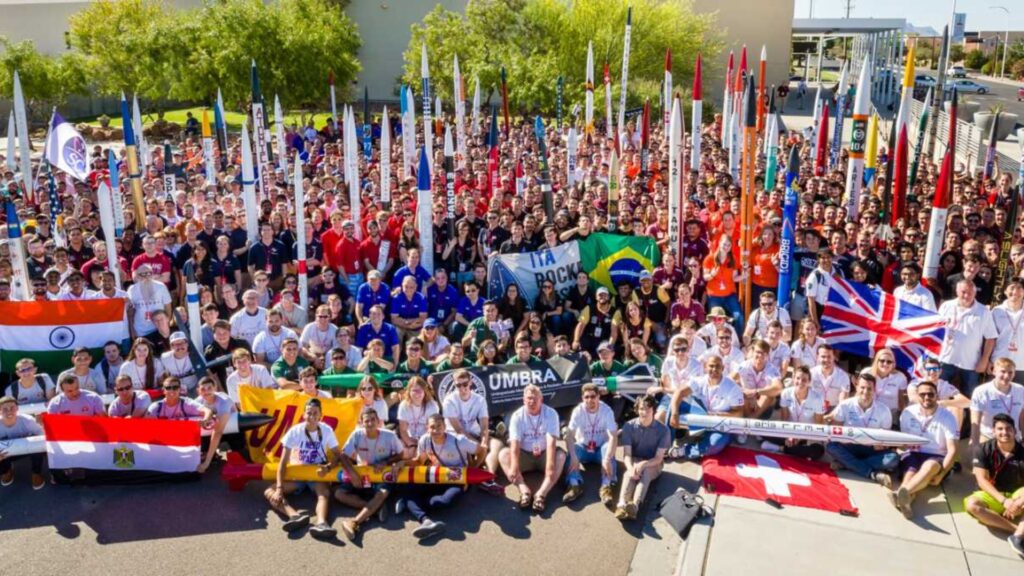
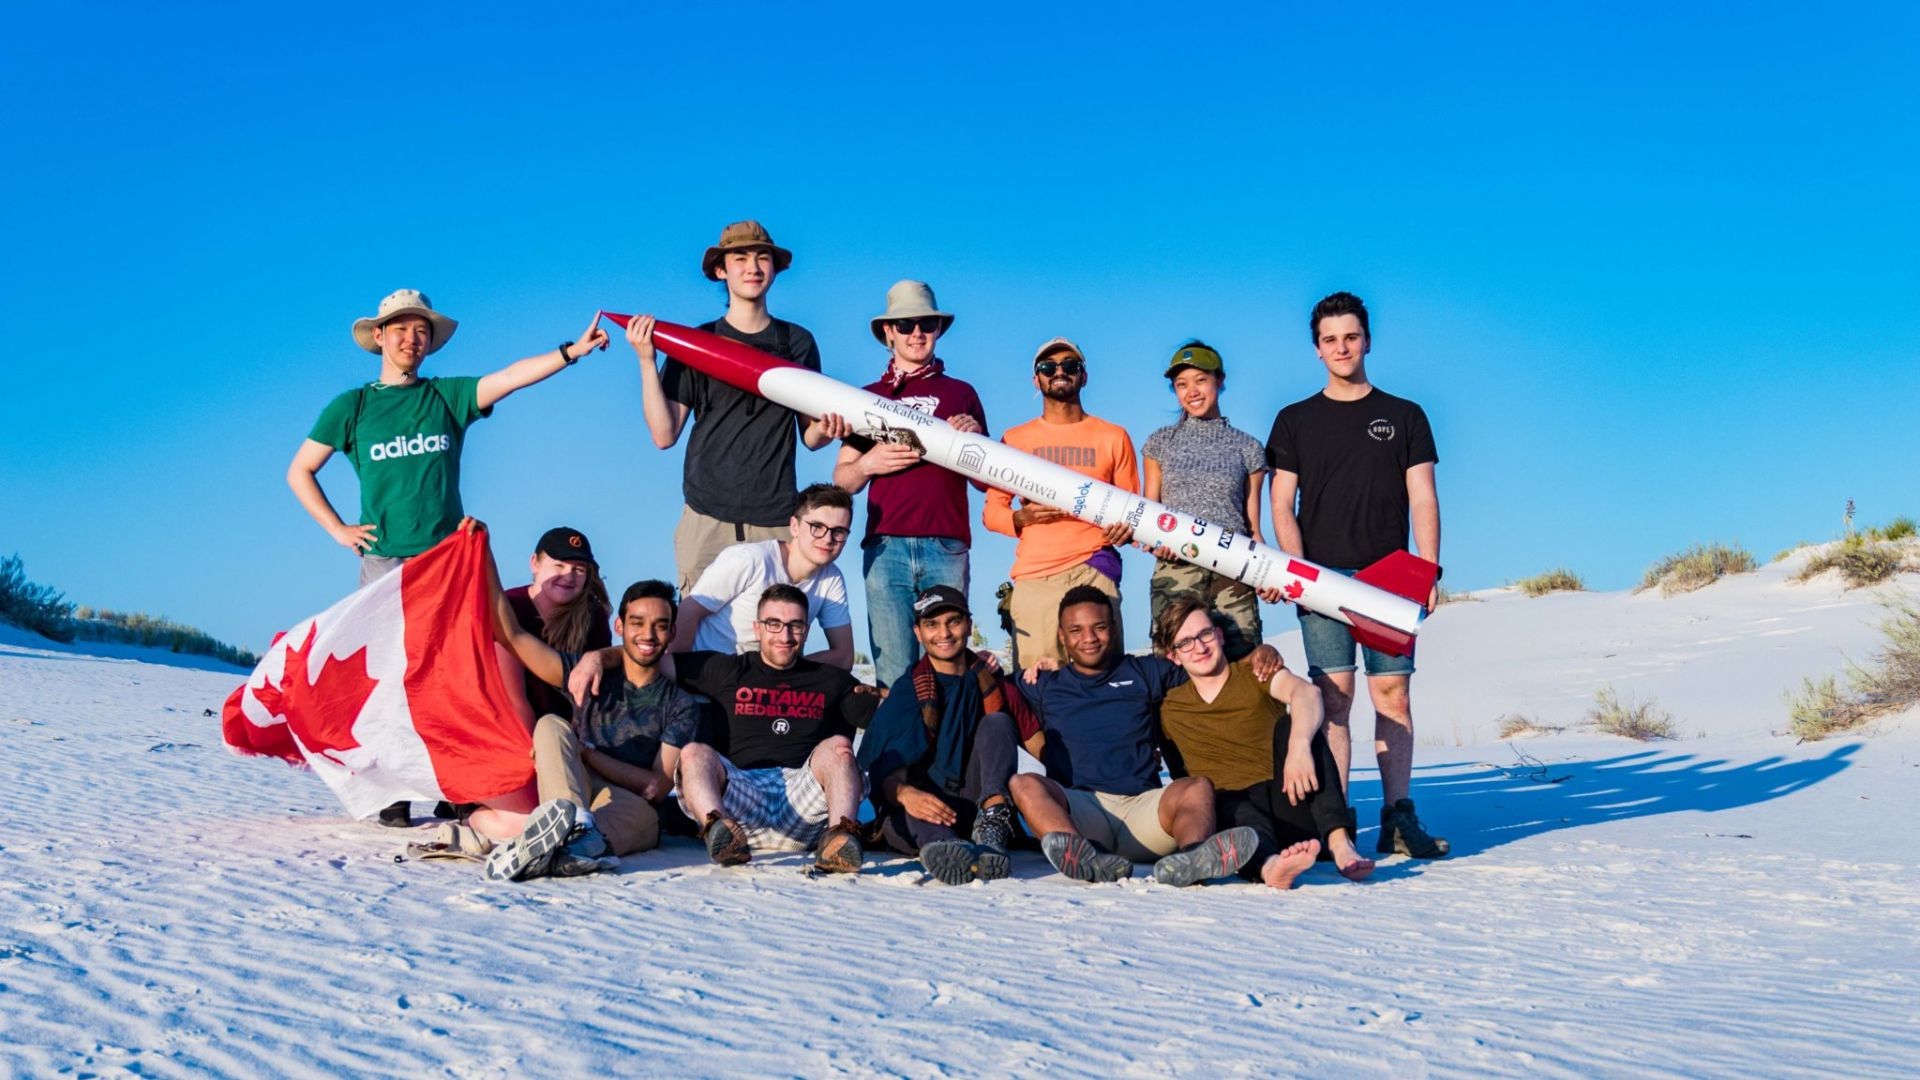
2回目の参加となるオタワ大学ロケットチーム「uORocketry」は、前回成功を収めた設計をさらに改良し、主要な機能を向上させるため、新たな改良版の開発に着手した。
驚くべき自動空気ブレーキシステムを搭載したロケット
uORocketryのロケット「ジャッカロープ」には、大きな競争上の優位性があります。それは、搭載されたフライトコンピュータによって完全に制御される自動エアブレーキシステムです。このシステムは、ロケットが所定の高度に近づくにつれて抗力を高め、減速させます。
今年のチームの主要な目標の一つは、回収システムの信頼性を向上させることでした。
これを達成するために、チームは機械的に堅牢なエアブレーキシステムに加え、それを効果的に作動させる制御手法を採用しました。
アビオニクスシステムは、エアブレーキのリアルタイム制御、回収システムの段階的展開、およびデータ記録と回収のための飛行中のテレメトリ送信を担当しています。
Ellipse-Nによる回収システムの信頼性向上
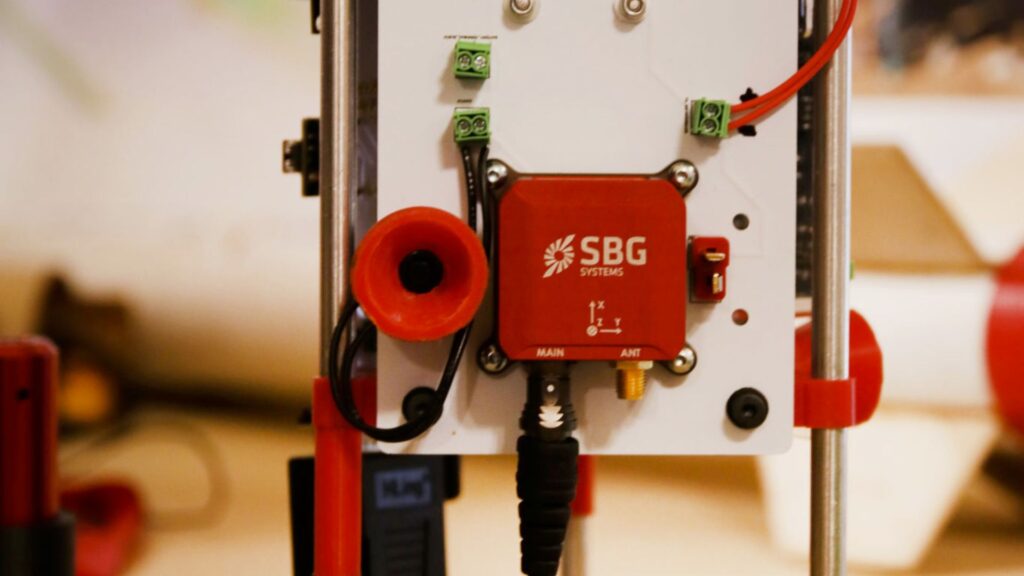
uORocketryは、エアブレーキの最適化された制御アルゴリズムを実現するため、2019年のアビオニクスソリューションにSBG SystemsのEllipse-N慣性航法システムを統合しました。
チームは、このINS GNSSセンサーソリューションをハードウェアのパワーボードに統合し、状態推定に利用することで、理想的なエアブレーキの展開を決定しました。
を統合したエアブレーキ方式INS
Ellipse-N INS GNSSセンサーには、加速度計、ジャイロスコープ、磁気センサーで構成される慣性計測装置(IMU)が組み込まれており、GPSおよび気圧計と組み合わされています。
当社のソリューションは、動的特性および温度(-40°Cから85°C)の校正を経た高品質な産業用コンポーネントにより、最も過酷な条件下でもロバストな姿勢、高度、および航法データを提供します。
これは、飛行を最適に制御し必要な高度に到達するため、また回収システムの展開を最適に行うためにも使用されました。これにより、着陸と回収のためのパラシュートを展開するための、ロケットの適切な構成と理想的な位置を見出すことができました。
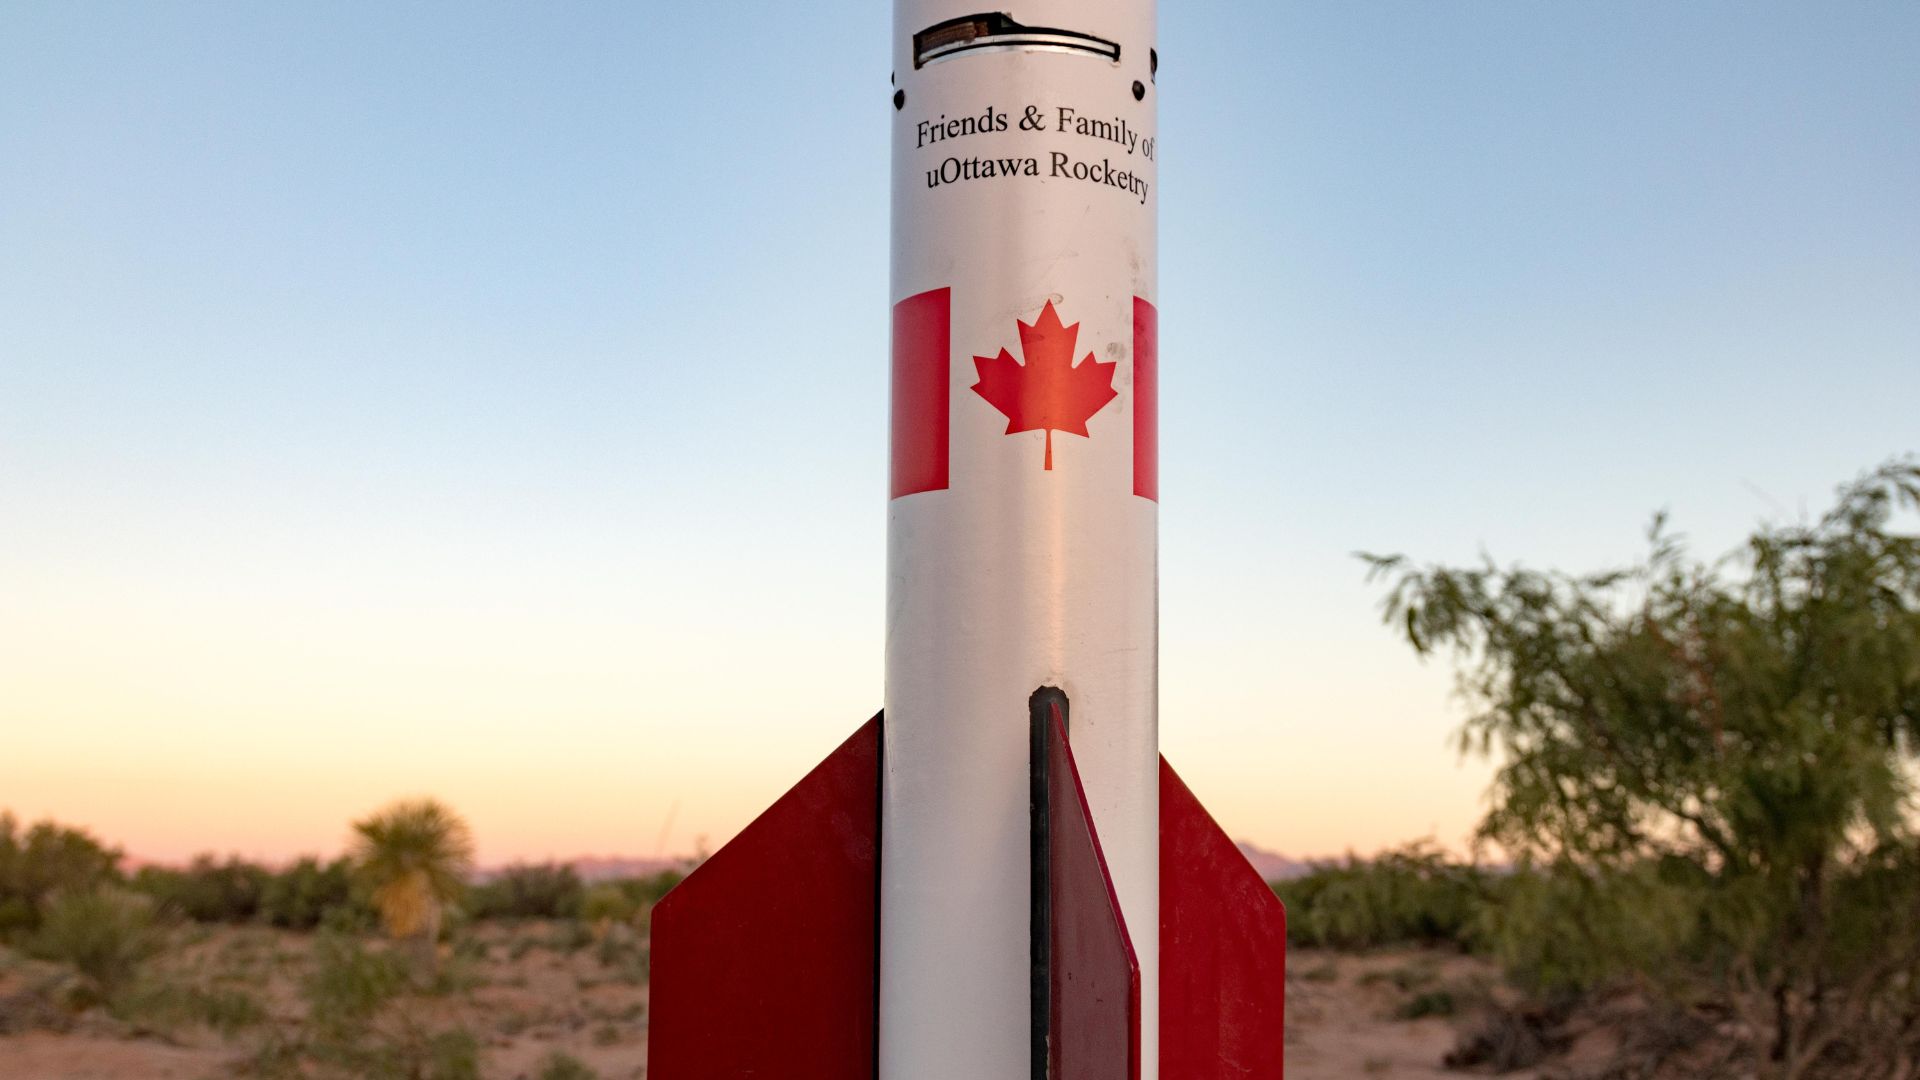
uORocketryは2018年と2019年の両方でSAカップに参加しました。今年、「Jackalope」と名付けられたロケットで、122チーム中8位となり、トップ10入りを果たしました!
また、同チームが参加したカテゴリー(高度10,000フィート、商用モーター)では、47チーム中4位に入賞しました。 単なる競技参加にとどまらず、飛行中の最終高度を正確に制御するために採用したエアブレーキ方式について、プレゼンテーションも行いました。
uORocketryについて
uOttawa Rocketryは、2016年に設立された、大学を拠点とする学際的な学生エンジニアリングチームです。
設立以来、ハイブリッドロケットエンジン、パラシュートのコンセプト、特注の航空電子システム、さらには独自の点火機構など、数多くの航空宇宙プロジェクトを開発してきました。
しかし、彼らの主な活動はロケットの製作です。
Ellipse-N
Ellipse-Nは、デュアルバンド・4周波のGNSS受信機を統合した、コンパクトかつ高性能なRTK慣性航法システム(INS)です。ロール、ピッチ、方位、ヒーブ(上下動)に加え、センチメートル精度のGNSS位置情報を提供します。
Ellipse-Nセンサーは、動的な環境や過酷なGNSS条件下で最高のパフォーマンスを発揮します。さらに、磁気方位を使用して低ダイナミックなアプリケーションで動作させることも可能です。

Ellipse-Nの見積もりを依頼する
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
INS は、外部の補助センサーからの入力を受け付けますか?
慣性航法システム(INS)は、エアデータセンサー、磁気センサー、オドメーター、DVL、その他の補助センサーからの入力を受け付けます。
この統合により、INSは特にGNSS電波障害環境において、非常に多用途で信頼性の高いものとなります。
これらの外部センサーは、補完的なデータを提供することで、INS の全体的な性能と精度を向上させます。
AHRSとINSの違いは何ですか?
姿勢方位基準装置(AHRS)と慣性航法システム(INS)の主な違いは、その機能と提供するデータの範囲にあります。
AHRSは姿勢情報、具体的には車両やデバイスの姿勢(ピッチ、ロール)および方位(ヨー)を提供します。通常、ジャイロスコープ、加速度計、磁気センサーなどのセンサーを組み合わせて使用し、姿勢を計算して安定化させます。AHRSは3軸(ピッチ、ロール、ヨー)の角度位置を出力するため、システムは空間内での自身の方向を把握することができます。航空機、UAV、ロボット工学、海洋システムなどで広く使用されており、車両の制御や安定化に不可欠な正確な姿勢および方位データを提供します。
INSは、(AHRSのように)姿勢データを提供するだけでなく、時間の経過に伴う車両の位置、速度、加速度も追跡します。GNSSのような外部基準に依存せず、慣性センサーを使用して3次元空間での動きを推定します。AHRSに搭載されているセンサー(ジャイロスコープ、加速度計)を組み合わせるだけでなく、位置や速度を追跡するための高度なアルゴリズムが含まれている場合もあり、精度を向上させるためにGNSSなどの外部データと統合されることがよくあります。
要約すると、AHRSは姿勢(姿勢角および方位)に焦点を当てているのに対し、INSは位置、速度、姿勢を含むナビゲーションデータの完全なスイートを提供します。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
