uORocketry raggiunge la Top 10 alla SA Cup con INS/GNSS SBG
Il team di missilistica dell'Università di Ottawa integra il Sistema di Navigazione Inerziale Ellipse-N per la Spaceport America Cup.
"L'unità e l'esperienza fornite da SBG Systems ci hanno aiutato ad avvicinarci al raggiungimento di un algoritmo di controllo ottimizzato per i freni aerodinamici." | Team di missilistica dell'Università di Ottawa
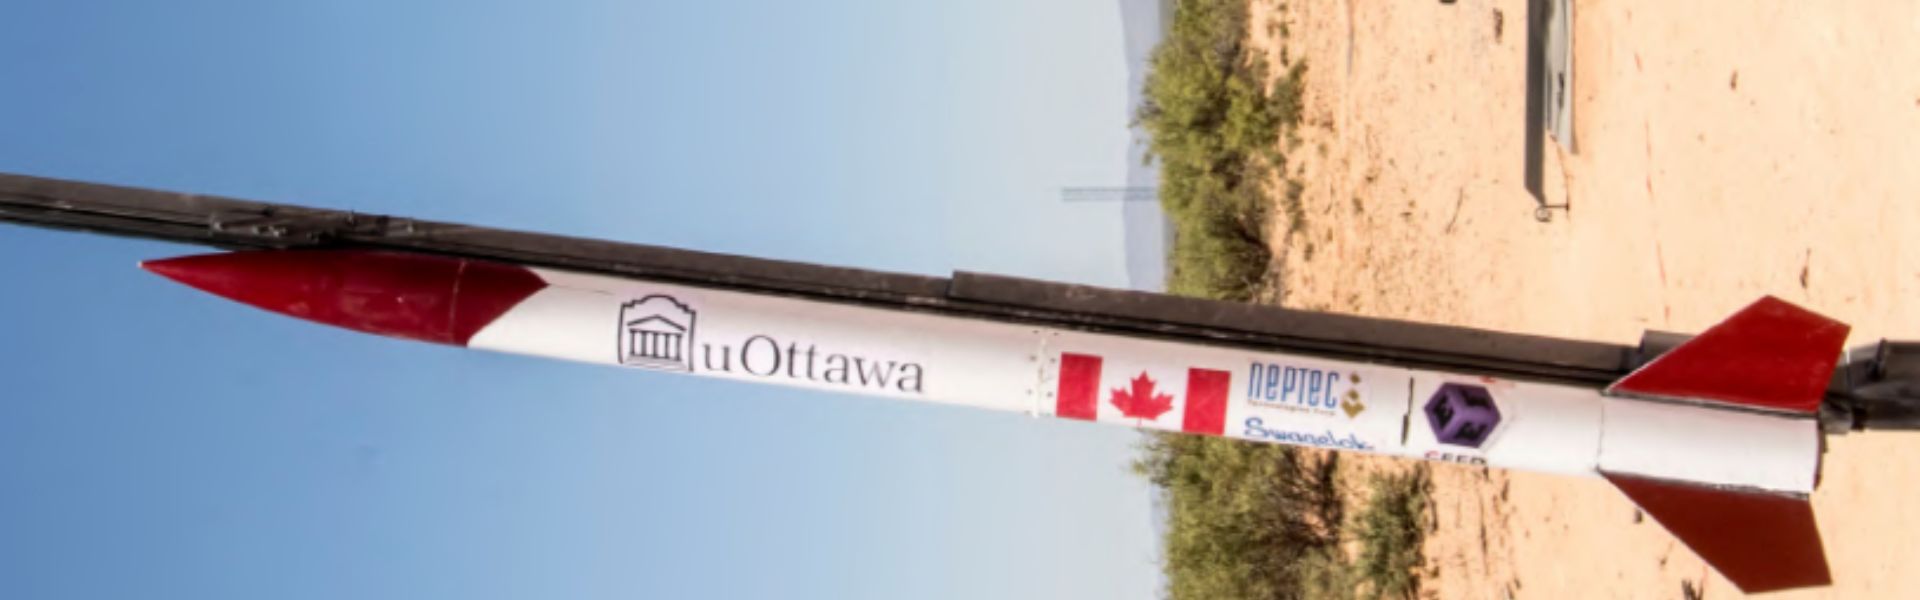
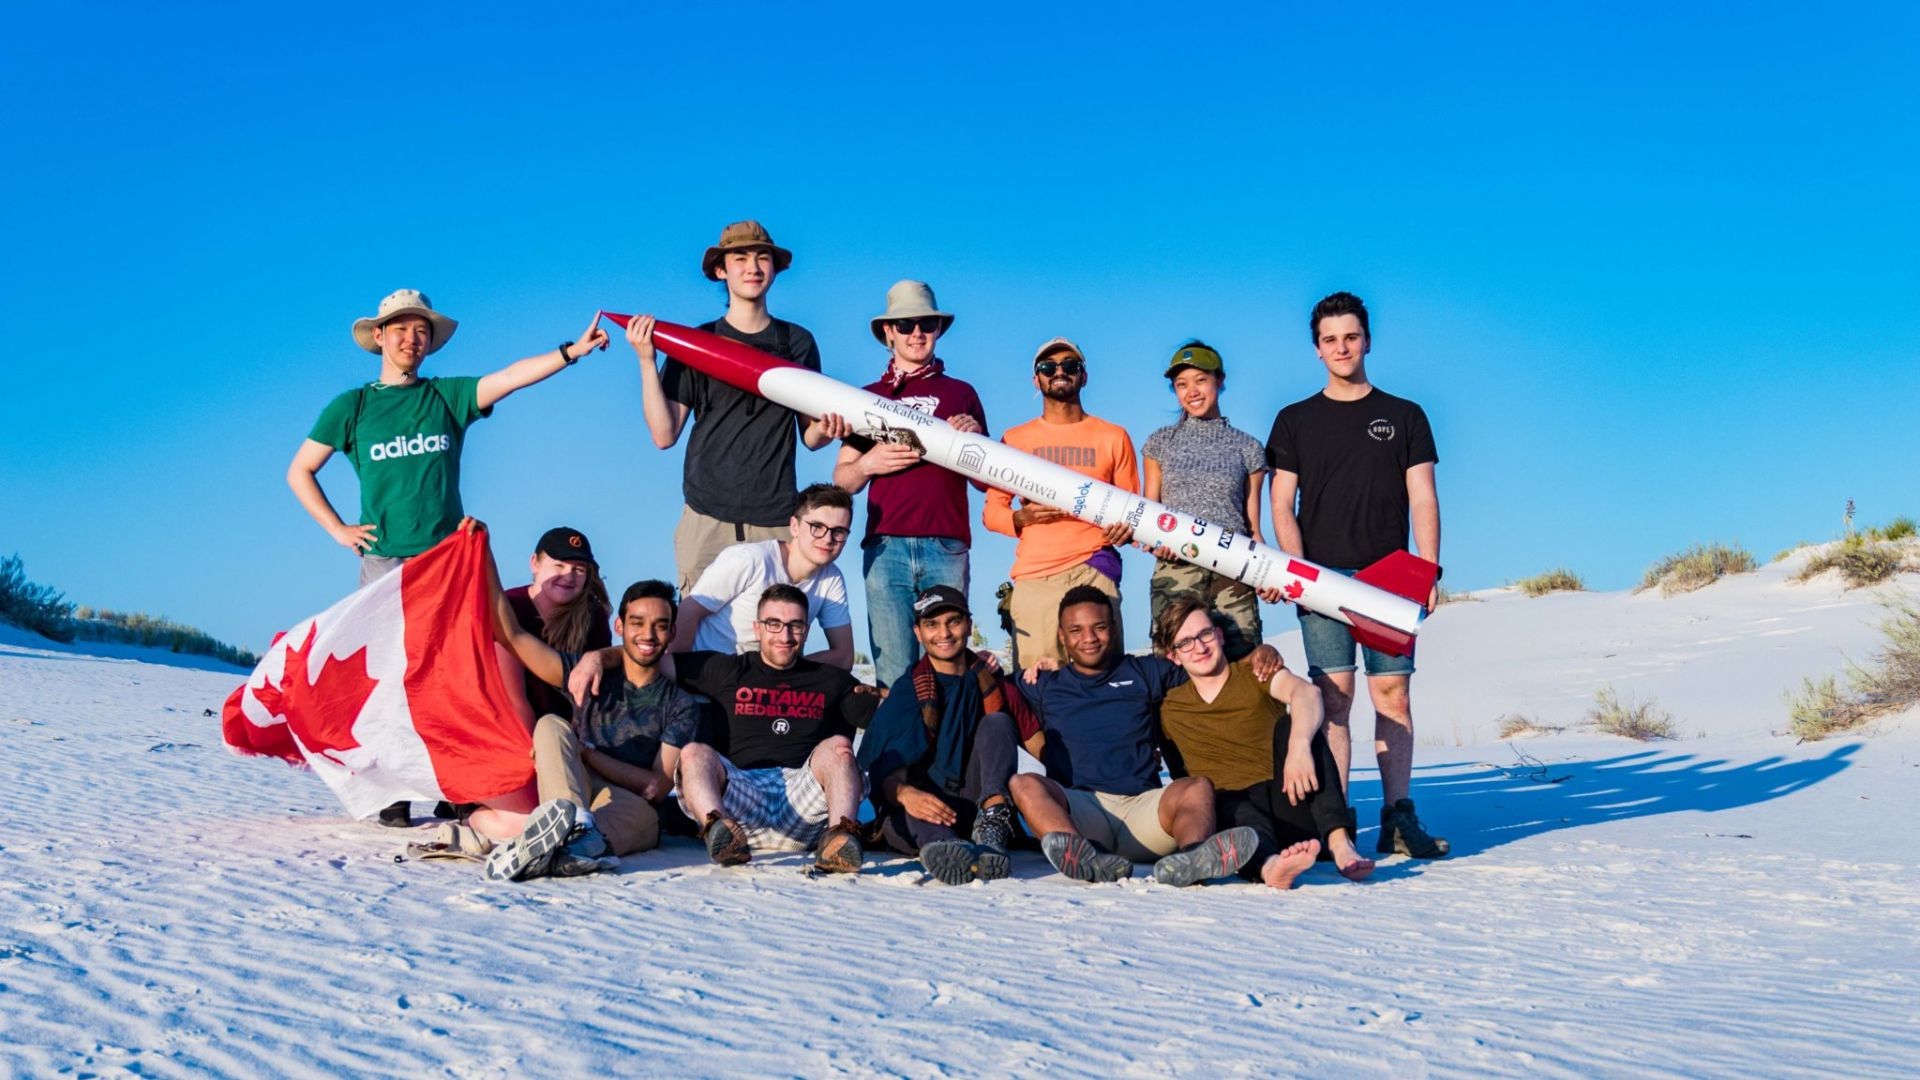
L'Università di Ottawa ha partecipato alla Spaceport America Cup
La Spaceport America Cup è la più grande competizione internazionale interuniversitaria al mondo dedicata all’ingegneria missilistica, che unisce conferenze accademiche e gare.
Durante l’edizione del 2019, 1.500 studenti provenienti da oltre 124 squadre hanno lanciato razzi a propellente solido, liquido e ibrido con l’obiettivo di raggiungere altitudini comprese tra i 10.000 e i 30.000 piedi.
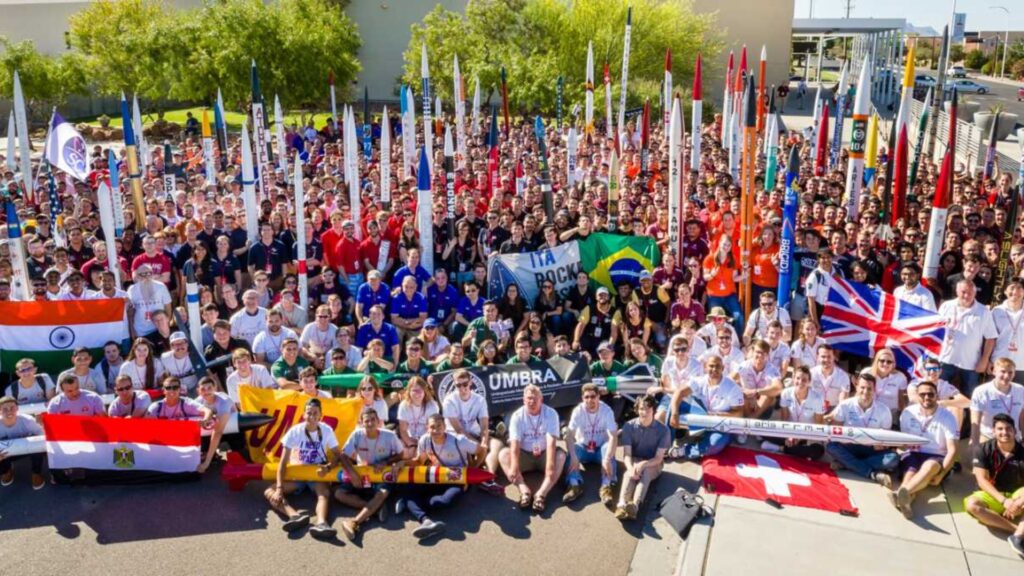
Alla sua seconda partecipazione, uORocketry, il team di missilistica dell’Università di Ottawa, ha apportato ulteriori modifiche al proprio progetto, già coronato da successo in precedenza, al fine di migliorarne le caratteristiche principali.
Un razzo dotato di un incredibile sistema automatizzato di frenata atmosferica
Il razzo “Jackalope” di uORocketry gode di un notevole vantaggio competitivo: il suo sistema automatizzato di frenata aerodinamica, interamente controllato dal computer di volo di bordo. Questo sistema aumenta la resistenza aerodinamica e rallenta il razzo man mano che raggiunge quota.
Uno degli obiettivi principali del team quest’anno era il miglioramento dell’affidabilità del proprio sistema di recupero.
Per raggiungerlo, hanno fatto affidamento sul proprio sistema di frenata aerodinamica, meccanicamente robusto, nonché su un metodo di controllo per azionarlo in modo efficace.
Il sistema avionico è responsabile del controllo in tempo reale dei freni aerodinamici, dell’attivazione graduale del sistema di recupero e dell’invio dei dati telemetrici durante il volo per la registrazione e il recupero dei dati.
Miglioramento dell'affidabilità del sistema di recupero grazie all'Ellipse-N
uORocketry ha integrato il sistema di navigazione inerziale Ellipse-N di SBG Systems nella loro soluzione avionica del 2019 al fine di ottenere un algoritmo di controllo ottimizzato per gli aerofreni.
Il team ha integrato questa soluzione sensore INS GNSS nella scheda di alimentazione dell'hardware, utilizzandola per le stime di stato al fine di determinare il dispiegamento ideale degli aerofreni.
Sistema di frenata aerodinamica che integra un INS
Il sensore GNSS Ellipse-N INS integra un'unità di misura inerziale composta da accelerometri, giroscopi e magnetometri, accoppiata a un GPS e a un barometro.
La nostra soluzione fornisce dati robusti di orientamento, altitudine e navigazione anche nelle condizioni più estreme, grazie a componenti di alta qualità di grado industriale, calibrati in dinamica e temperatura (da -40°C a 85°C).
È stato utilizzato per controllare al meglio il volo e raggiungere l'altitudine richiesta, oltre che per dispiegare in modo ottimale il sistema di recupero. Ha contribuito a trovare la configurazione corretta e la posizione ideale del razzo per il dispiegamento dei paracadute per l'atterraggio e il recupero.
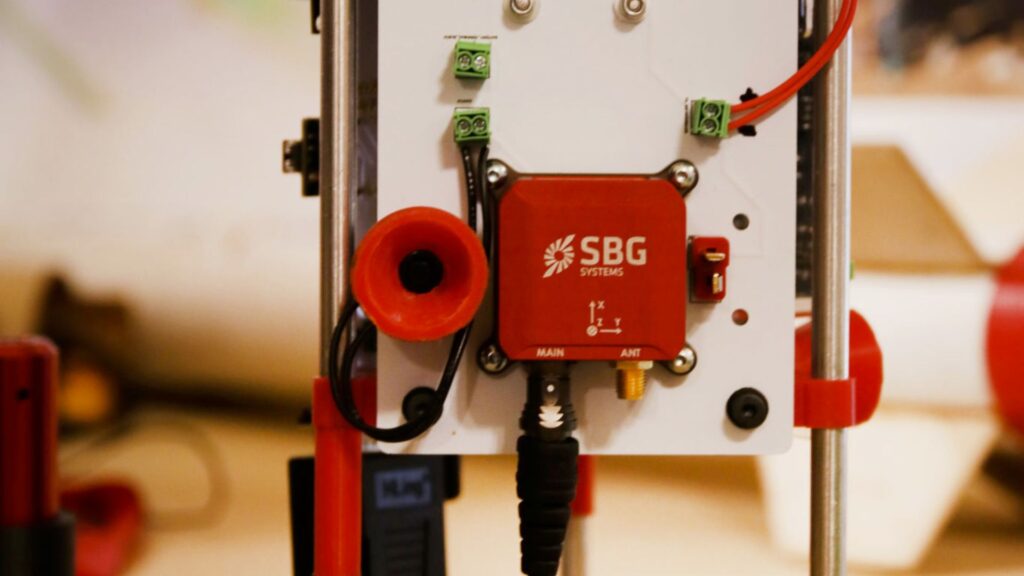
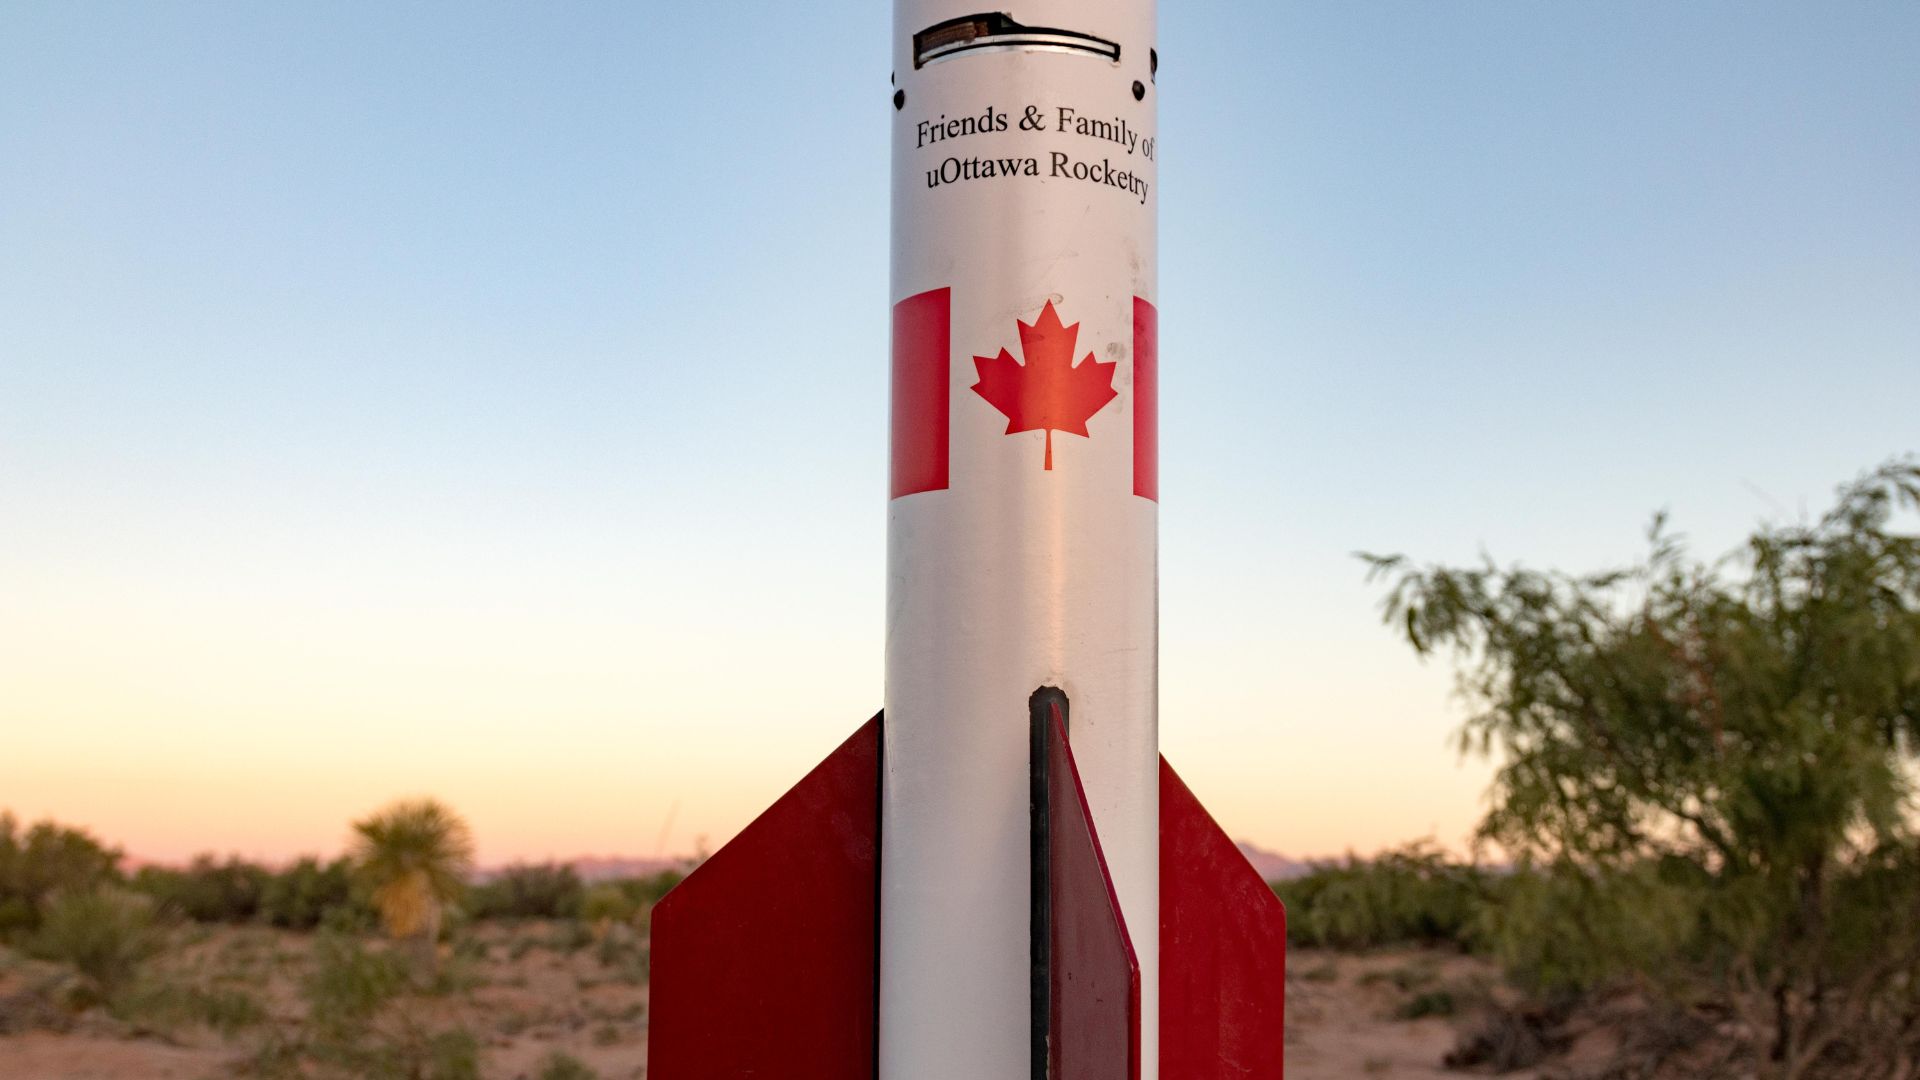
uORocketry ha partecipato alla SA Cup sia nel 2018 che nel 2019. Con il loro razzo chiamato Jackalope, quest’anno sono entrati nella TOP 10, classificandosi all’8° posto su 122!
Si sono inoltre piazzati al 4° posto su 47 squadre in gara nella loro categoria: 10.000 piedi di altitudine, motore commerciale. Oltre a gareggiare, ha anche tenuto una presentazione sul proprio sistema di frenata aerodinamica, utilizzato per ottenere un’altitudine finale precisa durante i voli.
Informazioni su uORocketry
uOttawa Rocketry è un team studentesco multidisciplinare di ingegneria con sede universitaria, fondato nel 2016.
Da allora, il team ha sviluppato numerosi progetti aerospaziali, quali un motore a razzo ibrido, un prototipo di paracadute, sistemi avionici personalizzati e persino meccanismi di accensione innovativi.
Il loro obiettivo principale, tuttavia, è la costruzione di razzi.
Ellipse-N
Ellipse-N è un sistema di navigazione inerziale RTK (INS) compatto e ad alte prestazioni con un ricevitore GNSS integrato Dual band, Quad Constellations. Fornisce rollio, beccheggio, direzione e heave, nonché una posizione GNSS centimetrica.
Il sensore Ellipse-N offre le migliori prestazioni in ambienti dinamici e in condizioni GNSS difficili. Inoltre, può funzionare anche in applicazioni meno dinamiche utilizzando la direzione magnetica.

Richiedi un preventivo per Ellipse-N
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ! Qui troverete le risposte alle domande più frequenti sulle applicazioni che presentiamo. Se non trovate ciò che state cercando, non esitate a contattarci direttamente!
INS , accetta segnali provenienti da sensori ausiliari esterni?
I sistemi di navigazione inerziale della nostra azienda accettano input da sensori di ausilio esterni, come sensori di dati atmosferici, magnetometri, odometri, DVL e altri.
Questa integrazione rende l'INS estremamente versatile e affidabile, soprattutto in ambienti in cui il segnale GNSS non è disponibile.
Questi sensori esterni migliorano le prestazioni complessive e la precisione dell’ INS , fornendo dati complementari.
Qual è la differenza tra AHRS e INS?
La principale differenza tra un Attitude and Heading Reference System (AHRS) e un Inertial Navigation System (INS) risiede nella loro funzionalità e nella portata dei dati che forniscono.
L'AHRS fornisce informazioni sull'orientamento, in particolare l'assetto (beccheggio, rollio) e la rotta (imbardata) di un veicolo o dispositivo. In genere utilizza una combinazione di sensori, tra cui giroscopi, accelerometri e magnetometri, per calcolare e stabilizzare l'orientamento. L'AHRS emette la posizione angolare su tre assi (beccheggio, rollio e imbardata), consentendo a un sistema di comprendere il proprio orientamento nello spazio. Viene spesso utilizzato in aviazione, UAV, robotica e sistemi marini per fornire dati accurati su assetto e rotta, fondamentali per il controllo e la stabilizzazione del veicolo.
Un INS non solo fornisce dati di orientamento (come un AHRS), ma traccia anche la posizione, la velocità e l'accelerazione di un veicolo nel tempo. Utilizza sensori inerziali per stimare il movimento nello spazio tridimensionale senza fare affidamento su riferimenti esterni come il GNSS. Combina i sensori presenti nell'AHRS (giroscopi, accelerometri) ma può anche includere algoritmi più avanzati per il tracciamento della posizione e della velocità, integrandosi spesso con dati esterni come il GNSS per una maggiore precisione.
In sintesi, l'AHRS si concentra sull'orientamento (assetto e prua), mentre l'INS fornisce una suite completa di dati di navigazione, inclusi posizione, velocità e orientamento.
Qual è la differenza tra IMU e INS?
La differenza tra un'Unità di Misura Inerziale (IMU) e un Sistema di Navigazione Inerziale (INS) risiede nella loro funzionalità e complessità.
Un'IMU (unità di misura inerziale) fornisce dati grezzi sull'accelerazione lineare e sulla velocità angolare del veicolo, misurate da accelerometri e giroscopi. Fornisce informazioni su beccheggio (pitch), rollio (roll), imbardata (yaw) e movimento, ma non calcola i dati di posizione o navigazione. L'IMU è progettata specificamente per trasmettere dati essenziali su movimento e orientamento per l'elaborazione esterna al fine di determinare posizione o velocità.
D'altra parte, un'INS (sistema di navigazione inerziale) combina i dati dell'IMU con algoritmi avanzati per calcolare la posizione, la velocità e l'orientamento di un veicolo nel tempo. Incorpora algoritmi di navigazione come il filtro di Kalman per la fusione e l'integrazione dei sensori. Un'INS fornisce dati di navigazione in tempo reale, inclusi posizione, velocità e orientamento, senza fare affidamento su sistemi di posizionamento esterni come il GNSS.
Questo sistema di navigazione viene solitamente utilizzato in applicazioni che richiedono soluzioni di navigazione complete, in particolare in ambienti privi di GNSS, come UAV militari, navi e sottomarini.
