uORocketry alcanza el Top 10 en la Copa SA con INS/GNSS de SBG
El equipo de cohetería de la Universidad de Ottawa integra el sistema de navegación inercial Ellipse-N para la Spaceport America Cup.
«La unidad y la experiencia aportadas por SBG Systems nos ayudaron a acercarnos a la consecución de un algoritmo de control optimizado para los aerofrenos.» | Equipo de cohetería de la Universidad de Ottawa
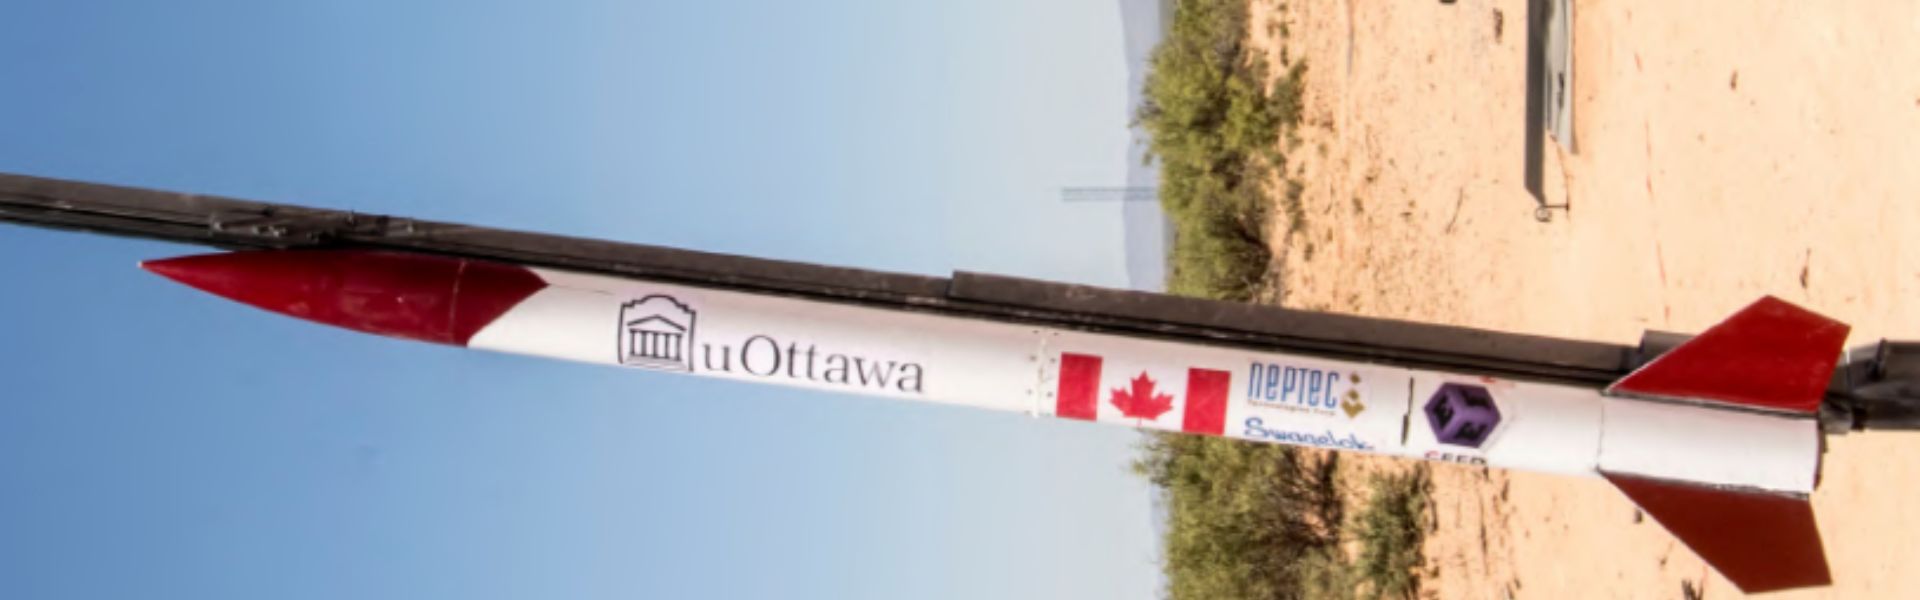
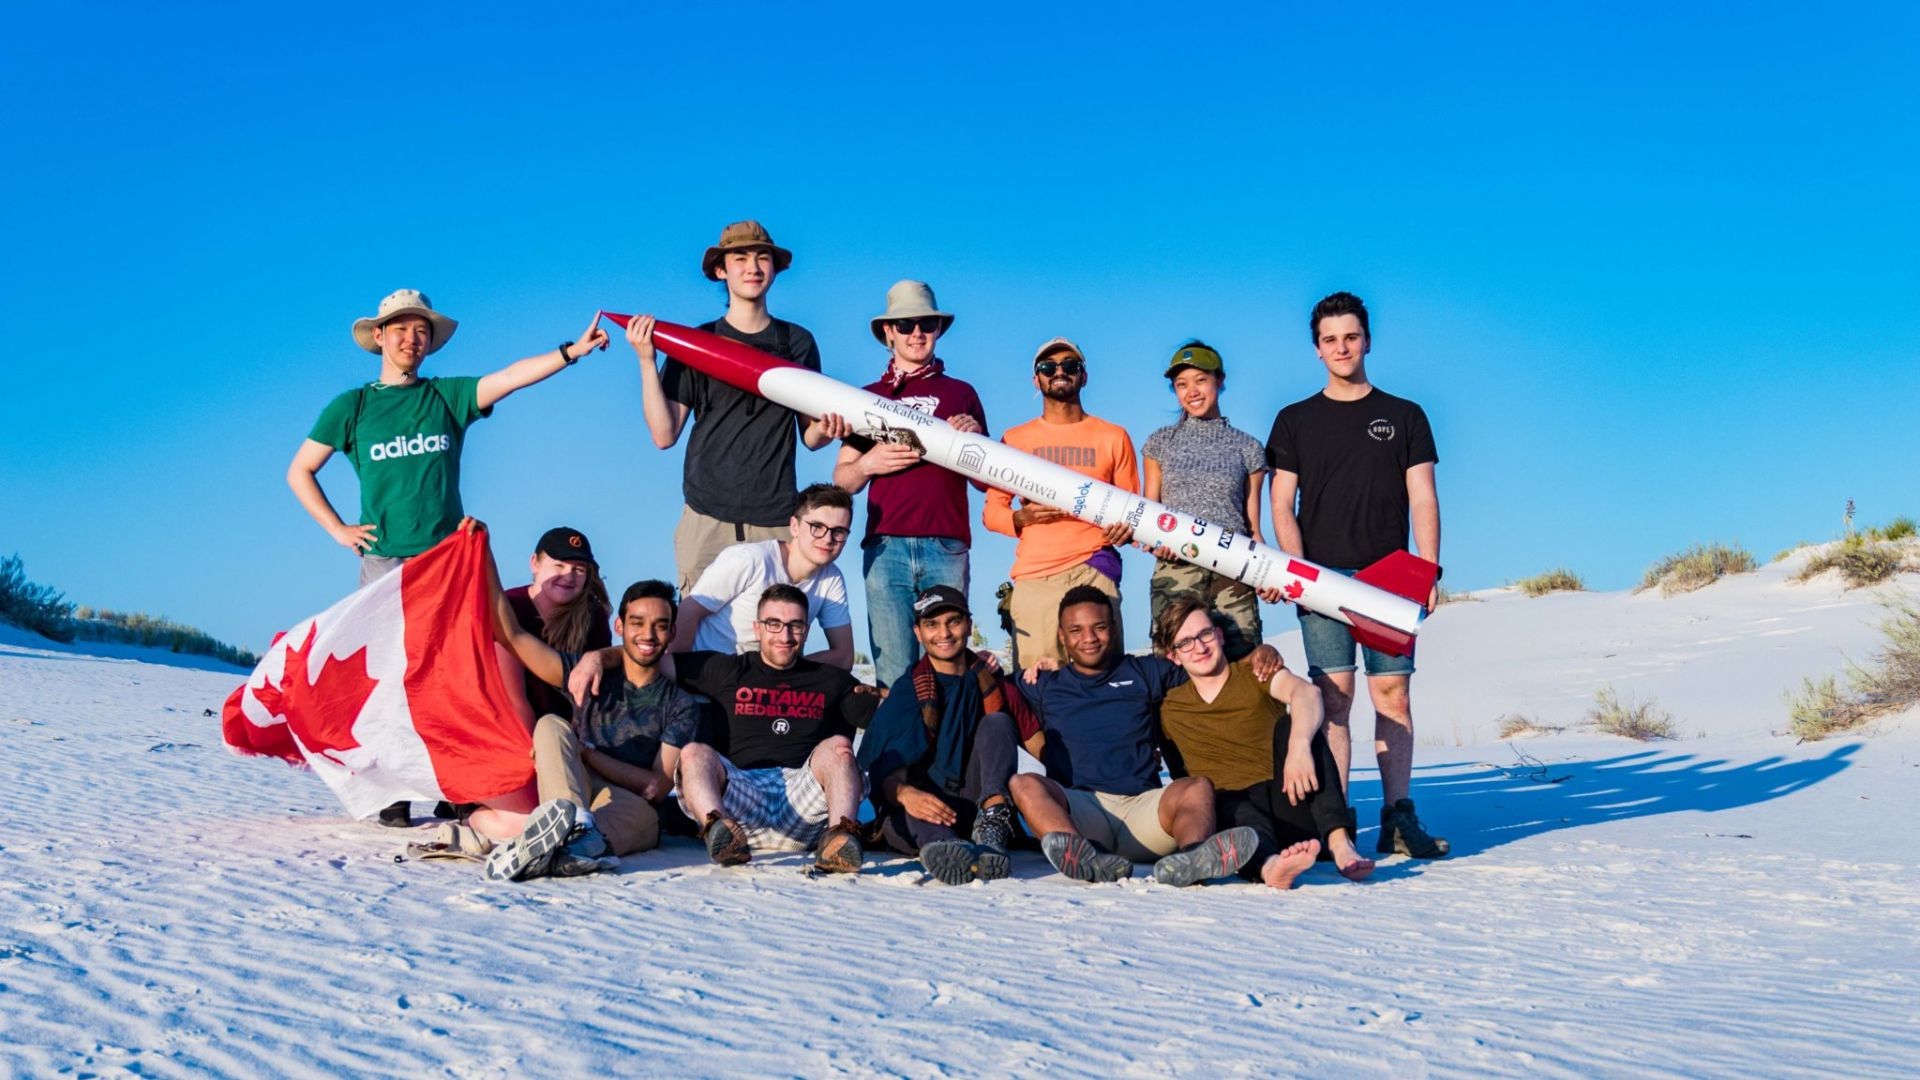
La Universidad de Ottawa participó en la Spaceport America Cup
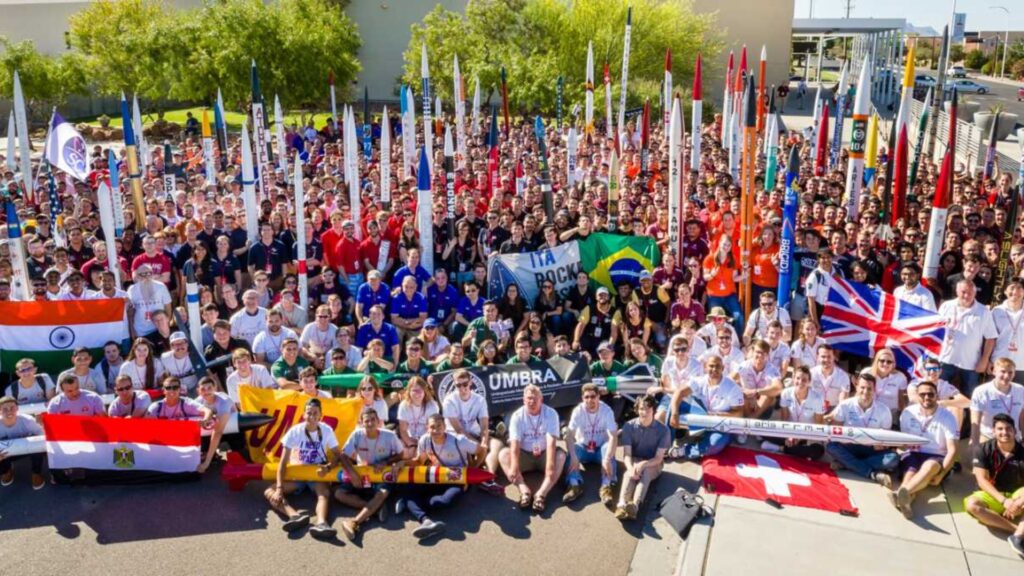
La Spaceport America Cup es el concurso internacional de ingeniería de cohetes intercolegiales más grande del mundo, que combina conferencias académicas y competición.
Durante la edición de 2019, 1.500 estudiantes de más de 124 equipos lanzaron cohetes de combustible sólido, líquido e híbrido para alcanzar altitudes objetivo de 10.000 y 30.000 pies.
En su segunda participación, uORocketry, el equipo de cohetería de la Universidad de Ottawa, realizó una nueva iteración sobre su diseño anterior, que ya había resultado exitoso, para mejorar características clave.
Un cohete con un impresionante sistema de aerofrenos automatizado
El cohete de uORocketry, Jackalope, cuenta con una importante ventaja competitiva: su sistema de aerofrenos automatizado, controlado íntegramente por su ordenador de a bordo. Esto incrementa la resistencia aerodinámica y reduce la velocidad del cohete a medida que se acerca a la altitud objetivo.
Uno de los principales objetivos del equipo este año fue mejorar la fiabilidad de su sistema de recuperación.
Para lograrlo, confiaron en su sistema de aerofrenos mecánicamente robusto, así como en un método de control para accionarlo eficazmente.
El sistema de aviónica se encarga del control en tiempo real de los aerofrenos, la activación de las fases del sistema de recuperación y el envío de telemetría durante el vuelo para el registro de datos y la recuperación.
Mejora de la fiabilidad del sistema de recuperación gracias al Ellipse-N
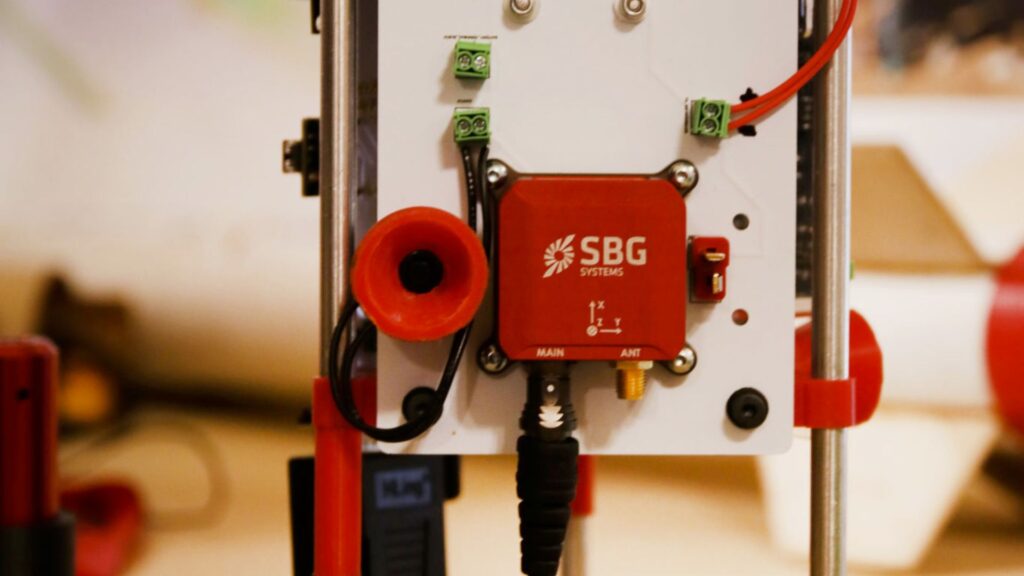
uORocketry integró el Sistema de Navegación Inercial Ellipse-N de SBG Systems en su solución de aviónica de 2019 para lograr un algoritmo de control optimizado para los aerofrenos.
El equipo integró esta solución de sensor INS GNSS en la placa de alimentación del hardware, utilizándola para estimaciones de estado con el fin de determinar el despliegue ideal de los aerofrenos.
Esquema de aerofreno que integra un INS
Los sensores GNSS Ellipse-N INS integran una unidad de medición inercial compuesta por acelerómetros, giróscopos y magnetómetros, junto con un GPS y un barómetro.
Nuestra solución proporciona datos robustos de orientación, altitud y navegación en las condiciones más adversas gracias a componentes de alta calidad de grado industrial, calibrados en dinámica y temperatura (desde -40 °C hasta 85 °C).
Se utilizó para controlar de la mejor manera el vuelo y alcanzar la altitud requerida, así como para desplegar el sistema de recuperación de forma óptima. Ayudó a encontrar la configuración adecuada del cohete y la posición ideal para desplegar los paracaídas destinados al aterrizaje y la recuperación.
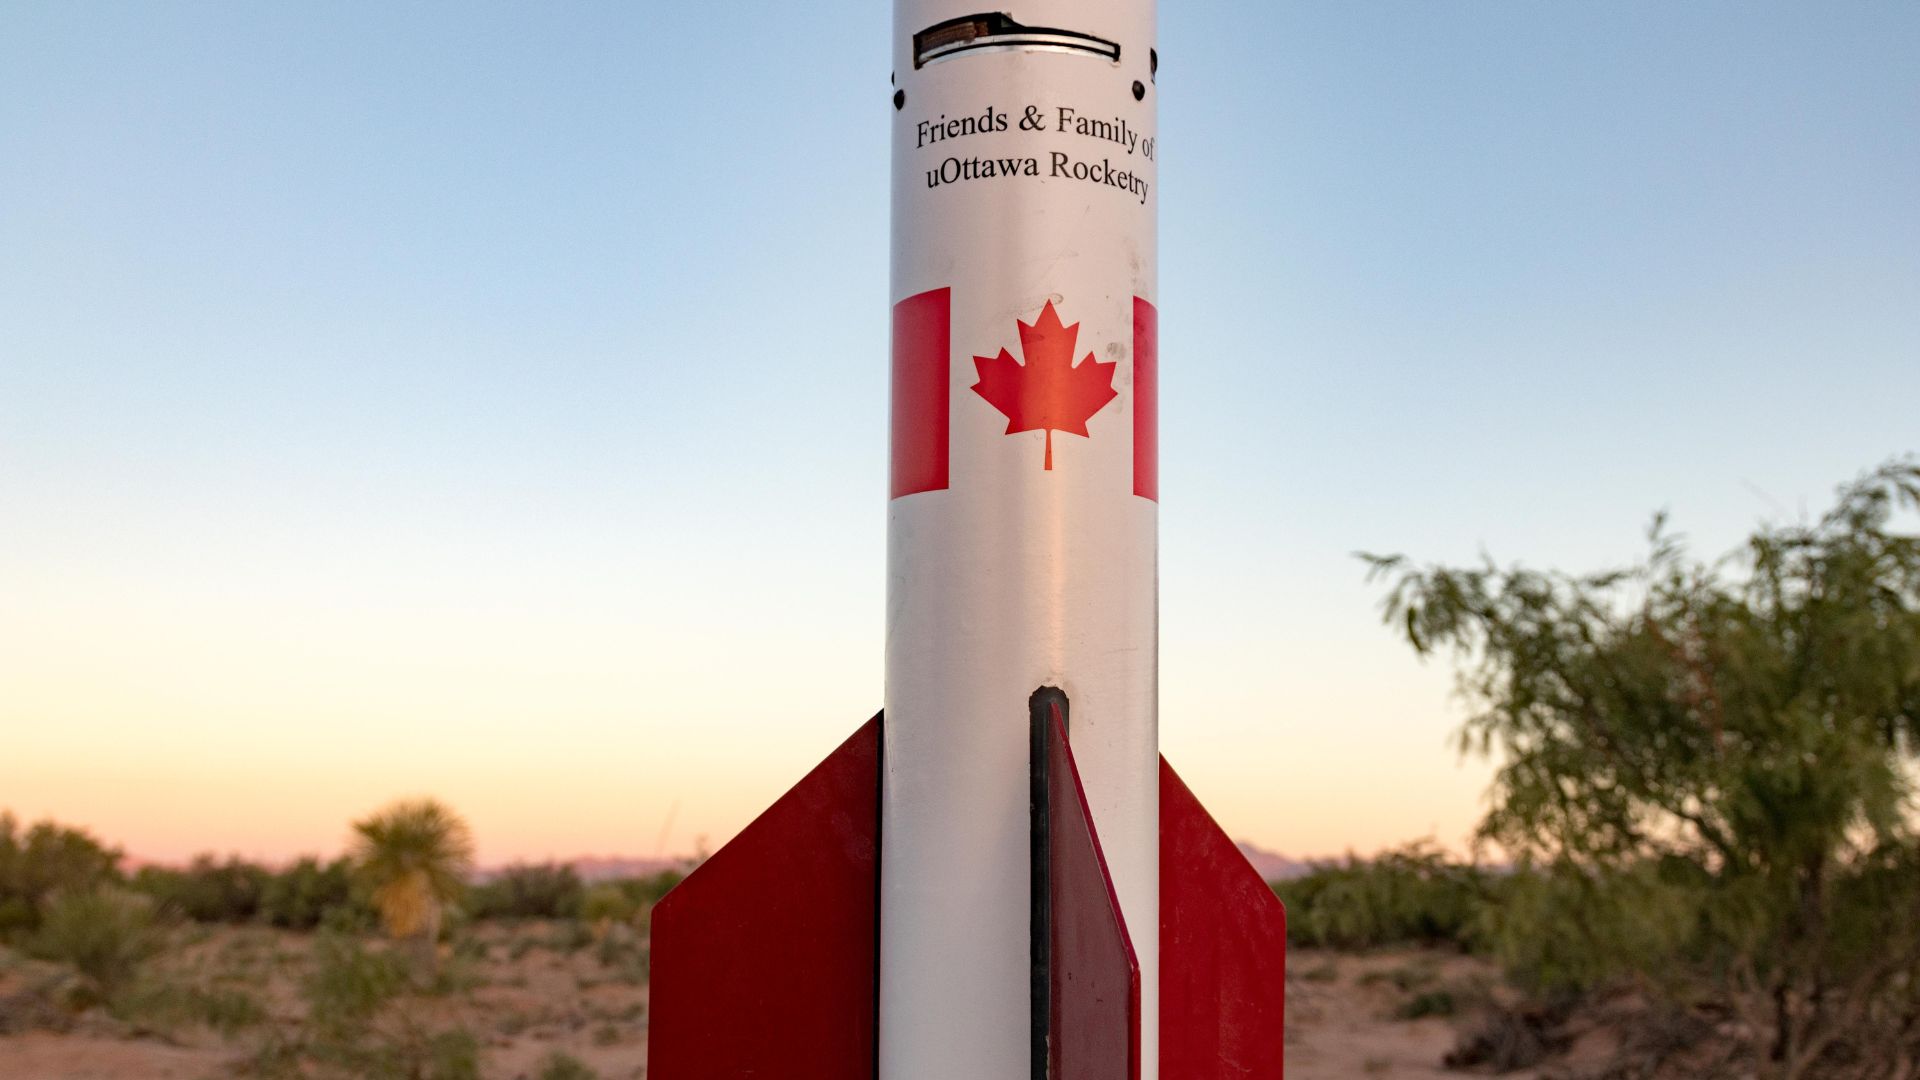
uORocketry ha participado en la SA Cup en 2018 y 2019. Con su cohete llamado Jackalope, este año alcanzaron el TOP 10, ¡ya que obtuvieron el 8.º puesto entre 122 equipos!
También se situaron en el 4.º puesto de los 47 equipos que competían en su categoría: 10.000 pies de altitud, motor comercial. Más allá de competir, incluso impartieron una presentación sobre su esquema de aerofrenos, utilizado para alcanzar una altitud final precisa durante los vuelos.
Acerca de uORocketry
uOttawa Rocketry es un equipo de ingeniería universitario multidisciplinar fundado en 2016.
Desde entonces, han desarrollado numerosos proyectos aeroespaciales, como un motor de cohete híbrido, un concepto de paracaídas, sistemas de aviónica personalizados e incluso mecanismos de ignición únicos.
Sin embargo, su enfoque principal es la construcción de cohetes.
Ellipse-N
Ellipse-N es un Sistema de Navegación Inercial (INS) RTK compacto y de alto rendimiento con un receptor GNSS integrado de doble banda y cuatro constelaciones. Proporciona alabeo, cabeceo, rumbo y oleaje vertical, así como una posición GNSS centimétrica.
El sensor Ellipse-N ofrece su mejor rendimiento en entornos dinámicos y condiciones GNSS adversas. Además, también puede operar en aplicaciones de menor dinamismo utilizando el rumbo magnético.

Solicite un presupuesto para Ellipse-N
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí encontrará respuestas a las preguntas más comunes sobre las aplicaciones que mostramos. Si no encuentra lo que busca, no dude en ponerse en contacto con nosotros directamente.
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
¿Cuál es la diferencia entre AHRS e INS?
La diferencia principal entre un sistema de referencia de actitud y rumbo (AHRS) y un sistema de navegación inercial (INS) radica en su funcionalidad y en el alcance de los datos que proporcionan.
El AHRS proporciona información de orientación, específicamente la actitud (cabeceo y alabeo) y el rumbo de un vehículo o dispositivo. Normalmente utiliza una combinación de sensores, incluidos giróscopos, acelerómetros y magnetómetros, para calcular y estabilizar la orientación. El AHRS emite la posición angular en tres ejes (cabeceo, alabeo y rumbo), lo que permite a un sistema comprender su orientación en el espacio. A menudo se utiliza en aviación, UAV, robótica y sistemas marinos para proporcionar datos precisos de actitud y rumbo, lo que resulta fundamental para el control y la estabilización del vehículo.
Un INS no solo proporciona datos de orientación (como un AHRS), sino que también rastrea la posición, la velocidad y la aceleración de un vehículo a lo largo del tiempo. Utiliza sensores inerciales para estimar el movimiento en un espacio tridimensional sin depender de referencias externas como el GNSS. Combina los sensores que se encuentran en el AHRS (giróscopos, acelerómetros), pero también puede incluir algoritmos más avanzados para el seguimiento de la posición y la velocidad, integrándose a menudo con datos externos como el GNSS para mejorar la precisión.
En resumen, el AHRS se centra en la orientación (actitud y rumbo), mientras que el INS proporciona un conjunto completo de datos de navegación, que incluye posición, velocidad y orientación.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
