uORocketry hamnar bland de 10 bästa i SA Cup med SBG INS/GNSS
Ottawa Universitys raketlag integrerar ett tröghetsnavigeringssystem från Ellipse-N inför Spaceport America Cup.
”Den utrustning och expertis som SBG Systems tillhandahöll hjälpte oss att komma närmare en optimerad styralgoritm för luftbromsarna.” | Ottawa Universitys raketlag
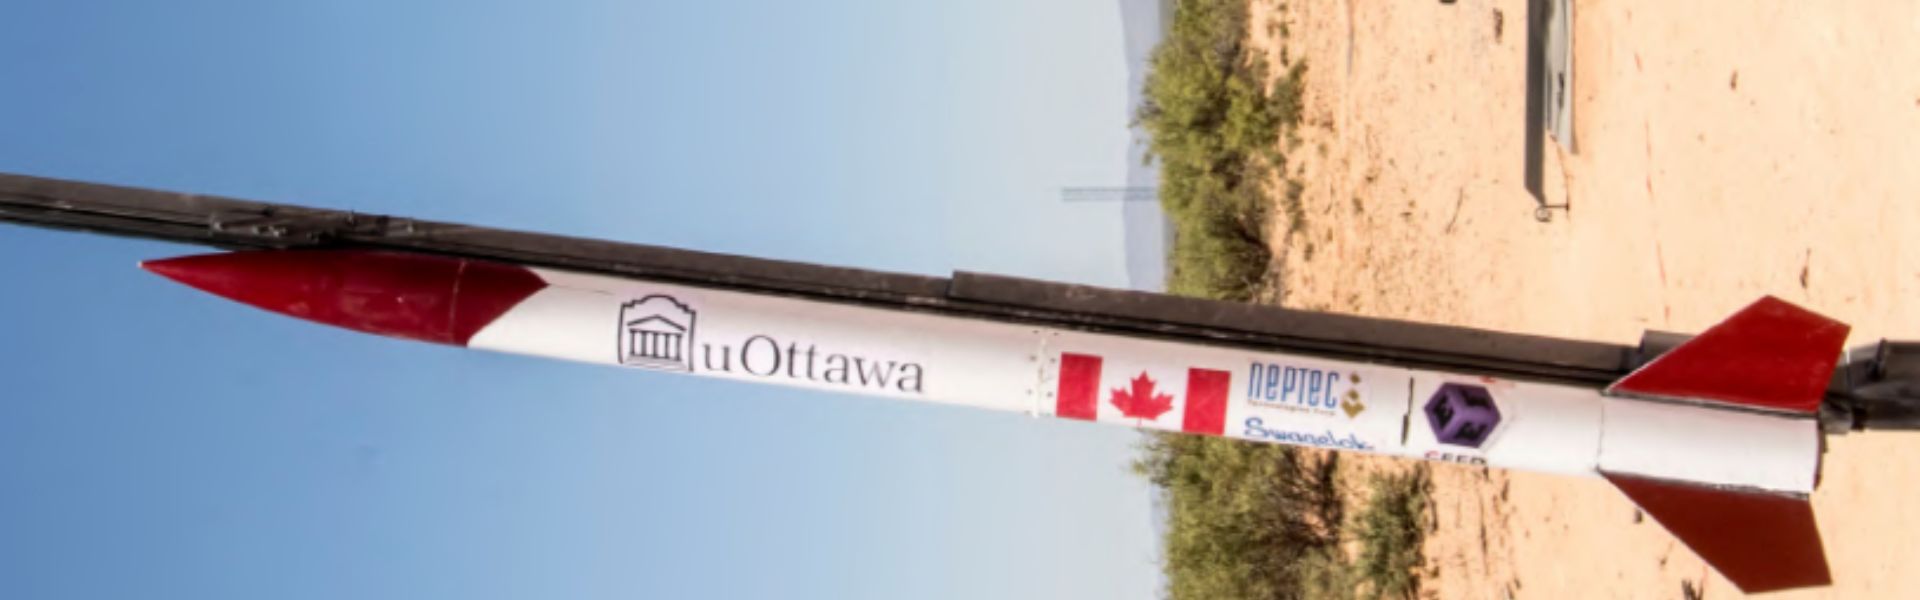
Ottawa-universitetet deltog i Spaceport America Cup
Spaceport America Cup är världens största internationella tävling i raketteknik för universitetsstudenter, där akademiska konferenser kombineras med tävling.
Under 2019 års upplaga sköt 1 500 studenter från mer än 124 lag upp raketer med fast, flytande och hybridbränsle med målet att nå höjder på 10 000 och 30 000 fot.
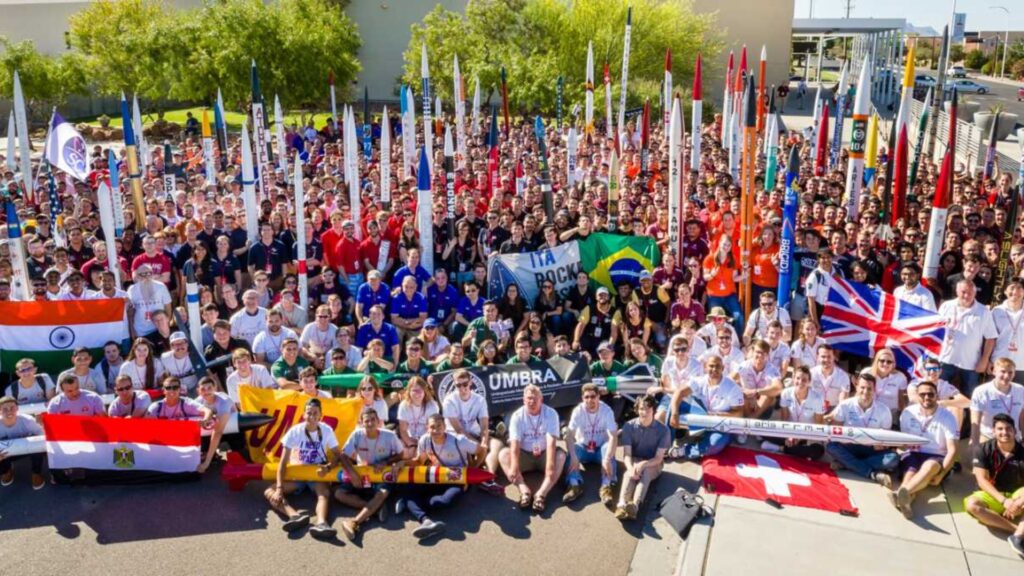
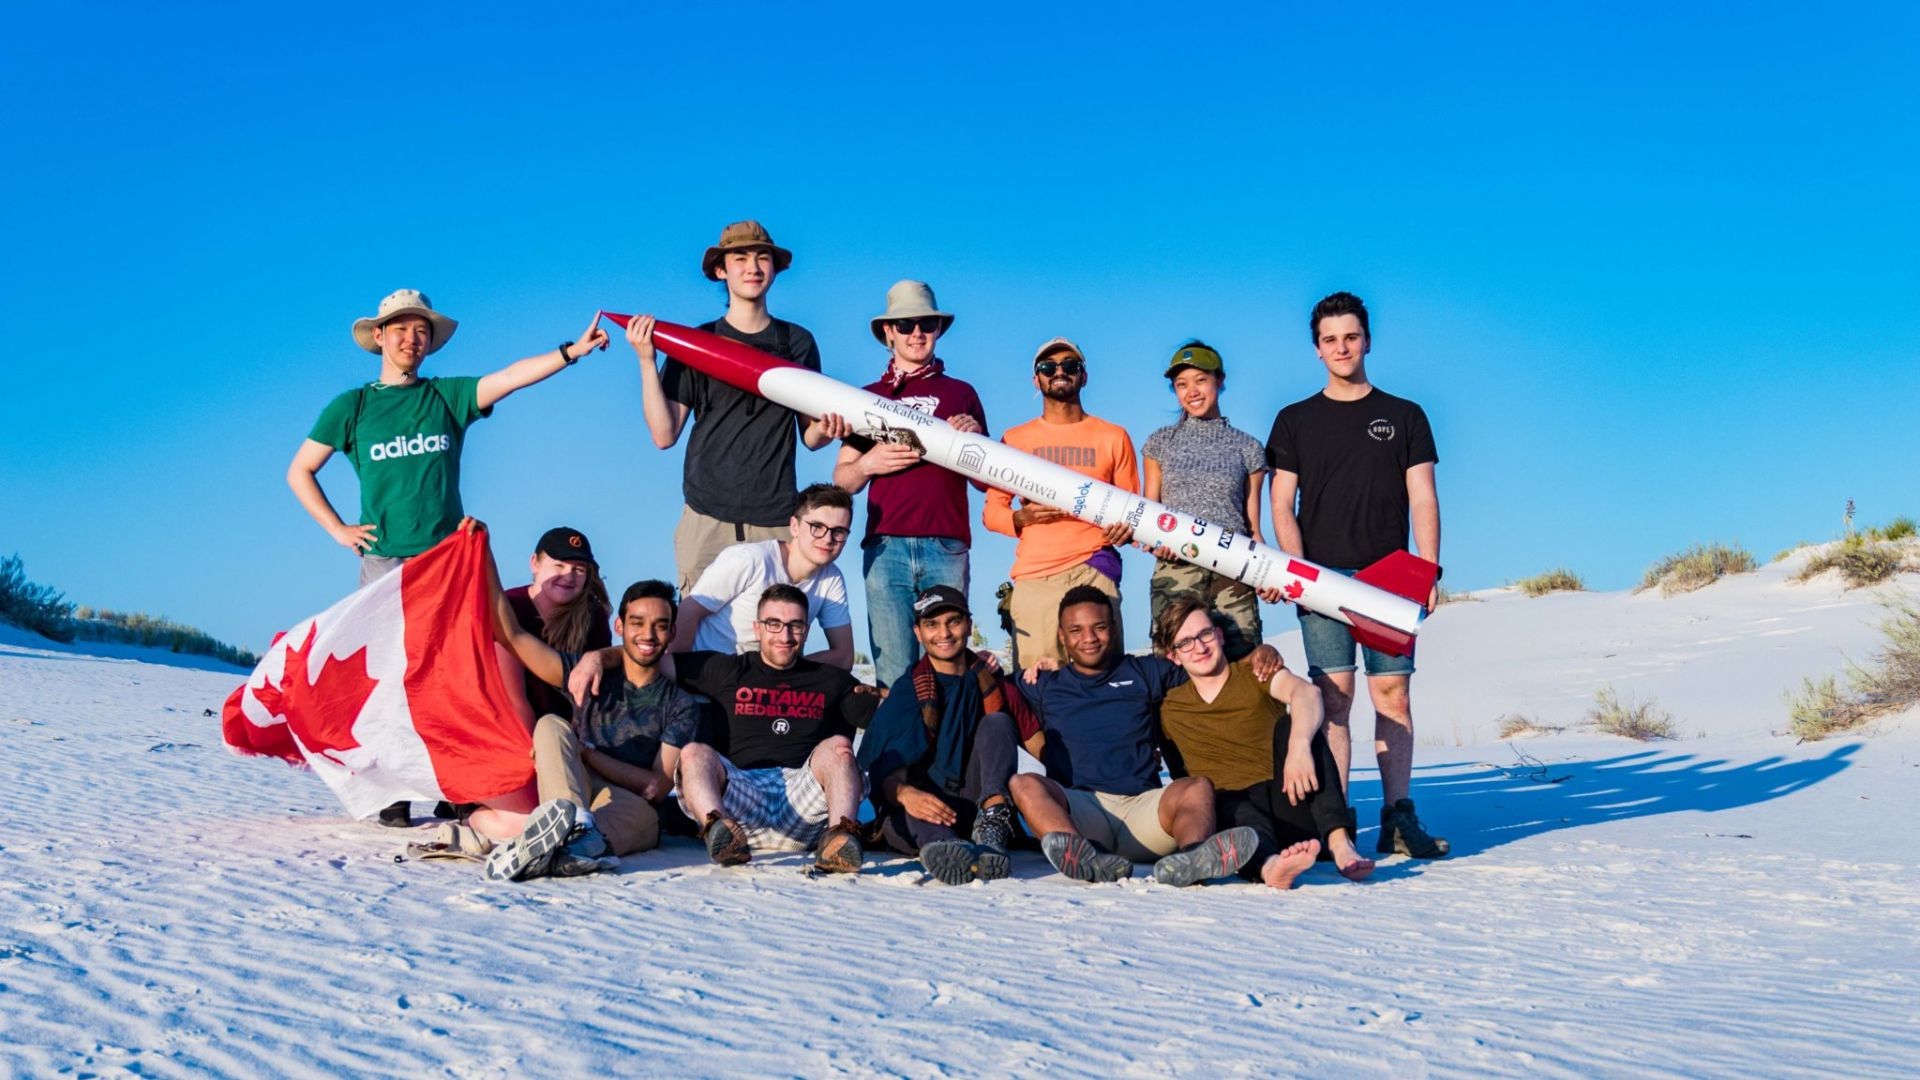
uORocketry, raketlaget vid Ottawas universitet, deltog för andra gången och vidareutvecklade sin tidigare framgångsrika konstruktion för att förbättra viktiga funktioner.
En raket med ett fantastiskt automatiserat luftbromssystem
uORocketry Raketen Jackalope har en betydande konkurrensfördel: dess automatiska luftbromssystem, som styrs helt av den inbyggda flygdatorn. Systemet ökar luftmotståndet och saktar ner raketen när den närmar sig sin höjd.
Ett av lagets huvudmål i år var att förbättra tillförlitligheten i återvinningssystemet.
För att uppnå detta förlitade de sig på sitt mekaniskt robusta luftbromssystem, samt på en styrmetod för att effektivt aktivera det.
Avioniksystemet ansvarar för realtidsstyrningen av luftbromsarna, aktiveringen av återvinningssystemet och sändningen av telemetri under flygningen för dataloggning och återvinning.
Förbättrad tillförlitlighet i återställningssystemet tack vare Ellipse-N
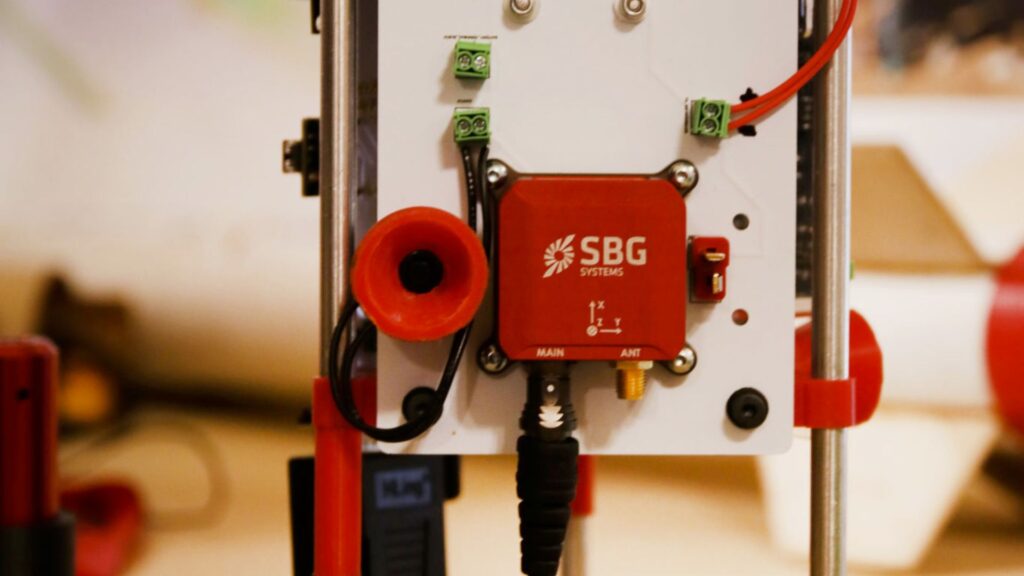
uORocketry integrerade SBG Systems’ Ellipse-N tröghetsnavigeringssystem i sin avioniklösning från 2019 för att uppnå en optimerad styralgoritm för luftbromsarna.
Teamet integrerade denna INS GNSS sensorlösning i hårdvarans strömförsörjningskort och använde den för tillståndsberäkningar för att fastställa den optimala utfällningen av luftbromsarna.
Ett luftbromssystem som integrerar en INS
Ellipse-N INS GNSS Sensorerna är utrustade med en tröghetsmätningsenhet bestående av accelerometrar, gyroskop och magnetometrar, i kombination med GPS och barometer.
Vår lösning tillhandahåller tillförlitliga data om orientering, höjd och navigering även under de tuffaste förhållandena tack vare högkvalitativa komponenter av industriell kvalitet som är kalibrerade för dynamik och temperatur (från -40 °C till 85 °C).
Den användes för att på bästa sätt styra flygningen och nå den önskade höjden, samt för att optimalt aktivera återvinningssystemet. Den bidrog till att hitta raketens rätta konfiguration och den idealiska positionen för att utlösa fallskärmarna inför landning och återvinning.
uORocketry har deltagit i SA Cup både 2018 och 2019. Med sin raket, som fått namnet Jackalope, tog de sig in bland de 10 bästa i år och hamnade på 8:e plats av 122!
De placerade sig dessutom på 4:e plats av de 47 lag som tävlade i deras kategori: 10 000 fot höjd, kommersiell motor. Förutom att tävla höll de till och med en presentation om sitt luftbromssystem, som används för att uppnå en exakt slutlig höjd under flygningarna.
Om uORocketry
uOttawa Rocketry är ett tvärvetenskapligt studentteam inom teknik vid universitetet som grundades 2016.
Sedan dess har de utvecklat ett stort antal projekt inom rymdteknik, såsom en hybridraketmotor, ett fallskärmskoncept, skräddarsydda avioniksystem och till och med unika tändmekanismer.
Deras huvudsakliga fokus ligger dock på att bygga raketer.
Ellipse-N
Ellipse-N är ett kompakt och högpresterande RTK-tröghetsnavigeringssystem (INS) med en inbyggd dubbelbandsmottagare som stöder fyra satellitkonstellationer ( GNSS ). Systemet mäter rullning, lutning, kurs och upp- och nedrörelse samt ger en positionsbestämning med centimeter GNSS .
Sensorn Ellipse-N presterar bäst i dynamiska miljöer och under tuffa förhållanden ( GNSS ). Dessutom kan den även användas i mindre dynamiska tillämpningar med hjälp av magnetisk kurs.

Begär en offert på Ellipse-N
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
