uORocketry SBG ile SA Kupası’nda ilk 10’a girdi INS/GNSS
Ottawa Üniversitesi Roket Takımı, Spaceport America Cup için Ellipse-N Atalet Navigasyon Sistemini entegre etti.
“ SBG Systems ’ın sağladığı ekipman ve uzmanlık, hava frenleri için optimize edilmiş bir kontrol algoritması geliştirmeye bir adım daha yaklaşmamıza yardımcı oldu.” | Ottawa Üniversitesi Roket Takımı
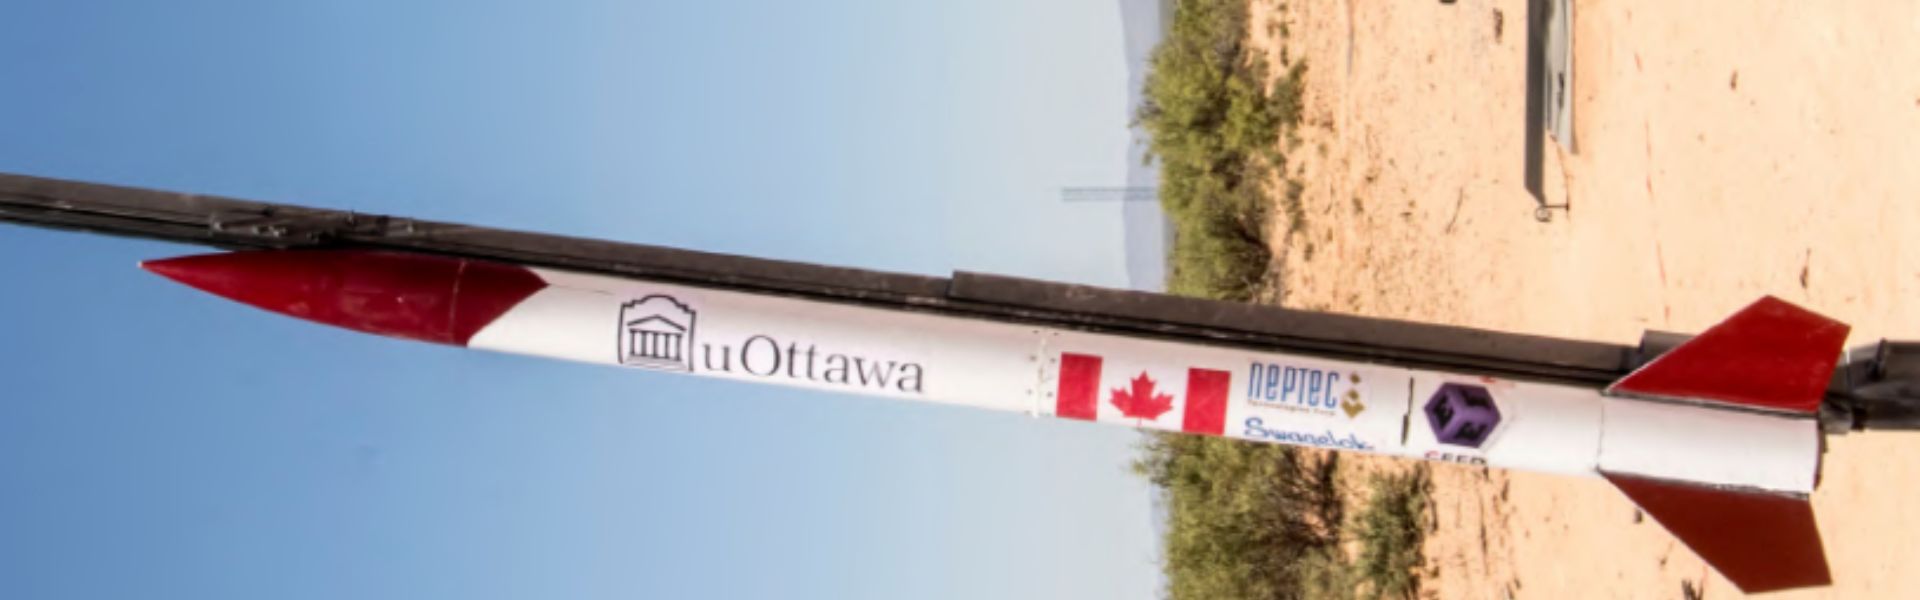
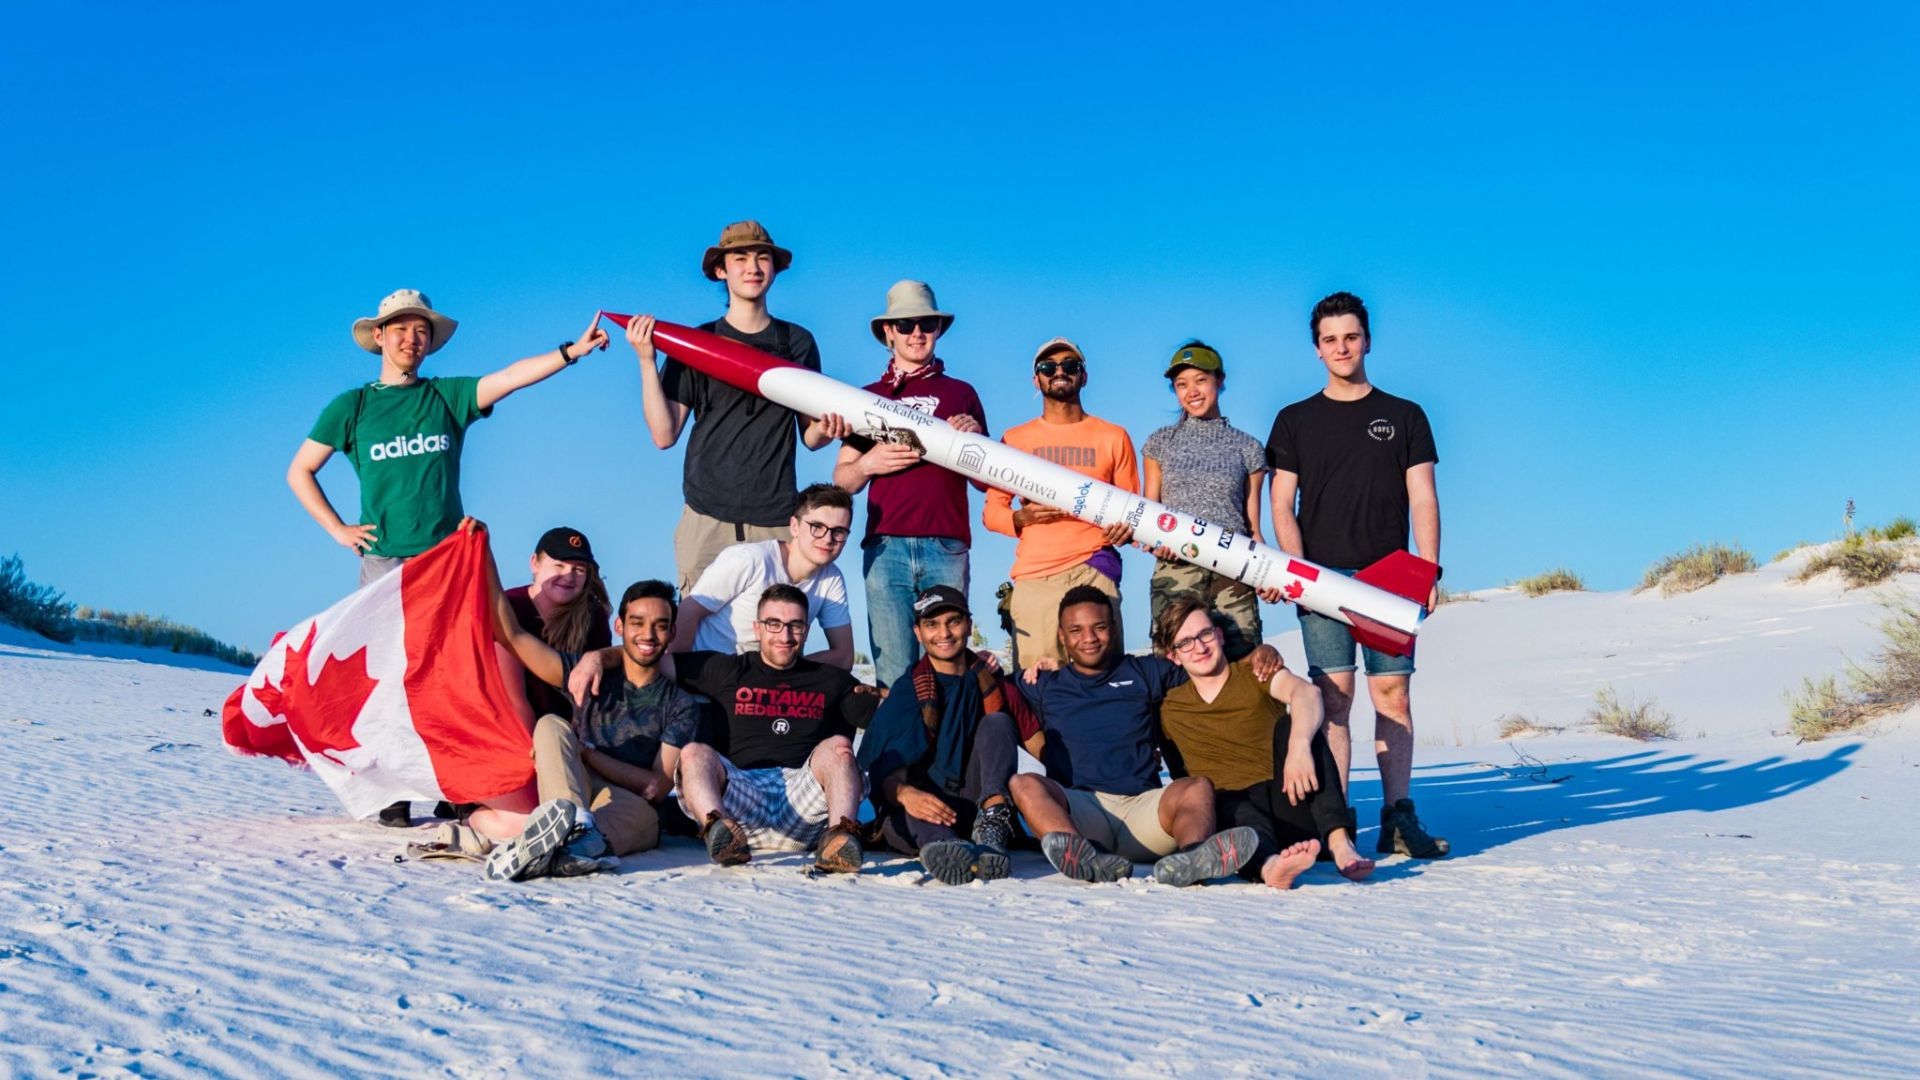
Ottawa Üniversitesi, Spaceport America Kupası’na katıldı
Spaceport America Cup, akademik konferansları ve yarışmayı bir araya getiren, dünyanın en büyük uluslararası üniversitelerarası roket mühendisliği yarışmasıdır.
2019 yılındaki etkinlikte, 124’ten fazla takımdan 1.500 öğrenci, 10.000 ve 30.000 fit irtifaları hedefleyerek katı yakıtlı, sıvı yakıtlı ve hibrit roketler fırlattı.
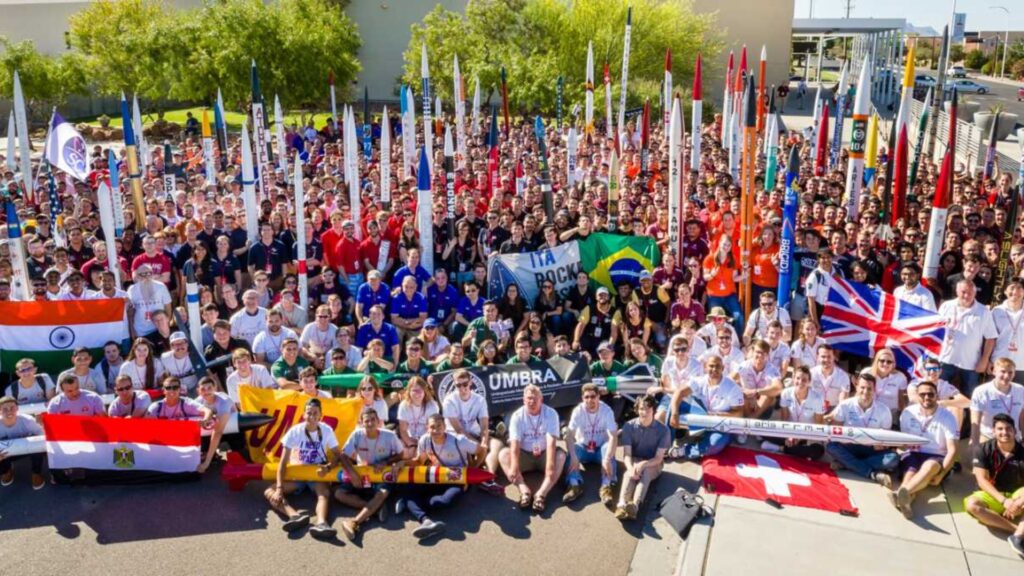
Ottawa Üniversitesi Roket Takımı olan “ uORocketry ”, ikinci katılımlarında, daha önce başarıya ulaşan tasarımlarını bir adım daha geliştirerek temel özelliklerini iyileştirdiler.
İnanılmaz bir otomatik hava frenleme sistemine sahip bir roket
uORocketry Jackalope adlı roket, önemli bir rekabet avantajına sahiptir: Tamamen araçtaki uçuş bilgisayarı tarafından kontrol edilen otomatik hava frenleme sistemi. Bu sistem, roket irtifaya yaklaşırken hava direncini artırarak roketin hızını düşürür.
Ekibin bu yılki başlıca hedeflerinden biri, geri kazanım sisteminin güvenilirliğini artırmaktı.
Bunu başarmak için, mekanik açıdan sağlam hava frenleme sistemine ve bu sistemi etkin bir şekilde çalıştıran bir kontrol yöntemine güvendiler.
Aviyonik sistem, hava frenlerinin gerçek zamanlı kontrolünden, geri kazanım sisteminin aşamalı devreye alınmasından ve veri kaydı ile geri kazanım amacıyla uçuş sırasında telemetri verilerinin gönderilmesinden sorumludur.
Ellipse-N sayesinde kurtarma sisteminin güvenilirliğinin artırılması
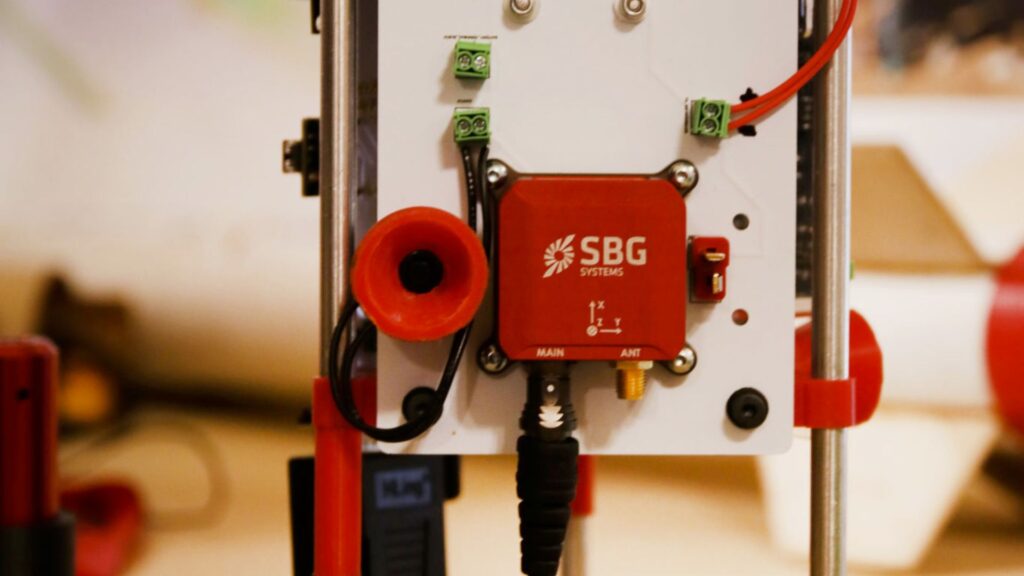
uORocketry Hava frenleri için optimize edilmiş bir kontrol algoritması elde etmek amacıyla, 2019 model aviyonik çözümlerine SBG Systems’ Ellipse-N Atalet Navigasyon Sistemini entegre ettiler.
Ekip, ideal hava freni açılma konumunu belirlemek üzere durum tahminlerinde kullanmak üzere bu INS GNSS sensör çözümünü donanımın güç kartına entegre etti.
Bir [...], entegre eden hava frenleme sistemi INS
Ellipse-N INS GNSS sensörleri, GPS ve barometre ile entegre edilmiş, ivmeölçerler, jiroskoplar ve manyetometrelerden oluşan bir atalet ölçüm birimini barındırır.
Çözümümüz, dinamik ve sıcaklık (-40°C ile 85°C arası) açısından kalibre edilmiş yüksek kaliteli endüstriyel sınıf bileşenler sayesinde en zorlu koşullarda bile güvenilir yön, irtifa ve navigasyon verileri sağlar.
Bu sistem, uçuşu en iyi şekilde kontrol etmek, gerekli irtifaya ulaşmak ve kurtarma sistemini en uygun şekilde devreye sokmak için kullanıldı. Roketin doğru konfigürasyonunu ve iniş ile kurtarma için paraşütleri açmaya elverişli ideal konumunu bulmaya yardımcı oldu.
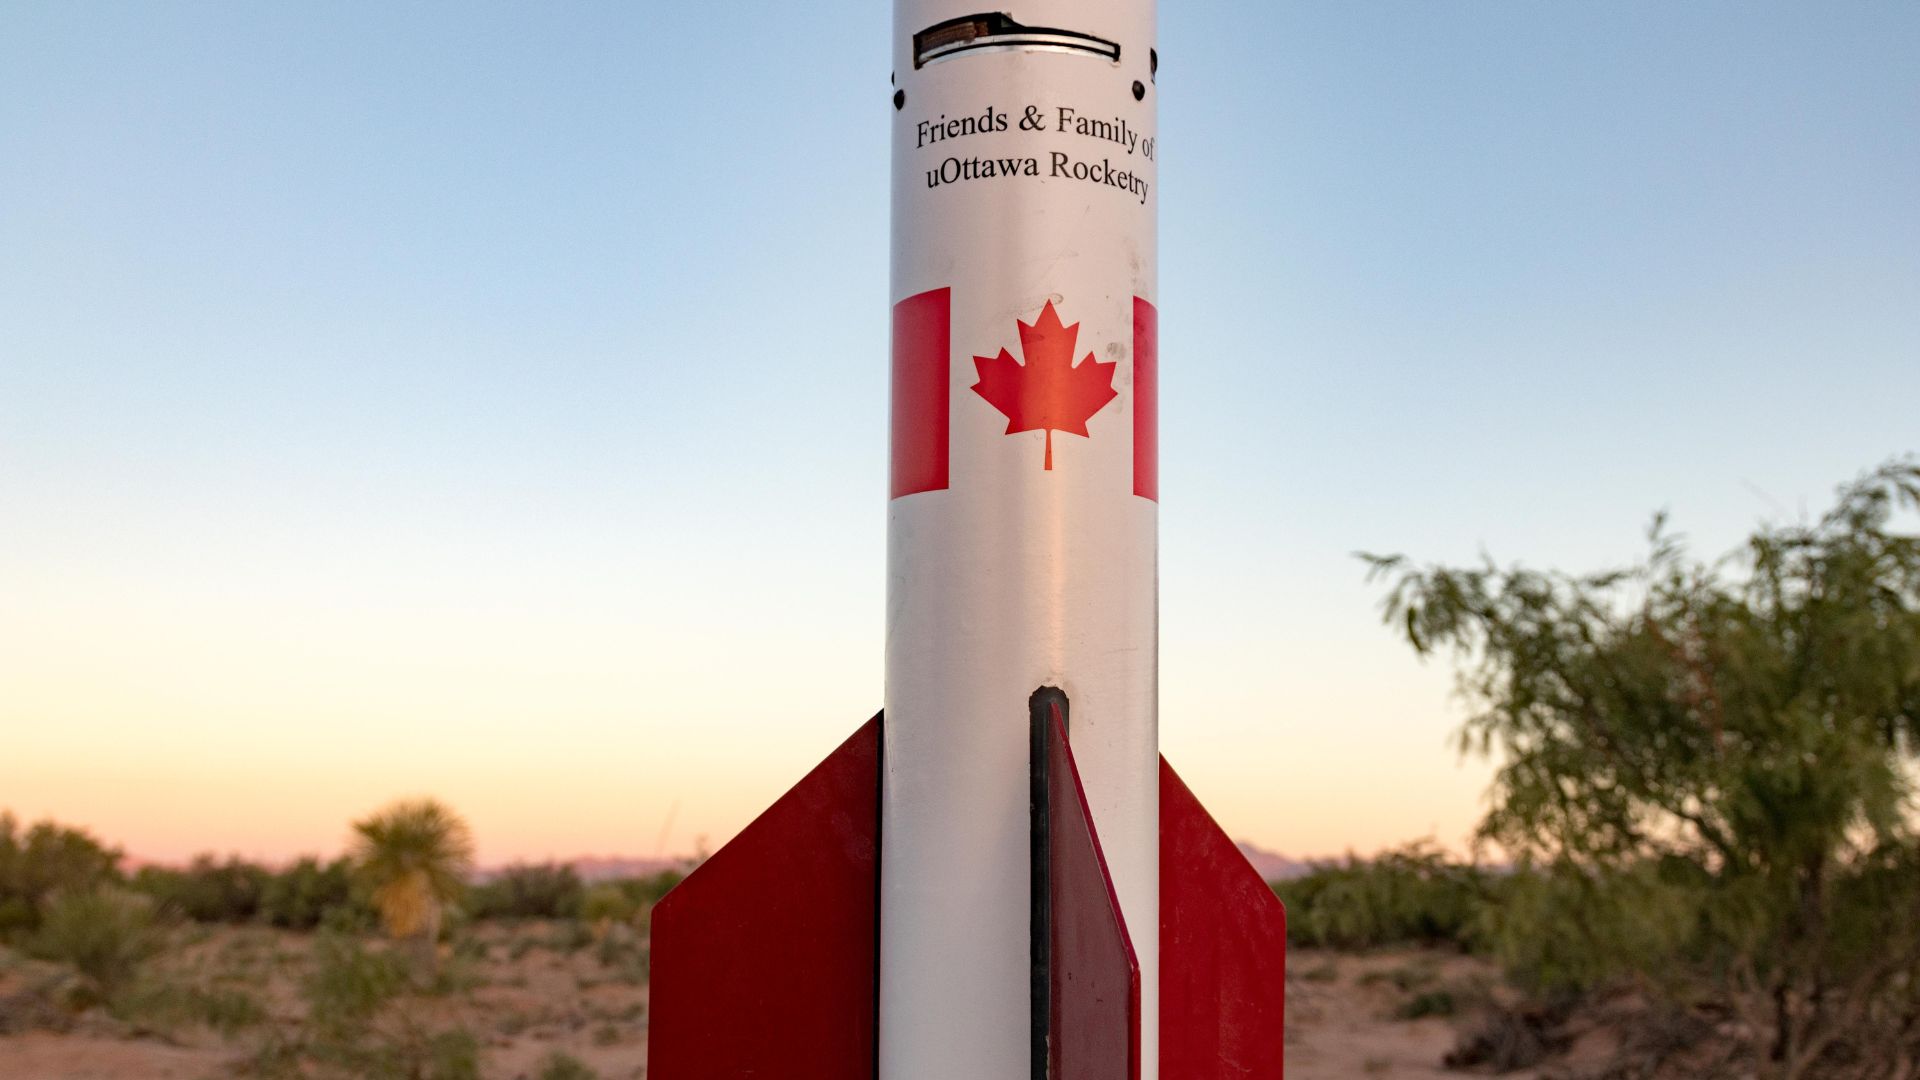
uORocketry Hem 2018 hem de 2019 yıllarında SA Kupası’na katıldı. “Jackalope” adlı roketleriyle bu yıl ilk 10’a girerek 122 takım arasında 8. sırada yer aldılar!
Ayrıca, 10.000 ft irtifa ve ticari motor kategorisinde yarışan 47 takım arasında 4. sırada yer aldılar. Sadece yarışmakla kalmayıp, uçuşlar sırasında kesin bir son irtifa elde etmek için kullandıkları hava frenleme sistemiyle ilgili bir sunum da yaptılar.
Hakkında uORocketry
uOttawa Rocketry, 2016 yılında kurulan, üniversite bünyesindeki çok disiplinli bir öğrenci mühendislik ekibidir.
O zamandan beri, hibrit roket motoru, paraşüt konsepti, özel aviyonik sistemler ve hatta benzersiz ateşleme mekanizmaları gibi çok sayıda havacılık ve uzay projesi geliştirmişlerdir.
Ancak asıl odak noktaları roket yapmaktır.
Ellipse-N
Ellipse-N, entegre çift bantlı, dört uydu grubunu destekleyen GNSS alıcısına sahip, kompakt ve yüksek performanslı bir RTK Ataletli Navigasyon Sistemidir (INS). Yuvarlanma, eğim, yön ve dikey hareket verilerinin yanı sıra santimetre düzeyinde GNSS konum bilgisi sağlar.
Ellipse -N sensörü, dinamik ortamlarda ve zorlu GNSS koşullarda en iyi performansı gösterir. Ayrıca, manyetik yön bilgisini kullanarak daha az dinamik uygulamalarda da çalışabilir.

Ellipse-N için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
