uORocketry kommer blant de 10 beste i SA Cup med SBG INS/GNSS
Rakettlaget ved Ottawa University integrerer et inertialnavigasjonssystem fra Ellipse-N til Spaceport America Cup.
«Enheten og ekspertisen vi fikk fr SBG Systems , hjalp oss med å komme nærmere en optimal styringsalgoritme for luftbremsene.» | Rakettlaget ved Ottawa University
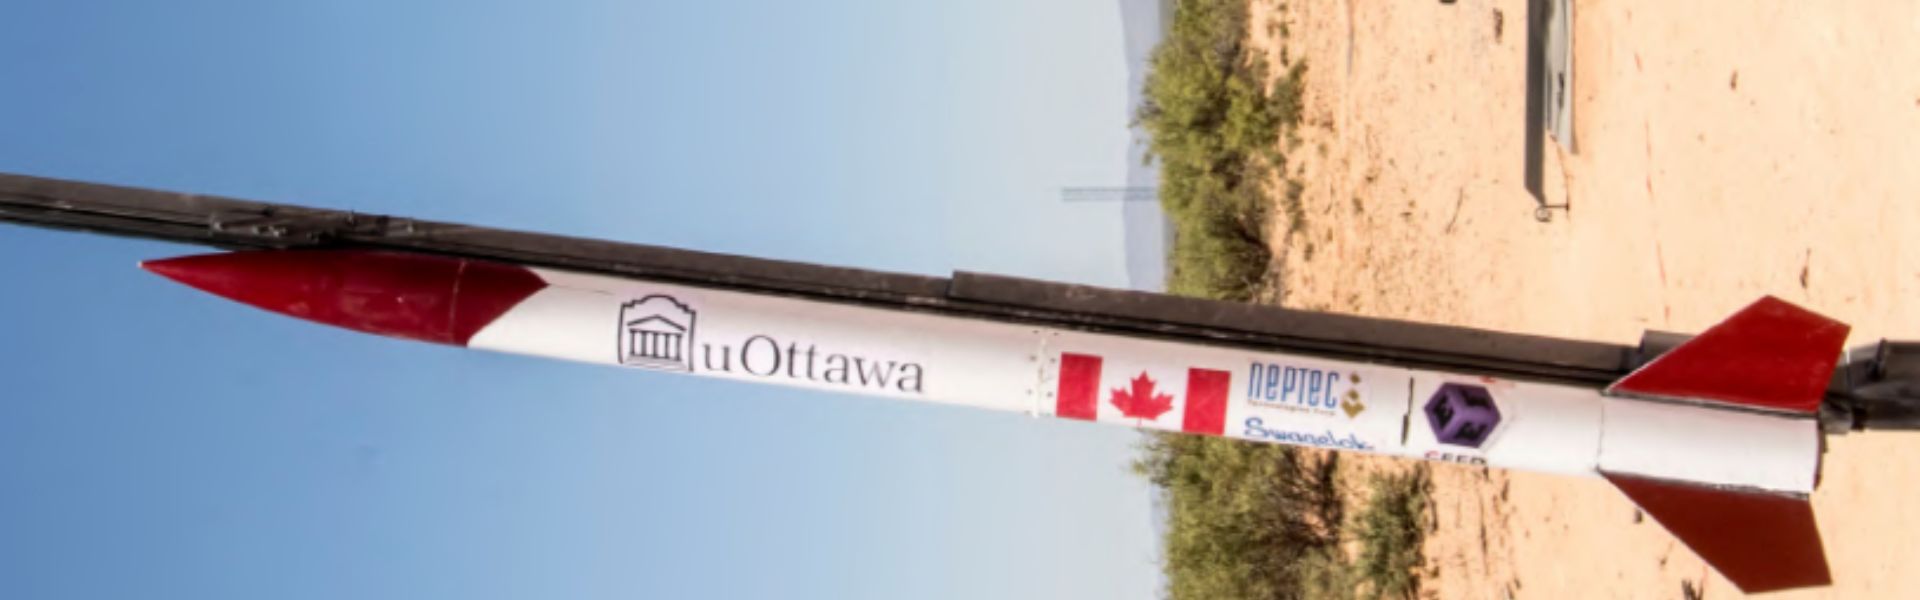
Universitetet i Ottawa deltok i Spaceport America Cup
Spaceport America Cup er verdens største internasjonale rakettteknikkkonkurranse mellom universiteter, der akademiske konferanser og konkurranse kombineres.
Under utgaven i 2019 skjøt 1 500 studenter fra mer enn 124 lag opp raketter med fast, flytende og hybriddrivstoff, med mål om å nå høyder på 10 000 og 30 000 fot.
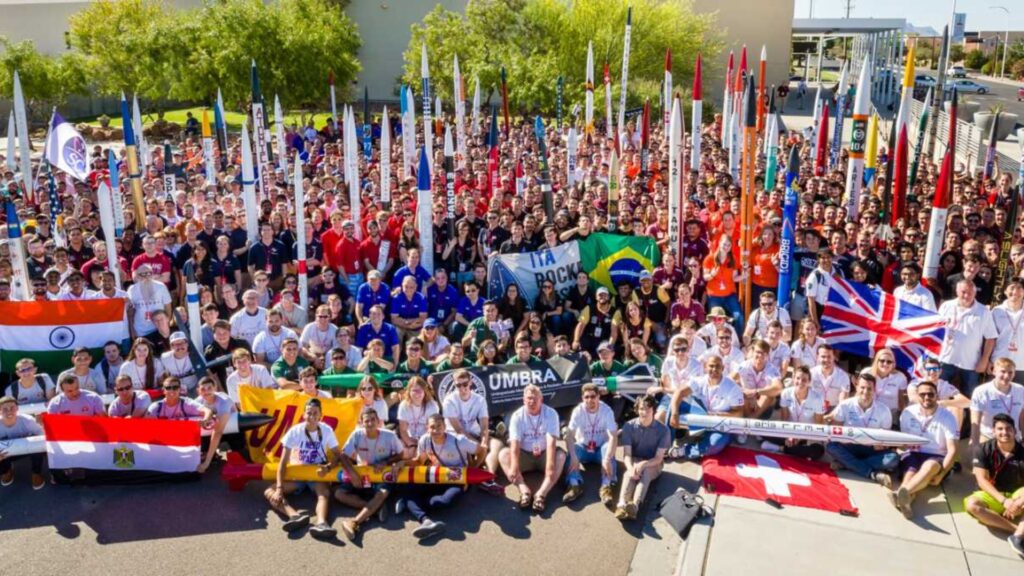
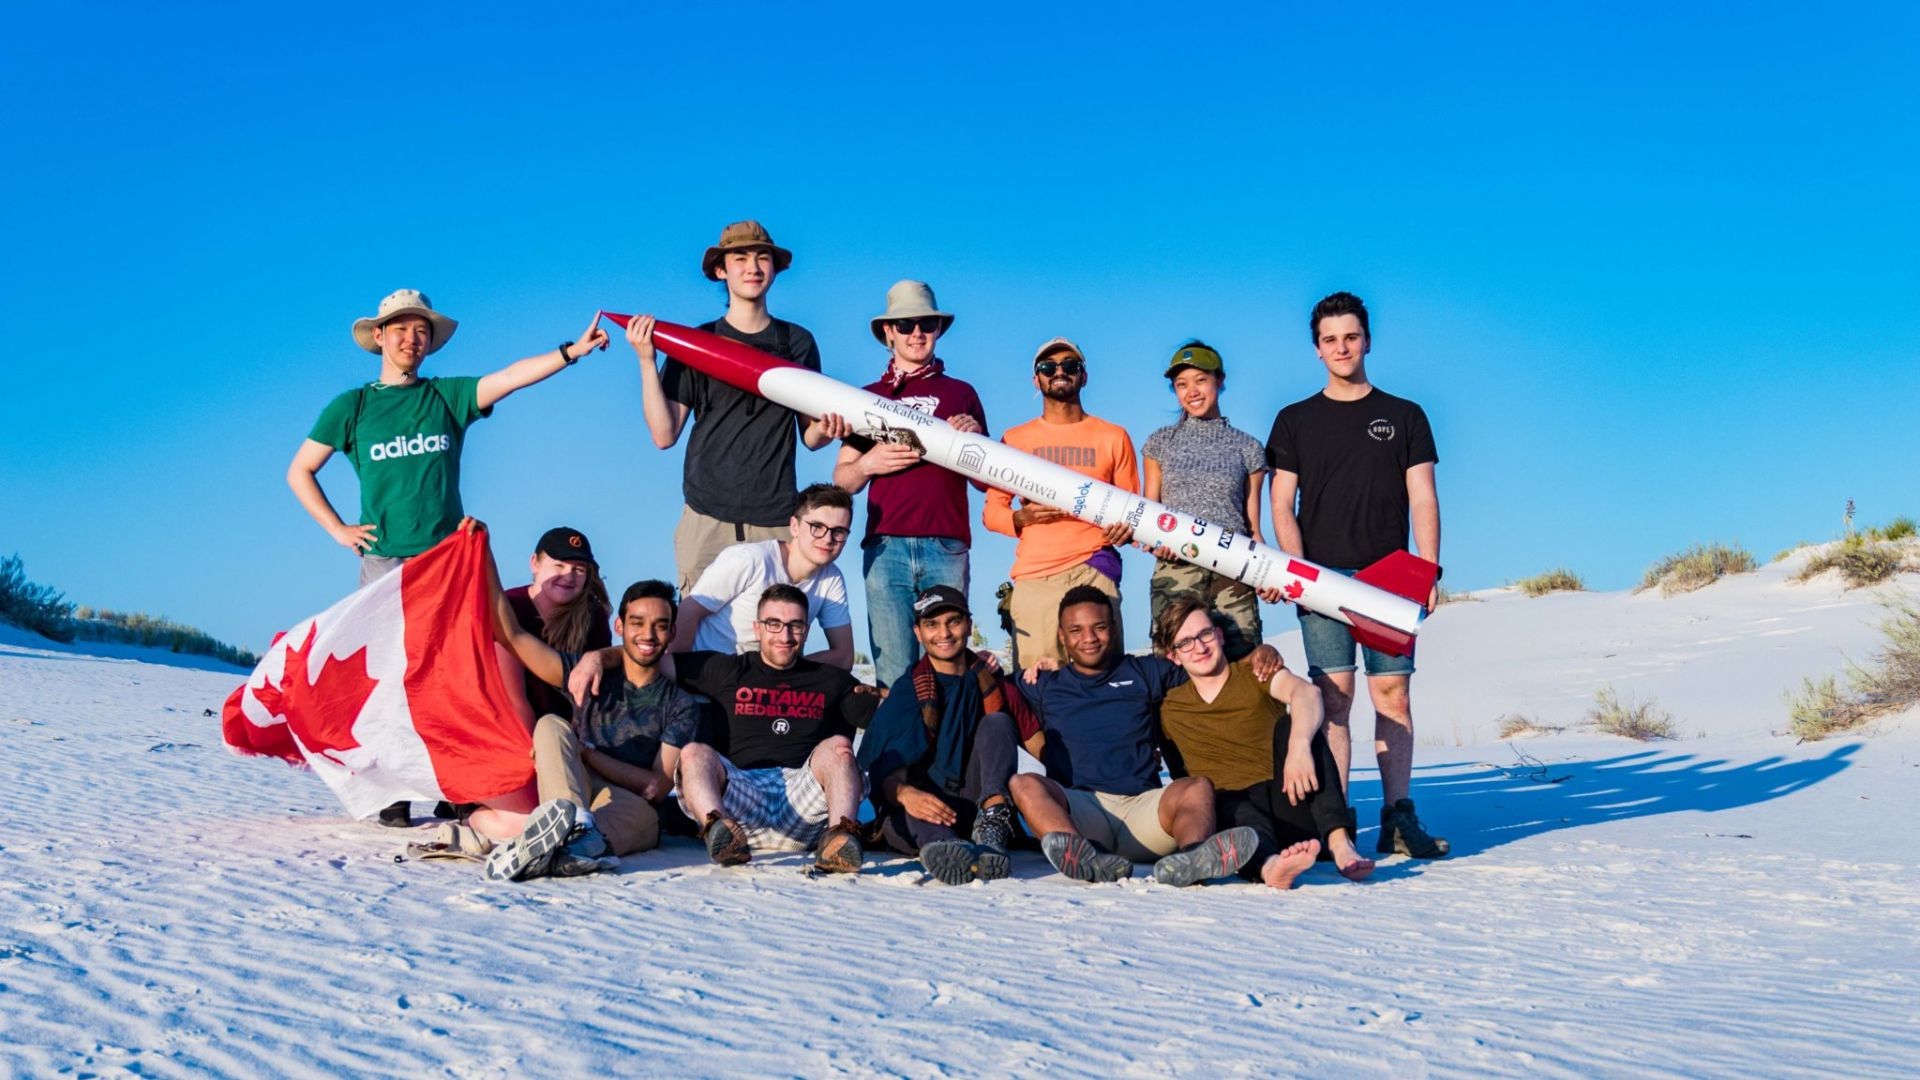
uORocketry, rakettlaget ved Universitetet i Ottawa, deltok for andre gang og videreutviklet sin tidligere vellykkede konstruksjon for å forbedre sentrale funksjoner.
En rakett med et fantastisk automatisert luftbremsesystem
uORocketry Raketten «Jackalope» har et betydelig konkurransefortrinn: det automatiserte luftbremsesystemet, som styres fullt ut av flycomputeren om bord. Systemet øker luftmotstanden og bremser raketten ned når den nærmer seg høyden.
Et av lagets viktigste mål i år var å forbedre påliteligheten til gjenvinningssystemet.
For å oppnå dette satset de på sitt mekanisk robuste luftbremsesystem, samt en styringsmetode for å aktivere det effektivt.
Avionikksystemet er ansvarlig for sanntidsstyring av luftbremsene, aktivering av gjenvinningssystemet og sending av telemetri under flyvningen for datalogging og gjenvinning.
Forbedring av påliteligheten i gjenopprettingssystemet takket være « Ellipse-N»
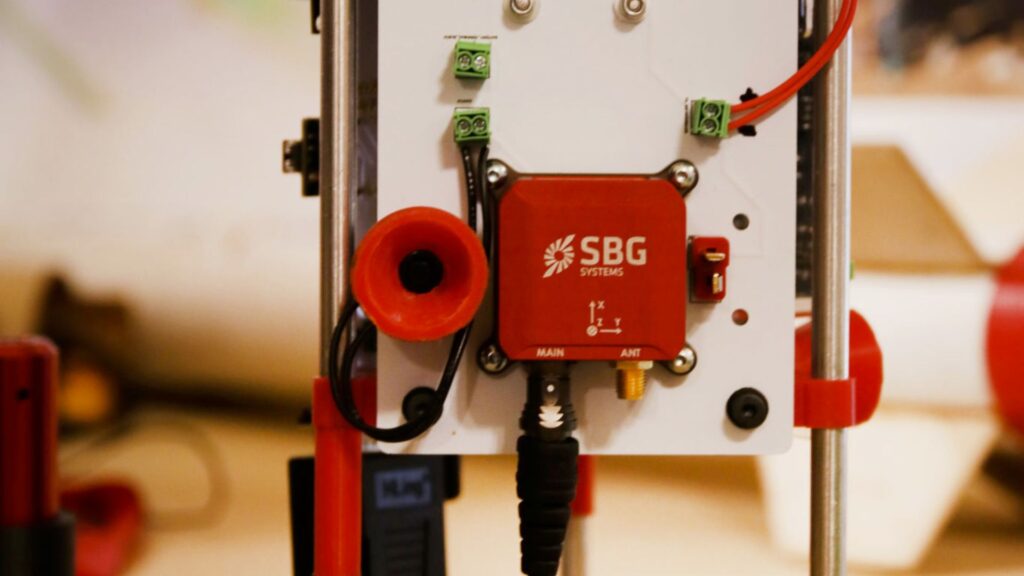
uORocketry De integrerte SBG Systems’ Ellipse-N et inertialnavigasjonssystem i sin avionikkløsning for 2019 for å oppnå en optimalisert styringsalgoritme for luftbremsene.
Teamet integrerte denne INS GNSS sensorløsningen i maskinvarens strømforsyningskort og brukte den til tilstandsestimeringer for å bestemme den ideelle utløsningen av luftbremsene.
Luftbremsesystem som integrerer en INS
Ellipse-N INS GNSS -sensorene inneholder en inertialmåleenhet bestående av akselerometre, gyroskoper og magnetometre, kombinert med GPS og barometer.
Vår løsning leverer pålitelige orienterings-, høyde- og navigasjonsdata under de tøffeste forhold, takket være høykvalitets komponenter i industriell klasse som er kalibrert for dynamikk og temperatur (fra -40 °C til 85 °C).
Den ble brukt for å kontrollere flyvningen på best mulig måte og nå den nødvendige høyden, samt for å utløse gjenvinningssystemet optimalt. Den bidro til å finne rakettens riktige konfigurasjon og ideelle posisjon for å utløse fallskjermene for landing og gjenvinning.
uORocketry har deltatt i SA Cup både i 2018 og 2019. Med raketten sin, kalt Jackalope, kom de blant de 10 beste i år, da de endte på 8. plass av 122!
De endte også på 4. plass av de 47 lagene som deltok i deres kategori: 10 000 ft høyde, kommersiell motor. I tillegg til å delta i konkurransen holdt de til og med en presentasjon om sitt luftbremsesystem, som brukes for å oppnå en presis sluthøyde under flyvningene.
Om uORocketry
uOttawa Rocketry er et tverrfaglig, universitetsbasert studentteam innen ingeniørfag som ble stiftet i 2016.
Siden den gang har de utviklet en rekke romfartsprosjekter, blant annet en hybridrakettmotor, et fallskjermkonsept, spesialtilpassede avionikksystemer og til og med unike tenningsmekanismer.
Deres hovedfokus er imidlertid å bygge raketter.
Ellipse-N
Ellipse-N er et kompakt og høytytende RTK-inertialnavigasjonssystem (INS) med en integrert dual-band-mottaker som støtter fire satellittkonstellasjoner ( GNSS ). Systemet leverer data for rulling, stigning, kurs og heving, samt en posisjon med centimeter GNSS .
Ellipse -N-sensoren yter best i dynamiske miljøer og under tøffe GNSS forhold. Videre kan den også brukes i mindre dynamiske applikasjoner ved hjelp av magnetisk kurs.

Be om et tilbud på « Ellipse-N»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
