
Neste primeiro artigo da nossa série "Dominando a Precisão", exploraremos os Sistemas Globais de Navegação por Satélite (GNSS) e suas precisões autônomas, levando em consideração o GNSS e suas fontes de erro
O que é um sistema GNSS?
Os sistemas de posicionamento baseados em satélite, como o GPS, tornaram-se onipresentes, guiando-nos em nossas viagens de carro e em nossas trilhas. Eles também desempenham um papel crítico em várias aplicações tão diversas quanto veículos autônomos, agricultura e levantamento topográfico.
No entanto, é importante migrar do termo “GPS” para o mais abrangente “GNSS” (Sistema Global de Navegação por Satélite), que engloba todas as constelações de satélites, e não apenas o GPS.
Existem quatro constelações globais de satélites em operação (GPS, GLONASS, GALILEO, BEIDOU). Além disso, existem constelações suplementares que atendem a regiões locais, como o IRNSS da Índia, ou complementam as globais, como o QZSS do Japão.
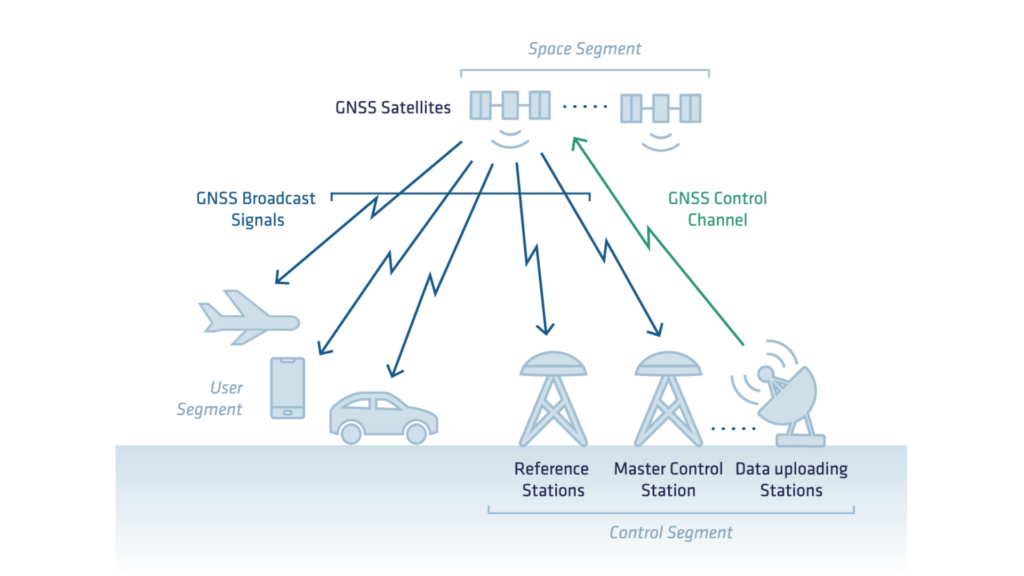
Além dos satélites, um sistema GNSS é composto por outros segmentos essenciais:
- O segmento de satélites, que compreende a constelação de satélites.
- O segmento de controle, composto por estações de controle em solo e equipamentos. Estes são responsáveis por monitorar as constelações, determinar a posição dos satélites e garantir sua operação contínua e correta.
- O segmento de usuário, que envolve equipamentos utilizados para calcular uma posição com base nos sinais recebidos dos satélites.
Princípio fundamental do GNSS: Trilateração
O GNSS determina a posição e o tempo de um receptor por meio de trilateração, utilizando sinais de múltiplos satélites.
Para calcular uma posição, o sistema deve resolver quatro variáveis: latitude, longitude, altitude e tempo. Este processo requer pelo menos quatro satélites, embora satélites adicionais melhorem a precisão e a confiabilidade.
A imagem a seguir ilustra como a trilateração funciona. Cada satélite define uma esfera ao seu redor, representando as possíveis distâncias até o receptor.
Um segundo satélite restringe as possíveis soluções para a interseção dessas duas esferas. Um terceiro satélite refina ainda mais a solução, permitindo que o sistema localize um único ponto. Em aplicações reais, o sistema também deve considerar o tempo, o que exige um quarto satélite.
Sinal emitido pelos satélites
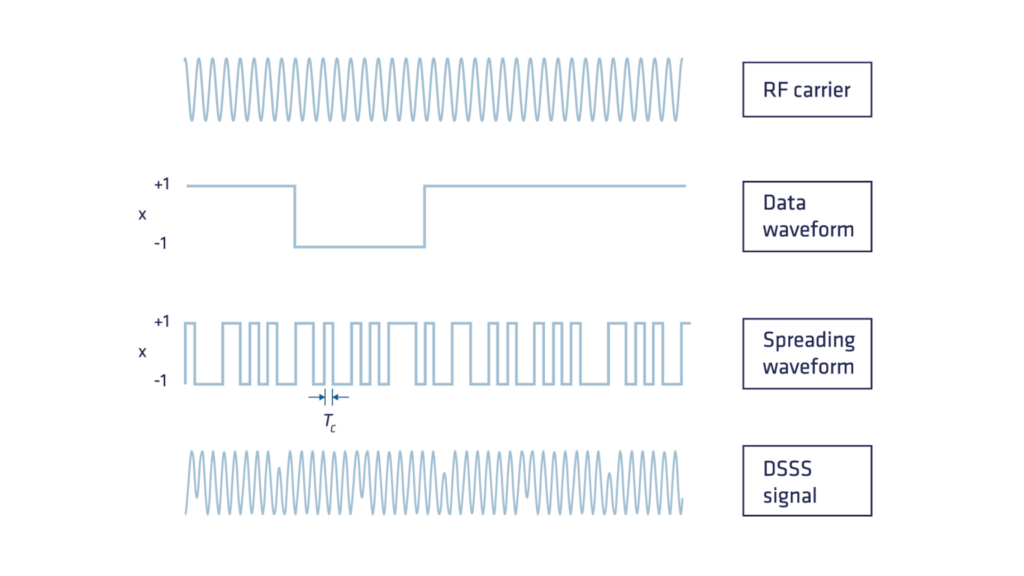
Os satélites GNSS transmitem sinais em várias faixas de frequência, como L1, L2, L5, entre outras. Existem três componentes básicos nos sinais GNSS:
- Dados de navegação (baixa frequência): calculados pelo segmento de controle, esses dados incluem informações essenciais, como dados de efemérides (parâmetros orbitais de Kepler necessários para calcular as posições dos satélites), dados de correção de relógio e informações suplementares. Enviados ao satélite e transmitidos globalmente para os receptores GNSS.
- Código de ruído pseudoaleatório ou código PRN: Cada satélite transmite um código de ruído pseudoaleatório (PRN) exclusivo, uma sequência determinística de alta frequência de 0s e 1s projetada com um padrão previsível para que o receptor possa replicá-lo. A principal vantagem de adicionar o código PRN é que ele permite que múltiplos satélites transmitam sinais na mesma frequência simultaneamente e sejam reconhecíveis pelo receptor. Essa técnica, conhecida como Acesso Múltiplo por Divisão de Código (CDMA), atribui a cada satélite um código pseudoaleatório exclusivo. Apenas o Glonass utiliza FDMA (Acesso Múltiplo por Divisão de Frequência), onde cada satélite possui uma frequência ligeiramente diferente.
- Onda portadora de RF: um sinal sinusoidal projetado originalmente para transportar o sinal combinado de dados de navegação e o código PRN. Veremos mais adiante como esse componente evolui para se tornar a base do sinal GNSS, permitindo precisão de posicionamento centimétrica.
Medição da distância até o satélite: código e fase da portadora
Originalmente, o sistema GPS foi projetado para que o receptor utilizasse uma réplica do código PRN e técnicas de autocorrelação para calcular a distância entre o satélite e o receptor com precisão submétrica. No entanto, a onda portadora, inicialmente destinada à transmissão do código PRN, revelou-se um recurso valioso.
A medição da fase da portadora, embora mais precisa, introduziu ambiguidade na determinação da distância entre o satélite e o receptor. Uma exploração mais aprofundada de ambas as medições é apresentada abaixo.
Cálculo da distância entre o satélite e o receptor com o código PRN
O receptor GNSS utiliza um processo chamado “Delay Lock Loop” para determinar o atraso de tempo entre o código transmitido e o código recebido. Esse atraso de tempo, que corresponde ao tempo de propagação do sinal, é então convertido em uma distância multiplicando-o pela velocidade da luz.
No entanto, devido aos relógios não sincronizados do receptor e do satélite, a distância resultante é chamada de pseudorange. Além do erro de sincronização do relógio, a pseudorange é afetada por vários outros erros relacionados ao ambiente de propagação (atmosfera, hardware, etc.), que serão discutidos posteriormente no artigo.
Melhoria do alcance entre o satélite e o receptor: medição da fase da portadora
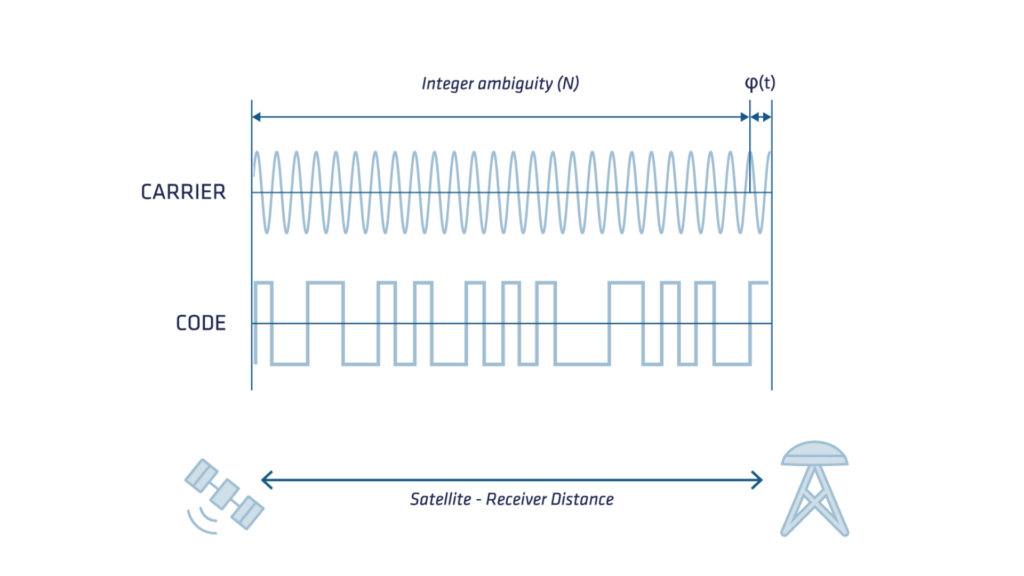
A distância entre o satélite e o receptor também pode ser determinada contando o número de ciclos de fase decorridos entre a emissão e a recepção do sinal e multiplicando este valor pelo comprimento de onda da portadora.
Esta medição é duas ordens de magnitude mais precisa do que o código, mas um número inteiro constante e desconhecido de ciclos (também conhecido como ambiguidade) afeta sua precisão absoluta. Para determinar a evolução precisa da fase da portadora, o receptor GNSS acumula os desvios de frequência Doppler na onda portadora, causados pelo movimento relativo entre o satélite e o receptor.
Em caso de interrupção do sinal, este processo de acumulação não consegue contabilizar o movimento real e saltos abruptos na medição, também conhecidos como “cycle slips”, podem ser observados.
O tratamento correto dos cycle slips e da ambiguidade são aspectos desafiadores e cruciais para técnicas de posicionamento preciso como Real Time Kinematics (RTK) e Precise Point Positioning (PPP).
O diagrama a seguir mostra a onda portadora do sinal, o código e suas respectivas resoluções.
Fontes de erros no GNSS
A precisão inicial para o público em geral (não militar) do GPS era de cerca de 100 metros. Após vários anos de evolução (remoção da disponibilidade seletiva, implantação de novas constelações e sistemas SBAS, novos satélites e novas frequências), a precisão do GNSS autônomo está agora entre 5 metros para receptores GNSS de nível de entrada e até 1 metro para os de alta qualidade.
Erros de satélite
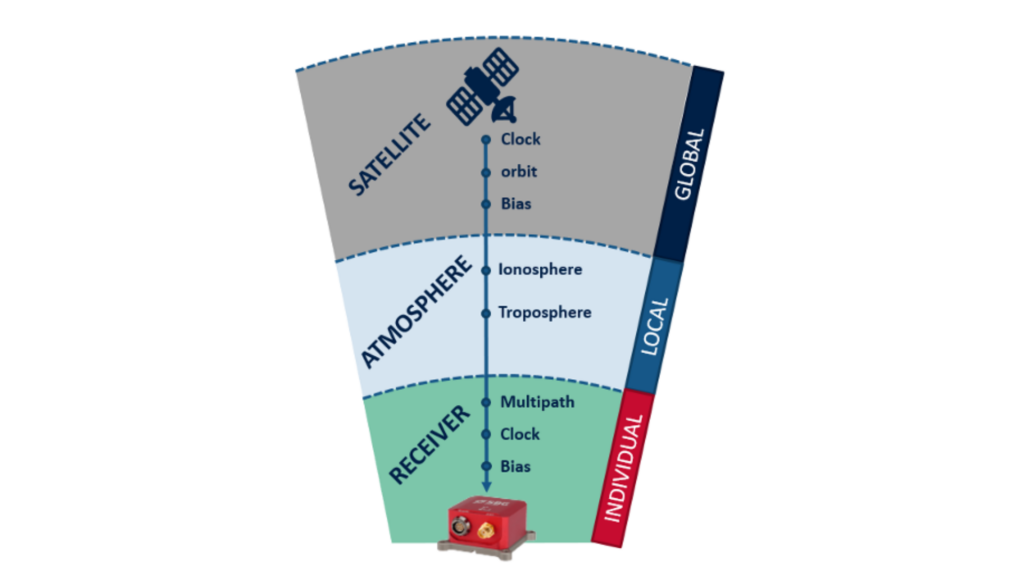
- Erros de relógio: Embora os relógios atômicos nos satélites GNSS sejam altamente precisos, eles sofrem um pequeno desvio (drift). Infelizmente, até mesmo um leve desvio no relógio do satélite pode levar a uma discrepância substancial na posição calculada pelo receptor. Por exemplo, meros 10 nanossegundos de erro de relógio se traduzem em um erro de posição de 3 metros na medição de distância!
- Erros de órbita: Embora os satélites GNSS sigam órbitas altamente precisas e bem documentadas, essas órbitas sofrem pequenas variações, assim como os relógios dos satélites. Como as imprecisões do relógio, até mesmo uma pequena alteração na órbita do satélite pode causar um erro significativo na posição calculada. Os erros residuais na órbita persistem, contribuindo para possíveis erros de posição de até ±2,5 metros.
Erros atmosféricos
- Atraso ionosférico: Situada entre 50 e 1.000 km acima da Terra, a ionosfera contém íons carregados que afetam a transmissão de sinais de rádio, causando erros de posicionamento (normalmente de ±5 metros, podendo ser maiores durante períodos de atividade ionosférica intensificada). O atraso ionosférico varia de acordo com a atividade solar, a hora do dia, a estação do ano e a localização, o que dificulta as previsões.
- Atraso troposférico: A camada atmosférica mais próxima da Terra, a troposfera, apresenta variações no atraso devido a alterações na umidade, na temperatura e na pressão atmosférica.
Erros no receptor
O relógio interno do receptor, que é menos preciso em comparação com o relógio atômico do satélite, juntamente com outros erros de hardware e software, adiciona ruído e viés às medições.
| Atraso | Origem | Magnitude |
|---|---|---|
| Erro de posição | Satélite | 5m |
| Desvio do relógio | Satélite | 0-300 km |
| Atraso instrumental | Satélite | 1 a 10 m |
| Efeito relativístico | Satélite | 10 m |
| Atraso ionosférico | Percurso (50-1.000 km) | 2 a 50 m |
| Atraso troposférico | Percurso (0-12 km) | 2 a 10 m |
| Atraso instrumental | Receptor | 1 a 10 m |
| Desvio do relógio | Receptor | 0-300 km |
Para garantir uma navegação ótima, o sistema deve considerar esses erros, mitigá-los usando um modelo de erro específico ou estimá-los através do filtro de navegação.
O cálculo da posição também deve considerar muitos outros termos de erro não listados neste artigo, como efeitos de maré e efeitos relativísticos.
Diversas fontes de erro influenciam o desempenho da tecnologia GNSS, que oferece posicionamento, navegação e sincronização de alta precisão.
Fatores como atrasos atmosféricos, erros de relógio e efemérides de satélite, interferência por multicaminho e ruído do receptor podem degradar a precisão. Embora técnicas de correção modernas (GNSS diferencial, RTK e PPP) ajudem a mitigar o GNSS e suas fontes de erro, compreender suas origens continua sendo essencial para otimizar o desempenho do GNSS.
À medida que os avanços em processamento de sinal, fusão de sensores e aprendizado de máquina continuam a evoluir, os sistemas GNSS se tornarão ainda mais robustos, garantindo maior confiabilidade em diversas aplicações.
