У повсякденних сценаріях точності автономної Глобальної супутникової навігаційної системи (GNSS) більш ніж достатньо, щоб допомогти зорієнтуватися на місцевості, проте чимало застосувань вимагають вищої точності. Було розроблено чимало технологій диференційних виправлень для підвищення точності GNSS до 1 см, що відкрило шлях для широкого спектра нових застосувань.
Для досягнення такої точності необхідно приділяти увагу системі відліку, що використовується для розрахунків та визначення координат, — ця тема розглядається в розділі «Геодезія та перетворення систем відліку», що виходить за межі даної статті.
Корекції GNSS
Підвищення точності GNSS базується на коригуванні різноманітних похибок.
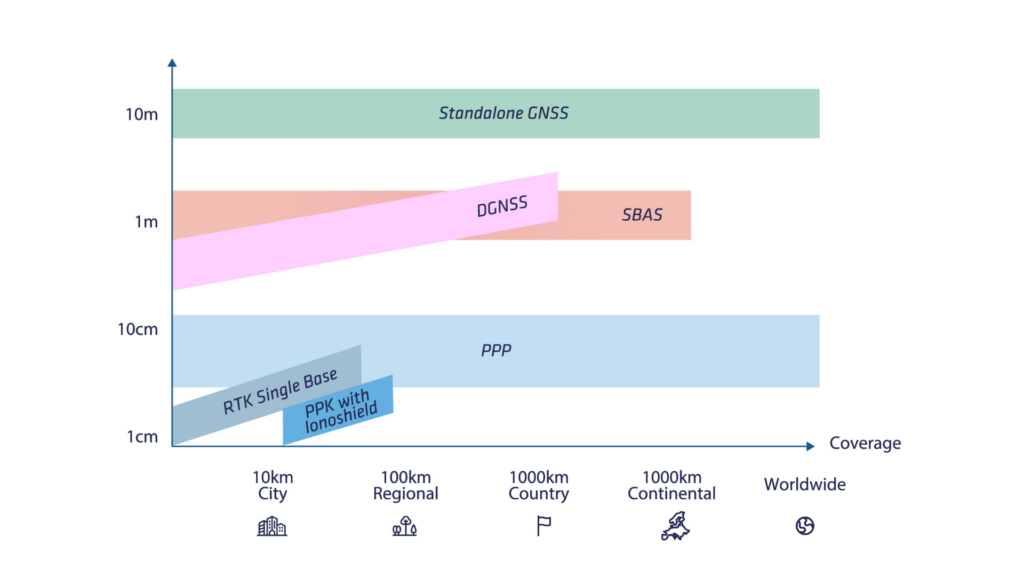
Існує чимало типів корекцій, які забезпечують різний рівень покриття та продуктивності.
Основні з них детально описано в таблиці нижче. У цій статті ми розберемо базові засади найпоширеніших виправлень: коротко пояснимо DGNSS, після чого детально зупинимося на SBAS і RTK, а також описимо переваги PPK.
У наступній статті цієї серії ми детальніше розглянемо Ionoshield та PPP.
Диференційний GNSS (DGNSS)
Традиційний кодовий DGNSS ґрунтується на простій передумові: вважається, що супутникові та локальні атмосферні похибки є однаковими на невеликих територіях. Тоді пару GPS-приймачів можна використовувати для нівелювання як атмосферних (іоносферних і тропосферних), так і супутникових похибок, тим самим покращуючи навігаційні характеристики.
У такому режимі роботи базовий приймач GNSS встановлюється в радіусі кількох кілометрів від робочої зони рухомого приймача (ровера). Базова станція передає набір виправлень на приймач ровера за допомогою радіочастотного або GSM-модему. Потім приймач ровера може використовувати ці виправлення для обчислення диференційного положення (відносно базової станції).
Ця техніка дозволяє підвищити точність навігації до субметрового рівня, однак наразі вона є застарілою, оскільки RTK став стандартом для позиціонування високої точності.
SBAS (супутникова система доповнення)
Систему SBAS було розроблено для забезпечення безпечної навігації цивільних повітряних суден. Згодом вона стала використовуватися й для інших кінцевих застосувань, які потребують вищої точності, ніж автономний приймач GNSS.
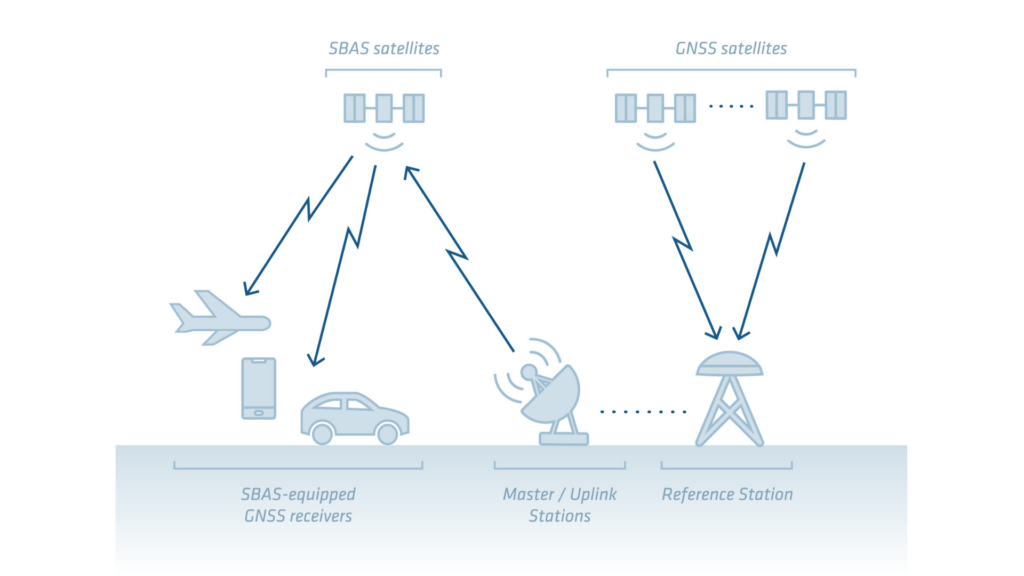
Концепція SBAS полягає у використанні мережі опорних станцій для обчислення поправок, які можуть покращити продуктивність GPS на великій території (континентальне покриття).
Ці поправки потім транслюються спеціальними геостаціонарними супутниками SBAS. Сучасні приймачі GNSS можуть відстежувати ці поправки безпосередньо через свою звичайну антену GNSS і використовувати їх у своєму двигуні позиціювання, такому як SBAS, що забезпечує точність в 1 метр.
Основною метою всіх сузір'їв SBAS є не досягнення максимальної точності, а забезпечення здатності GNSS досягати мінімальної точності для передбачуваного застосування (навігація та посадка повітряних суден) із додатковою концепцією цілісності (точне вимірювання похибки позиціювання).
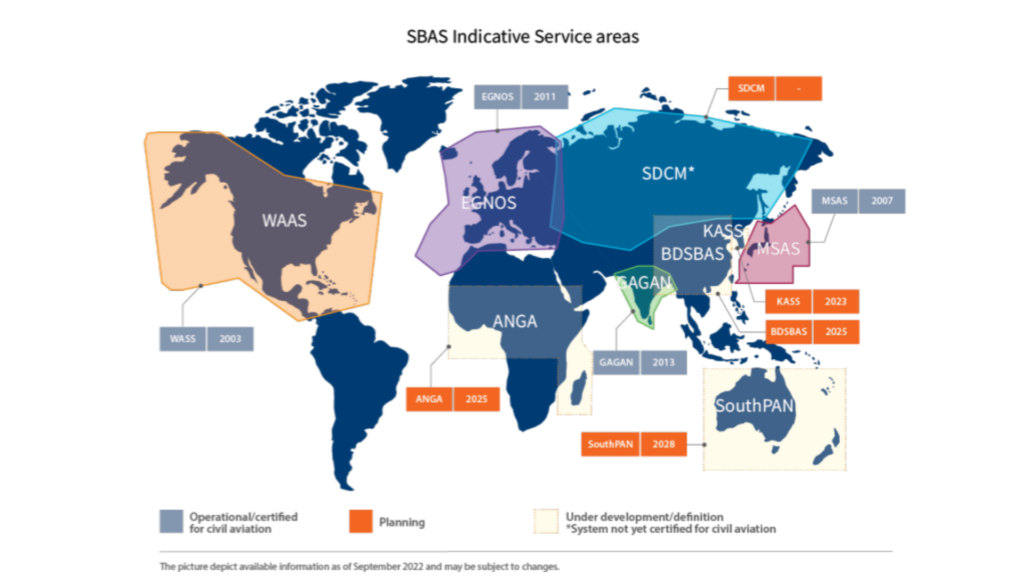
До систем SBAS, що використовуються на даний момент, належать:
- WAAS для країн Північної Америки
- EGNOS для Європи
- GAGAN для Індії
- MSAS для Японії
Однак більшість сучасних SBAS надають поправки лише для угруповання GPS, що робить їх субоптимальними для наземної навігації. Майбутні рішення SBAS (наприклад, EGNOS V2) забезпечуватимуть багатосупутникові поправки.
Технологія, на якій базується SBAS
Різні рішення SBAS використовують одну й ту саму базову технологію для надання поправок. Вони надають поправки для:
- Похибки супутникового годинника
- Відхилення від орбіти супутника
- Атмосферні похибки
Система SBAS також надає інформацію про цілісність супутників, яку можна використовувати для відхилення даних від супутників, що працюють з перебоями.
Атмосферні поправки також обчислюються за допомогою мережі базових станцій для отримання картини атмосферних похибок. Передане значення похибки відповідає вертикальній затримці, спричиненій атмосферою в певних точках, які називаються IGP (точки іоносферної сітки). Після цього приймач може скоригувати затримку для різних сигналів від кожного супутника.
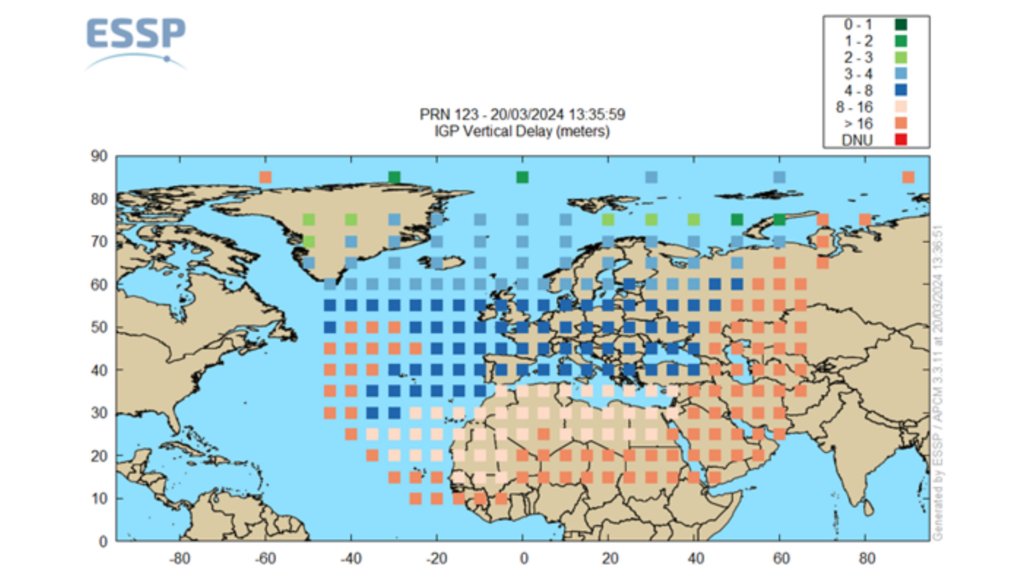
Використовуючи інформацію, що надається SBAS, приймач може коригувати похибки у вимірюваннях на основі псевдодальності, підвищуючи точність положення приблизно до 1,2 м RMS по горизонталі та 1,6 м RMS по вертикалі. Це суттєве покращення порівняно з автономним GNSS, особливо для вертикальної складової.
Кінематия в реальному часі (RTK) та кінематия з пост-обробкою (PPK)
Технологія RTK була вперше запроваджена для геодезичних застосувань у середині 1990-х років. Як і традиційна диференціальна система глобального позиціонування (DGPS), RTK покладається на точно розташовану базову станцію та роверні GNSS-приймачі.
Два ключові етапи обчислень забезпечують сантиметрову точність позиціонування:
- Подвійна різниця
- Вимірювання фази несучої та усунення неоднозначності
Подвійна різниця
DGPS зазвичай використовує лише прості різниці та вимірювання коду.
З іншого боку, RTK додає фазові вимірювання та використовує підхід «подвійної різниці». У цьому методі вимірювання базової станції віднімаються від вимірювань рухомого приймача (ровера), а всі вимірювання навігаційних супутників віднімаються від опорного (півотного) супутника.
Цей підхід дозволяє компенсувати всі похибки, спричинені супутниками та приймачем, а також атмосферні похибки, які вважаються постійними поблизу базової станції.
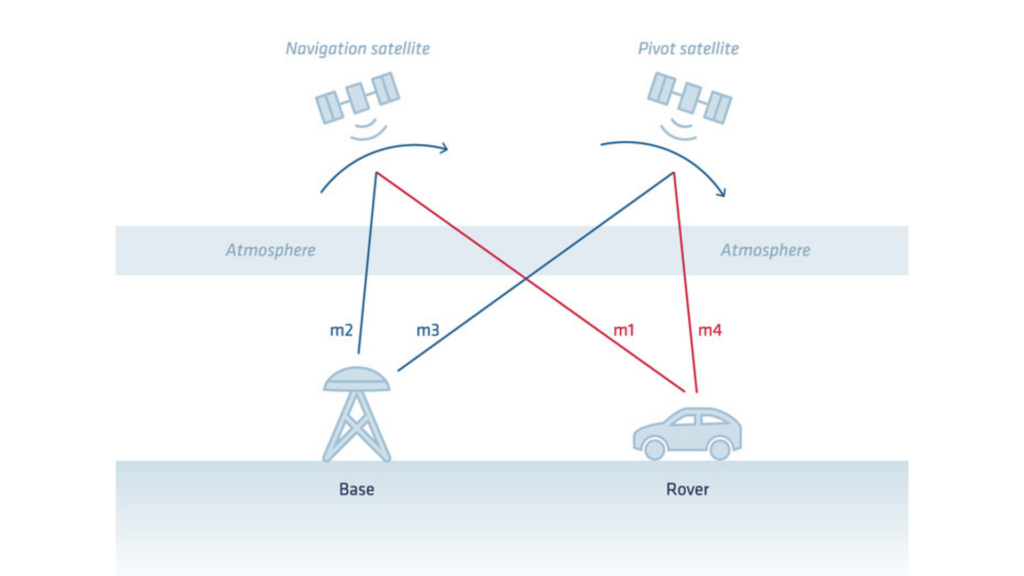
З цього розрахунку отримуємо:
- Координати ровера (широта/довгота/висота) у системі відліку базової станції
- Епоха марсохода
Відстань між базовою станцією та ровером називається базовою лінією і є ключовим фактором у системі RTK. Зі збільшенням базової лінії допуск похибки незначно зростає, оскільки загальні атмосферні похибки та загальні похибки орбіти супутників не компенсуються повністю. Це і є типове значення «+1 ppm», яке вказується у технічних характеристиках точності визначення координат у системі RTK.
Вимірювання фази несучої та усунення неоднозначності
Вимірювання фази несучої частоти, представлене в нашій попередній статті, необхідне для зменшення похибок до сантиметрового рівня.
Складність вимірювань фази несучої полягає в тому, що вони за своєю суттю є неоднозначними (або неповними). У вимірюванні бракує цілої кількості циклів фази несучої. Цю відсутню частину також називають «неоднозначністю» (ambiguity).
Процес позиціювання кінематики в реальному часі (RTK) починається з оцінки цих неоднозначностей. Цей процес також відомий як режим «RTK Float». У цьому режимі неоднозначності повільно збігаються, але не є цілими значеннями. Це дозволяє приймачу згладжувати положення та досягати приблизно дециметрової точності.
Для досягнення максимальної точності та надійності наступним кроком є визначення цілого значення для кожної з цих неоднозначностей у реальному часі. Цей процес називається розв'язанням цілочисельної неоднозначності.
Результат розв'язання неоднозначності максимізує точність RTK і забезпечує більшу надійність. Це зазвичай називають режимом «RTK Fixed».
Якщо відстеження фази до певного супутника переривається, виникає подія «пропуску циклу» (cycle slip), і цілочисельну неоднозначність для цього супутника потрібно розв'язувати знову. З цієї причини занадто велика кількість пропусків циклів (і особливо пропусків циклів на всіх супутниках одночасно) негативно впливає на продуктивність RTK. Хороша антена, її правильне розміщення та чисте радіочастотне середовище мають важливе значення для обмеження таких подій.
Кінематика постобробки
Як ми вже бачили, RTK — це застосування таких виправлень «у реальному часі», що означає наявність у ровера з'єднання через канал передачі даних із базовою станцією для виконання обчислень RTK «в полі».
Деякі застосування не потребують траєкторії в реальному часі, але можуть отримати перевагу від вищої точності або простішого налаштування. Кінематика пост-обробки (PPK) здатна задовольнити ці потреби. За використання PPK ровер збирає власні сирі дані GNSS під час руху без отримання виправлень у реальному часі. Згодом ці дані піддаються пост-обробці з використанням точної інформації від базової станції або мережі референцних станцій.
Технологія PPK забезпечує більшу гнучкість у зборі даних, оскільки не залежить від корекцій у режимі реального часу. Її часто застосовують у ситуаціях, коли зв’язок у режимі реального часу є складним або непотрібним, наприклад, під час аерофотозйомки, геодезичних вимірювань за допомогою дронів або наукових досліджень.
Переваги використання PPK для диференціальних поправок.
PPK пропонує такі ключові переваги під час обробки даних GNSS:
- Покращений польовий робочий процес: основна частина витрат на місію на основі RTK полягає в забезпеченні наявності базової станції поблизу, її налаштуванні за потреби, забезпеченні надійного з'єднання для передачі даних тощо. Qinertia має велику кількість вбудованих мереж CORS та прямий доступ до сторонніх мереж. Це усуває складність забезпечення доступності бази та налаштування надійного підключення для передачі даних.
- Покращений контроль якості: численні індикатори якості допомагають оцінити фактичну ефективність обробки. Серед них — розширені статистичні дані, розходження (різниця між положенням/орієнтацією, обчисленими під час прямого та зворотного ходу обробки), а також індикатори сигналів GNSS.
- Загальне покращення продуктивності: розв'язання неоднозначності RTK може тривати певний час (від кількох секунд до кількох хвилин залежно від відстані до базової станції та атмосферних умов). Це може бути суттєвим на початку збору даних або в складних умовах прийому GNSS. PPK нівелює ці ефекти за рахунок обробки як у прямому, так і в зворотному напрямках для максимізації частоти фіксації. Продуктивність також може бути підвищена завдяки використанню більш досконалих алгоритмів або точних ефемерид супутників.
