
Технологія розв'язання невизначеності у точковому позиціонуванні високої точності (PPP) — це метод, який розв'язує цілочисельні невизначеності у вимірюваннях фази несучої. Основна мета полягає в тому, щоб перевести PPP від точності сантиметрового рівня до надійності міліметрового рівня. Розблокування цих цілочисельних значень дозволяє PPP підвищити точність позиціонування та скоротити час збіжності. Підхід, що поєднує PPP з розв'язанням невизначеності (AR), часто званий PPP-AR, використовує ретельно змодельовані фазові та кодові похибки, а також високоякісні продукти годинників супутників.
Процес розв'язання невизначеності слугує для зменшення невизначеностей і дозволяє оцінювачу розглядати фазові вимірювання як фіксовані цілі числа. Це, своєю чергою, підвищує надійність і точність. Ми дослідили сумісність та перехресну перевірку продуктів фазових похибок, згенерованих кількома центрами аналізу. Мета цього аналізу полягає в заохоченні узгоджених стандартів, полегшенні об'єднання результатів та сприянні реалізації в реальному часі.
На практиці було доведено, що розв'язання невизначеності в межах PPP прискорює збіжність, покращує показники фіксації та зміцнює цілісність позиції навіть за складних умов сигналу. У міру розширення сузір'їв GNSS та вдосконалення методів моделювання, PPP з розв'язанням невизначеності стає ключовим інструментом для високоточних застосувань, починаючи від геодезії і закінчуючи автономною навігацією.
SBG Systems розробила нову технологію під назвою Orbi AR (Ambiguity Resolution), яка забезпечує сантиметрову точність за допомогою GNSS без опори на локальні базові станції або щільну наземну інфраструктуру.
Чому варто використовувати Orbi AR, а не RTK?
У цьому розділі ми розглянемо ключові фактори — зокрема швидкість розгортання, експлуатаційну стійкість та зручність користування — які змінюють баланс сил, надаючи чіткі аргументи на користь вибору універсальності та доступності системи Orbi AR замість традиційних обмежень технології RTK на сучасних складних робочих майданчиках.
RTK – Диференціальна GNSS
Система RTK працює за допомогою двох приймачів:
- Приймач базової станції встановлюється у відомому фіксованому положенні та обчислює похибки, порівнюючи своє відоме положення з отриманим сигналом GNSS.
- Ровер (статичний/кінематичний), який отримує поправки на похибки від приймача сусідньої базової станції та застосовує їх до власного сигналу для визначення високоточного відносного положення.
Точність дуже висока, але ровер повинен знаходитися відносно недалеко від базової станції (зазвичай від 10 до 30 км, залежно від атмосферних умов), оскільки багато похибок (наприклад, атмосферні затримки) мають локальний характер.
Orbi AR — точне позиціонування точки
Замість використання однієї локальної базової станції для визначення відносних похибок, Orbi AR використовує загальнодоступні корекційні дані для розрахунку власного абсолютного положення з високою точністю, діючи повністю автономно. Глобальні корекційні дані включають високоточні відомості про орбіти супутників та їхні годинники, а також моделі атмосферних затримок.
| Особливість | Orbi AR | RTK |
|---|---|---|
| Місцева базова станція | Не потрібно | Необхідно |
| Обсяг висвітлення | Глобальний | Місцевий (одна база в радіусі 30 км; VRS в радіусі 80 км) |
| Точність | Статична похибка 2–5 см у межах 2 сигм Кінематична похибка 2–3 см у межах 1 сигм | Сантиметр (см) |
| Налаштування | Проста (лише один приймач) | Складний (вимагає налаштування локальної бази) |
Якщо говорити простіше, цю різницю можна уявити так: це як двоє учнів, які готуються до тесту. RTK — це як учень, який бере приватні уроки, де один уже знає правильну відповідь і використовує свій досвід, щоб допомогти іншому виправити помилки.
А Orbi AR, навпаки, — це як учень, який працює самостійно, але ретельно перевіряє свої відповіді за підручником. Хоча приватний репетитор може бути дещо точнішим, його набагато складніше організувати, і це коштує дорожче. І хоча обидва підходи дають точні результати, саме спосіб отримання поправок — через репетитора, що знаходиться поруч (RTK), або через загальнодоступний підручник (PPP) — і відрізняє їх один від одного.
Як працює Orbi AR?
Стандартний приймач GNSS піддається впливу кількох суттєвих похибок:
- Похибки орбіти супутника: Супутник знаходиться не саме там, де вказано в його радіопосланні.
- Похибки супутникового годинника: Атомний годинник супутника має незначні, але суттєві похибки у вимірюванні часу.
- Атмосферні затримки: Іоносфера та тропосфера сповільнюють і викривляють сигнали GNSS.
Ці похибки передачі та похибки синхронізації поєднуються, створюючи неточності у розрахованому приймачем положенні. Докладніше див. у розділі про GNSS, їхні джерела похибок та вплив атмосферних похибок на обробку RTK і PPK.
Основний принцип роботи Orbi AR полягає у виправленні зазначених вище похибок за допомогою точних даних корекції:
- Міжнародна служба GNSS (IGS) з надзвичайною точністю розраховує точну орбіту та похибку годинника для кожного супутника.
- Глобальна мережа референційних станцій діє у всіх регіонах і використовує складні алгоритми для визначення орбіти та оцінки фазового зсуву супутників.
- Після формування фазового зміщення на кількох контрольних станціях запускається спеціальний етап верифікації, під час якого перевіряються вимірювання кожного супутника з урахуванням встановлених поправок.
- Використовує двохчастотні спостереження GNSS для зменшення іоносферної затримки, отримуючи вимірювання, вільні від впливу іоносфери, без використання зовнішніх іоносферних моделей
- Для оцінки та математичного розрахунку затримки в тропосфері застосовується метод розширеного моделювання.

Основні переваги Orbi AR
Orbi AR є кардинальним проривом у способах збору, візуалізації та використання точних геопросторових даних у польових умовах, що значно виходить за межі традиційних обмежень, пов’язаних із суто супутниковим позиціонуванням. Нижче наведено основні переваги Orbi AR:
- Глобальне покриття: забезпечення високої точності посеред океану, пустелі чи в будь-якому віддаленому місці без необхідності використання місцевої базової станції.
- Висока точність: позиціонування з точністю до сантиметра [Звіт про випробування буде опубліковано найближчим часом]
- Універсальність у різних регіонах: забезпечення однакової точності в усьому світі.
- Швидкий час збіжності: сучасна технологія скорочує час, необхідний для досягнення точності на рівні сантиметрів
- Масштабованість: ідеально підходить для масового ринку та глобальних застосувань, оскільки не потребує локальних опорних станцій.
- Економічна ефективність: зменшення залежності від щільної наземної мережі корекції, що дозволяє знизити витрати на інфраструктуру.
Orbi AR у програмному забезпеченні Qinertia
Qinertia, програмне забезпечення для постпроцесингу, виводить Orbi AR на новий рівень, поєднуючи його з геодезичним двигуном та технологіями обробки Qinertia.
Geodesy Engine: перетворення точності Orbi AR у локальний контекст
Хоча рішення Orbi AR забезпечують надзвичайно високу точність визначення координат, для кінцевих користувачів залишається серйозна проблема: переведення цих результатів з ITRF 2020 у місцеву систему координат для порівняння з відомими опорними точками. Цей важливий етап часто вимагає складних геодезичних перетворень, що створює високий ризик помилки для нефахівців.
Qinertia безпосередньо вирішує цю проблему за допомогою вбудованого геодезичного двигуна. Цей двигун містить вичерпну базу даних публічних перетворень, що забезпечує плавне та точне перетворення координат. Виконуючи всі перетворення систем координат всередині системи, двигун Qinertia усуває головне джерело можливих помилок. Це гарантує, що координати, отримані за допомогою PPP, автоматично та правильно виражаються в бажаній для користувача системі координат, роблячи весь робочий процес від сирих даних до корисних локалізованих результатів простішим та надійнішим.
Технологія обробки: Поєднання Orbi AR з IMU для неперевершеної надійності
Ядро обробки Qinertia розроблене для максимального підвищення надійності Orbi AR; воно використовує технологію прямої, зворотної та об'єднаної обробки, що покращує час збіжності, зменшує шум і підвищує надійність.

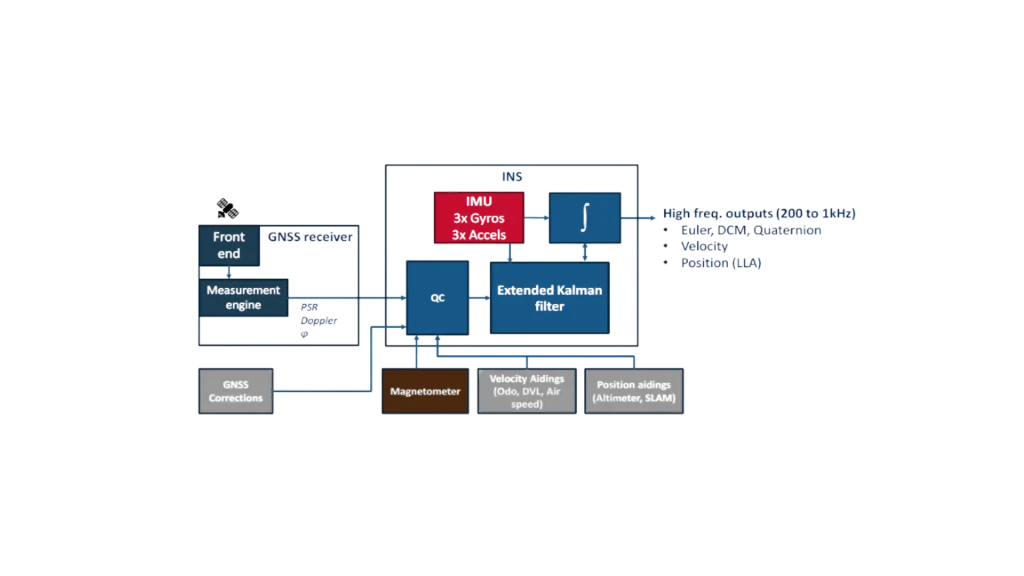
Крім того, режим обробки тісного зв'язку (tight coupling) PPP об'єднує необроблені вимірювання від приймача GNSS та комбінує їх з IMU на фундаментальному рівні для створення більш надійного та безперервного навігаційного рішення. Тісний зв'язок з IMU забезпечує додаткові обмеження, допомагаючи скоротити час збіжності та значно прискорити повторну збіжність після втрати сигналу.
Orbi AR у Qinertia Cloud
Qinertia Cloud — це вдосконалена хмарна вебплатформа для постпроцесингу GNSS, що працює на базі Qinertia. Використовуючи сучасну технологію Orbi AR, Qinertia Cloud перетворює ваші необроблені дані GNSS на високоточні результати безпосередньо у вебпереглядачі.
Відкрийте для себе Qinertia Cloud