


RMS — середньоквадратичне значення
Середньоквадратичне значення (RMS) — це статистична міра, яка визначає величину зміннюваного сигналу. Воно широко використовується в інерціальній навігації для опису шуму датчиків, нестабільності нульового зсуву та загальної якості інерціальних вимірювань. RMS виражає ефективну потужність сигналу шляхом обчислення квадратного кореня із середнього значення квадратів величин. Цей процес гарантує, що додатні та від'ємні відхилення вносять однаковий внесок у результат.
Інженери покладаються на RMS для характеристики виходів акселерометра та гіроскопа, особливо під час оцінки поширення похибок в інерціальному вимірювальному блоці (IMU). Тому це відіграє важливу роль в оцінці того, наскільки добре інерціальна навігаційна система (INS) може підтримувати точність під час dead reckoning.
Вплив на інерціальну навігацію
В інерціальній навігаційній системі RMS часто застосовується для кількісної оцінки як шуму вимірювань, так і залишкових похибок у зведеному положенні, швидкості та орієнтації. Наприклад, шум прискорення RMS допомагає визначити, як випадкові коливання впливають на оцінки швидкості після інтегрування.
Шум кутової швидкості RMS, який часто виражається як кутовий випадковий блукач, безпосередньо впливає на дрейф орієнтації. Виробники вказують багато показників продуктивності — таких як випадковий блукач швидкості, повторюваність зсуву та щільність вихідного шуму — використовуючи його значення. Ці специфікації на основі RMS дозволяють system integrators порівнювати різні IMU, оцінювати навігаційний дрейф з плином часу та розробляти відповідні стратегії фільтрації.
Фільтр Калмана, який широко використовується в INS/GNSS integration, використовує рівні шуму RMS у своїх коваріаційних матрицях процесу та вимірювань для керування невизначеністю та зменшення похибок оцінювання.
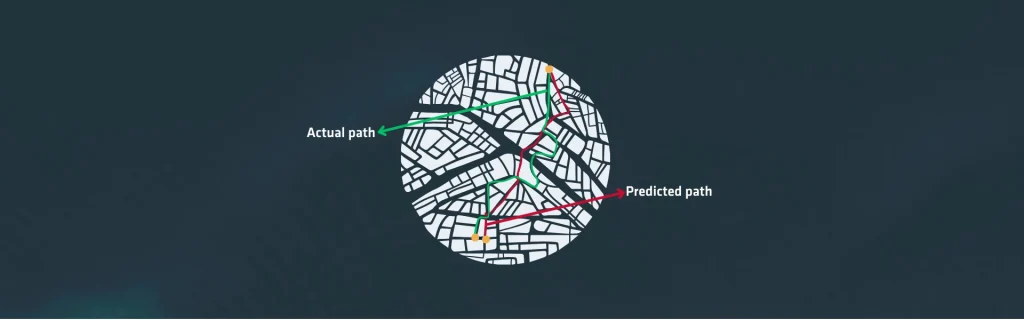
RMS також слугує вирішальним критерієм під час перевірки навігаційних характеристик шляхом постобробки. Аналітики обчислюють різниці RMS між оцінюваними траєкторіями та контрольними рішеннями, щоб оцінити якість INS під час випробувань за умов блокування GNSS або високодинамічних маневрів.
Низька похибка RMS вказує на стабільну поведінку датчика та ефективну фільтрацію. І навпаки, висока похибка RMS висвітлює такі проблеми, як тепловий дрейф, механічна вібрація або недостатнє калібрування.
Оскільки RMS узагальнює загальну величину коливань, це дозволяє інженерам судити про надійність системи за умов впливу навколишнього середовища. Таким чином, він діє як основоположний інструмент для характеристики поведінки інерціальних датчиків, оцінки навігаційних алгоритмів та забезпечення надійного функціонування INS у різних профільних місіях.
