Navigeringskontinuitet vid GNSS-avbrott
Våra navigeringslösningar erbjuder flera fördelar för obemannade markfordon (UGV), särskilt i krävande miljöer där andra navigeringstekniker kan misslyckas.
Dina UGV:er kan nu arbeta effektivt i miljöer där GNSS-signaler är otillgängliga, otillförlitliga eller avsiktligt störda (t.ex. stadsklyftor, underjordiska tunnlar eller omstridda slagfält). Detta är avgörande för räddnings- och försvarsuppdrag där GNSS-störningar kan äventyra navigeringsnoggrannheten för din UGV.
Tack vare våra navigeringslösningar tar din UGV emot oavbruten navigeringsdata utan att vara beroende av externa referenser som GNSS. Detta gör att din UGV kan upprätthålla lägesmedvetenhet och autonomi även när kommunikation eller externa signaler går förlorade.
Hög precision i dynamiska miljöer
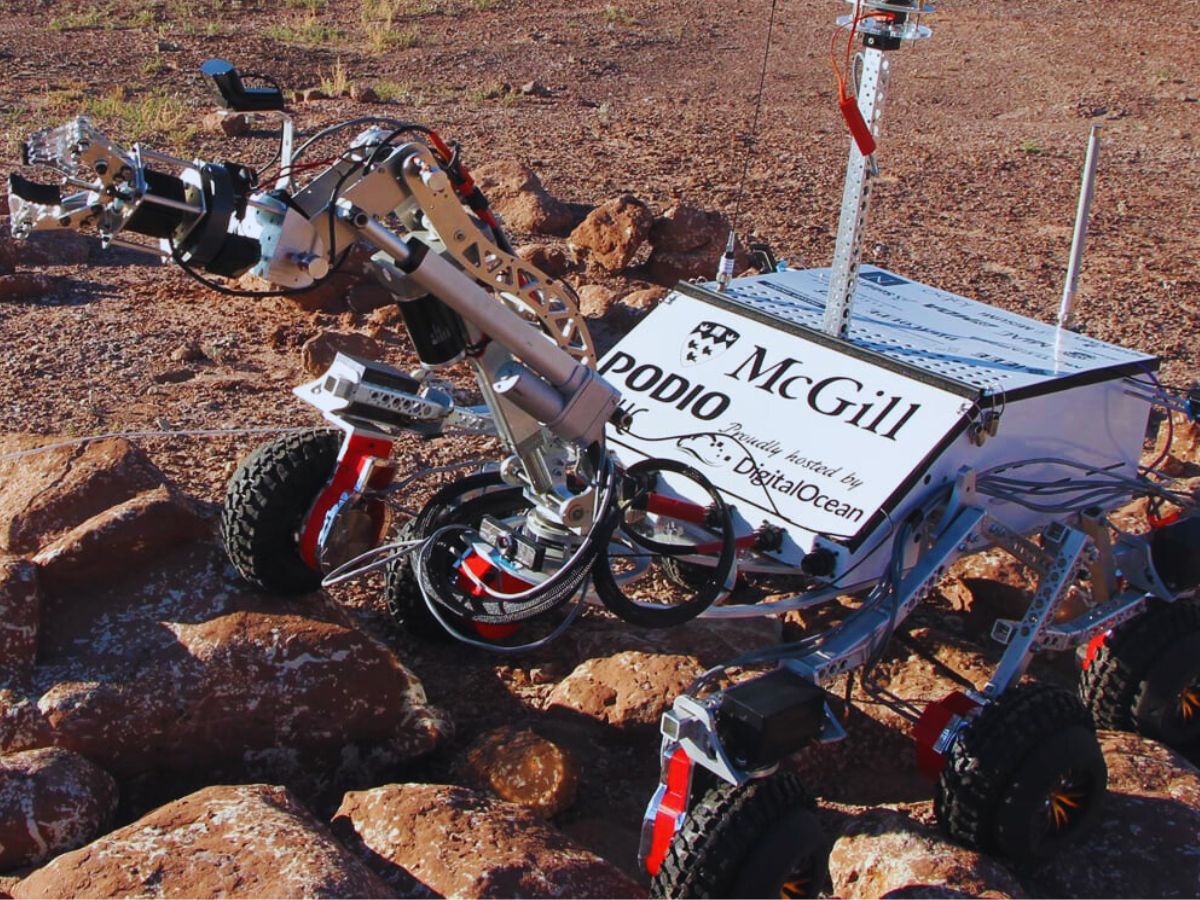
Realtidsdata samlas ständigt in med våra navigeringssystem om fordonets position, hastighet och orientering (roll, pitch, yaw), vilket möjliggör exakt styrning även i mycket dynamiska miljöer, såsom ojämn terräng eller terrängkörning.
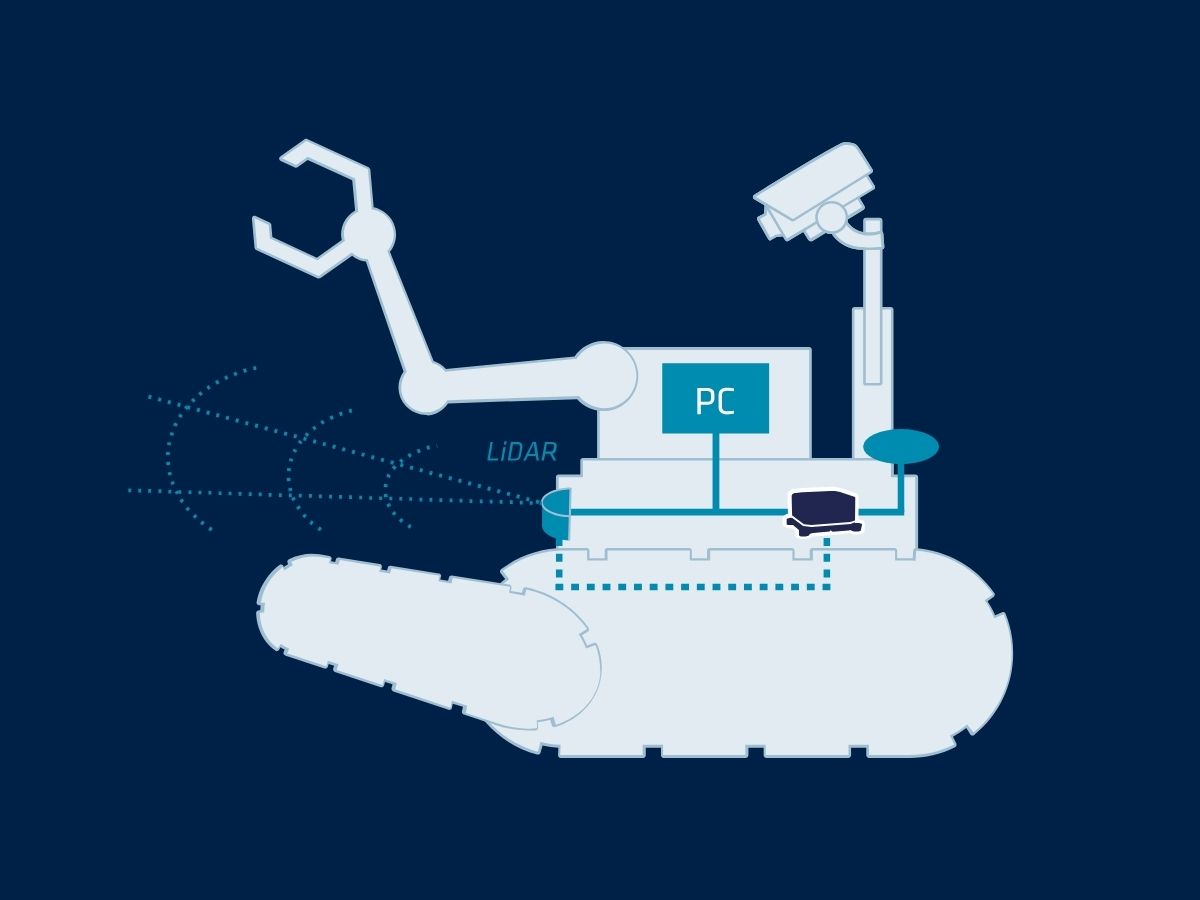
Våra sensors precision säkerställer tillförlitlig prestanda i komplexa och snabbt föränderliga miljöer. För att förbättra fordonets positionsdata kan du integrera vår INS med andra ombordssensorer som kameror, LiDAR och odometri för att bilda ett multisensornavigeringssystem. Denna sensorfusion förbättrar den övergripande lokaliseringsnoggrannheten och lägesmedvetenheten.
Dessutom erbjuder de mycket tillförlitliga navigeringsdata, vilket minskar risken för kollision eller att ett uppdrag misslyckas. Detta är särskilt avgörande vid militära operationer eller i farliga miljöer där säkerheten är av yttersta vikt.
Robusthet under svåra förhållanden
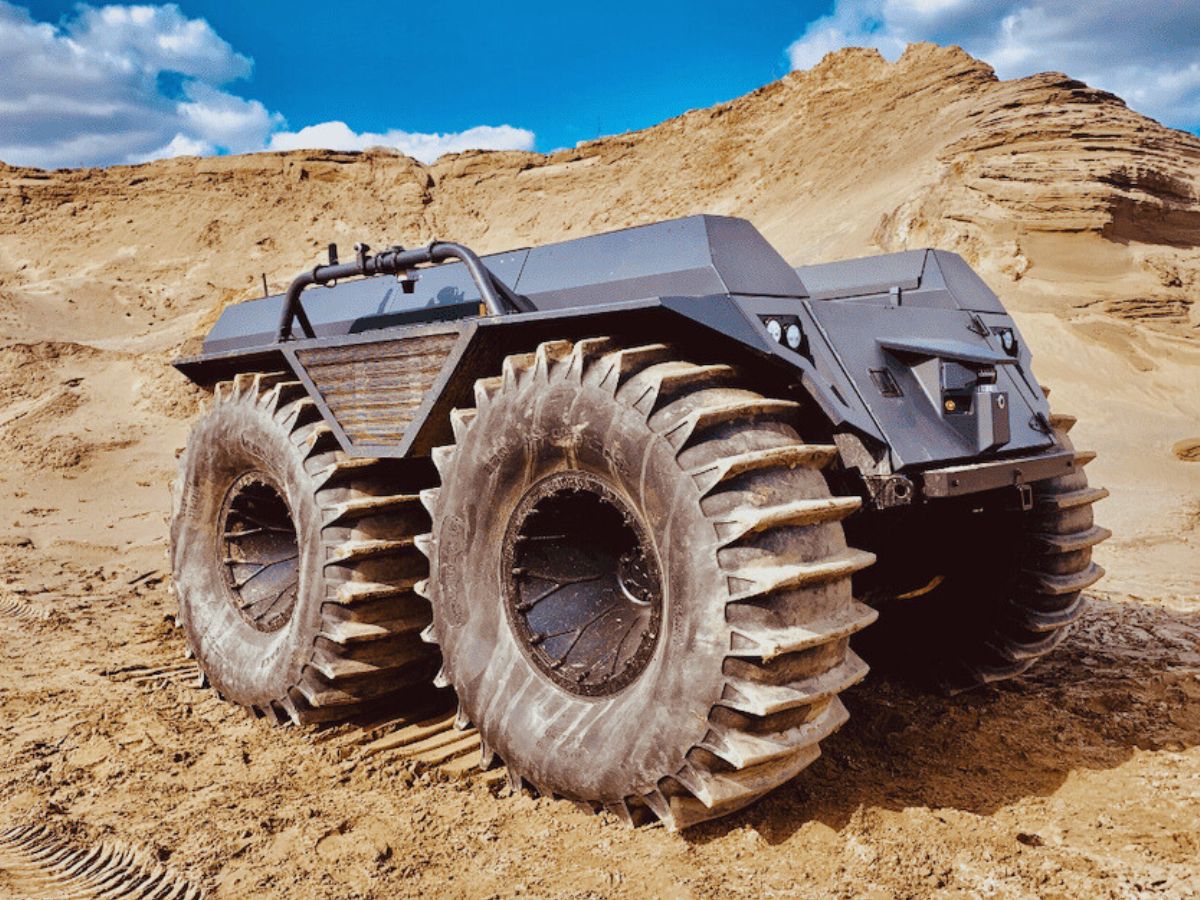
Ett autonomt markfordon verkar ofta i extrema miljöer (som öknar, skogar eller katastrofområden) där miljöfaktorer som damm, väder eller elektromagnetiska störningar kan påverka andra navigeringssystem.
Våra lösningar är mycket motståndskraftiga mot sådana förhållanden, vilket säkerställer robust prestanda. Genom att tillhandahålla mycket noggranna orienterings- och positionsdata förbättrar våra sensorer en UGV:s förmåga att autonomt planera och följa komplexa vägar, vilket minimerar mänsklig inblandning.
Denna förmåga förbättrar den operativa effektiviteten inom försvar, logistik och industriella tillämpningar.
Produkturval
Våra lösningar integreras sömlöst med UGV-plattformar för att leverera pålitlig prestanda även under de mest krävande förhållanden.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro
Broschyr om försvarsapplikationer
Få vår broschyr direkt i din inkorg!
Fallstudier
Utforska framgångshistorierna bakom våra tröghetslösningar för UGV. Lär dig mer om den betydande inverkan våra avancerade navigeringssystem har på UGV-operationer i flera branscher.
Genom varje fallstudie granskar vi konkreta exempel som visar hur våra avancerade tröghetssensorer och GNSS-teknik konsekvent har levererat oöverträffad noggrannhet, tillförlitlighet och prestanda i praktiska situationer. Få detaljerade insikter och praktiska exempel på hur våra lösningar tar sig an komplexa utmaningar och driver operativ excellens.
Dyk ner i våra fallstudier för att se hur våra tröghetslösningar kan lyfta dina projekt och uppnå enastående resultat.



De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras uttalanden och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska UGV-navigeringstillämpningar.



Upptäck andra tillämpningar för obemannade system
Utforska de mångsidiga tillämpningarna av tröghetssystem i obemannade plattformar till lands, till sjöss och i luften. Från autonoma markfordon och UAV:er till undervattensdrönare och ytfartyg säkerställer våra tekniker exakt navigering, stabilitet och kontroll i även de mest krävande miljöer.
Har du frågor?
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad betyder jamming och spoofing?
Jamming och spoofing är två typer av störningar som avsevärt kan påverka tillförlitligheten och noggrannheten hos satellitbaserade navigationssystem som GNSS.
Jamming syftar på avsiktlig störning av satellitsignaler genom sändning av störande signaler på samma frekvenser som GNSS-systemen använder. Denna störning kan överväldiga eller dränka de legitima satellitsignalerna, vilket gör att GNSS-mottagare inte kan bearbeta informationen på ett korrekt sätt. Jamming används ofta i militära operationer för att störa motståndarnas navigeringsförmåga, och det kan även påverka civila system, vilket leder till navigationsfel och operativa problem.
Spoofing innebär å andra sidan överföring av falska signaler som efterliknar äkta GNSS-signaler. Dessa missvisande signaler kan lura GNSS-mottagare att beräkna felaktiga positioner eller tider. Spoofing kan användas för att leda navigationssystem vilse eller ge felaktig information, vilket potentiellt kan få fordon eller flygplan att avvika från sin kurs eller tillhandahålla falska positionsdata. Till skillnad från jamming, som enbart hindrar signalmottagningen, vilseleder spoofing aktivt mottagaren genom att presentera falsk information som legitim.
Både jamming och spoofing utgör betydande hot mot integriteten hos GNSS-beroende system, vilket gör det nödvändigt med avancerade motåtgärder och motståndskraftig navigationsteknik för att säkerställa en tillförlitlig drift i omstridda eller krävande miljöer.
Vad är tröghetsnavigering?
Tröghetsnavigering är en metod för att bestämma en farkosts position, orientering och rörelse enbart med hjälp av interna sensorer, utan att förlita sig på externa signaler som GPS. I kärnan mäter ett tröghetsnavigeringssystem (INS) hur ett objekt rör sig genom att kontinuerligt spåra dess acceleration och rotation i tre dimensioner. Det använder en tröghetsmätenhet (IMU), som innehåller accelerometrar för att känna av linjär acceleration och gyroskop för att mäta vinkelhastighet. Genom att matematiskt integrera dessa mätningar över tid beräknar systemet hastighet, attityd och slutligen position i förhållande till en känd startpunkt.
Eftersom det är helt självständigt fungerar tröghetsnavigering i alla miljöer – under jord, under vatten, i rymden eller under GPS-fria förhållanden – vilket gör det oumbärligt för tillämpningar som robotar, missiler, flygplan, ubåtar och autonoma fordon. Moderna INS-lösningar kombinerar ofta tröghetssensorer med ytterligare stödkällor, som GNSS-mottagare, magnetometrar, barometrar eller Doppler-hastighetsloggar, för att minska drift och förbättra den långsiktiga noggrannheten. Högpresterande INS förlitar sig på exakt sensorkalibrering, avancerade filtreringsalgoritmer och robust felmodellering för att leverera stabila och tillförlitliga navigeringsdata även i de mest krävande miljöer.
