


Kursmetod
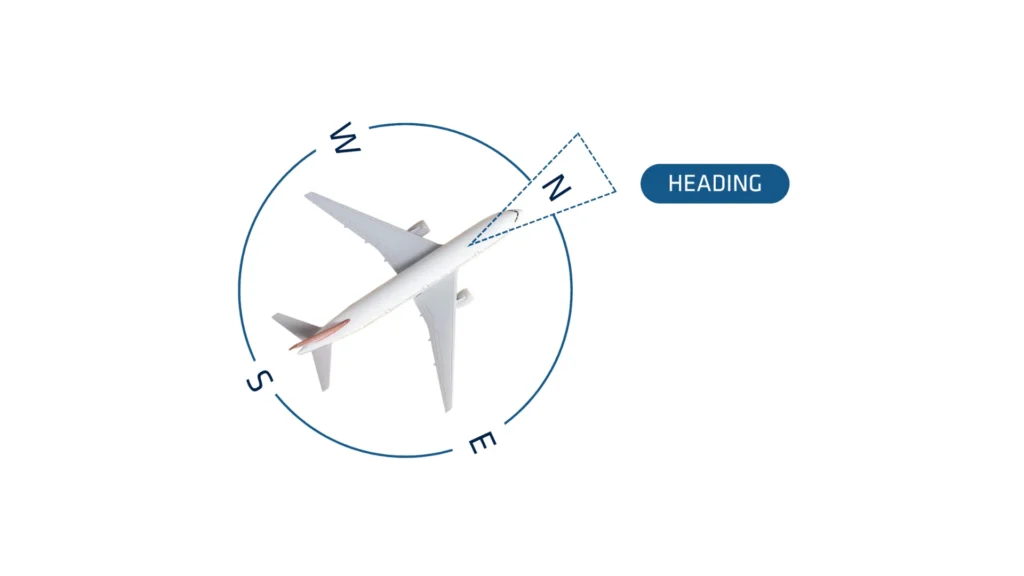
Inom navigation avser kurs den riktning som ett fordon eller fartyg är riktat i förhållande till en referensriktning, vanligtvis den verkliga nordpolen (sann nord) eller den magnetiska nordpolen. Den uttrycks i grader, från 0° till 360°, där 0° (eller 360°) anger sann nord. Kurs skiljer sig från färdväg (track), som är den faktiska vägen över marken, och bäring, som avser riktningen från en punkt till en annan. Därför är det viktigt att välja rätt kursmetod.
När ingen GPS är tillgänglig
I många tillämpningar är magnetometern det enda pålitliga sättet att få en bra kursobservation.
Att använda magnetometrar för kursobservation säkerställer rimlig noggrannhet när specifika villkor är uppfyllda.
För det första är det viktigt att utföra en korrekt magnetisk kalibrering med sensorn installerad i sin slutliga konfiguration. Denna process karterar det omgivande magnetfältet och kompenserar för eventuella störningar nära enheten.
Dessutom hjälper det till att upprätthålla noggrannheten om sensorn placeras på avstånd från interna magnetiska störningar – såsom switchade nätaggregat, kraftledningar och magneter. Slutligen är det avgörande att sensorn används i en stabil magnetisk miljö.
Det går att hantera förväntade kortvariga magnetiska störningar, men det är fortsatt avgörande att förhindra långsiktiga avvikelser för att säkerställa tillförlitlig prestanda.
Kursmetod i fordonstillämpningar
Det är endast möjligt att använda detta läge när en GPS/GNSS-låsning är tillgänglig. Detta läge förutsätter en viss hastighet för att få en kursuppskattning. Det kräver också att fordonet rör sig framåt utan sidoglidning.
Exempelvis skulle användning av GPS/GNSS-färdväg (Course) på ett flygplan ge en felaktig kurs om planet driver på grund av sidvind. GPS/GNSS-färdväg rekommenderas för fordonstillämpningar.
Vid hög dynamik
Det är endast möjligt att använda detta läge när en GPS/GNSS-låsning är tillgänglig. Det förlitar sig enbart på GPS/GNSS och tröghetssensorer, så det finns inga mekaniska eller magnetiska begränsningar här.
Kursen förblir noggrann under frekventa och betydandeaccelerationer, såsom svängar. Men när sensorn arbetar i konstant hastighet eller står stilla, förlitar den sig enbart på gyroskopen, vilket gör att kursen driver på ett rent tröghetsmässigt sätt.
Vid låg dynamik
GPS/GNSS True Heading uppnås genom att använda två antenner på samma GPS/GNSS-mottagare. Denna metod använder två GPS/GNSS-antenner för att tillhandahålla position, hastighet och en sann kursvinkel som är giltig även när fordonet står stilla.
Fördelar med GNSS med dubbla antenner:
- Fungerar när det står stilla: Du behöver inte röra dig eller ha några accelerationer
- Kalibreringsfri: Du behöver inte utföra någon kalibrering och behöver inte oroa dig för magnetiska störningar
- Det är den mest noggranna lösningen
- Men den är mycket känsligare för GPS/GNSS-förhållanden än system med en enkel antenn. Den bör användas under bar himmel för optimal prestanda.
Vilken kursmetod för vilka förhållanden?
| Förhållanden | Rekommenderad metod |
| Fordon | GPS-kurs |
| Marine | Dual Antenna GNSS |
| Undervattens | Magnetometrar |
| Luftburen | Dual Antenna GNSS |
| Racing/Sport | GPS + Accelerometrar |
