Kompakt tröghetsnavigeringssystem som används för autonom navigering
Autonomous navigation in autonomous robot, based on odometry fused with Ellipse-A AHRS, and corrected by LiDAR
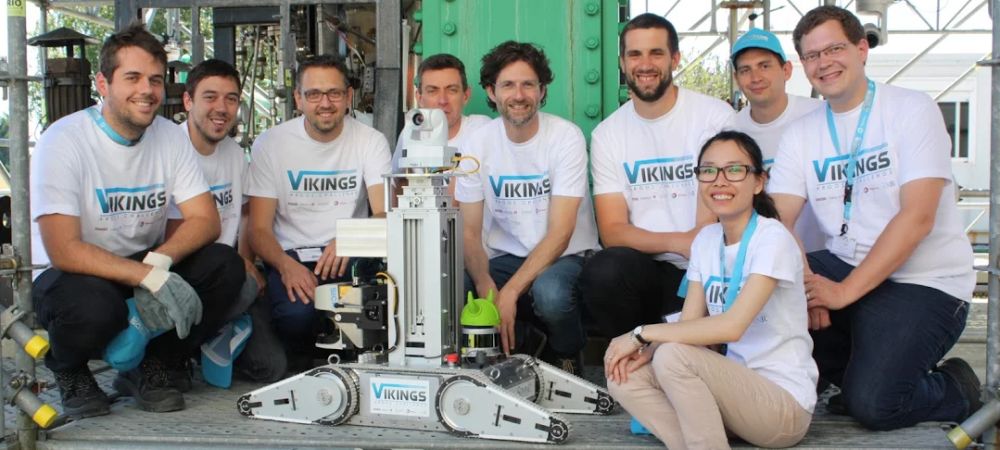
“With this winning combination, VIKINGS team reaches a centimeter-level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.” | Mr. Merriaux
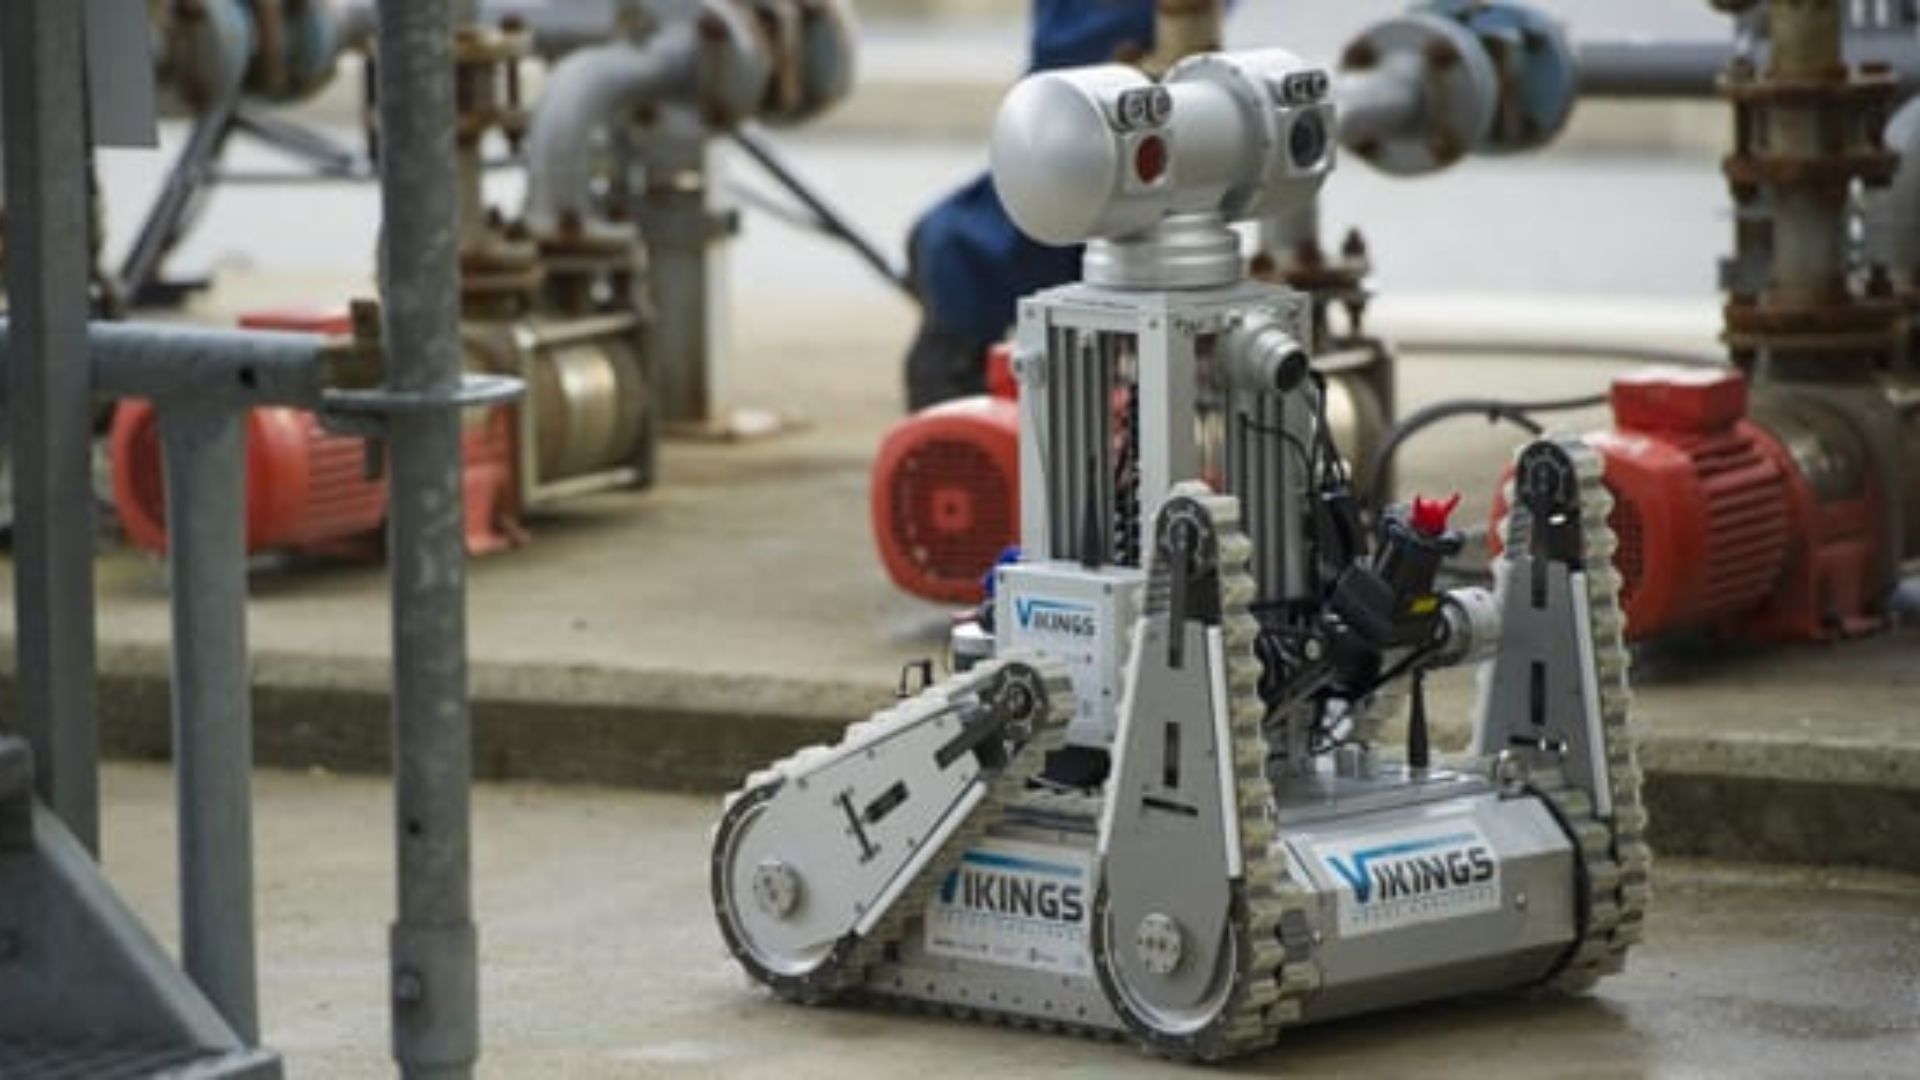
Autonom robot för olje- och gasanläggningar
ARGOS-utmaningen (Autonomous Robot for Gas and Oil Sites), som inleddes i december 2013, anordnas av olje- och gasbolaget TOTAL i samarbete med den franska nationella forskningsmyndigheten (ANR).
Syftet är att inom mindre än tre år ta fram en ny generation autonoma robotar som kan utföra inspektionsuppgifter, upptäcka avvikelser och hantera nödsituationer. Syftet med tävlingen är att bygga en autonom robot som kan förflytta sig på olje- och gasanläggningar för att förbättra säkerheten för TOTAL:s operatörer.
Datafusion från flera sensorer
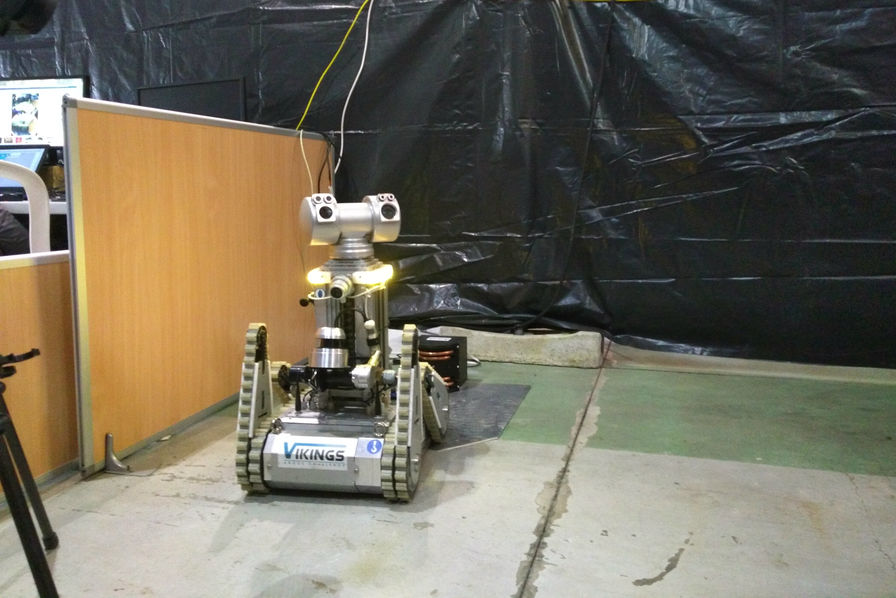
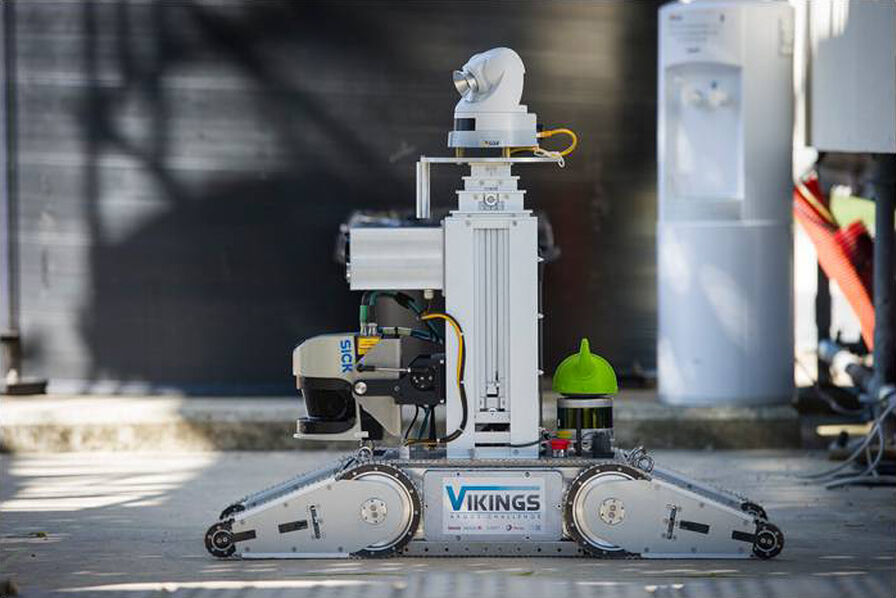
VIKINGS robot beräknar sin position genom att kombinera odometriska prognoser med data från tröghetssensorer. Dessutom korrigerar den denna information med hjälp av två LiDAR-sensorer, en fram och en bak, för att uppnå 360° täckning.
Roboten använder larvfötter, vilket orsakar glidning vid rotationer. Därför medför denna fordonstyp att odometrin blir särskilt oprecis. Dessutom blir tröghetssystemet avgörande för att beräkna kursen exakt. Slutligen tillhandahåller ” Ellipse-A fully” tillförlitliga mätningar av roll och pitch.
Att bestämma positionen med centimeterprecision
Already satisfied with SBG SYSTEMS’ products, the choice was naturally the Ellipse-A attitude and heading reference system. “It provides very good pitch and roll performance thanks to low drift gyros” says Mr. Merriaux.
The Ellipse-A is the second generation of miniature inertial sensors of SBG Systems. It integrates low drift gyroscopes and benefits from the experience gained in algorithms design. Industrial-grade, the Ellipse-A is factory calibrated in temperature and dynamics, ensuring data integrity from -40 to 75 ° C. With this winning combination, VIKINGS team reaches a centimeter level absolute precision (< 3 cm), a technical achievement, which has greatly contributed to their two victories.
“The Ellipse-A provides very good pitch and roll performance thanks to low drift gyros” | Mr. Merriaux
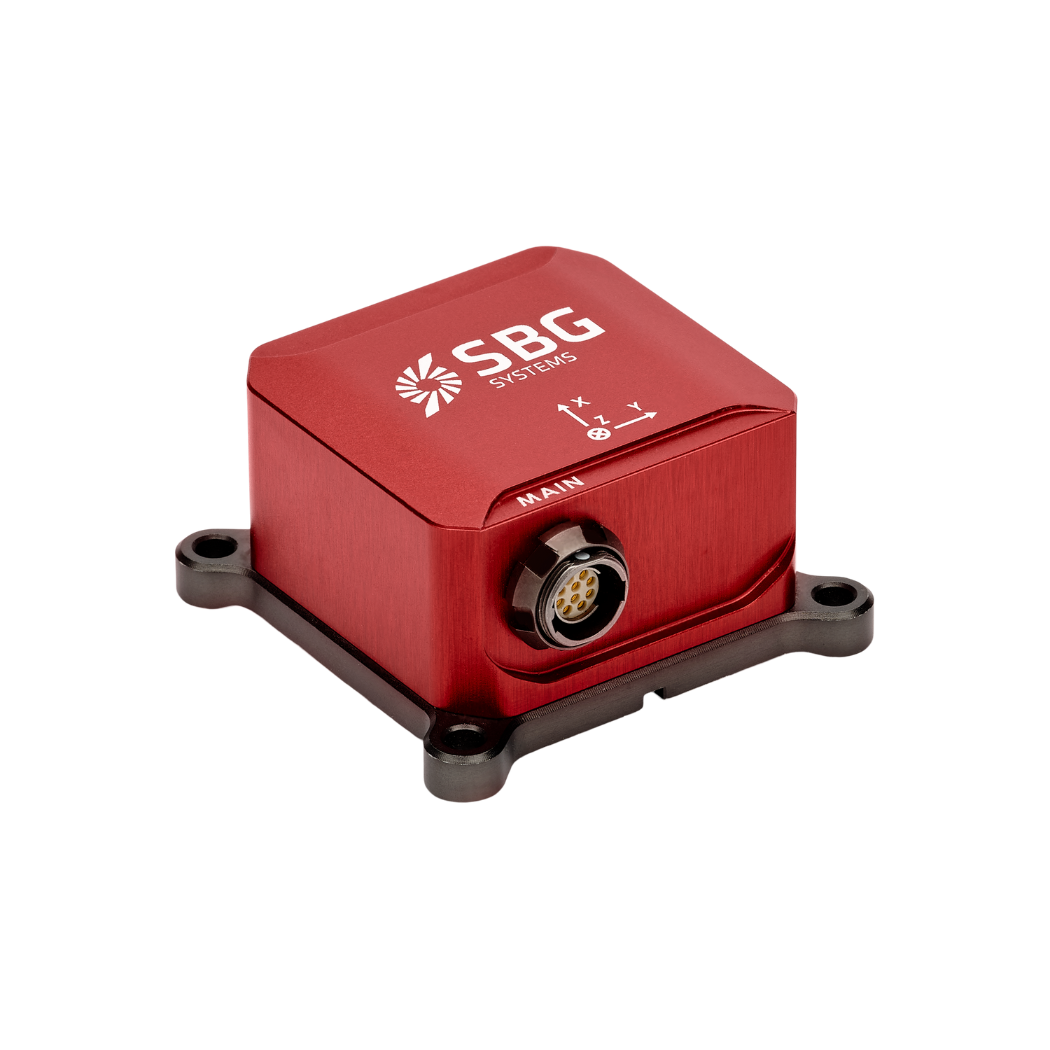
Ellipse-A
Ellipse-A är ett prisvärt och högpresterande referenssystem för attityd och kurs (AHRS). Det har en inbyggd magnetisk kalibreringsprocedur som är bäst i sin klass för optimal kursbestämning och är lämpligt för applikationer med låg till medelhög dynamik.
Denna robusta tröghetssensor är fabrikskalibrerad för temperaturer mellan -40 °C och 85 °C och levererar data om rullning, stigning, kurs och upp- och nedgång.
Begär en offert på ” Ellipse-A”
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är Precise Point Positioning?
Precise Point Positioning (PPP) är en satellitnavigeringsteknik som erbjuder positionering med hög precision genom att korrigera satellitsignalfel. Till skillnad från traditionella GNSS-metoder, som ofta förlitar sig på markbaserade referensstationer (som vid RTK), använder PPP global satellitdata och avancerade algoritmer för att tillhandahålla exakt positionsinformation.
PPP fungerar över hela världen utan behov av lokala referensstationer. Detta gör den lämplig för tillämpningar i avlägsna eller krävande miljöer där markinfrastruktur saknas. Genom att använda exakta satellitbanor och klockdata, tillsammans med korrigeringar för atmosfäriska effekter och multipath, minimerar PPP vanliga GNSS-fel och kan uppnå noggrannhet på centimeterscenivå.
Även om PPP kan användas för efterbearbetad positionering, vilket innebär att man analyserar insamlad data i efterhand, kan den också tillhandahålla positioneringslösningar i realtid. Real-time PPP (RTPPP) blir allt vanligare, vilket gör att användare kan ta emot korrigeringar och bestämma sin position i realtid.
