

Baud-hastighet
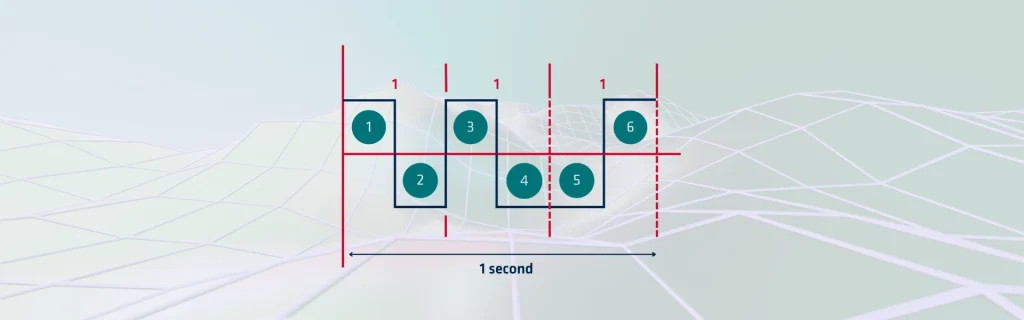
Överföringshastighet definierar antalet signalförändringar som överförs per sekund i en kommunikationskanal. Den mäter kommunikationshastighet i termer av symboler snarare än råa bitar. Många digitala system likställer överföringshastighet med bitar per sekund, men det är bara sant när varje symbol bär en bit.
Moderna moduleringsscheman kodar ofta flera bitar per symbol, så bithastigheten kan överstiga överföringshastigheten. I inbäddade system och tröghetssensorer refererar det vanligtvis till hastigheten för utbyte av databitar över en seriell ledning.
Krav på datagenomströmning
En högpresterande MEMS-tröghetsmätenhet (IMU) kan producera hundratals mätvärden per sekund. Varje mätvärde kan innehålla avläsningar från tre gyroskop, tre accelerometrar och möjligen ett magnetometer eller barometer. Beroende på upplösningen (t.ex. 16-bitars eller 32-bitars heltal) kan en enskild dataram enkelt nå flera dussin byte.
Tänk dig till exempel en IMU som matar ut 100 mätvärden per sekund, där varje mätvärde innehåller 24 byte data. Det motsvarar:
100 mätvärden/s × 24 byte/mätvärde = 2 400 byte/s
Eftersom varje byte vanligen överförs med en start- och stoppbit (10 bitar totalt), blir den råa överföringshastigheten cirka 24 000 bitar/s. I det här fallet skulle en överföringshastighet på 38 400 vara tillräcklig.
Högre samplingsfrekvenser eller ytterligare datsfält (t.ex. temperatur, statusflaggor, tidsstämpling) kräver dock högre överföringshastigheter. Många professionella IMU:er stöder därför 115 200 eller till och med 921 600 för att garantera tillräcklig bandbredd.
Latensöverväganden
Inom tröghetsnavigering är latens lika viktigt som genomströmning. Navigeringsalgoritmer – såsom strapdown-integrering för attityd- och positionsup skattning – kräver färska data med exakta intervall. Om överföringshastigheten är för låg kan sensoravläsningar anlända för sent, vilket försämrar navigeringsnoggrannheten.
Genom att ställa in en högre överföringshastighet minskar konstruktörer kommunikationsfördröjningar, vilket säkerställer att varje sensoruppdatering levereras i nära realtid. Detta är särskilt avgörande inom flyg-, rymd-, marin- och autonoma fordonsapplikationer, där navigeringsfel snabbt kan ackumuleras.
Tillförlitlighet och brusimmunitet
Högre överföringshastigheter ökar hastigheten men ökar också känsligheten för fel från elektromagnetiska störningar, kabelimpedans och jordningsproblem. I tuffa miljöer, såsom tunga maskiner eller militära plattformar, väljer ingenjörer ofta konservativa överföringshastigheter. Detta tillvägagångssätt maximerar robustheten och säkerställer stabil kommunikation under krävande driftsförhållanden.
Vissa tröghetssystem erbjuder konfigurerbara överföringshastigheter, vilket gör det möjligt för integratörer att anpassa kommunikationshastigheten beroende på systemarkitektur och miljöbegränsningar.
Tillämpningar av överföringshastighet
Överföringshastigheten är mycket mer än bara ett nummer i en konfigurationsmeny – den är en nyckelfaktor för tillförlitlig kommunikation mellan elektroniska enheter (UART). Inom området för tröghetssensorer och navigeringssystem påverkar den direkt datagenomströmning, latens och robusthet.
Att välja rätt överföringshastighet kräver att man balanserar systemets behov: för lågt, och data kan få flaskhalsar; för högt, och överföringen kan drabbas av fel. Allt eftersom tröghetssensorer blir mer sofistikerade och tillämpningar kräver högre precision, förblir förmågan att optimera inställningarna för överföringshastighet en väsentlig färdighet för ingenjörer och systemintegratörer.
Kort sagt, oavsett om du integrerar en kompakt MEMS IMU i en drönare eller en taktiskt klassad INS i ett flygplan, säkerställer uppmärksamheten på överföringshastigheten att dina navigeringsdata flyter smidigt, exakt och tillförlitligt – vilket håller ditt system på rätt kurs.
