
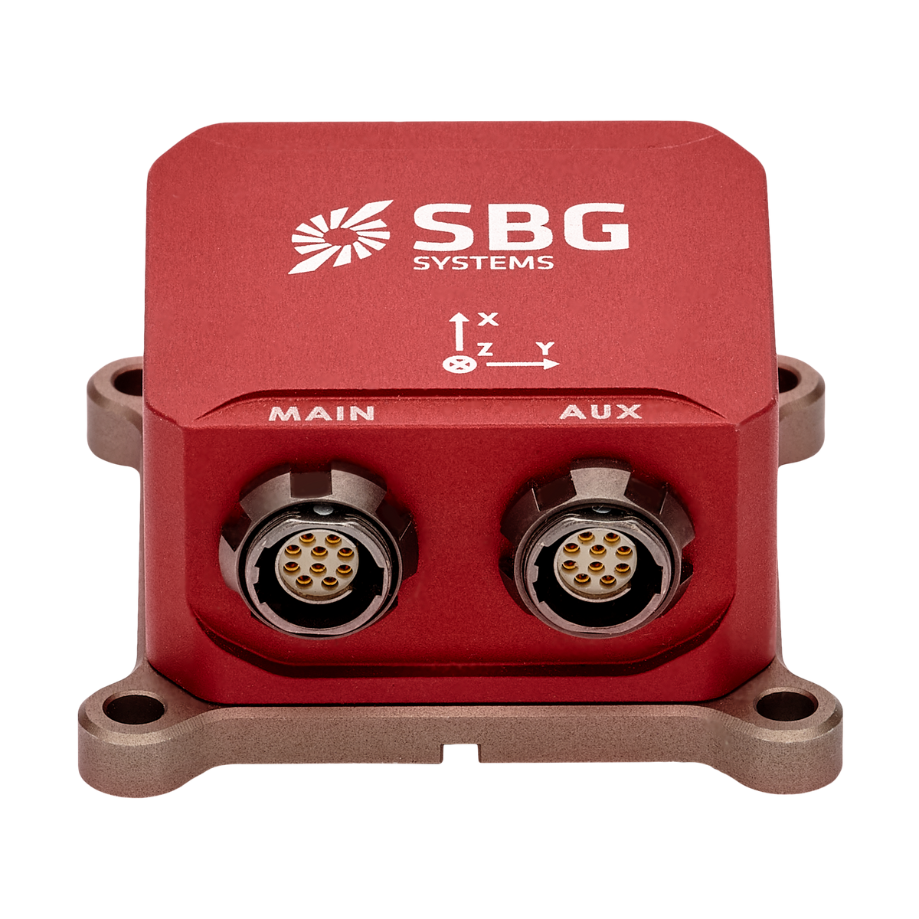


Ellipse-E Optimal GNSS-integrering och mångsidiga gränssnitt
Ellipse-E tillhör Ellipse-serien av miniatyriserade, högpresterande GNSS-stödda tröghetsnavigeringssystem, utformade för att leverera tillförlitlig orientering, position och vertikalrörelse (heave) i ett kompakt format. Den kombinerar en tröghetsmätenhet (IMU) med en extern GNSS-mottagare och använder en avancerad sensorfusionalgoritm för att tillhandahålla noggrann positionering och orientering, även i krävande miljöer.
Upptäck alla funktioner och tillämpningar för Ellipse-E.
Funktioner för Ellipse-E
Ellipse-E använder en avancerad sensorfusionalgoritm för att beräkna orienterings- och navigeringsdata. Algoritmen kan anpassas för att hantera specifik dynamik beroende på tillämpning. Rörelseprofiler är förinställda parametrar som har utformats för att optimera algoritmen för en viss dynamik. Den har en inbyggd 3-axlig magnetometer och tillåter anslutning av externa sensorer som DVL, vägmätare och luftsdata för att stärka orienterings- och positionslösningen i GNSS-utmanande miljöer.
Ta reda på mer om Ellipse-E.


Specifikationer
Prestanda för rörelse och navigation
1,2 m * Enkelpunkts vertikal position
1,5 m * RTK horisontell position
0,01 m + 1 ppm* * RTK vertikal position
0,02 m + 1 ppm * PPK horisontell position
0,01 m + 0,5 ppm * ** PPK vertikal position
0,02 m + 1 ppm * ** Roll/pitch med enskild punkt
0.1 ° RTK roll/pitch
0.05 ° PPK roll/pitch
0,03 ° * ** Kurs med enskild punkt
0.2 ° RTK-kurs
0.2 ° PPK-kurs
0,1 ° * **
Navigationsfunktioner
Enkel och dubbel GNSS-antenn Noggrannhet för vertikalrörelse (heave) i realtid
5 cm eller 5 % av dyningen Vågperiod för vertikalrörelse i realtid
0 till 20 s Läge för vertikalrörelse i realtid
Automatisk justering Fördröjd noggrannhet för vertikalrörelse
2 cm eller 2,5 % * Fördröjd vågperiod för vertikalrörelse
0 till 40 s *
Rörelseprofiler
Marin, undervattens Luft
Flygplan, fastvingad UAV, helikopter, UAV Mark
Fordon, tunga maskiner, terrängfordon, fotgängare, järnväg, stationär, lastbil
GNSS-prestanda
Extern (medföljer ej) Frekvensband
Beroende på extern GNSS-mottagare GNSS-funktioner
Beroende på extern GNSS-mottagare GPS-signaler
Beroende på extern GNSS-mottagare Galileo-signaler
Beroende på extern GNSS-mottagare Glonass-signaler
Beroende på extern GNSS-mottagare Beidou-signaler
Beroende på extern GNSS-mottagare Övriga signaler
Beroende på extern GNSS-mottagare GNSS tid till första position (TTFF)
Beroende på extern GNSS-mottagare Störning & spoofing
Beroende på extern GNSS-mottagare
Magnetometerprestanda
50 Gauss Skalfaktorns stabilitet (%)
0.5 % Brus (mGauss)
3 mGauss Biasstabilitet (mGauss)
1 mGauss Upplösning (mGauss)
1.5 mGauss Samplingsfrekvens (Hz)
100 Hz Bandbredd (Hz)
22 Hz
Miljöspecifikationer och drifttemperatur
IP-68 (1 timme på 2 meters djup) Drifttemperatur
-40 °C till 85 °C Vibrationer
8 g RMS – 20 Hz till 2 kHz Stötar
500 g i 0,1 ms MTBF (beräknad)
218 000 timmar Uppfyller standard
MIL-STD-810
Gränssnitt
GNSS, vägmätare, DVL, extern magnetometer Utdataprotokoll
NMEA, Binär sbgECom, TSS, KVH, Dolog Indataprotokoll
NMEA, Novatel, Septentrio, u-blox, PD6, Teledyne Wayfinder, Nortek Utdatafrekvens
200 Hz, 1 000 Hz (IMU-data) Seriella portar
RS-232/422 upp till 2 Mbps: upp till 5 ingångar/utgångar CAN
1x CAN 2.0 A/B, upp till 1 Mbps Synk UT
PPS, trigger upp till 200 Hz – 2 utgångar Synk IN
PPS, händelsemarkör upp till 1 kHz – 4 ingångar
Mekaniska och elektriska specifikationer
5 till 36 VDC Strömförbrukning
325 mW Antennmatning
3,0 VDC – max 30 mA per antenn | Förstärkning: 17 – 50 dB * * Vikt (g)
49 g Mått (LxBxH)
46 mm x 45 mm x 24 mm
Tidsspecifikationer
< 200 ns * PPS-noggrannhet
< 1 µs (jitter < 1 µs) * Drift vid död räkning (dead reckoning)
1 ppm *
Tillämpningar
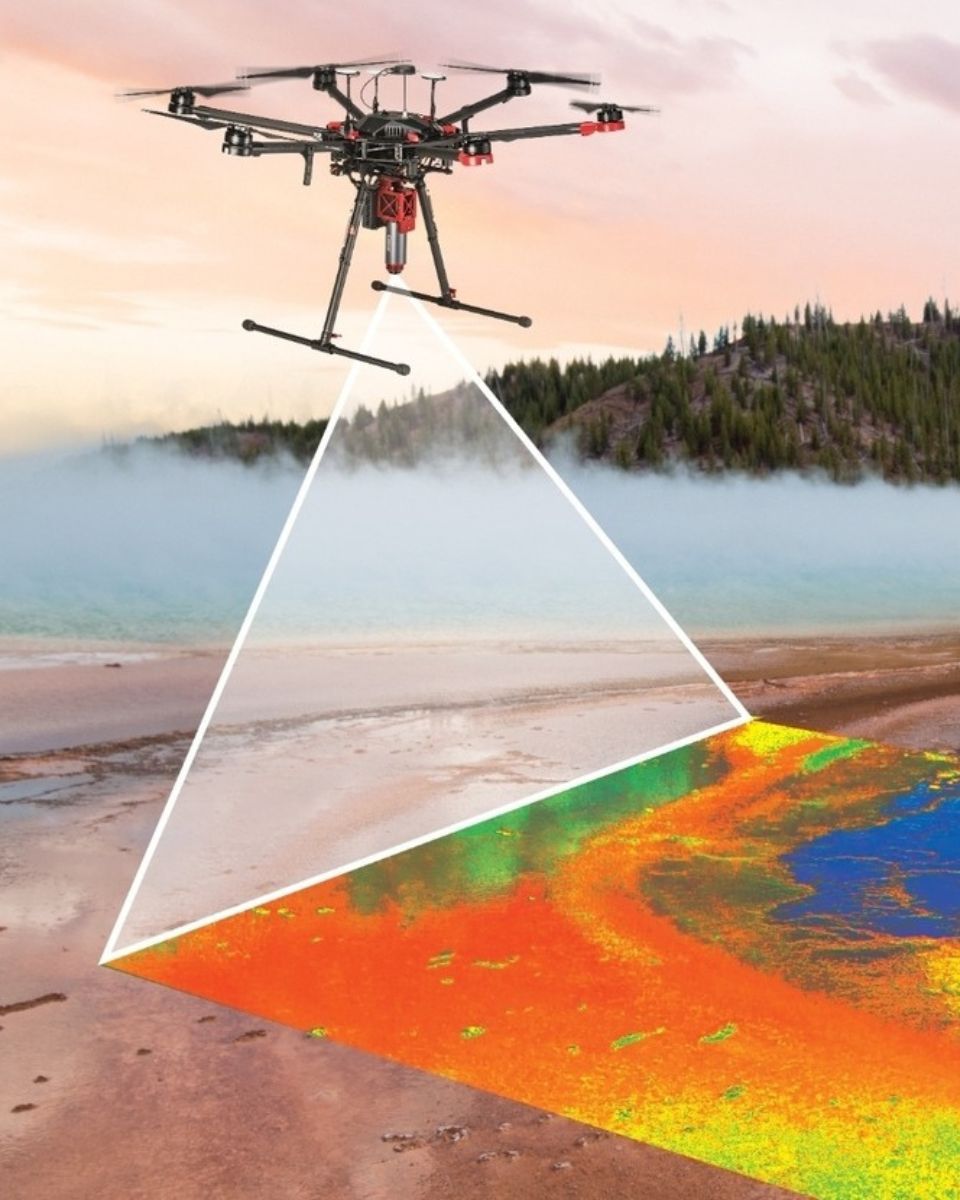
Ellipse-E är utformad för att leverera exakt navigering och orientering inom en rad olika branscher, vilket säkerställer konsekvent hög prestanda även i krävande miljöer.
Den integreras sömlöst med externa GNSS-moduler, vilket gör att alla GNSS-mottagare kan tillhandahålla avgörande hastighets- och positionsdata.
System med två antenner ger fördelen av hög noggrannhet för True Heading, medan RTK GPS-mottagare kan användas för att avsevärt förbättra positioneringsprecisionen.
Upplev precisionen och mångsidigheten hos Ellipse-E och upptäck dess tillämpningar.
Datablad för Ellipse-E
Få alla sensorfunktioner och specifikationer skickade direkt till din inkorg!
Jämför Ellipse-E med andra produkter
Börja jämföra vårt mest avancerade utbud av tröghetssensorer för navigering, rörelse och heave-mätning.
Du hittar fullständiga specifikationer i hårdvarumanualen, som tillhandahålls på begäran.
-

Ellipse-E
- Enkelpunkts horisontell position
- 1,2 m *
- Roll/pitch med enskild punkt
- 0.1 °
- Kurs med enskild punkt
- 0.2 °
- PPK-kurs
- 0,1 º **
- GNSS-mottagare
- Extern (medföljer ej)
- Dataloggare
- –
- Ethernet
- –
- Vikt (g)
- 49 g
- Mått (LxBxH)
- 46 mm x 45 mm x 24 mm
-
- Enkelpunkts horisontell position
- 1.2 m
- Roll/pitch med enskild punkt
- 0.1 °
- Kurs med enskild punkt
- 0.2 °
- PPK-kurs
- 0,1 º **
- GNSS-mottagare
- Intern dubbelantenn
- Dataloggare
- –
- Ethernet
- –
- Vikt (g)
- 65 g
- Mått (LxBxH)
- 46 mm x 45 mm x 32 mm
-
- Enkelpunkts horisontell position
- 1.2 m
- Roll/pitch med enskild punkt
- 0.02 °
- Kurs med enskild punkt
- 0.08 °
- PPK-kurs
- 0,035 º **
- GNSS-mottagare
- Intern dubbelantenn
- Dataloggare
- 8 GB eller 48 h vid 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP master-klocka, NTP, webbgränssnitt, FTP, REST API
- Vikt (g)
- 165 g
- Mått (LxBxH)
- 42 mm x 57 mm x 60 mm
-
- Enkelpunkts horisontell position
- 1.0 m
- Roll/pitch med enskild punkt
- 0.01 °
- Kurs med enskild punkt
- 0.03 °
- PPK-kurs
- 0,01 º **
- GNSS-mottagare
- Internt geodetiskt system med två antenner
- Dataloggare
- 8 GB eller 48 h vid 200 Hz
- Ethernet
- Full duplex (10/100 base-T), PTP master-klocka, NTP, webbgränssnitt, FTP, REST API
- Vikt (g)
- < 900 g
- Mått (LxBxH)
- 130 mm x 100 mm x 75 mm


Kompatibilitet


Dokumentation och resurser för Ellipse-E
Ellipse-E levereras med omfattande onlinedokumentation som är utformad för att stödja användare i varje steg.
Från installationsguider till avancerad konfiguration och felsökning säkerställer våra tydliga och detaljerade manualer smidig integration och drift.
Våra fallstudier
Utforska verkliga tillämpningsfall som visar hur våra lösningar förbättrar prestanda, minskar stilleståndstid och ökar den operativa effektiviteten.
Läs om hur våra avancerade sensorer och intuitiva gränssnitt ger dig den precision och kontroll som krävs för att lyckas med dina applikationer.


Ytterligare produkter och tillbehör
Upptäck hur våra lösningar kan förändra din verksamhet genom att utforska vårt mångsidiga utbud av tillämpningar. Med våra rörelse- och navigeringssensorer och tillhörande programvara får du tillgång till banbrytande teknik som driver framgång och innovation inom ditt område.
Var med och lås upp potentialen hos tröghetsnavigering och positioneringslösningar inom olika branscher.

Qinertia GNSS-INS

Kablar

GNSS-antenner
Produktionsprocess
Upptäck precisionen och expertisen bakom varje produkt från SBG Systems. Följande video ger en inblick i hur vi noggrant designar, tillverkar och testar våra högpresterande tröghetsnavigeringssystem.
Från avancerad teknik till noggrann kvalitetskontroll säkerställer vår produktionsprocess att varje produkt uppfyller de högsta standarderna för tillförlitlighet och noggrannhet.
Titta nu för att veta mer!
Be om en offert
De pratar om oss
Vi presenterar erfarenheter och omdömen från branschfolk och kunder som har använt våra produkter i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, förbättrat produktiviteten och levererat tillförlitliga resultat inom olika tillämpningar.



FAQ-sektion
Välkommen till vår FAQ-sektion där vi besvarar dina vanligaste frågor om vår banbrytande teknik och dess tillämpningar. Här hittar du utförliga svar gällande produktspegenskaper, installationsprocesser, felsökningstips och bästa praxis för att få ut mesta möjliga av våra lösningar.
Hitta dina svar här!
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är Real Time Kinematic?
Real-Time Kinematic (RTK) är en exakt satellitnavigeringsteknik som används för att förbättra noggrannheten hos positionsdata från GNSS-mätningar (Global Navigation Satellite System). Tekniken används i stor utsträckning inom tillämpningar som mätning, lantbruk och navigering av autonoma fordon.
Genom att använda en basstation som tar emot GNSS-signaler och beräknar sin position med hög noggrannhet. Sedan överför den korrektionsdata till en eller flera rörliga mottagare (rovers) i realtid. Rovers använder denna data för att justera sina GNSS-avläsningar, vilket förbättrar deras positionsnoggrannhet.
RTK ger noggrannhet på centimeterscenivå genom att korrigera GNSS-signaler i realtid. Detta är betydligt mer exakt än vanlig GNSS-positionering, som vanligtvis erbjuder en noggrannhet inom några få meter.
Korrektionsdata från basstationen skickas till rovers via olika kommunikationsmetoder, såsom radio, mobilnät eller internet. Denna kommunikation i realtid är avgörande för att upprätthålla noggrannheten under dynamiska operationer.
Vad är Precise Point Positioning?
Precise Point Positioning (PPP) är en satellitnavigeringsteknik som erbjuder positionering med hög precision genom att korrigera satellitsignalfel. Till skillnad från traditionella GNSS-metoder, som ofta förlitar sig på markbaserade referensstationer (som vid RTK), använder PPP global satellitdata och avancerade algoritmer för att tillhandahålla exakt positionsinformation.
PPP fungerar över hela världen utan behov av lokala referensstationer. Detta gör den lämplig för tillämpningar i avlägsna eller krävande miljöer där markinfrastruktur saknas. Genom att använda exakta satellitbanor och klockdata, tillsammans med korrigeringar för atmosfäriska effekter och multipath, minimerar PPP vanliga GNSS-fel och kan uppnå noggrannhet på centimeterscenivå.
Även om PPP kan användas för efterbearbetad positionering, vilket innebär att man analyserar insamlad data i efterhand, kan den också tillhandahålla positioneringslösningar i realtid. Real-time PPP (RTPPP) blir allt vanligare, vilket gör att användare kan ta emot korrigeringar och bestämma sin position i realtid.
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
