


Quanta Extra Lösning för direkt georeferering vid mobil kartläggning
Quanta Extra är ett avancerat tröghetsnavigeringssystem (INS) med stöd av GNSS, som erbjuder enastående prestanda inom olika tillämpningar på land, till sjöss och i luften i ett kompakt format.
Vår INS är utrustad med en multifrekvent, fyrkonstellations-, trippelfrekvent och dubbelantennad GNSS -mottagare av kartläggningsklass, som kan leverera mycket noggrann positionering även i krävande GNSS miljöer.
Quanta -systemetExtra innehåller en IMU av nästan navigationsklass med extremt lågt sensorbrus och exceptionell MEMS-noggrannhet. Den tål långvariga GNSS avbrott samtidigt som den bibehåller en navigationsprestanda på centimeternivå. Dessutom har den hög motståndskraft mot svåra GNSS , inklusive störningar i jonosfären, störningssignaler och flervägsutbredning.
Upptäck alla Quanta Extra funktioner och tillämpningar.
Quanta Extra funktioner
Quanta Extra Innehåller avancerade gyroskop och accelerometrar i en extremt kompakt formfaktor. Den integrerar dessutom en RTK- GNSS -mottagare som ger positionsbestämning med centimeternoggrannhet. Den ger din mobila kartläggningslösning högsta möjliga precision. IMU , som utgör kärnan i enheten, har full kompensation över hela temperaturområdet för att säkerställa optimal prestanda i alla tillämpningar. Den levererar dessutom en jämn prestanda även under krävande vibrationsförhållanden.
Quanta -tillbehöret kan användas som tidskälla och erbjuder flera synkroniseringsmekanismer, såsom intern tidsstämpling av all data, PPS (Pulse s per sekund), NTP (Network Time Protocol) och PTP (Precise Time Protocol).
Avancerade SBG-fusionsalgoritmer i kombination med högsta IMU prestanda och GNSS -mottagare skapar det mest exakta INS -systemet, skräddarsytt för krävande mätapplikationer i alla tänkbara GNSS miljöer. Använd Ethernet-anslutning och PTP (eller PPS) för enkel integration med externa sensorer såsom LiDAR.
Utforska Quanta Extra s exceptionella funktioner och specifikationer.


Quanta Extra specifikationer
Prestanda för rörelse och navigation
1.0 m Enkelpunkts vertikal position
1.0 m RTK horisontell position
0,01 m + 0,5 ppm RTK vertikal position
0,015 m + 1 ppm PPK horisontell position
0,01 m + 0,5 ppm * PPK vertikal position
0,015 m + 1 ppm * Roll/pitch med enskild punkt
0.01 ° RTK roll/pitch
0.008 ° PPK roll/pitch
0,005 ° * Kurs med enskild punkt
0.03 ° RTK-kurs
0.02 ° PPK-kurs
0,01 ° *
Navigationsfunktioner
Enkel och dubbel GNSS-antenn Noggrannhet för vertikalrörelse (heave) i realtid
5 cm eller 5 % av dyningen Vågperiod för vertikalrörelse i realtid
0 till 20 s Läge för vertikalrörelse i realtid
Automatisk justering
Rörelseprofiler
Ytfartyg, undervattensfarkoster, havsundersökningar Luft
Flygplan, helikoptrar, luftfarkoster, UAV Mark
Bil, fordon, tåg/järnväg, lastbil, tvåhjulingar, tunga maskiner, fotgängare, ryggsäck, terräng
GNSS-prestanda
Internt geodetiskt system med två antenner Frekvensband
Flerfrekvens GNSS-funktioner
SBAS, RTK GPS-signaler
L1 C/A, L2, L2C, L5 Galileo-signaler
E1, E5a, E5b, E6 Glonass-signaler
L1 C/A, L2 C/A, L2P, L3 Beidou-signaler
B1I, B1C, B2a, B2I, B3I Övriga signaler
QZSS, Navic, L-bandet GNSS tid till första position (TTFF)
< 45s Störning & spoofing
Avancerad dämpning och indikatorer, OSNMA
Miljöspecifikationer och drifttemperatur
-40 °C till 85 °C Vibrationer
8 g RMS – 20 Hz till 2 kHz Stötar
500 g i 0,3 ms MTBF (beräknad)
150 000 timmar Uppfyller standard
MIL-STD-810
Gränssnitt
GNSS, RTCM, NTRIP, trippmätare, DVL Utdataprotokoll
NMEA, ASCII, sbgECom (binär), REST API Indataprotokoll
NMEA, sbgECom (binärt), REST API, RTCM, TSS1, Septentrio SBF, Novatel Binary och Trimble GNSS Dataloggare
8 GB eller 48 h vid 200 Hz Utdatafrekvens
Upp till 200 Hz Ethernet
Full duplex (10/100 base-T), PTP / NTP, NTRIP, webbgränssnitt, FTP Seriella portar
3x TTL UART, full duplex CAN
1x CAN 2.0 A/B, upp till 1 Mbps Synk UT
SYNC-utgång, PPS, virtuell trippmätare, LED-drivkretsar för statusvisning Synk IN
PPS, trippmätare, händelser med upp till 1 kHz
Mekaniska och elektriska specifikationer
4,5 till 5,5 VDC Strömförbrukning
< 3.5 W Antennmatning
5 V likström – max 150 mA per antenn | Förstärkning: 17–50 dB Vikt (g)
64 g + 250 g (IMU) Mått (LxBxH)
Processor: 51,5 mm × 78,75 mm × 20 mm | IMU : 56 mm × 56 mm × 50,5 mm
Tidsspecifikationer
< 200 ns PTP-noggrannhet
< 1 µs PPS-noggrannhet
< 1 µs (jitter < 1 µs) Drift vid död räkning (dead reckoning)
1 ppm
Quanta Extra ansökningar
Quanta Extra är utvecklad för högprecisionsnavigering och orientering i de mest krävande tillämpningarna och erbjuder pålitlig prestanda i luft-, land- och sjömiljöer.
Quanta Extra innehåller specialanpassade rörelseprofiler för olika fordonstyper, vilket optimerar sensorfusionsalgoritmerna för varje specifik tillämpning.
Utforska alla tillämpningar.
Quanta Extra datablad
Få alla sensorfunktioner och specifikationer skickade direkt till din inkorg!
Jämför Quanta Extra med andra produkter
Upptäck hur Apogee-D står sig mot våra banbrytande tröghetssensorer, som är expertdesignade för navigation, rörelsespårning och exakt hävningsmätning.
-
Quanta Extra
- RTK horisontell position
- 0,01 m + 0,5 ppm
- RTK roll/pitch
- 0.008 °
- RTK-kurs
- 0.02 °
- GNSS-mottagare
- Internt geodetiskt system med två antenner
- Vikt (g)
- 64 g + 250 g (IMU)
- Mått (LxBxH)
- Processor: 51,5 mm × 78,75 mm × 20 mm | IMU : 56 mm × 56 mm × 50,5 mm
-
- RTK horisontell position
- 0,01 m + 1 ppm
- RTK roll/pitch
- 0.05 °
- RTK-kurs
- 0.2 °
- GNSS-mottagare
- Intern dubbelantenn
- Vikt (g)
- 65 g
- Mått (LxBxH)
- 46 × 45 × 32 mm
-
- RTK horisontell position
- 0,01 m + 1 ppm
- RTK roll/pitch
- 0.015 °
- RTK-kurs
- 0.05 °
- GNSS-mottagare
- Intern dubbelantenn
- Vikt (g)
- 38 g
- Mått (LxBxH)
- 50 x 37 x 23 mm
-
- RTK horisontell position
- 0,01 m + 0,5 ppm
- RTK roll/pitch
- 0.02 °
- RTK-kurs
- 0.03 °
- GNSS-mottagare
- Internt geodetiskt system med två antenner
- Vikt (g)
- 76 g
- Mått (LxBxH)
- 51,5 x 78,75 x 20 mm


Kompatibilitet


Dokumentation och resurser
Quanta Extra levereras med omfattande onlinedokumentation som är utformad för att stödja användarna i varje steg.
Från installationsguider till avancerad konfiguration och felsökning – våra tydliga och detaljerade handböcker garanterar en smidig integration och drift.
Fallstudier
Upptäck praktiska användningsexempel som visar hur våra Quanta Extra förbättrar prestandan, minskar driftstoppen och höjer driftseffektiviteten. Lär dig hur våra avancerade sensorer och intuitiva gränssnitt ger dig den precision och kontroll du behöver för att uppnå bästa möjliga resultat i dina tillämpningar.



Ytterligare produkter och tillbehör
Upptäck hur våra lösningar kan förändra er verksamhet genom att utforska vårt breda utbud av tillämpningar. Med våra rörelse- och navigationssensorer samt vår programvara får ni tillgång till den senaste tekniken som driver framgång och innovation inom ert område.
Låt oss tillsammans utnyttja potentialen hos lösningar för tröghetsnavigering och positionering inom olika branscher.

Qinertia GNSS-INS

Kablar

GNSS-antenner
Produktionsprocess
Upptäck precisionen och expertisen bakom varje produkt från SBG Systems. Följande video ger en inblick i hur vi noggrant designar, tillverkar och testar våra högpresterande tröghetsnavigeringssystem.
Från avancerad teknik till noggrann kvalitetskontroll säkerställer vår produktionsprocess att varje produkt uppfyller de högsta standarderna för tillförlitlighet och noggrannhet.
Titta nu för att veta mer!

Be om en offert
De pratar om oss
Här presenterar vi erfarenheter och vittnesmål från branschproffs och kunder som har utnyttjat vår ” INS ” i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, ökat produktiviteten och levererat tillförlitliga resultat inom olika tillämpningsområden.



FAQ-sektion
Välkommen till vår FAQ-sektion, där vi besvarar dina viktigaste frågor om vår banbrytande teknik och dess användningsområden. Här hittar du utförliga svar om produktfunktioner, installationsprocesser, tips för felsökning och rekommenderade metoder för att få ut det mesta av din upplevelse med vår INS.
Hitta dina svar här!
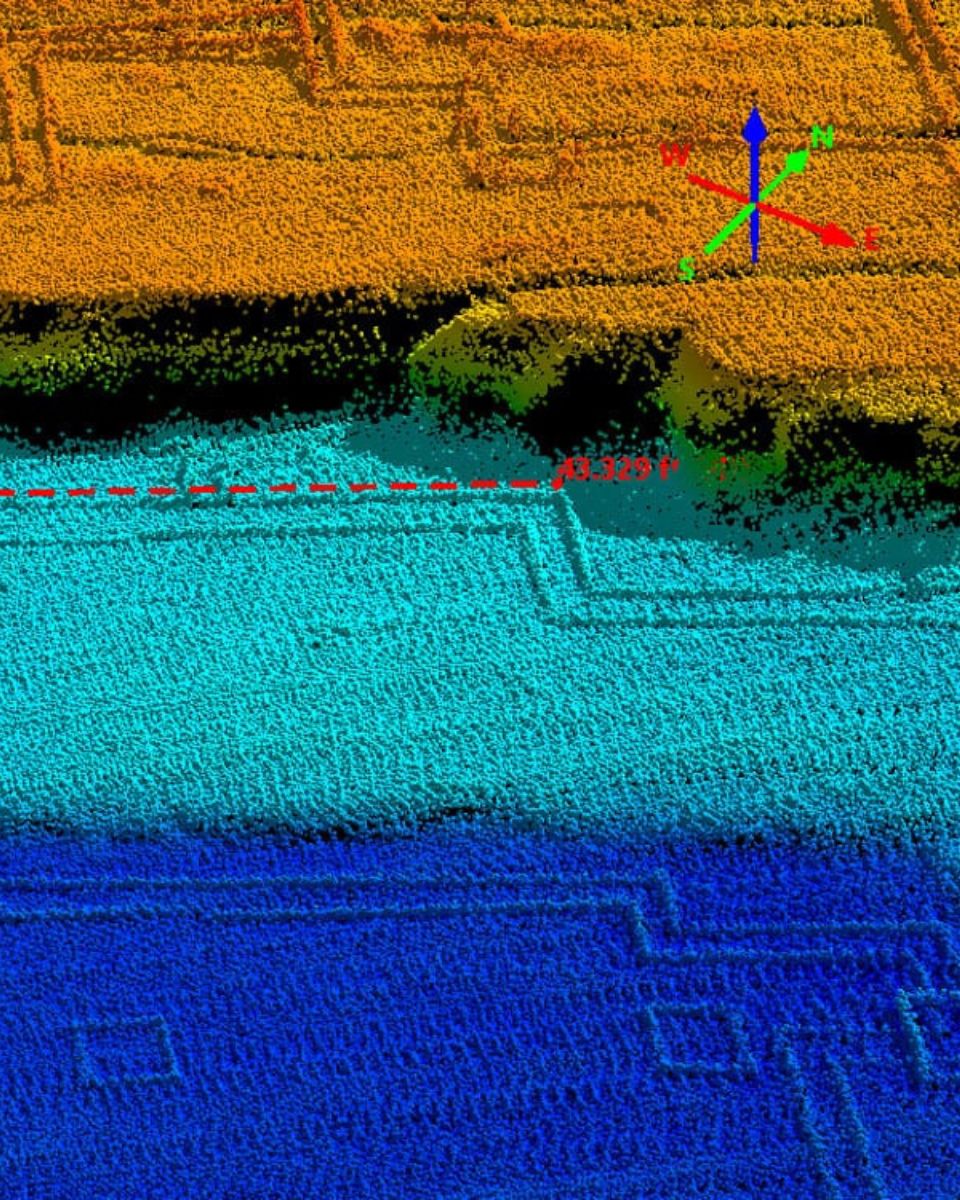
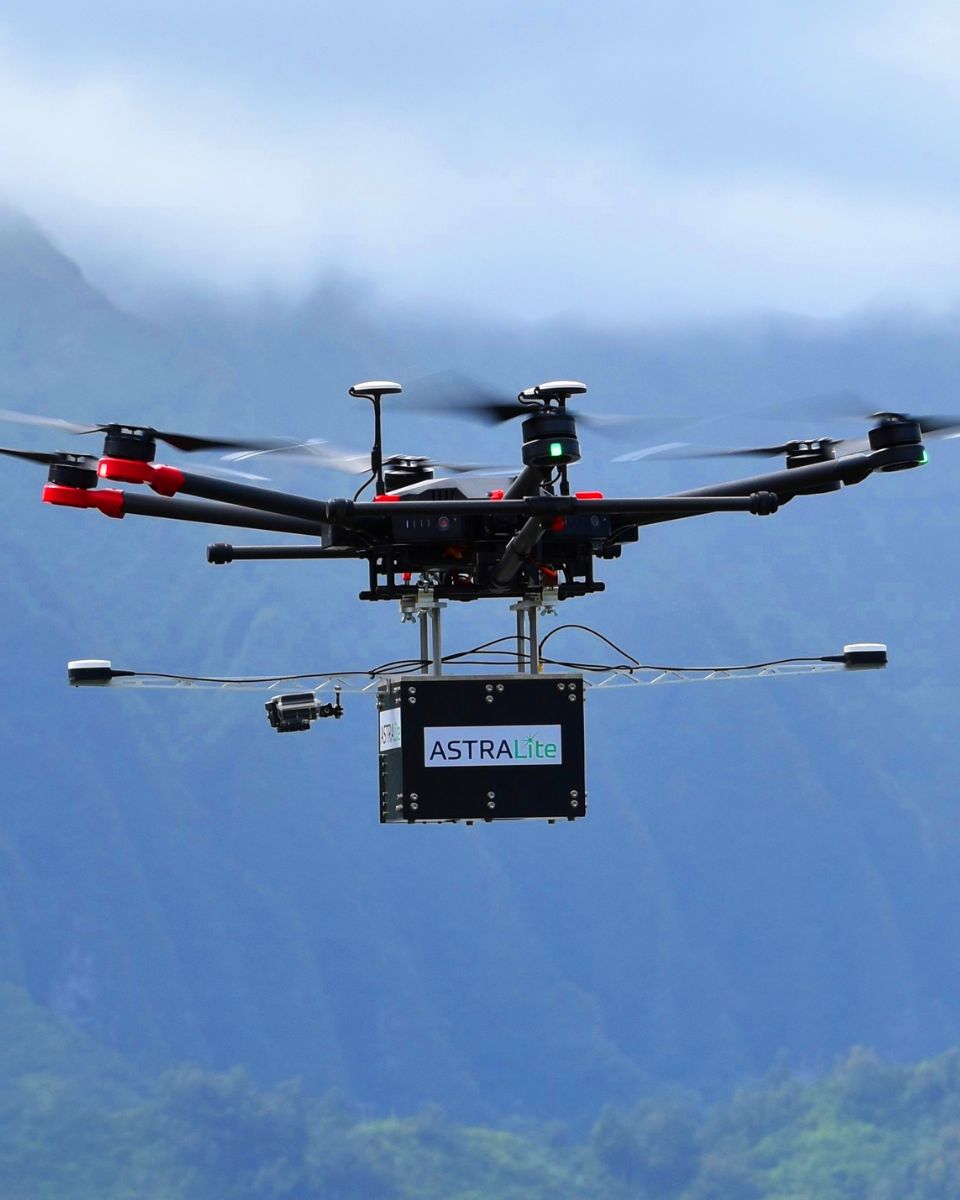
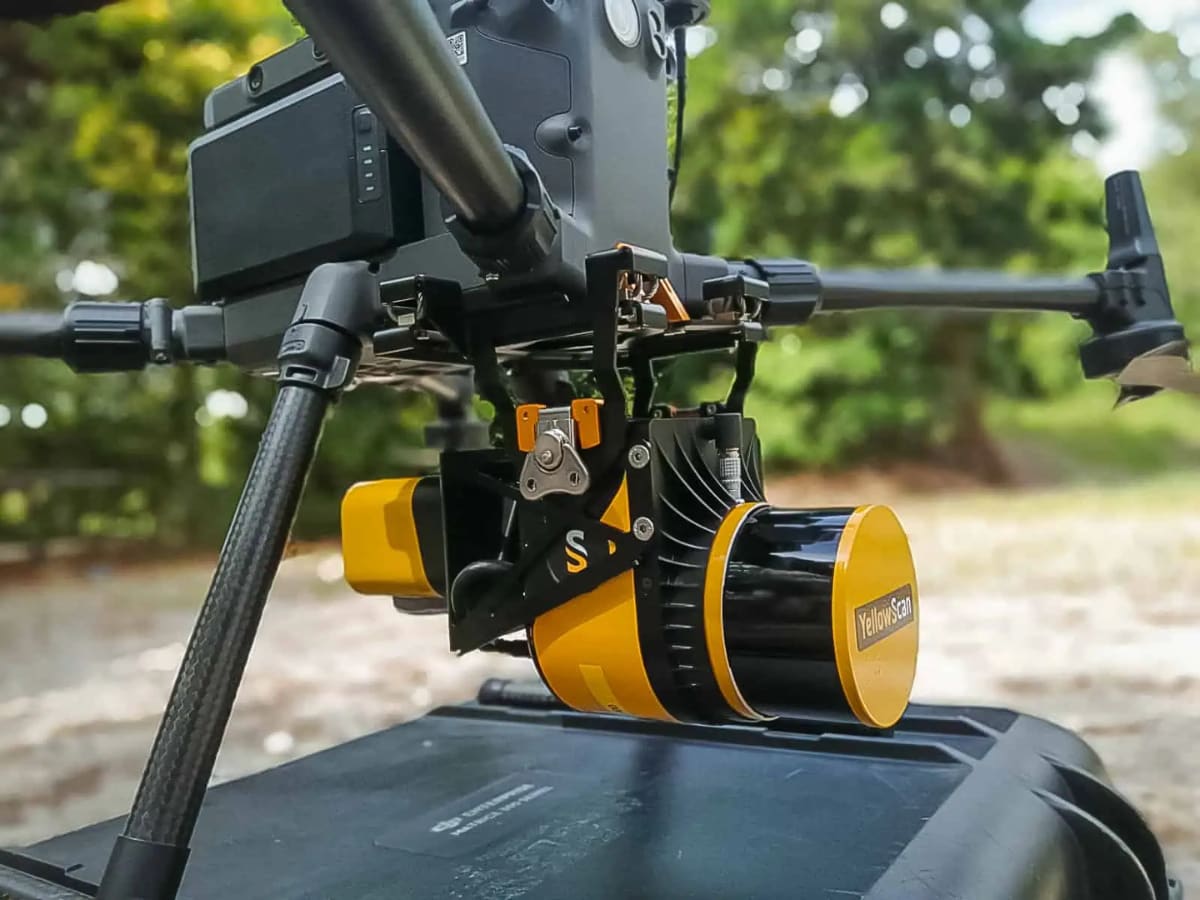
Hur kan jag kombinera inertsytor med en LiDAR för drönarkartering?
Genom att kombinera SBG Systems inertsytor med LiDAR för drönarkartering förbättras både noggrannhet och tillförlitlighet vid insamling av exakta geospatiala data.
Så här fungerar integrationen och så här gynnar den drönarbaserad kartering:
- En fjärranalysmetod som använder laserpulser för att mäta avstånd till jordytan och därmed skapa en detaljerad 3D-karta över terrängen eller strukturer.
- SBG Systems INS kombinerar en IMU med GNSS-data för att tillhandahålla exakt positionering, orientering (pitch, roll, yaw) och hastighet, även i GNSS-störda miljöer.
SBG:s inertsytor synkroniseras med LiDAR-datan. INS spårar drönarens position och orientering noggrant, medan LiDAR samlar in detaljer om terrängen eller objekten nedanför.
Genom att känna till drönarens exakta orientering kan LiDAR-datan positioneras med stor precision i 3D-rymden.
GNSS-komponenten tillhandahåller global positionering, medan IMU:n erbjuder orienterings- och rörelsedata i realtid. Denna kombination säkerställer att även när GNSS-signalen är svag eller otillgänglig (t.ex. nära höga byggnader eller täta skogar), kan INS fortsätta att spåra drönarens bana och position, vilket möjliggör en konsekvent LiDAR-kartering.
Hur man kontrollerar utdatafördröjningar vid UAV-operationer
Att kontrollera utdatafördröjningar vid UAV-operationer är avgörande för att säkerställa snabb respons, exakt navigation och effektiv kommunikation, särskilt inom försvaret eller i missionskritiska tillämpningar.
Utdatalatensen är en viktig aspekt i realtidsstyrda applikationer, där en högre utdatalatens kan försämra styrlooparnas prestanda. Vår inbyggda INS-programvara har utformats för att minimera utdatalatensen: när sensordata har samplats utför det utökade Kalman-filtret (EKF) små beräkningar med konstant tid innan utdata genereras. Vanligtvis är den observerade utdatafördröjningen mindre än en millisekund.
Bearbetningslatensen bör läggas till dataöverföringslatensen om du vill få den totala fördröjningen. Denna överföringslatens varierar från ett gränssnitt till ett annat. Till exempel tar ett meddelande på 50 byte som skickas på ett UART-gränssnitt i 115200 bps 4 ms för komplett överföring. Överväg högre baud-hastigheter för att minimera utdatalatensen.
Vad är en LiDAR?
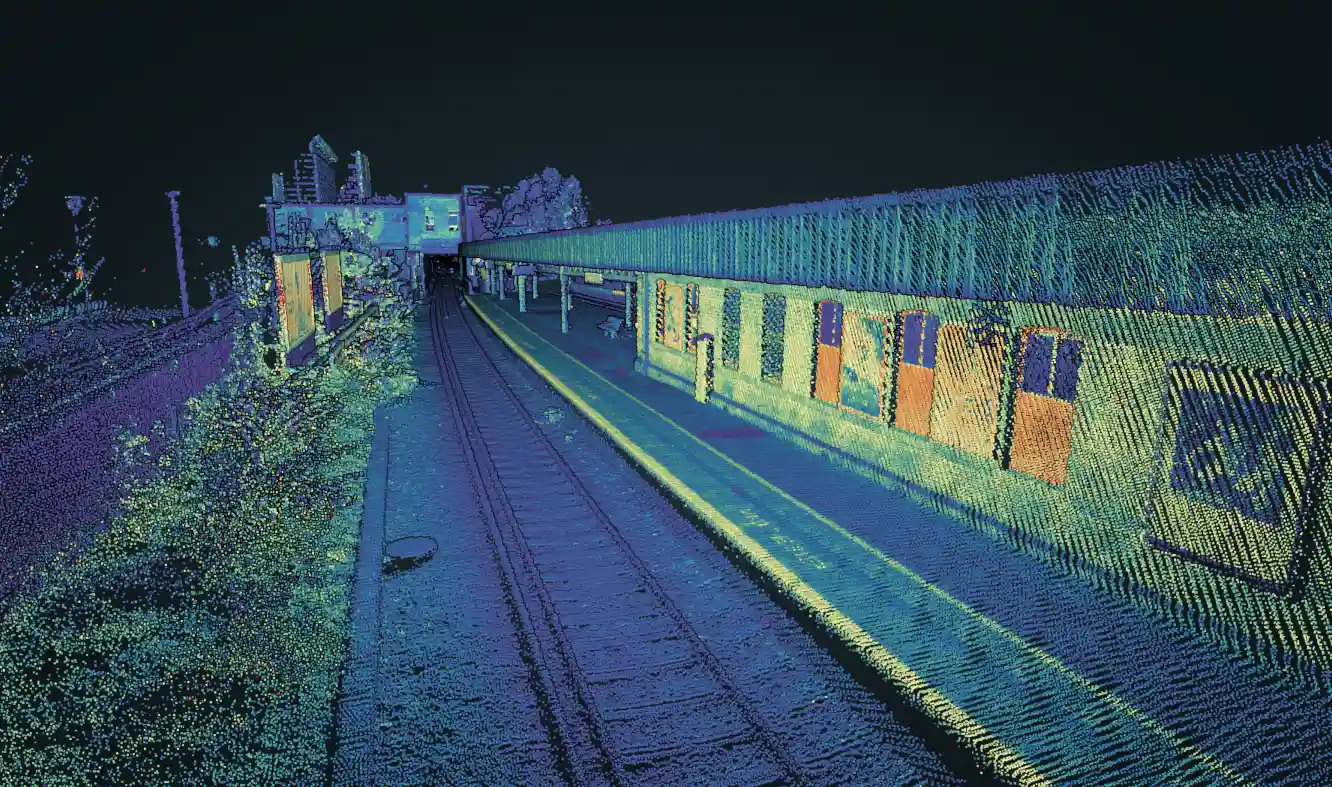
En LiDAR (Light Detection and Ranging) är en fjärranalysteknik som använder laserljus för att mäta avstånd till objekt eller ytor. Genom att sända ut laserpulser och mäta den tid det tar för ljuset att återvända efter att ha träffat ett mål kan LiDAR generera exakt, tredimensionell information om miljöns form och egenskaper. Den används ofta för att skapa högupplösta 3D-kartor över jordytan, byggnadsverk och vegetation.
LiDAR-system används i stor utsträckning inom olika branscher, inklusive:
- Topografisk kartering: För att mäta landskap, skogar och stadsmiljöer.
- Autonoma Lidar-fordon: För navigation och hinderdetektering.
- Jordbruk: För att övervaka grödor och fältförhållanden.
- Miljöövervakning: För översvämningsmodellering, kusterosion med mera.
LiDAR-sensorer kan monteras på drönare, flygplan eller fordon, vilket möjliggör snabb datainsamling över stora områden. Tekniken är uppskattad för sin förmåga att tillhandahålla detaljerade, noggranna mätningar även i svåra miljöer, som täta skogar eller svår terräng.
Vad är en nyttolast?
En nyttolast avser all utrustning, anordning eller material som ett fordon (drönare, fartyg …) transporterar för att utföra sitt avsedda syfte utöver grundfunktionerna. Nyttolasten är skild från de komponenter som krävs för fordonets drift, såsom motorer, batteri och ram.
Exempel på nyttolaster:
- Kameror: högupplösta kameror, termografikameror …
- Sensorer: LiDAR, hyperspektrala sensorer, kemiska sensorer …
- Kommunikationsutrustning: radioapparater, signalförstärkare …
- Vetenskapliga instrument: vädersensorer, luftprotagare …
- Annan specialiserad utrustning
