Forskning på autonoma färjor i verkliga stadsvattenvägar
WarnowstromerAI (ett forskningsprojekt vid Rostocks universitet) utvecklar teknik för autonoma färjor för säker och effektiv navigering i trafikerade stadsvattenvägar. Med hjälp av vår Ekinox Micro GNSS/INS lyckades teamet uppnå exakt positionering och tillförlitliga rörelsedata för automatiserad fartygsdrift. Sammantaget visar projektet hur avancerad navigationsteknik i tysthet formar framtiden för inlandssjöfarten. Det pekar mot smartare och säkrare vattenvägar där autonoma fartyg med självförtroende kan navigera i komplexa stadsvatten.

WarnowstromerAI är ett forskningsprojekt som leds av universitetet i Rostock och som inriktar sig på att utveckla högautomatiserade stödsystem för autonoma passagerarfärjor på inlandsvatten. Projektet använder färjan Warnowstromer, som trafikerar floden Warnow längs en 500 meter lång sträcka i ett livligt stadsområde.
Denna sträcka trafikeras av turister, kommersiella fartyg och fritidsbåtar, vilket gör den till en idealisk miljö för att testa autonom färjanavigering, energieffektiv drift och avancerad omgivningsavkänning. På grund av denna ständiga aktivitet trafikerar färjan i en dynamisk miljö där trafikförhållandena kan förändras snabbt. Denna sträcka är särskilt värdefull för forskarna. De kan studera hur automatiserade fartyg reagerar på verkliga situationer istället för i kontrollerade testmiljöer.
Kundens mål: Att möjliggöra tillförlitlig autonom navigering
Projektet inleddes med ett tydligt uppdrag: att utveckla ett styr- och återkopplingssystem som kan stödja automatiserade assistansfunktioner på inlandsfärjor. Teamet ville skapa en lösning som kunde användas även utanför ett enskilt fartyg. För att göra detta möjligt tog de hänsyn inte bara till den tekniska prestandan, utan även till ekonomiska och regleringsmässiga aspekter. Målet är att bygga ett system som kan fungera säkert och effektivt, även i komplexa och ständigt föränderliga miljöer.
Redan från början insåg utvecklingsteamet att exakta och tillförlitliga positionsdata skulle vara avgörande för att automatiseringen skulle fungera. Vid en trafikerad flodövergång med många fartyg, skiftande vindar och varierande strömmar är exakta navigationsdata absolut nödvändiga.
Tekniska utmaningar
Att driva färjan autonomt är långt ifrån enkelt. Warnowstromer rör sig bland kommersiell sjöfart, fritidsbåtar, elektriska fritidsfartyg och till och med simmare. Sediment, vegetation och närliggande konstruktioner kan begränsa färjans manöverutrymme. Samtidigt drivs färjan av ett batteri med begränsad kapacitet, vilket innebär att den måste drivas på ett energieffektivt sätt.
Dessa driftsbegränsningar innebär att navigations- och styrsystemen inte bara måste vara exakta, utan också tillförlitliga under långa driftsperioder. Varje instabilitet eller förlust av positionsinformation kan påverka både säkerheten och effektiviteten.
För att möta dessa utmaningar behövde teamet:
- Navigering enligt uppskattad position i upp till 5 minuter, vilket möjliggör navigering under broar och i områden där tillgång till ” GNSS ” är begränsad. Taktisk IMU -prestanda med minst 100 Hz.
- GPS-kompass med flexibla dubbla antenner som är integrerade med IMU.
- Gyroskopets specifikationer: 0,1°/√h, 2°/h stabilitet mot avvikelse, 60 µg/√Hz och 20 µg accelerationsbrus.
Dessa krav innebar att teamet behövde ett navigationssystem som tillhandahåller exakta realtidsdata och som fungerar tillförlitligt under föränderliga miljöförhållanden.
Att integrera vår navigationslösning i den autonoma färjan
Teamet hittade oss via en sökning på nätet och insåg snabbt att våra lösningar för tröghetsnavigering kunde tillgodose deras behov. Samarbetet inleddes med en offertförfrågan, och vi arbetade i nära samarbete med dem för att säkerställa en smidig integration. Vi försåg teamet med Ekinox Micro , vårt taktiska INS/GNSS system, för att uppfylla deras höga krav.
Med hjälp av Ekinox Micro kunde teamet gå från inledande tester till helt automatiserade funktioner genom ett strukturerat, stegvist tillvägagångssätt.
De verifierade först grundläggande manövrer med hjälp av joystickstyrning, samtidigt som vårt system levererade exakta positions- och orienteringsdata. Denna inledande fas gjorde det möjligt för teamet att validera kvaliteten på navigationsdata och bekräfta att den skulle kunna stödja mer avancerade automatiseringsfunktioner senare i projektet.
Därefter lade de till hastighets- och positionsstyrning med hjälp av högfrekventa data från den dubbelantenn GNSS n som tillhandahölls av Ekinox Micro . Detta hjälpte dem att justera färjans kurs och automatiska positionering mer exakt med hjälp av mätningar från den verkliga miljön.
Integration och testning
Under hela integrations- och testfasen gjorde vårt systems snabba Ethernet-gränssnitt och anpassade protokoll det enkelt att mata in navigationsdata i realtid till deras styralgoritmer. Ekinox Micro möjliggjorde precisa manövrer även under föränderliga miljöförhållanden, vilket gjorde att teamet kunde fokusera på de autonoma funktionerna utan att behöva ta till nödlösningar.
Operatörerna kunde tryggt övervaka den autonoma färjan, med exakt navigationsinformation i hög upplösning hela tiden. Den kontinuerliga datatillgången gjorde det möjligt för teamet att steg för steg utvärdera och förbättra autonoma funktioner som banplanering och objektdetektering.
Teamet behövde mycket lite stöd under integrationsprocessen. De kunde i stort sett installera och konfigurera systemet på egen hand med hjälp av våra dokumentationsresurser. När de reflekterade över denna smidiga upplevelse sa de:”Er onlinedokumentation och supportportal hjälpte teamet att snabbt integrera er lösning. Varje gång vi upptäckte ett fel tillhandahöll supportteamet omedelbart uppdateringar för att säkerställa att implementeringen fortsatte att fungera smidigt.”
Resultat och nästa steg
Tack vare det integrerade navigationssystemet har teamet nu tillgång till en stabil och tillförlitlig källa till positions- och orienteringsdata för sina tester. Detta har hjälpt dem att utvärdera de automatiserade funktionerna på ett tydligare sätt och att justera sina styralgoritmer med hjälp av verkliga navigationsdata under färjetesterna. Det ger också en konsekvent referensram för att jämföra olika testscenarier och förbättra systemets beteende över tid.
Framöver kommer projektet att fortsätta utvecklas. Teamet planerar att kombinera navigationssystemet med optiska sensorer för att förbättra hur den autonoma färjan upptäcker och tolkar sin omgivning. Detta kommer att möjliggöra mer avancerade autonoma funktioner och hjälpa forskarna att studera hur automatiserade färjor eller fartyg kan trafikera säkert i trafikerade urbana vattenvägar.
När teamet reflekterade över arbetet hittills sammanfattade de sina erfarenheter enkelt: ” Ekinox Micro är den bästa sensorutrustningen för att driva på utvecklingen av autonom sjöfart i stadsområden.”
Projektet pågår fortfarande, men resultaten hittills visar hur tillförlitliga navigationsdata kan stödja utvecklingen av automatiserad färjetrafik under verkliga förhållanden.
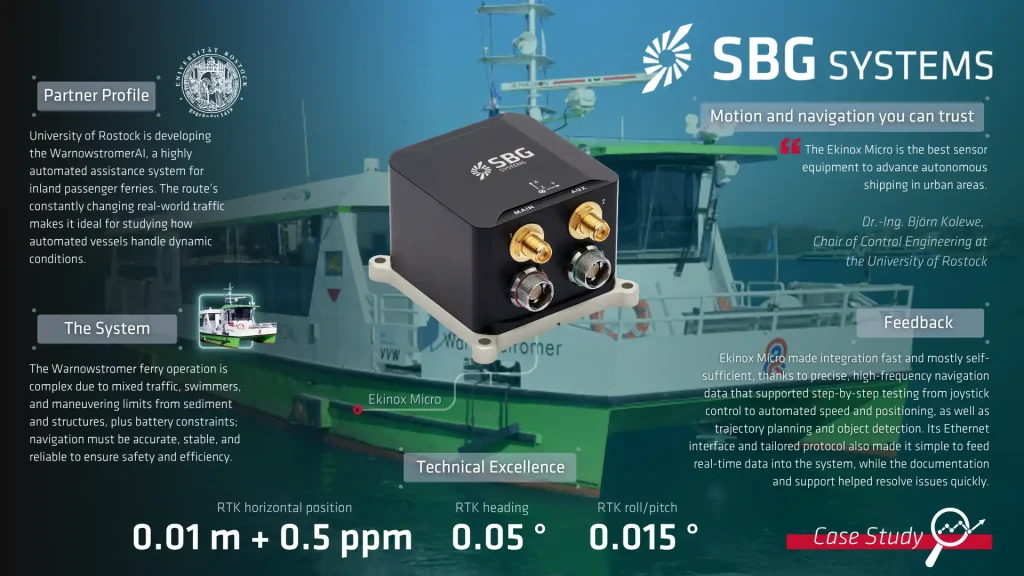
Ekinox Micro
Ekinox Micro erbjuder högpresterande tröghetsnavigering med hjälp av ” GNSS ” för tillämpningar på land, till sjöss och i luften. Denna miniatyrsensor integrerar en ” GNSS ”-mottagare med taktiska MEMS-tröghetssensorer för att ge överlägsen noggrannhet under krävande förhållanden.
Ekinox Micro är liten och lätt, men ändå tillräckligt robust för att klara tuffa miljöer.

