Optymalizacja precyzyjnych pomiarów warunków wiatrowych
„Wyjątkowa jakość i wydajność systemu INS Ellipse-D od SBG Systems daje nam pewność niezawodnych pomiarów w trudnych warunkach. Ponadto nieocenione okazało się doskonałe wsparcie oraz profesjonalizm ich zespołów handlowych i wsparcia technicznego.” | Jun-ichi Furumoto, prezes i dyrektor generalny (CEO)
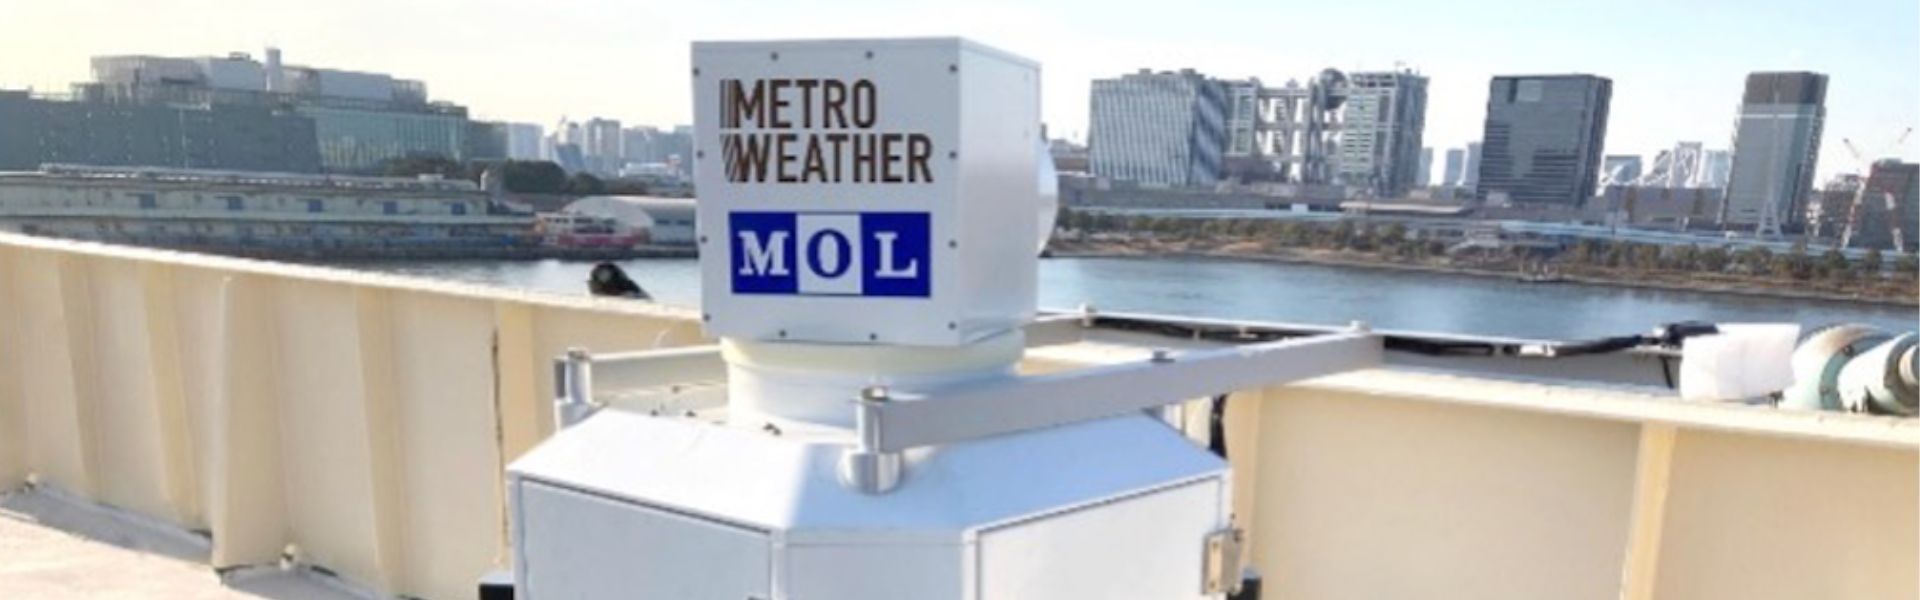
Przegląd działalności
Metro Weather specjalizuje się w wysokoprecyzyjnej obserwacji warunków wiatrowych za pomocą technologii teledetekcji, predykcyjnej symulacji warunków wiatrowych oraz wykrywaniu i rozpoznawaniu niezidentyfikowanych dronów. Jego flagowy produkt, dopplerowski LiDAR o ultra wysokiej rozdzielczości, zapewnia dokładne pomiary prędkości i kierunku wiatru, które są niezbędne do przewidywania zagrożeń związanych z pogodą i zwiększania bezpieczeństwa.
Metro WeatherProdukt i zasada działania
Metro Weather zapewnia “obserwację warunków wiatrowych z wysoką precyzją”, wykorzystując swój Doppler LiDAR o ultra-wysokiej rozdzielczości. Ta zaawansowana technologia wykorzystuje efekt Dopplera, zjawisko, w którym częstotliwość fali zmienia się, gdy uderza w poruszający się obiekt.
Doppler LiDAR emituje laser w atmosferę, który oddziałuje z aerozolami (takimi jak pył i drobne cząstki, np. PM2.5). Wykrywając przesunięcie częstotliwości (przesunięcie Dopplera) w świetle odbitym od tych aerozoli, urządzenie może określić ich prędkość. Ponieważ te cząstki poruszają się wraz z wiatrem, ich prędkość jest bezpośrednio równa ruchowi wiatru.
Ta precyzyjna zdolność pomiarowa umożliwia Metro Weather:
- Należy unikać tras lotniczych, na których występują porywiste wiatry, co przyczyni się do poprawy bezpieczeństwa lotniczego.
- Wykrywanie zbieżności wiatrów. Pomaga to w prognozowaniu gwałtownych zjawisk pogodowych, takich jak gwałtowne ulewy, co pozwala ograniczyć liczbę katastrof związanych z pogodą.
- Wykrywanie obiektów, co pozwala rozszerzyć zakres zastosowań tej technologii poza wykrywanie wiatru, umożliwiając identyfikację i śledzenie obiektów.
Zastosowania
Zastosowania tej zintegrowanej technologii obejmują szereg sektorów, w tym:
- Obserwacja warunków wiatrowych w czasie rzeczywistym dla przemysłu lotniczego i obronnego.
- Monitorowanie stanu środowiska oraz inicjatywy w zakresie ekologicznych technologii.
- Wspieranie dużych wydarzeń, takich jak EXPO 2025 w Osace w regionie Kansai w Japonii, gdzie kluczowe znaczenie mają pomiary prędkości i kierunku wiatru w czasie rzeczywistym.
Metro WeatherWymagania techniczne
Metro WeatherTechnologia Doppler LiDAR tej firmy wymaga precyzyjnych możliwości pomiarowych i regulacyjnych, aby działać skutecznie, zwłaszcza gdy jest zainstalowana na ruchomych platformach. Szczegółowe wymagania dotyczące integracji tej technologii Doppler LiDAR z naszym systemem „ INS ” obejmowały:
- Pozycjonowanie GPS/GNSS: Zapewnienie precyzyjnego śledzenia lokalizacji.
- Pomiar czasu GPS/GNSS: Synchronizacja zbierania danych.
- Szybkość rejestracji ruchu: ma kluczowe znaczenie dla instalacji ruchomych w celu dostosowania odczytów prędkości wiatru.
- Wykrywanie przechyłu: W celu kompensacji ruchów i utrzymania dokładnego ustawienia wiązki.
- Obsługa sieci Ethernet: zapewnia płynny transfer danych.
- Zgodność z systemami operacyjnymi: Doskonała obsługa systemów Linux i Mac.
Zaangażowanie i integracja produktów
W SBG Systems priorytetowo traktujemy współpracę i innowacje, aby zapewnić płynny proces integracji naszych zaawansowanych rozwiązań nawigacyjnych.
Od wstępnych konsultacji po pełne wdrożenie, nasz zespół ściśle z Tobą współpracuje, aby dostosować nasze produkty do Twoich konkretnych potrzeb.
Początkowy etap współpracy pomiędzy SBG Systems a Metro Weather
Firma Metro Weather trafiła do nas z polecenia Creact Corporation. Współpraca rozpoczęła się gładko – nasza firma zapewniła niezbędne wsparcie techniczne i wytyczne przez cały proces integracji. Po przeanalizowaniu wymagań Metro Weather, Kyoki, nasz menedżer ds. sprzedaży w Japonii, zaproponował model Ellipse-D ze względu na jego niski pobór mocy i wysoką dokładność.
Znacząca poprawa po wdrożeniu produktu
Ellipse-D dostarczył idealne rozwiązanie, zapewniając dokładne dane o prędkości ruchu i nachyleniu, które mogły zostać wykorzystane do skorygowania odczytów LiDAR-u pod kątem rzeczywistej prędkości wiatru.
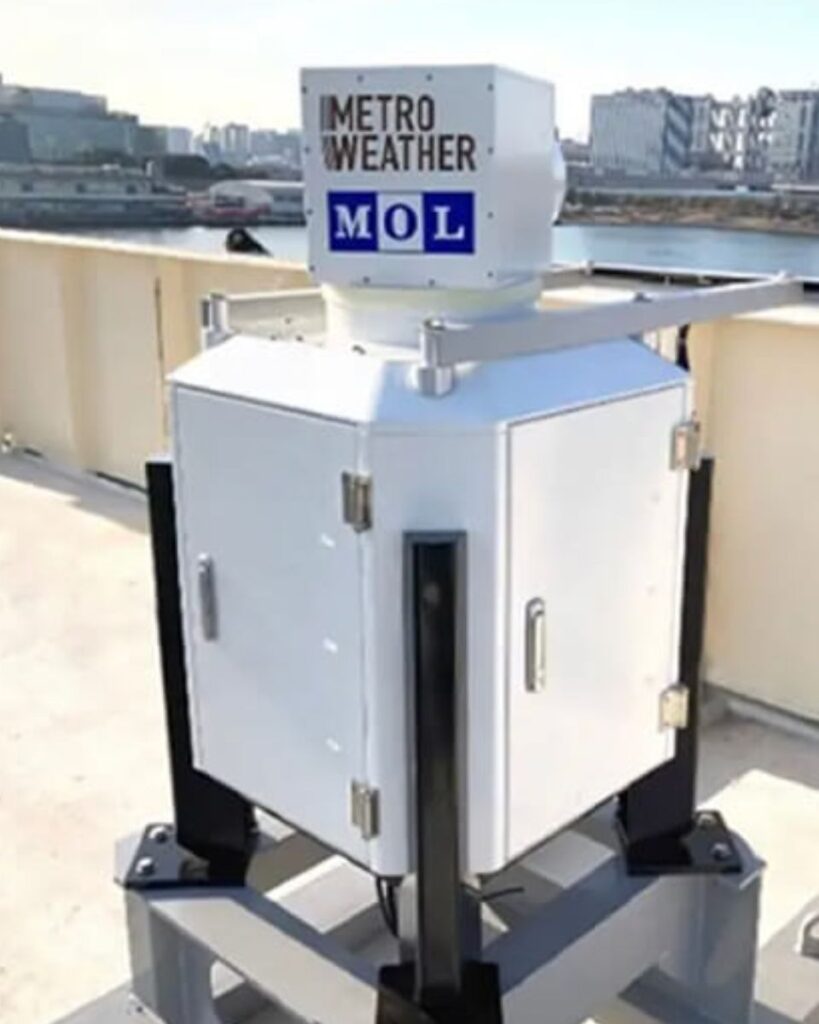
Dzięki wdrożeniu naszej technologii „ INS ” Metro Weather znacznie poprawiła swoje możliwości obserwacji warunków wiatrowych:
- Dokładny pomiar prędkości wiatru: Dopplerowski LiDAR instalowany na obiektach ruchomych, takich jak statki, napotykał wcześniej trudności w dokładnym obliczaniu prędkości wiatru ze względu na dodatkową prędkość ruchu. Nasz Ellipse-D dostarczył dane niezbędne do odjęcia prędkości ruchu od obserwowanych wartości, zapewniając precyzyjny pomiar prędkości wiatru.
- Większa dokładność danych: Ellipse-D dostarczył również informacje o przechyle i inklinacji obiektu ruchomego. Pozwoliło to firmie Metro Weather odpowiednio dostosować kąt wiązki laserowej, utrzymując wysoką dokładność pomiaru niezależnie od ruchu platformy.
- Wzrost wartości produktu: Wprowadzenie technologii od SBG Systems zwiększyło ogólną wartość i atrakcyjność rynkową rozwiązań Metro Weather.
- Gromadzenie cennych danych meteorologicznych: Ellipse-D umożliwił zbieranie precyzyjnych danych meteorologicznych dzięki instalacji dopplerowskiego LiDAR-u na statkach. Pozwoliło to na pozyskanie kompleksowych danych o prędkości wiatru na małych wysokościach nad morzem w promieniu 15 km i średnicy 30 km – na obszarach, gdzie faktyczne pomiary wcześniej praktycznie nie istniały.
Wsparcie i współpraca
Metro Weather przez cały proces integracji korzystaliśmy z kompleksowego wsparcia ze strony naszego zespołu pomocy technicznej. Obejmowało to:
- Dostęp do bogatej biblioteki oprogramowania.
- Szybkie rozwiązywanie problemów technicznych za pośrednictwem poczty elektronicznej, spotkań online oraz wizyt naszych inżynierów na miejscu.
- Ciągła współpraca w celu rozwiązania bieżących problemów, takich jak rotacja azymutu podczas instalacji na statkach.
Pozytywne opinie
Metro Weather wskazała kilka kluczowych korzyści płynących ze współpracy z nami:
- Wykrywalny wzrost wartości produktu.
- Wyjątkowa jakość i wydajność naszego systemu INS Ellipse-D.
- Niezwykłe wsparcie i profesjonalizm naszych zespołów ds. sprzedaży i obsługi klienta.
Nadal jesteśmy zdecydowani wspierać organizację „ Metro Weather ” w jej dalszym rozwijaniu możliwości w zakresie precyzyjnej obserwacji warunków wiatrowych.
Ellipse-D
Ellipse-D to inercjalny system nawigacyjny integrujący dwuantenowy i dwuczęstotliwościowy RTK GNSS, który jest kompatybilny z naszym oprogramowaniem do post-processingu Qinertia.
Zaprojektowana do zastosowań w robotyce i geodezji, może łączyć dane z licznika impulsów (Odometer) z sygnałem Pulse lub CAN OBDII w celu zwiększenia dokładności nawigacji inercyjnej (dead-reckoning).

Poproś o wycenę Ellipse-D
Czy masz jakieś pytania?
Witamy w sekcji FAQ! Znajdziesz tu odpowiedzi na najczęściej zadawane pytania dotyczące prezentowanych przez nas aplikacji. Jeśli nie znajdziesz tego, czego szukasz, skontaktuj się z nami bezpośrednio!
Czym się różni GNSS od GPS?
GNSS oznacza Globalny System Nawigacji Satelitarnej, a GPS Globalny System Pozycjonowania. Terminy te są często używane zamiennie, ale odnoszą się do różnych koncepcji w ramach satelitarnych systemów nawigacyjnych.
GNSS to zbiorcze określenie wszystkich satelitarnych systemów nawigacyjnych, natomiast GPS odnosi się konkretnie do systemu amerykańskiego. Obejmuje wiele systemów, które zapewniają bardziej kompleksowy zasięg globalny, podczas gdy GPS jest tylko jednym z tych systemów.
Uzyskujesz lepszą dokładność i niezawodność dzięki GNSS, integrując dane z wielu systemów, podczas gdy sam GPS może mieć ograniczenia w zależności od dostępności satelitów i warunków środowiskowych.
Czym jest post-processing GNSS?
Post-processing GNSS (czyli PPK) to podejście polegające na przetwarzaniu surowych danych pomiarowych GNSS zarejestrowanych przez odbiornik GNSS już po zakończeniu akwizycji danych. Dane te można łączyć z innymi źródłami pomiarów GNSS, aby uzyskać najbardziej kompletną i precyzyjną trajektorię kinematiczną dla danego odbiornika GNSS, nawet w najbardziej wymagających środowiskach.
Tymi innymi źródłami mogą być lokalne stacje bazowe GNSS znajdujące się na terenie projektu pozyskiwania danych lub w jego pobliżu, albo istniejące, stale działające stacje referencyjne (CORS), zazwyczaj oferowane przez agencje rządowe i/lub komercyjnych dostawców sieci CORS.
Oprogramowanie Post-Processing Kinematic (PPK) może wykorzystywać swobodnie dostępne informacje o orbitach i zegarach satelitów GNSS, aby pomóc w dalszej poprawie dokładności. PPK umożliwia precyzyjne określenie lokalizacji lokalnej stacji bazowej GNSS w ramach absolutnego globalnego układu odniesienia współrzędnych, który jest wykorzystywany.
Oprogramowanie PPK umożliwia również przeprowadzanie złożonych transformacji między różnymi układami odniesienia współrzędnych na potrzeby projektów inżynieryjnych.
Innymi słowy, zapewnia to możliwość wprowadzania poprawek, zwiększa dokładność projektu, a nawet pozwala naprawić utratę danych lub błędy powstałe podczas pomiarów lub instalacji po zakończeniu misji.
Czy urządzenie „ INS ” obsługuje sygnały z zewnętrznych czujników wspomagających?
Inercyjne systemy nawigacyjne naszej produkcji przyjmują dane wejściowe z zewnętrznych czujników wspomagających, takich jak czujniki danych powietrznych, magnetometry, odometry, DVL i inne.
Ta integracja sprawia, że INS jest niezwykle wszechstronny i niezawodny, zwłaszcza w środowiskach bez dostępu do GNSS.
Te czujniki zewnętrzne poprawiają ogólną wydajność i dokładność systemu INS , dostarczając dane uzupełniające.
Jaka jest różnica między IMU a INS?
Różnica między jednostką pomiaru inercyjnego (IMU) a systemem nawigacji inercyjnej (INS) tkwi w ich funkcjonalności oraz złożoności.
IMU dostarcza surowych danych o przyspieszeniu liniowym i prędkości kątowej pojazdu, mierzonych przez akcelerometry oraz żyroskopy. Przekazuje informacje o przechyleniu bocznym, wzdłużnym, odchyłce oraz ruchu, lecz nie oblicza pozycji ani danych nawigacyjnych. IMU jest specjalnie zaprojektowana do przekazywania kluczowych danych o ruchu i orientacji w celu zewnętrznego przetworzenia ich na pozycję lub prędkość.
Z drugiej strony, INS łączy dane z IMU z zaawansowanymi algorytmami w celu obliczenia pozycji, prędkości i orientacji pojazdu w czasie. Wykorzystuje algorytmy nawigacyjne, takie jak filtrowanie Kalmana, do fuzji i integracji sensorów. INS dostarcza danych nawigacyjnych w czasie rzeczywistym – w tym pozycji, prędkości i orientacji – bez polegania na zewnętrznych systemach pozycjonowania, takich jak GNSS.
Ten system nawigacyjny jest zazwyczaj stosowany w aplikacjach wymagających kompleksowych rozwiązań nawigacyjnych, zwłaszcza w środowiskach pozbawionych sygnału GNSS, takich jak wojskowe bezzałogowe statki powietrzne (UAV), statki wodne i okręty podwodne.
