Sikrer presisjon i krevende marine operasjoner
Overflateoperasjoner foregår ofte i dynamiske og uforutsigbare miljøer der tradisjonelle navigasjonssystemer kan slite. I takt med at den globale skipsfarten beveger seg mot automatisering og økt operasjonell effektivitet, spiller INS en avgjørende rolle for å sikre trygg navigasjon, spesielt i GNSS-frie områder eller havner med mye trafikk.
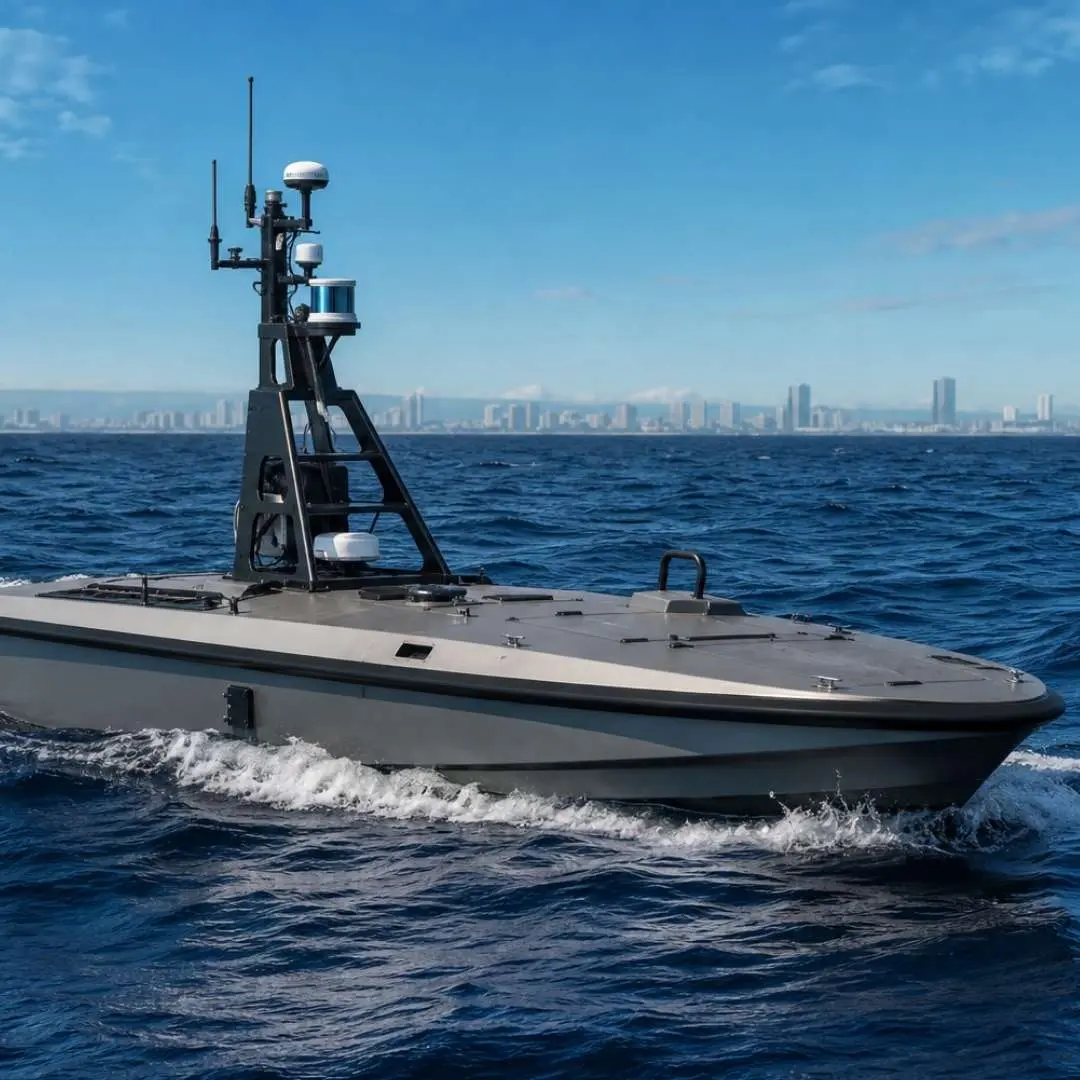
For autonome fartøyer sikrer integrasjonen av INS at fartøyene kan fortsette å navigere nøyaktig når GNSS-signaler er utilgjengelige eller upålitelige, noe som muliggjør sømløse og sikre operasjoner.
Marine fartøyer utfører ofte operasjoner i avsidesliggende eller krevende miljøer, som polare områder eller dypvannsutforskning. På slike steder sørger INS for at fartøyets posisjon spores nøyaktig, noe som muliggjør presis datainnsamling og effektiv navigasjon.
Enestående pålitelighet med kontinuerlig datatilgjengelighet
En av de største fordelene med INS er dens evne til å fungere uavhengig av eksterne signaler. I motsetning til GNSS, som kan forstyrres av jamming eller signaltap, gir INS kontinuerlig navigasjonsinformasjon. Dette er spesielt verdifullt i høyrisikoområder der uavbrutt navigasjon er kritisk for fartøyets og mannskapets sikkerhet.
Ved å tilby sanntidsdata om fartøyets posisjon, hastighet og orientering øker INS sikkerheten under komplekse manøvrer, som dokking, navigering i smale kanaler eller operasjoner i trafikkerte områder. Dette sikrer at fartøyer som handelsskip (f.eks. autonome ferger) kan unngå kollisjoner og andre ulykker, selv under krevende forhold.
Sømløs integrasjon med navigasjonssensorer og -systemer
Våre inertialløsninger kan integreres med andre navigasjonssystemer, som GNSS, Doppler Velocity Logs (DVL) eller akustiske posisjoneringssystemer (APS), samt andre inndata som hastighets- eller kursensorer, for å øke nøyaktigheten, kontinuiteten og motstandsdyktigheten. Ved å kombinere disse datakildene gjennom sensorfusion kan fartøyer opprettholde en mer pålitelig navigasjonsytelse, noe som er spesielt viktig i krevende eller GNSS-frie miljøer.
Videre kan det redusere behovet for hyppig rekalibrering eller avhengighet av eksterne navigasjonshjelpemidler, noe som resulterer i kostnadsbesparelser for operatørene. I bransjer som offshoreenergi eller kommersiell skipsfart reduserer evnen til å operere autonomt og uavhengig av GNSS risikoen for forsinkelser eller kostbare feil.
Løsninger for marine navigasjonssystemer
Vi har utviklet de beste trinertiale navigasjonssystemene som revolusjonerer maritime operasjoner ved å levere nøyaktige og pålitelige navigasjonsdata i selv de mest krevende miljøer.
Uansett om det gjelder forsvar, kommersiell skipsfart, maritim transport, vitenskapelig forskning, oseanografi, akvakultur eller offshore-energi og utbygging av havvindparker, navigerer du trygt og effektivt.

Ellipse-D

Quanta Micro

Ekinox Micro

Ekinox-D

Stellar-40

Apogee-D
brosjyre for navigasjonsapplikasjoner
Få brosjyren vår levert rett i innboksen din!
Kundehistorier
Oppdag hvordan SBG Systems’ banebrytende navigasjonsteknologi former fremtiden for marine navigasjonssystemer
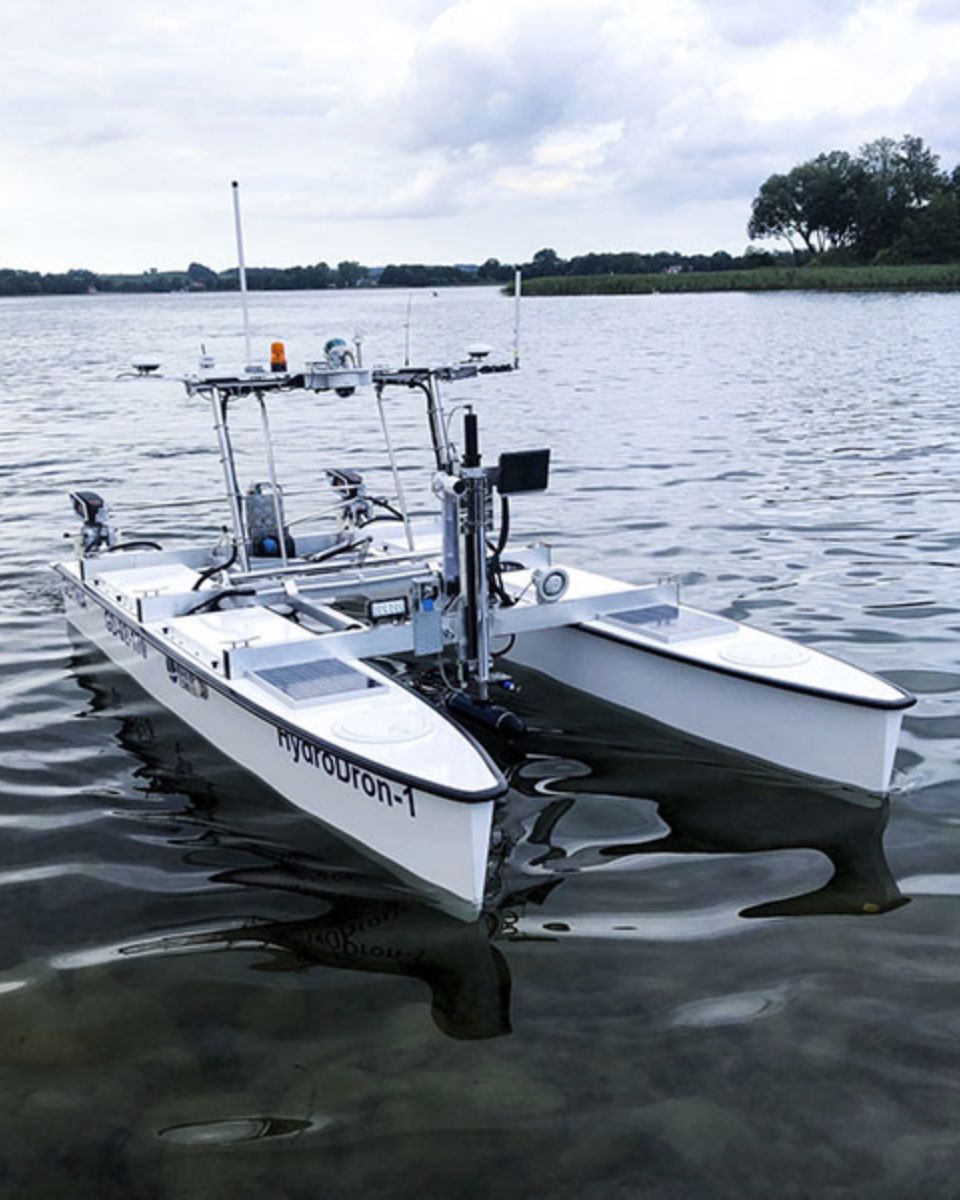
Qinertia GNSS/INS PPK-programvare valgt for marin geofysikk
Etterbehandling av data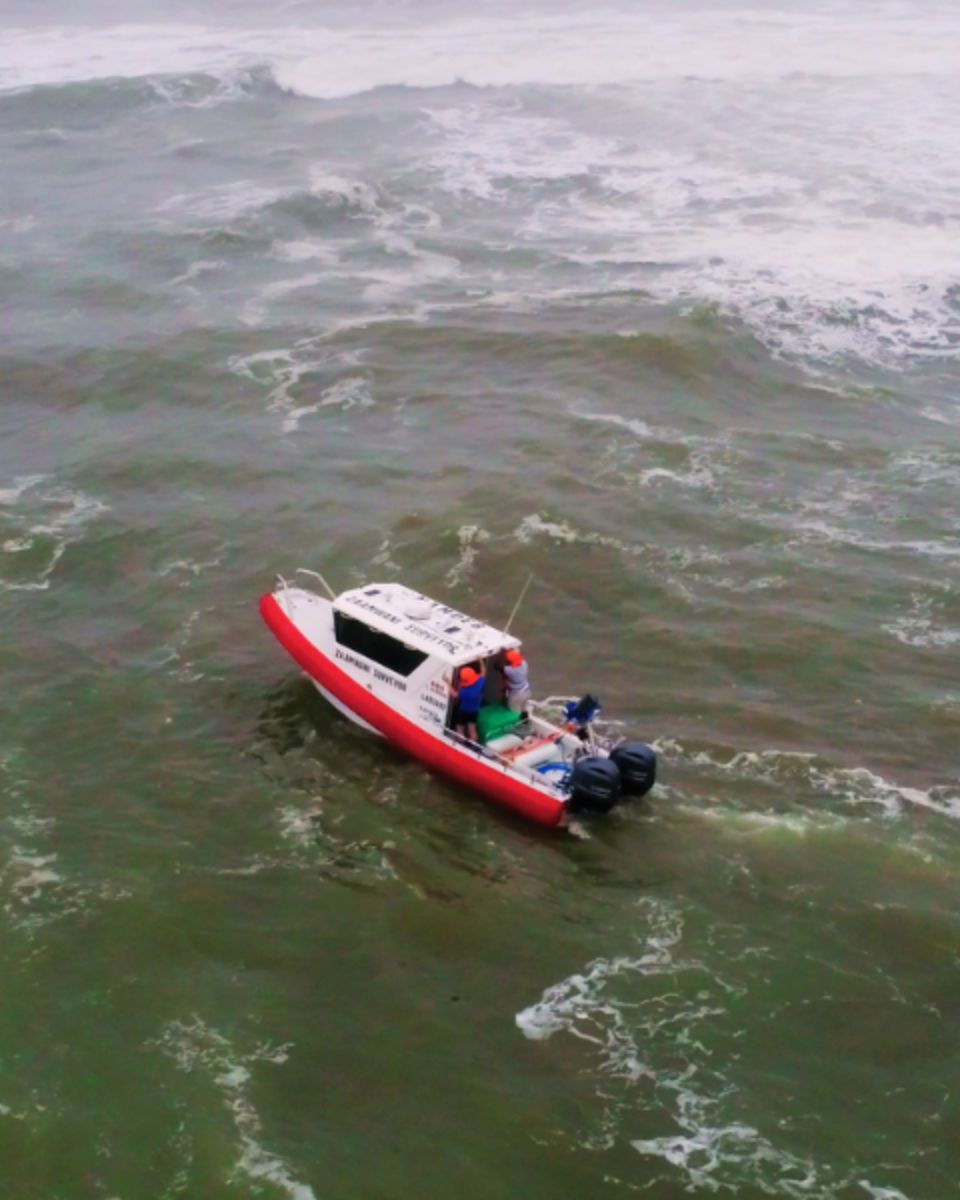
Applied Acoustics integrerer INS-sensorer i Easytrak Pyxis USBL
Undervannsposisjoneringssystem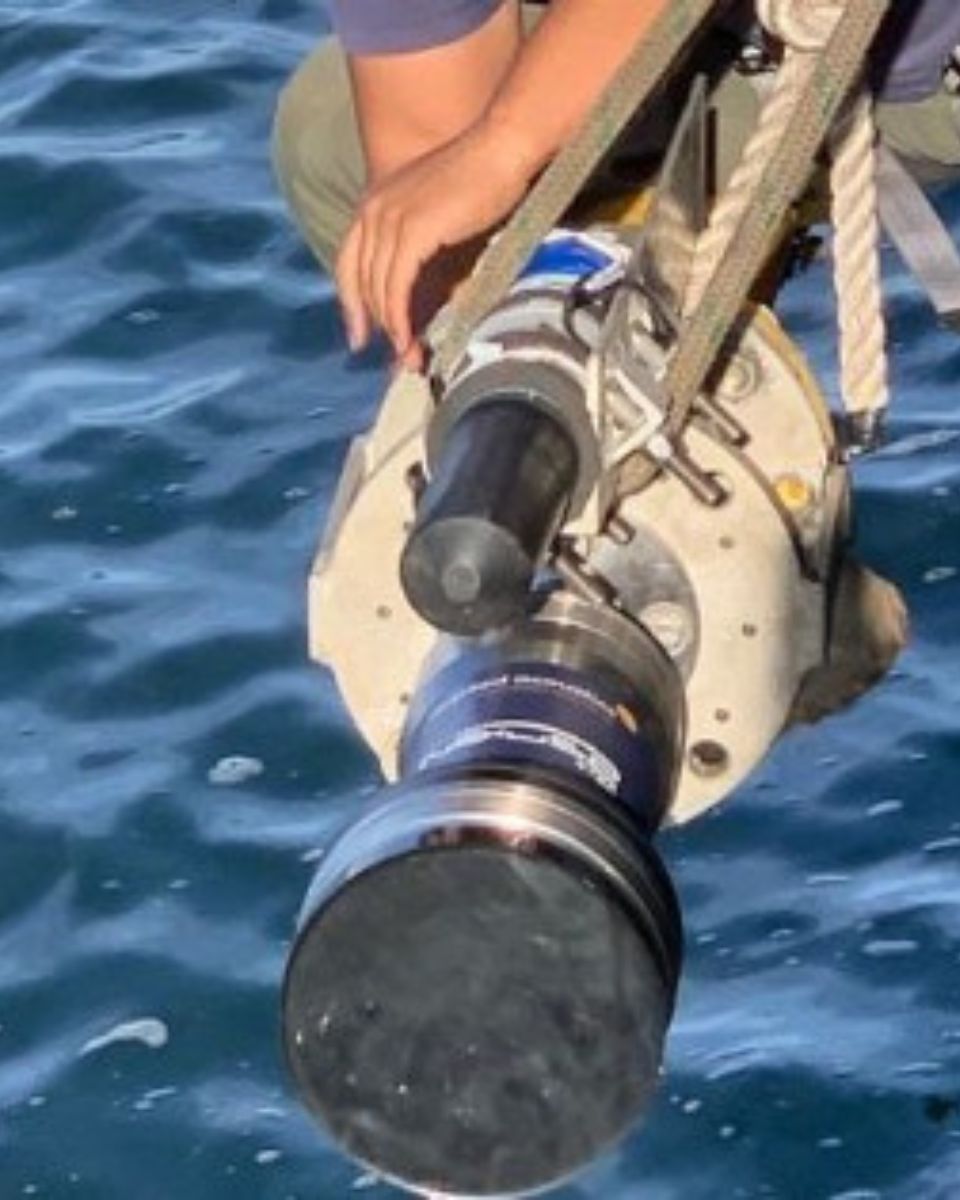

De snakker om oss
Hør direkte fra innovatørene og kundene som har tatt i bruk teknologien vår.
Deres uttalelser og suksesshistorier illustrerer den betydelige innvirkningen sensorene våre har i praktiske UAV-navigasjonsapplikasjoner.



Utforsk andre inerte applikasjoner i maritime operasjoner
Dykk inn i en verden av inerte applikasjoner i maritime operasjoner. Våre banebrytende navigasjonsteknologier forbedrer nøyaktighet, stabilitet og effektivitet. Våre bevegelsessensormålingsløsninger støtter et bredt spekter av maritime oppgaver. Fra fartøysposisjonering til dynamisk bevegelseskompensasjon – utforsk hvordan våre løsninger forandrer måten maritime operasjoner utføres på.
Har du spørsmål?
Velkommen til vår seksjon for vanlige spørsmål! Her finner du svar på de vanligste spørsmålene om applikasjonene vi fremhever. Hvis du ikke finner det du leter etter, er du velkommen til å kontakte oss direkte!
Hva er forskjellen på GNSS og GPS?
GNSS står for Global Navigation Satellite System og GPS for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innen satellittbaserte navigasjonssystemer.
GNSS er en samlebetegnelse for alle satellittnavigasjonssystemer, mens GPS refererer spesifikt til det amerikanske systemet. GNSS omfatter flere systemer som gir mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Du får bedre nøyaktighet og pålitelighet med GNSS ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Hva er blå økonomi?
Blå økonomi eller havøkonomi betegner den økonomiske aktiviteten knyttet til hav og sjø. Verdensbanken definerer blå økonomi som «den bærekraftige bruken av havets ressurser til fordel for økonomier, levekår og helsen til havets økosystemer.»
Den blå økonomien omfatter maritim skipsfart, fiske og akvakultur, kystturisme, fornybar energi, vanndesalinering, sjøkabler, havbunnsutvinning, dypvannsdrift, marine genetiske ressurser og bioteknologi.
Hva er et offshoreforsyningsskip?
Et offshoreforsyningsskip, eller OSV, støtter olje- og gassleting til havs, produksjon og ulike maritime operasjoner.
OSV-er transporterer forsyninger, utstyr og personell til og fra plattformer til havs, utfører vedlikehold og bistår med operasjoner under vann. De er avgjørende for å opprettholde effektiviteten og sikkerheten i offshoreprosjekter.
Hva er rulling, nikking (pitch) og gjesping (yaw)?
Pitch, rulling og yaw beskriver de tre rotasjonsbevegelsene til et stivt legeme i rommet. Disse aksene er fundamentale innen fly-, marin- og bilindustrien.
- Pitch representerer rotasjon rundt den tverrgående aksen, og styrer bevegelsen med nesen opp eller ned.
- Rulling indikerer rotasjon rundt lengdeaksen, noe som påvirker tiltingen av vinger eller sider.
- Yaw definerer rotasjon rundt den vertikale aksen, og styrer retningen til venstre eller høyre.
Sammen muliggjør disse aksene fullstendig romlig orientering og kontroll. Ingeniører bruker disse begrepene i flydynamikk for å sikre stabil flydrift. Piloter justerer pitch for å stige eller synke, og rull for å krenge under svinger. Yaw-kontroll holder flyet på linje med ønsket kurs. Skip er også avhengige av pitch, rull og yaw for å opprettholde sikker navigasjon. Pitch-målinger påvirker baugs stigning og fall i bølgene. Rull beskriver fartøyets sideveis vipping i grov sjø. Yaw-bevegelser representerer uønsket svinging forårsaket av ujevne strømmer eller vind. Moderne fartøyer bruker stabilisatorer og autopiloter for å minimere disse bevegelsene.
I bilapplikasjoner forbedrer pitch, rull og yaw kjøredynamikken og sikkerhetssystemene. Pitch beskriver bilens nese som dupper under bremsing eller løfter seg under akselerasjon. Rull indikerer karosseriets krenging i svinger, noe som påvirker passasjerkomfort og stabilitet. Yaw måler kjøretøyets rotasjon under svinger, noe som er avgjørende for stabilitetskontrollsystemer. Ingeniører integrerer sensorer som gyroskoper og akselerometre for å måle disse bevegelsene.
I droner og UAV-er muliggjør pitch, rull og yaw presis manøvrering og stabilitet. UAV-autopilotsystemer korrigerer kontinuerlig disse aksene for jevne flybaner. Robotikk bruker også disse konseptene for å sikre nøyaktige bevegelser i tredimensjonale miljøer.
Navigasjonssystemer kombinerer inertialmålinger med GNSS for å beregne orientering i sanntid. Nøyaktig måling av disse aksene sikrer pålitelighet i kritiske oppdrag. Pitch, rull og yaw forblir essensielle på tvers av transport-, forsvars- og simulerings-teknologier.
