Qinertia GNSS/INS valgt for etterbehandling av marine geofysiske data
SBGs Qinertia GNSS/INS PPK-programvare brukes til etterbehandling av INS -data for presis posisjonering av marine geofysiske undersøkelser.
« SBG Systems -maskinvaren og -programvaren har virkelig innfridd våre forventninger!» | Luke G., hydrograf og marin geolog hos Namdeb
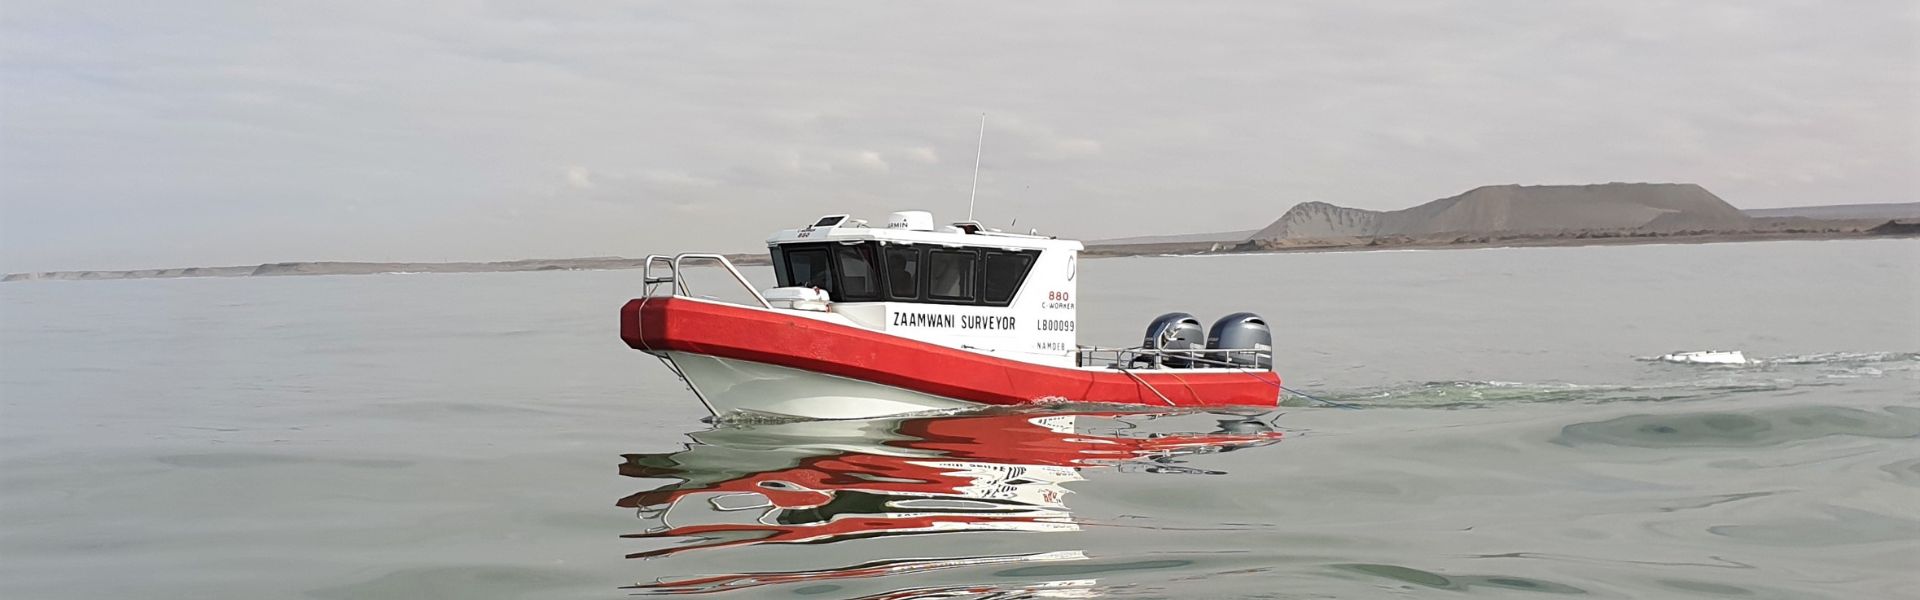
Namdeb Diamond Corporation er et selskap som driver alluvial diamantutvinning i Oranjemund i Sør-Namibia. Selskapet driver med leting, utvinning og rehabilitering. Namdebs rike historie strekker seg helt tilbake til 1920.
Selskapet benytter flere innovative utvinningsteknikker for å utvinne diamanter fra alluviale forekomster. I forbindelse med kartleggingen benytter de et bredt spekter av metoder både på land og til sjøs for å kartlegge utvinningsaktivitetene og lete etter potensielle nye utvinningssteder.
Robust og kostnadseffektiv maskinvare
Namdeb-teamet var på utkikk etter en oppgradering av sitt gamle treghetsnavigasjonssystem og fant ut at SBGs Navsight Apogee hadde svært liknende spesifikasjoner som deres tidligere utstyr, men til en langt lavere pris.
Kunden vår fant også noen attraktive funksjoner i maskinvarekonfigurasjonen som hjelper brukerne under den innledende oppsettprosessen. Videre fant de ut at Qinertia PPK-programvaren gir mer verdi enn deres tidligere løsning.
SBG PPK-programvaren tillater integrasjon av data fra tredjeparter og leverer en fotogrammetrimodul for presis georeferering.
Deres primære behov for PPK-programvare var etterbehandling av INS -data for presis posisjonering av marine geofysiske undersøkelser.
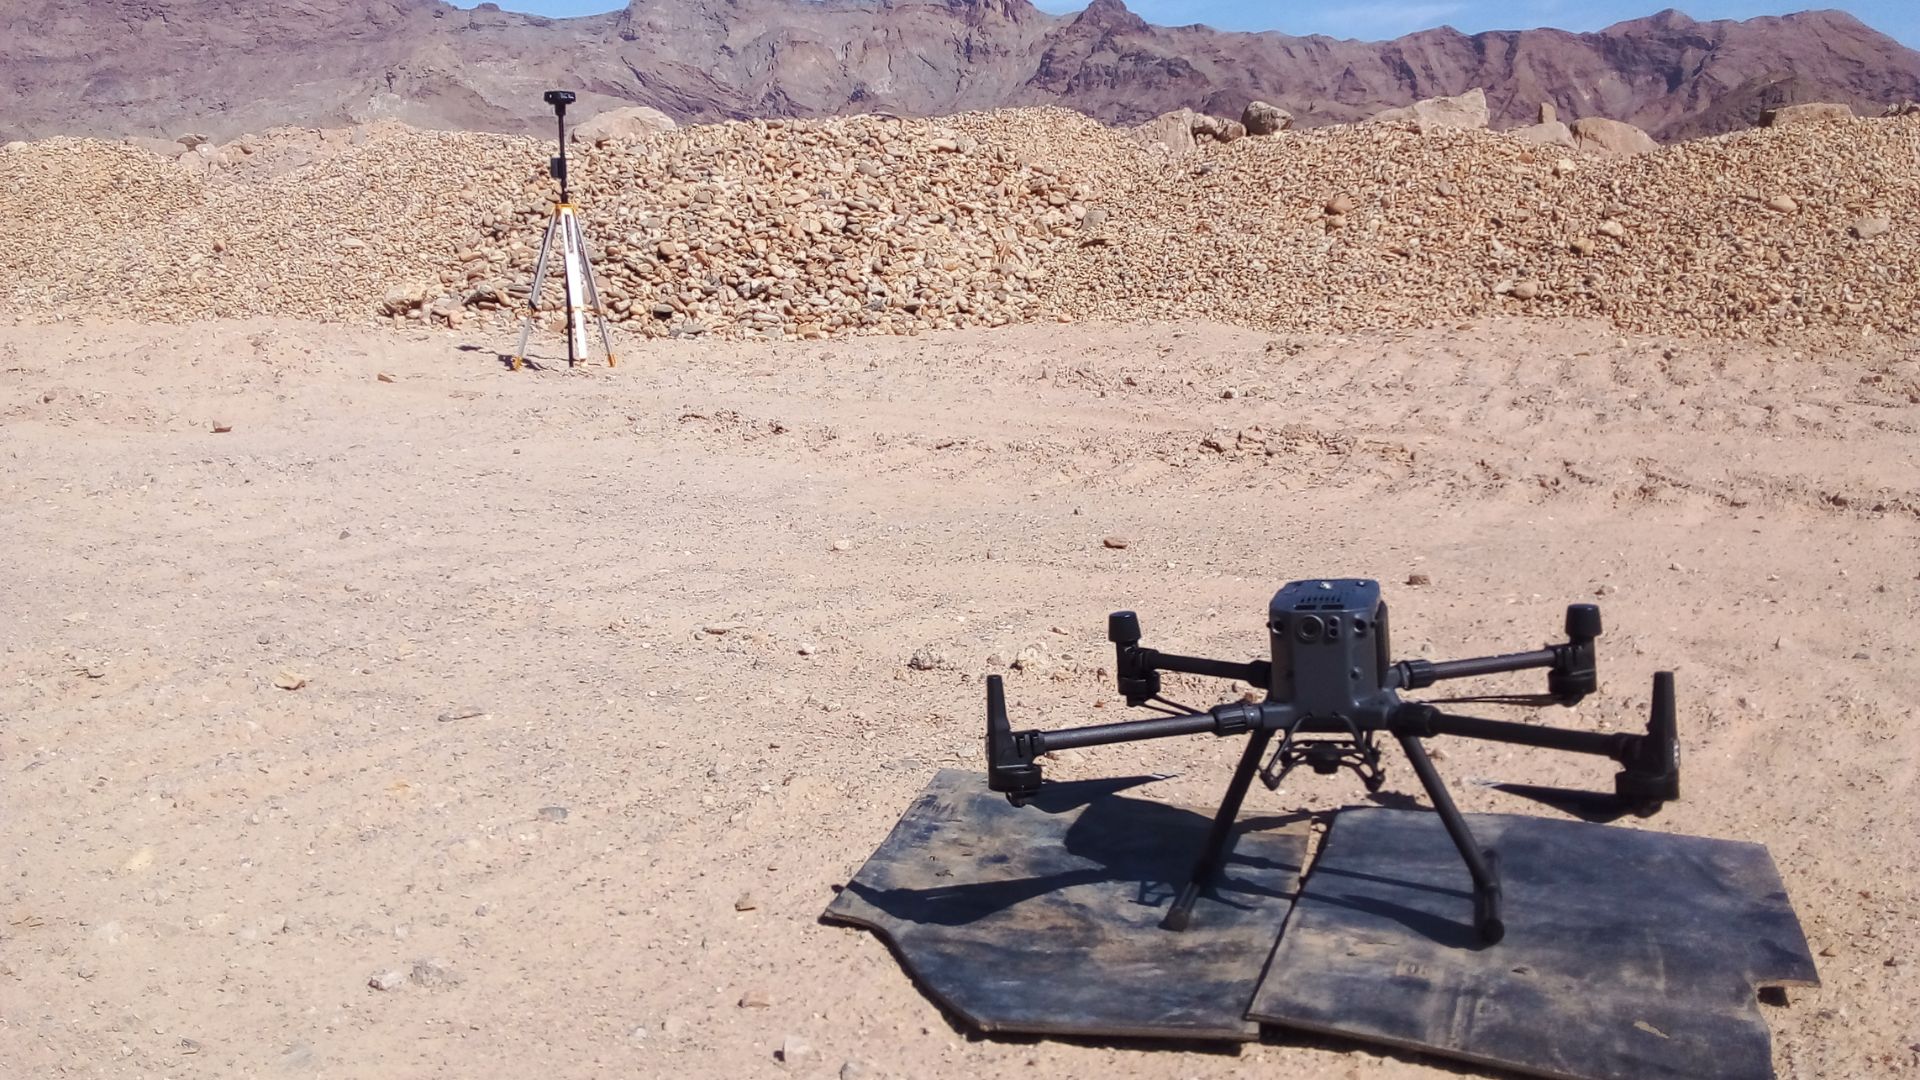
Qinertia behandler daglig Navsight Apogee -oppdrag fra MBES-undersøkelser og PPK-data fra en Trimble GNSS -mottaker. Videre har brukerne nylig benyttet den til fotogrammetribehandling med en DJI-UAV.
Sømløs integrasjon med Qinertia GNSS/INS
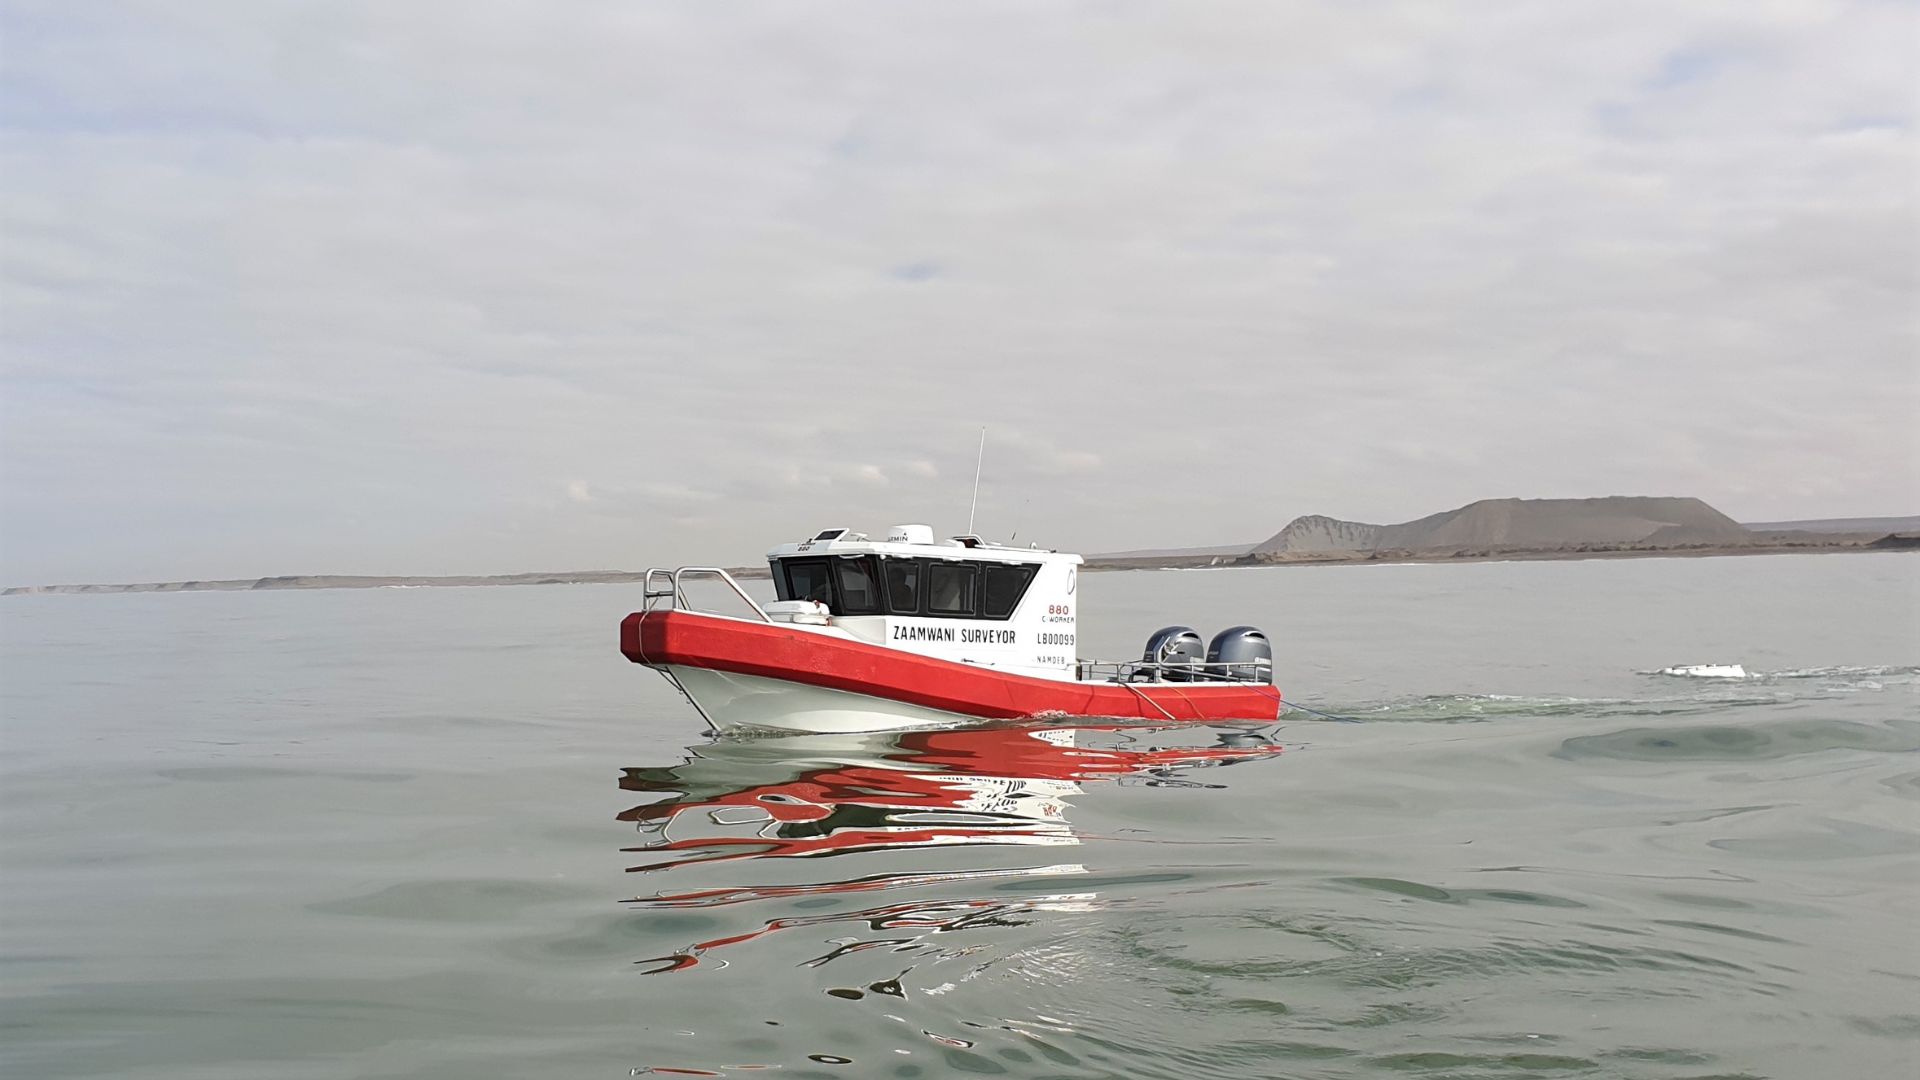
Det oppstod ingen større utfordringer i forbindelse med maskinvareoppgraderingen. «Plug-and-play»-konseptet sørger for sømløs integrering av « INS »-systemet på kundens undersøkelsesfartøy.
Når det gjelder programvaren, var Namdeb særlig fornøyd med systemkonfigurasjonen og Qinertias grafiske brukergrensesnitt (GUI), som på en grafisk måte hjelper brukeren med å oppdage potensielle installasjonsfeil og skjevheter i dataene. I tillegg har SBG-teamet alltid reagert raskt for å yte støtte.
Om PPK-programvaren og MBES
Multibeam Echo Sounder Survey (MBES) er en geofysisk kartleggingsmetode som bruker lydbølger til å lage kart med høy oppløsning over havbunnen og strukturer under havbunnen.
Metoden brukes ofte innen hydrografi og geofysisk leting for å bestemme vanndybder, batymetri og plasseringen av geologiske formasjoner.
Nøyaktigheten til MBES-undersøkelser er imidlertid noen ganger begrenset av nøyaktigheten eller forstyrrelser i det INS -posisjoneringssystemet som brukes til å samle inn data om fartøyets posisjon.
PPK-programvaren løser disse problemene ved å behandle data fra « INS » som er samlet inn under oppdraget, for å gi svært nøyaktige posisjoner for MBES-undersøkelsesfartøyet.
For å gjøre dette bruker de avanserte algoritmer til å korrigere data fra « GNSS » for feil, som for eksempel forsinkelser i ionosfæren og troposfæren, og for å fjerne eventuelle skjevheter.
Dette resulterer i en svært nøyaktig og pålitelig posisjon for undersøkelsesfartøyet, som deretter innarbeides i MBES-dataene for å øke nøyaktigheten deres.
Qinertia GNSS+INS PPK-programvare
Qinertia PPK-programvaren tilbyr et helt nytt nivå innen høypresisjonsposisjoneringsløsninger.
Oppnå enestående nøyaktighet i arbeidsflytene dine ved å etterbehandle råposisjonsdataene dine.
Be om et tilbud på Qinertia
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom RTK og PPK?
Real-Time Kinematic (RTK) er en posisjoneringsteknikk der korreksjoner fra « GNSS » overføres nær sanntid, vanligvis ved hjelp av en korreksjonsstrøm i RTCM-format. Det kan imidlertid være utfordringer knyttet til å sikre «GNSS »-korreksjonene, særlig når det gjelder fullstendighet, tilgjengelighet, dekning og kompatibilitet.
Den største fordelen med PPK sammenlignet med RTK-etterbehandling er at databehandlingen kan optimaliseres under etterbehandlingen, inkludert fremover- og tilbake-behandling, mens ved sanntidsbehandling vil enhver avbrudd eller inkompatibilitet i korreksjonene og overføringen av disse føre til lavere posisjoneringsnøyaktighet.
En første viktig fordel med etterbehandling (PPK) fra GNSS sammenlignet med sanntidsmåling (RTK) er at systemet som brukes i felten ikke trenger å ha en datalink/radio for å overføre RTCM-korreksjonene fra CORS til systemetINS/GNSS .
Den viktigste begrensningen for å ta i bruk etterbehandling er kravet om at den endelige applikasjonen må påvirke miljøet. På den annen side vil datakvaliteten for alle leveransene dine bli betydelig forbedret dersom applikasjonen din tåler den ekstra behandlingstiden som kreves for å generere en optimalisert bane.
Hvordan fungerer fremover- og bakoverbehandling?
La oss forestille oss at vi får et 60 sekunders avbrudd i GNSS midt i målingen. Posisjonsfeilen i fremoverberegningen øker raskt (hastigheten avhenger av IMU spesifikasjonene og andre parametere) og når sitt maksimum ved slutten av avbruddet. Deretter gjenopprettes den raskt. I etterbehandlingen later vi som om tiden går baklengs og utfører behandlingen i omvendt kronologisk rekkefølge, ettersom de fysiske ligningene forblir gyldige. I denne baklengsbehandlingen vil feilen være størst ved den faktiske begynnelsen av avbruddet i GNSS , på en måte som er svært symmetrisk i forhold til den naturlige fremoverbehandlingen.
Når man kombinerer disse to beregningsresultatene, oppnås en maksimal feil rundt midtpunktet av avbruddet, med en mye lavere størrelsesorden enn ved løsninger som kun bruker fremover- eller bakoverberegning. Dette vil særlig forbedre løsningene «GNSS » og «INS », slik det er mulig med produktene fra SBG Systems , men også behandling som kun bruker GNSS vil dra nytte av denne arbeidsflyten.
Som allerede nevnt kan denne forbedringen kun gjennomføres ved hjelp av etterbehandling, ettersom alle dataene må være tilgjengelige fra start til slutt, noe som medfører at behandlingen må utsettes til undersøkelsen er fullført.
Hva er etterbehandlingen « GNSS »?
GNSS Etterbehandling, eller PPK, er en metode der rådataene fra « GNSS »-målingene som er logget på en « GNSS »-mottaker, behandles etter selve datainnsamlingen. Disse kan kombineres med andre kilder til « GNSS »-målinger for å gi den mest fullstendige og nøyaktige kinematiske banen for den aktuelle « GNSS »-mottakeren, selv i de mest utfordrende miljøene.
Disse andre kildene kan være lokale GNSS -basestasjoner ved eller i nærheten av datainnsamlingsprosjektet, eller eksisterende referansestasjoner med kontinuerlig drift (CORS), som vanligvis tilbys av offentlige etater og/eller kommersielle CORS-nettverksleverandører.
En PPK-programvare (Post-Processing Kinematic) kan benytte seg av fritt tilgjengelig informasjon om satellittbaner og klokkeslett fraGNSS for å bidra til å forbedre nøyaktigheten ytterligere. PPK muliggjør presis bestemmelse av posisjonen til en lokal GNSS -basestasjon i et absolutt, globalt koordinatsystem, som benyttes.
PPK-programvaren kan også håndtere komplekse transformasjoner mellom ulike koordinatreferansesystemer til støtte for ingeniørprosjekter.
Med andre ord gir det mulighet til å foreta korreksjoner, forbedrer prosjektets nøyaktighet og kan til og med rette opp i datatap eller feil som oppstår under oppmålingen eller installasjonen etter oppdraget.
Hva er presis punktposisjonering?
Precise Point Positioning (PPP) er en satellittnavigasjonsteknikk som gir svært nøyaktig posisjonering ved å korrigere feil i satellittsignalene. I motsetning til tradisjonelle metoder for « GNSS », som ofte er avhengige av bakkebaserte referansestasjoner (som i RTK), benytter PPP globale satellittdata og avanserte algoritmer for å levere nøyaktig posisjonsinformasjon.
PPP fungerer overalt i verden uten behov for lokale referansestasjoner. Dette gjør det egnet for anvendelser i avsidesliggende eller krevende miljøer der det mangler infrastruktur på bakken. Ved å benytte presise data om satellittbaner og klokketider, sammen med korreksjoner for atmosfæriske effekter og flerveisutbredelse, minimerer PPP vanlige « GNSS »-feil og kan oppnå nøyaktighet på centimeternivå.
Selv om PPP kan brukes til etterbehandlet posisjonering, som innebærer analyse av innsamlede data i etterkant, kan det også tilby posisjoneringsløsninger i sanntid. Sanntids-PPP (RTPPP) blir stadig mer utbredt, noe som gjør det mulig for brukerne å motta korreksjoner og bestemme sin posisjon i sanntid.
