Marine Technology integrerer SBG: INS/GNSS i sin USV HydroDron
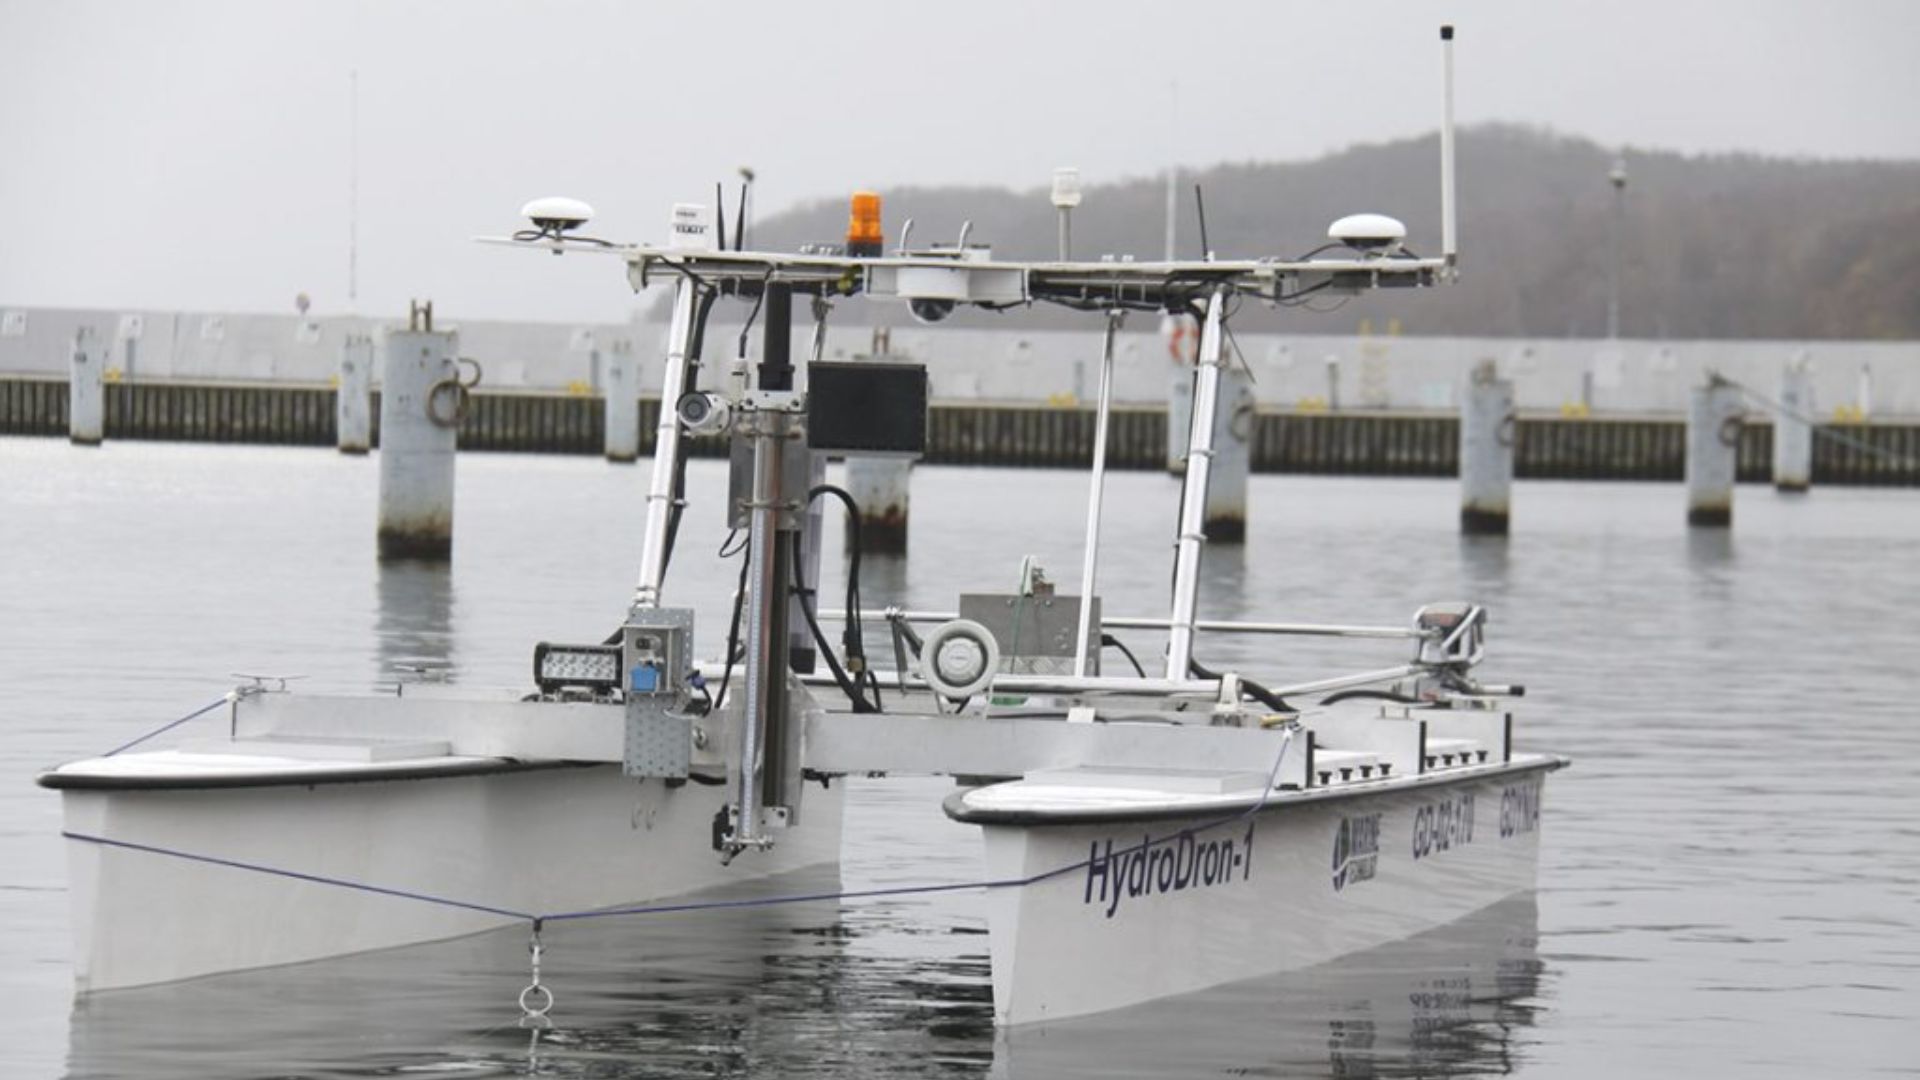
Vår kunde, Marine Technology, presenterte sitt helt nye ubemannede hydrografiske fartøy på BaltExpo, utstyrt med vårt« Ekinox -D» INS.
«Ekinox-D er den perfekte RTK-løsningen INS/GNSS for ubemannede fartøy (USV), da den kombinerer måleklasse-nøyaktighet GNSS i en svært kompakt utforming.» | Marine Technology
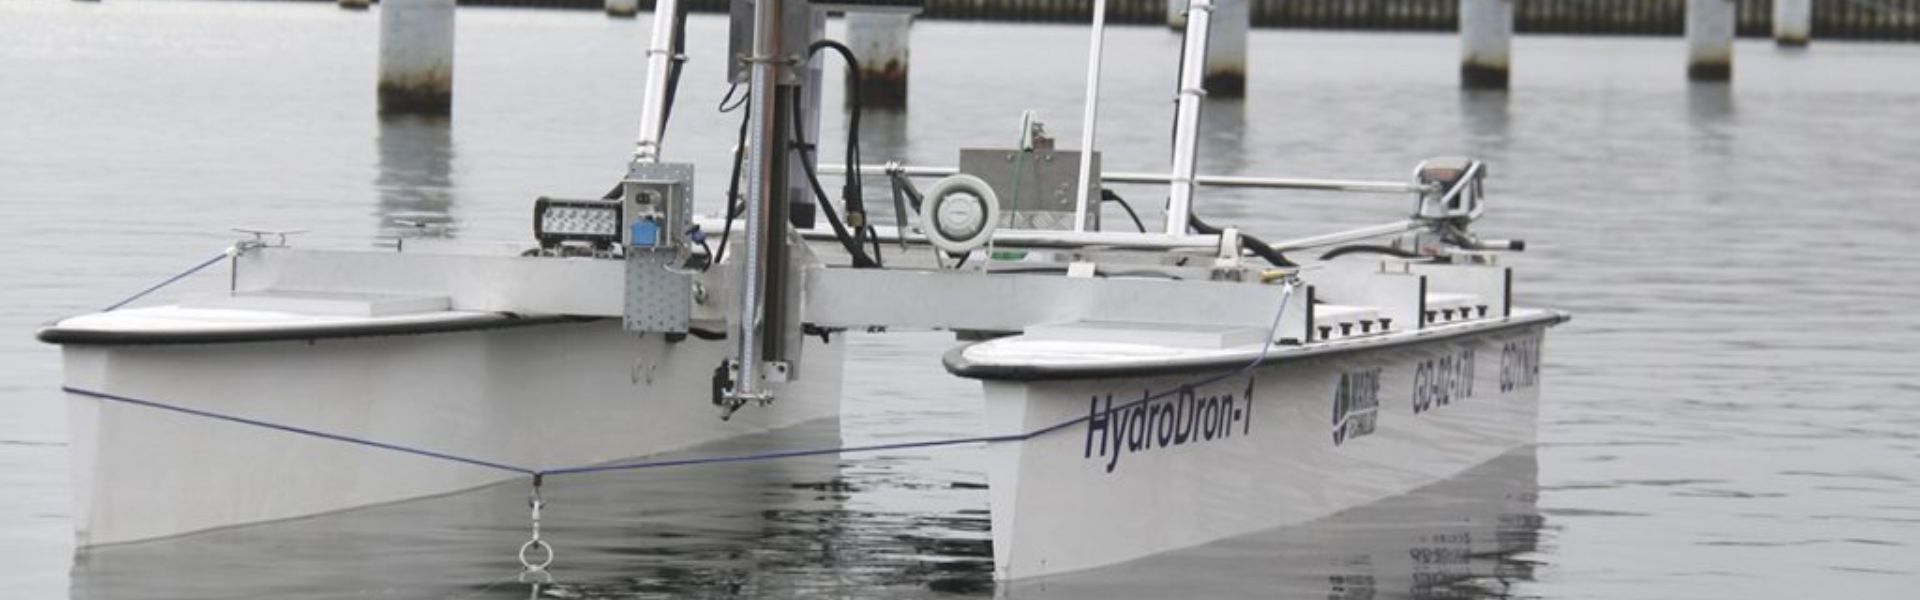
Marine Technology presenterte HydroDron, det første autonome, ubemannede hydrografiske fartøyet i Polen, på Baltexpo 2019. Det nylig fullførte prosjektet ble medfinansiert av Det nasjonale senteret for forskning og utvikling og ble tildelt en pris i konkurransen «Baltexpo Golden Anchor 2019».

HydroDron muliggjør kartlegging i utilgjengelige farvann
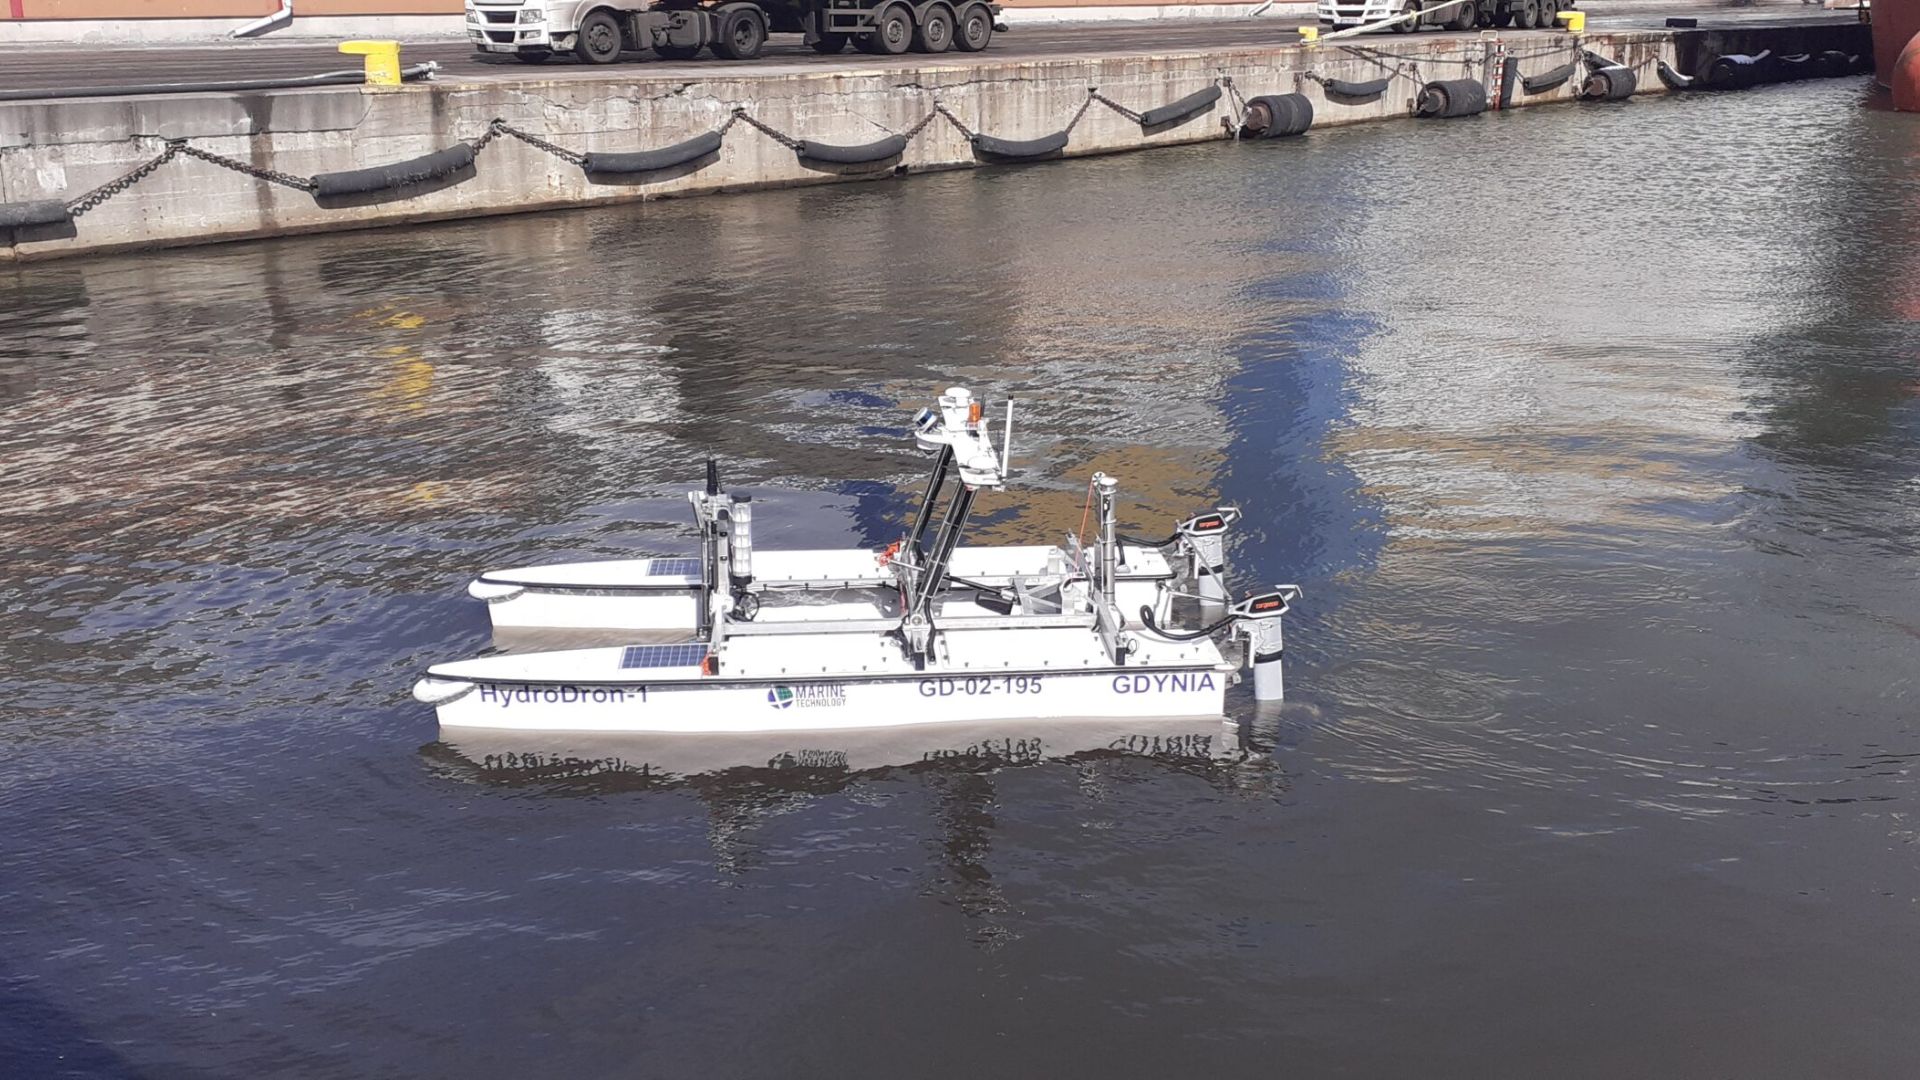
HydroDron er en ubemannet katamaran laget av lett og slitesterkt materiale, med et dobbeltskrogsystem (4 m lang og 2 m bred).
Motordelen, utstyrt med to elektriske motorer som fungerer uavhengig av hverandre, gir tilstrekkelig hastighet og manøvrerbarhet, med en maksimal hastighet på over 10 knop.
Denne autonome og fjernstyrte flytende plattformen, som er beregnet på hydrografiske målinger i begrensede farvann, kjennetegnes av sin mobilitet.
Den kan transporteres til oppdragsområdet på en bilhenger eller et større overflatefartøy og sjøsettes fra hengeren fra stranden, kysten, kaien, plattformen eller overflatefartøyet.
HydroDron opererer i farvann som er utilgjengelige eller vanskelige for større bemannede enheter, noe som gjør bruk av disse umulig eller ulønnsomt.
Et USV fullt utstyrt for hydrografi
Utviklingen av plattformens autonome navigasjonssystem og automatiske 3D-hydrografisystemer utgjør en betydelig forbedring av Marine Technologys fjernstyrte, flerbruksplattform for bruk i havneområder og andre områder med begrenset tilgang.
Plattformen vil nå kunne utføre batymetriske, sonar- og andre måleoppdrag i fullstendig autonom modus, ved hjelp av adaptiv banplanlegging og automatisk 3D-analyse av situasjonsmåledata i nær sanntid rundt plattformen.
HydroDron-utstyr
HydroDron integrerer et bredt utvalg av måleutstyr for å kunne tilby en rekke ulike varianter:
- Det integrerte batymetriske og sonarsystemet 3DSS-DX-450 fra Ping DSP
- Industriedatamaskin for datainnsamling Getac S410 (hovedkomponenten i den hydrografiske stasjonen)
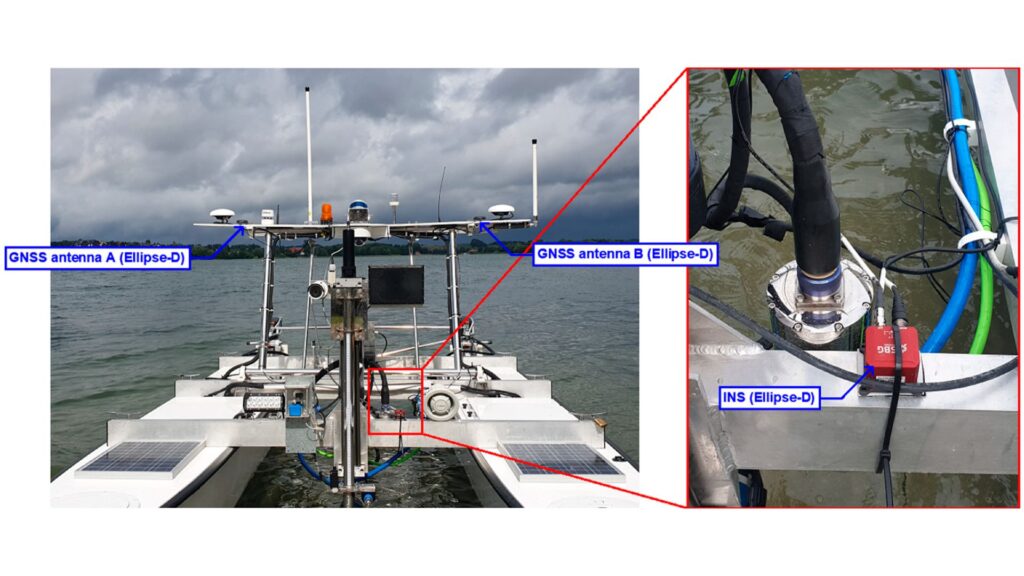
- Ekinox2-D, et eksternt treghetsnavigasjonssystem med to antenner, fra SBG Systems
- HydroBox HD – enstråle-sonar med to frekvenser fra Syqwest
- Høyfrekvent enkeltstrålesonar Echologger EU400
- LiDAR PUCK VLP-16 fra Velodyne
Et sensorsystem overvåker plattformen og omgivelsene for å forbedre situasjonsforståelsen. Det består dessuten av to vertikale sonder, én per skrog, to videokameraer og en værstasjon. I tillegg registrerer systemet navigasjonsdata, video fra begge kameraene, værforhold, batterispenning og flytehøyder. Videre støtter en radar og to laseravstandsmålere ved baug og akter enhetens antikollisjonssystem.
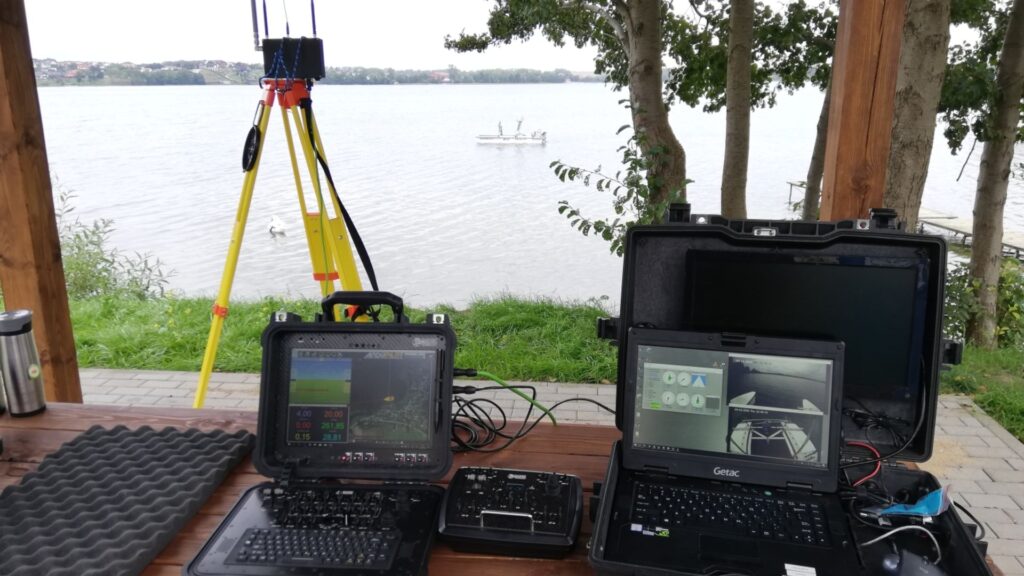
Kyststasjonen mottar navigasjonsdata, som styres fra to konsoller:
- en navigasjonskonsoll
- en hydrografisk undersøkelse med en Getac-datamaskin.
Hypack Programvaren sørger for hydrografiske målinger, fra planlegging av arbeidet til utvikling av sluttproduktet. Hydrografiske data fra multibeam-sonden og LiDAR lagres på industrielle datamaskiner om bord.
Ekinox-D-treghetsnavigasjonssystemet
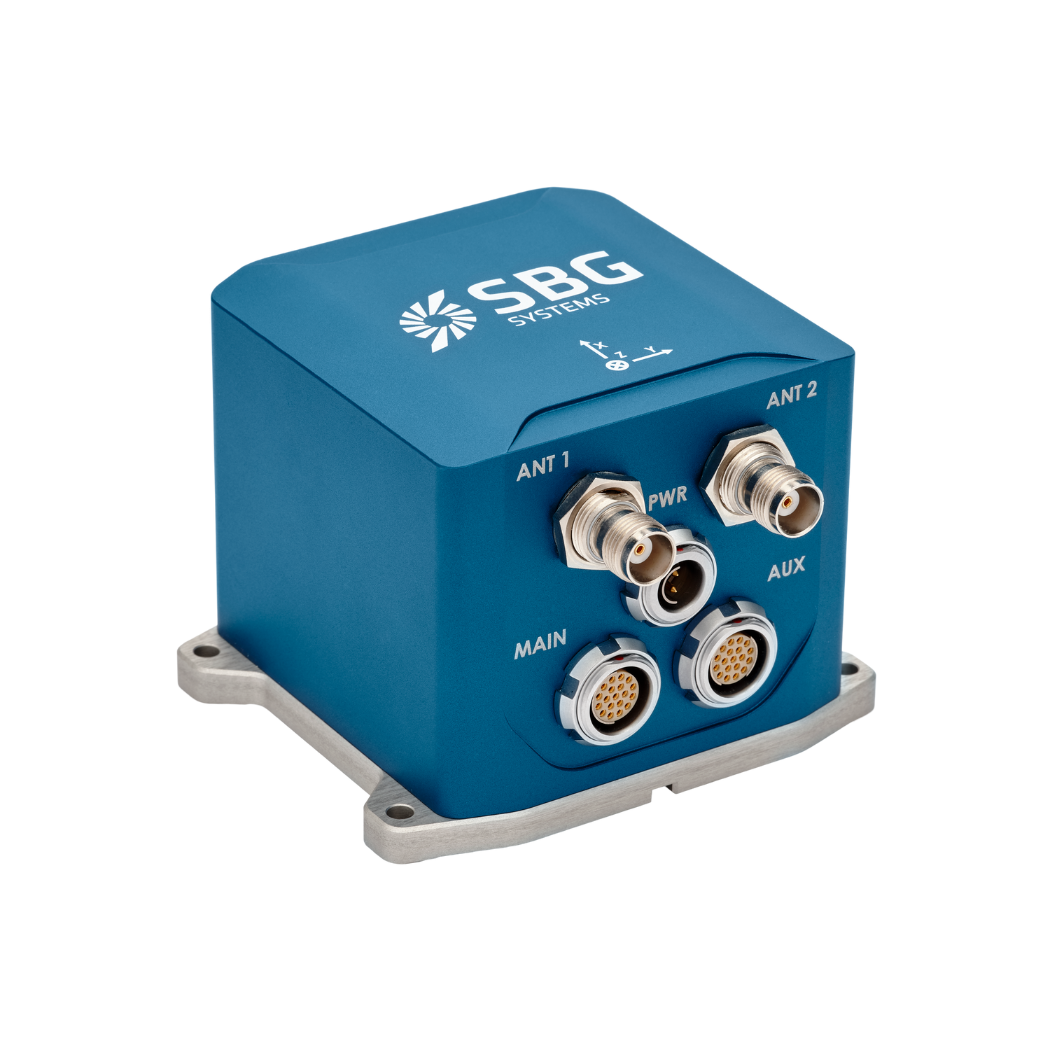
Den kompakte « Ekinox-D Dual Antenna» INS fra SBG Systems integrerer en « IMU » av landmålerkvalitet med en «Dual Antenna RTK» GNSS -mottaker. Videre gir denne avanserte INS/GNSS orientering, heving og posisjonsnøyaktighet på centimeternivå. Den lille størrelsen, den lave vekten og det robuste IP68-kabinettet gjør den ideell for bruksområder med begrenset plass, som for eksempel USV-er. I tillegg har Ekinox -sensorene en datalogger på 8 GB for analyse eller etterbehandling etter operasjonen.
Videre inkluderer systemet et brukervennlig webgrensesnitt for forenklet betjening. Data fra denne treghetssensoren kan også etterbehandles med SBGs egenutviklede PPK-programvare, Qinertia.
Til slutt forbedrer Qinertia ytelsen til SBG- INS er ved å behandle treghetsdata sammen med rå GNSS -observasjoner. Den gir også offline RTK-korreksjoner fra over 8 000 basestasjoner i 164 land, som alltid holdes oppdatert.
Ekinox-D
Ekinox-D er et alt-i-ett-inertialnavigasjonssystem med integrert RTK- GNSS -mottaker, ideelt for bruksområder der plass er avgjørende.
Dette avanserte systemet INS/GNSS leveres med én eller to antenner og gir informasjon om orientering, heving og posisjon med centimeterpresisjon.
Be om et tilbud på « Ekinox-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om applikasjonene vi presenterer. Hvis du ikke finner svaret du trenger, kan du dessuten kontakte oss direkte for å få hjelp.
Hva er sensorer for bølgemåling?
Bølgemålesensorer er avgjørende verktøy for å forstå havets dynamikk og for å forbedre sikkerheten og effektiviteten i maritime operasjoner. Ved å levere nøyaktige og aktuelle data om bølgeforholdene bidrar de til å danne grunnlag for beslutninger i ulike sektorer, fra skipsfart og navigasjon til miljøvern. Bølgebøyer er flytende enheter utstyrt med sensorer for å måle bølgeparametere som høyde, periode og retning.
De bruker vanligvis akselerometre eller gyroskoper til å registrere bølgebevegelser (f.eks. bølgeperiode) og kan overføre sanntidsdata til landbaserte anlegg for analyse.
Hva er hydrografisk kartlegging?
Hydrografisk kartlegging er prosessen med å måle og kartlegge fysiske egenskaper ved vannforekomster, herunder hav, elver, innsjøer og kystområder. Det innebærer innsamling av data knyttet til dybde, form og konturer på havbunnen (havbunnskartlegging), samt plasseringen av objekter under vann, navigasjonsfarer og andre undervannsformasjoner (f.eks. havgraver). Hydrografisk kartlegging er avgjørende for ulike formål, blant annet navigasjonssikkerhet, kystforvaltning og kystkartlegging, bygg- og anleggsvirksomhet samt miljøovervåking.
Hydrografisk kartlegging omfatter flere sentrale komponenter, med utgangspunkt i batymetri, som måler vanndybde og havbunnens topografi ved hjelp av sonarsystemer som enkel- eller flerstråle-ekkolodd, som sender lydimpulser ned til havbunnen og måler ekkoets returtid.
Nøyaktig posisjonering er avgjørende, og oppnås ved hjelp av globale navigasjonssatellittsystemer (GNSS) og inertialnavigasjonssystemer (INS) for å knytte dybdemålinger til nøyaktige geografiske koordinater. I tillegg måles data om vannsøylen, som temperatur, saltholdighet og strømninger, og det samles inn geofysiske data for å oppdage undervannsobjekter, hindringer eller farer ved hjelp av verktøy som sideskannende sonar og magnetometre.
Hva er batymetri?
Batymetri er studiet og målingen av dybden og formen på undervannsterrenget, med hovedfokus på kartlegging av havbunnen og andre undervannslandskap. Det er undervannets motstykke til topografi, og gir detaljert innsikt i undervannsforholdene i hav, sjøer, innsjøer og elver. Batymetri spiller en avgjørende rolle i en rekke anvendelsesområder, blant annet navigasjon, havkonstruksjon, ressursutforskning og miljøstudier.
Moderne batymetriske teknikker er avhengige av sonarsystemer, som for eksempel enkeltstråle- og flerstråle-ekkolodd, som bruker lydbølger til å måle vanndybden. Disse enhetene sender lydimpulser mot havbunnen og registrerer tiden det tar før ekkoene kommer tilbake, og beregner deretter dybden ut fra lydens hastighet i vann. Spesielt flerstråle-ekkolodd gjør det mulig å kartlegge store områder av havbunnen på en gang, noe som gir svært detaljerte og nøyaktige fremstillinger av havbunnen. Ofte brukes en RTK- og «INS »-løsning for å skape nøyaktig posisjonerte 3D-batymetriske fremstillinger av havbunnen.
Batymetriske data er avgjørende for utarbeidelsen av sjøkart, som bidrar til å lede fartøy trygt ved å identifisere potensielle farer under vann, som skjulte steiner, vrak og sandbanker. De spiller også en avgjørende rolle i vitenskapelig forskning, ved å hjelpe forskere med å forstå geologiske forhold under vann, havstrømmer og marine økosystemer.
Hva brukes en bøye til?
En bøye er en flytende innretning som hovedsakelig brukes i maritime og vannbaserte miljøer til flere viktige formål. Bøyer plasseres ofte på bestemte steder for å markere trygge farleder, kanaler eller farlige områder i vannmassene. De veileder skip og fartøy og hjelper dem med å unngå farlige steder som skjær, grunt vann eller vrak.
De brukes som forankringspunkter for fartøy. Takket være fortøyningsbøyer kan båter fortøye seg uten å måtte kaste anker, noe som kan være spesielt nyttig i områder der ankring er upraktisk eller skadelig for miljøet.
Instrumenterte bøyer er utstyrt med sensorer som måler miljøforhold som temperatur, bølgehøyde, vindhastighet og lufttrykk. Disse bøyene leverer verdifulle data til værmeldinger, klimaforskning og oseanografiske studier.
Noen bøyer fungerer som plattformer for innsamling og overføring av sanntidsdata fra vannet eller havbunnen, og brukes ofte i vitenskapelig forskning, miljøovervåking og militære formål.
I kommersielt fiske markerer bøyer plasseringen av teiner eller garn. De brukes også i akvakultur, der de markerer plasseringen av undervannsoppdrettsanlegg.
Bøyer kan også markere bestemte områder, for eksempel soner hvor det er forbudt å ankre opp, soner hvor det er forbudt å fiske eller badeområder, og bidrar dermed til å håndheve regelverket på vannet.
I alle tilfeller er bøyer avgjørende for å ivareta sikkerheten, legge til rette for maritime aktiviteter og støtte vitenskapelig forskning.
Hva er oppdrift?
Oppdrift er den kraften som utøves av en væske (for eksempel vann eller luft) og som motvirker vekten til et objekt som er nedsenket i den. Den gjør at objekter kan flyte eller stige opp til overflaten dersom deres tetthet er mindre enn væskens. Oppdrift oppstår på grunn av trykkforskjellen som virker på de delene av objektet som er nedsenket – det er større trykk på større dyp, noe som skaper en oppadrettet kraft.
Oppdriftsprinsippet beskrives av Arkimedes’ lov, som sier at den oppadrettede oppdriftskraften på et objekt er lik vekten av væsken som objektet fortrenger. Hvis oppdriftskraften er større enn objektets vekt, vil det flyte; hvis den er mindre, vil objektet synke. Oppdrift er avgjørende innen mange fagområder, fra marineteknikk (konstruksjon av skip og ubåter) til funksjonaliteten til flytende innretninger som bøyer.
Hva er ROV?
ROV, eller fjernstyrt undervannsfartøy (Remotely Operated Vehicle), er en ubemannet undervannsrobot utviklet for å operere i miljøer som er for dype, farlige eller på annen måte utilgjengelige for menneskelige dykkere. ROV-er er mye brukt i marine næringer som offshore olje- og gassvirksomhet, vitenskapelig forskning, miljøovervåking og marine operasjoner. I motsetning til autonome undervannsfartøy (AUV-er), som opererer uavhengig langs forhåndsprogrammerte ruter, er ROV-er vanligvis koblet til et overflatefartøy via en forsyningskabel som leverer strøm, kommunikasjon og styresignaler. Denne kabelen gjør det mulig for en operatør på overflaten å styre fartøyet i sanntid, noe som gir presis manøvrering, overvåking og kontroll av sensorer og manipulatorer om bord.
ROV-er er utstyrt med en rekke instrumenter avhengig av oppdraget. De er vanligvis utstyrt med HD-kameraer for visuell inspeksjon, sonarsystemer for kartlegging og navigasjon, samt manipulatorarmer for å håndtere gjenstander på havbunnen. Avanserte modeller kan inneholde spesialiserte sensorer som miljøsonder, magnetometre og inertialnavigasjonssystemer (INS) for å opprettholde nøyaktig posisjonering under krevende undervannsforhold. Siden GPS-/GNSS -signaler ikke kan trenge gjennom vann, er ROV-er avhengige av en kombinasjon av akustiske posisjoneringssystemer, Doppler-hastighetslogger (DVL-er), trykksensorer og inertialnavigasjon for å estimere sin posisjon i forhold til overflatefartøyet eller et fast referansepunkt. Høypresisjons-ROV-er som brukes i undervannsbygging eller vitenskapelig forskning, integrerer ofte IMU-er av taktisk kvalitet for å sikre nøyaktighet på centimeternivå under langvarige operasjoner, selv i områder med dårlig akustisk dekning.
Utformingen av en ROV er svært modulær, noe som gjør det mulig å montere ulike nyttelaster avhengig av oppdragskravene. Små ROV-er i observasjonsklassen er lette og bærbare, og er beregnet på enkle visuelle inspeksjoner, mens ROV-er i arbeidsklassen er mye større og i stand til å utføre tunge oppgaver som undervannsbygging, reparasjon av rørledninger eller prøvetaking. ROV-er gir uovertruffen tilgang til undervannsmiljøer, utvider menneskets evner og muliggjør operasjoner på dybder og over tidsrom som ellers ville vært umulige. I hovedsak er en ROV både et allsidig utforskningsverktøy og en presisjonsplattform for gjennomføring av komplekse undervannsoppdrag, som bygger bro mellom menneskelig tilsyn og fjernstyrt robotkapasitet.
