


Pitch
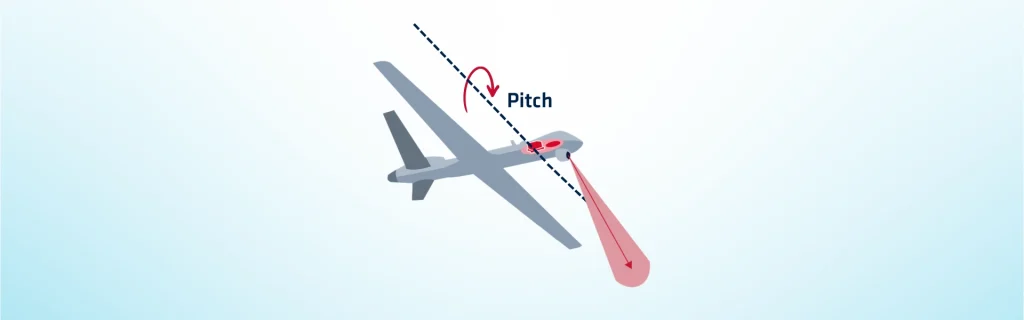
Pitch er en avgjørende parameter i navigasjon som beskriver rotasjon rundt kjøretøyets sideakse. Den angir hvor mye nesen vipper opp eller ned i forhold til horisonten. Nøyaktig måling av pitch er avgjørende for stabil navigasjon i fly, skip, ubåter og autonome kjøretøy. Innen luftfart bestemmer den stignings- eller synkehastigheten og har stor innvirkning på løft og luftmotstand. I maritime anvendelser bidrar pitch til å kompensere for bølgeindusert bevegelse og opprettholder stabil drift. Autonome undervannsfartøy er også avhengige av pitch for å opprettholde dybde og retning under oppdrag.
Måling av pitch under dynamisk bevegelse innebærer vanligvis bruk av kombinerte metoder som baserer seg på data fra både akselerometer og gyroskop. Akselerometre registrerer lineære akselerasjoner, mens gyroskoper måler vinkelhastigheten rundt aksen. Sensorfusjonsalgoritmer reduserer støy, drift og skjevhet for å gi pålitelige estimater. Moderne navigasjonssystemer integrerer ofte data fra « GNSS » for å forbedre pitch-målingene. Denne integrasjonen sikrer høy presisjon selv under lange oppdrag i dynamiske miljøer.
Feil i pitch-estimering påvirker direkte kjøretøyets sikkerhet og oppdragets effektivitet. Små avvik i verdiene kan føre til ineffektiv drivstoffbruk i fly eller ustabile kurser på skip. I styrte våpen forringer disse feilene baneprognosen og reduserer treffnøyaktigheten. Derfor er presis overvåking av pitch avgjørende for oppdragskritiske operasjoner. Kalibreringsprosedyrer forbedrer målenøyaktigheten ved å kompensere for feiljustering av sensorer og termiske effekter. Kontinuerlig kvalitetskontroll sikrer langsiktig stabilitet i disse målingene.
Navigasjonssystemer bruker pitch-data i styrings-, kontroll- og stabiliseringssløyfer. For eksempel er autopilotsystemer avhengige av nøyaktige pitch-data for å justere styreflater. I maritime operasjoner bruker dynamiske posisjoneringssystemer også denne aksen for å opprettholde plattformens stabilitet.
Programmer som krever nøyaktig tonehøyde
Nye bruksområder, som ubemannede luft- og bakkekjøretøy, krever enda høyere nøyaktighet i høydeaksen. Avansert sensorteknologi og algoritmer bidrar til stadig å forbedre målenøyaktigheten på denne aksen innen alle navigasjonsområder.
Oppdag våre inertialøsninger.
