


Quanta Micro Enestående ytelse innen « INS » med utrolig SWaP
Quanta Micro er et høytytende, GNSS -støttet inertialnavigasjonssystem (INS), som kan brukes i et bredt spekter av applikasjoner på land, til sjøs og i luften. Det er spesielt egnet for kartleggingsapplikasjoner med ubemannede luftfartøyer (UAV) takket være sin kompakte størrelse og lave vekt.
Vår « INS »-løsning, Quanta Micro , inneholder en multifrekvent, firekonstellasjons- GNSS -mottaker med to antenner, som kan levere nøyaktighet på centimeternivå, selv under utfordrende GNSS forhold.
Selv om den fungerer godt med én antenne, muliggjør en valgfri sekundærantenne bruk under de mest krevende dynamiske forholdene.
Vi utviklet denne INS for applikasjoner med begrenset plass (OEM -pakken), slik som nyttelast på UAV-er, UAV-navigasjon eller innendørskartlegging.
Oppdag alle funksjoner og bruksområder.
Quanta Micro funksjoner
Basert på en IMU av kartleggingskvalitet, kalibrert fra -40 ºC til +85 °C, kombinert med en banebrytende GNSS -mottaker med flere frekvenser og flere konstellasjoner, Quanta Micro , leverer den enestående ytelse til å være en så liten enhet.
Den taktiske IMU minimerer feil under utfordrende eller begrensede GNSS forhold, mens den lave sensorstøyen gir enestående orienteringsytelse. Vår INS egner seg spesielt godt for drift med lav dynamikk og én antenne for kursmåling.
Ved å integrere dedikerte bevegelsesprofiler for hver kjøretøytype finjusteres sensorfusjonsalgoritmene for hver enkelt applikasjon.
Utforsk Quanta Micro s eksepsjonelle funksjoner og spesifikasjoner.


Quanta Micro spesifikasjoner
Ytelse ved bevegelse og navigering
1.2 m Vertikal posisjon med ett festepunkt
1.5 m RTK-horisontalposisjon
0,01 m + 1 ppm RTK-vertikalposisjon
0,015 m + 1 ppm PPK i horisontal posisjon
0,01 m + 1 ppm * PPK vertikal posisjon
0,015 m + 1 ppm * Rulling/stigning ved ett punkt
0.03 ° RTK-rulling/stigning
0.015 ° PPK-rull/stigning
0,01 ° * Overskrift med ett punkt
0.08 ° RTK-kurs
0.05 ° PPK-overskrift
0,035 ° *
Navigasjonsfunksjoner
Enkelt- og dobbelt GNSS -antenne Nøyaktighet for heving i sanntid
5 cm eller 5 % av svellingen Svingningsperiode for bølger i sanntid
0 til 20 sekunder Svingningsmodus i sanntid
Automatisk justering
Bevegelsesprofiler
Overflatefartøy, undervannsfartøy, havkartlegging og maritim virksomhet. Luft
Fly, helikoptre, luftfartøy, UAV Land
Bil, kjøretøy, tog/jernbane, lastebil, tohjulinger, tungt maskineri, fotgjenger, ryggsekk, terrengkjøring
GNSS ytelse
Intern dobbel antenne Frekvensbånd
Flerfrekvens GNSS funksjoner
SBAS, RTK, PPK GPS-signaler
L1 C/A, L2C Galileo-signaler
E1, E5b GLONASS-signaler
L1OF, L2OF Beidou-signaler
B1I, B2I Andre signaler
QZSS, Navic, L-båndet GNSS tid til første utbedring
< 24 s Forstyrrelse og forfalskning
Avanserte risikoreduserende tiltak og indikatorer, OSNMA
Miljøspesifikasjoner og driftsområde
-40 °C til 85 °C Vibrasjoner
8 g RMS – 20 Hz til 2 kHz Støtdempere
500 g i 0,3 ms MTBF (beregnet)
150 000 timer I samsvar med
MIL-STD-810
Grensesnitt
GNSS, RTCM, NTRIP, kilometerteller, DVL Datalogger
8 GB eller 48 timer ved 200 Hz Inndataprotokoller
NMEA, sbgECom (binær), REST API, RTCM, TSS1, Septentrio SBF, Novatel Binary og Trimble GNSS Utdataprotokoller
NMEA, ASCII, sbgECom (binær), REST API Produksjonshastighet
Opptil 200 Hz Ethernet
Full duplex (10/100 base-T), PTP/NTP, NTRIP, webgrensesnitt, FTP Serielle porter
3x TTL UART, full duplex CAN
1x CAN 2.0 A/B, opptil 1 Mbps Synkroniser UT
SYNC-utgang, PPS, virtuell kilometerteller, LED-drivere for statusvisning Synkroniser IN
PPS, kilometerteller, hendelser med opptil 1 kHz
Mekaniske og elektriske spesifikasjoner
4,5 til 5,5 V likestrøm Strømforbruk
< 3.5 W Antenneeffekt
5 V likestrøm – maks. 150 mA per antenne | Forsterkning: 17 – 50 dB Vekt (g)
38 g Mål (L x B x H)
50 mm × 37 mm × 23 mm
Spesifikasjoner for tidsinnstilling
< 200 ns PTP-nøyaktighet
< 1 µs PPS-nøyaktighet
< 1 µs (jitter < 1 µs) Avdrift ved navigasjon etter beregning
1 ppm
Produktanvendelser
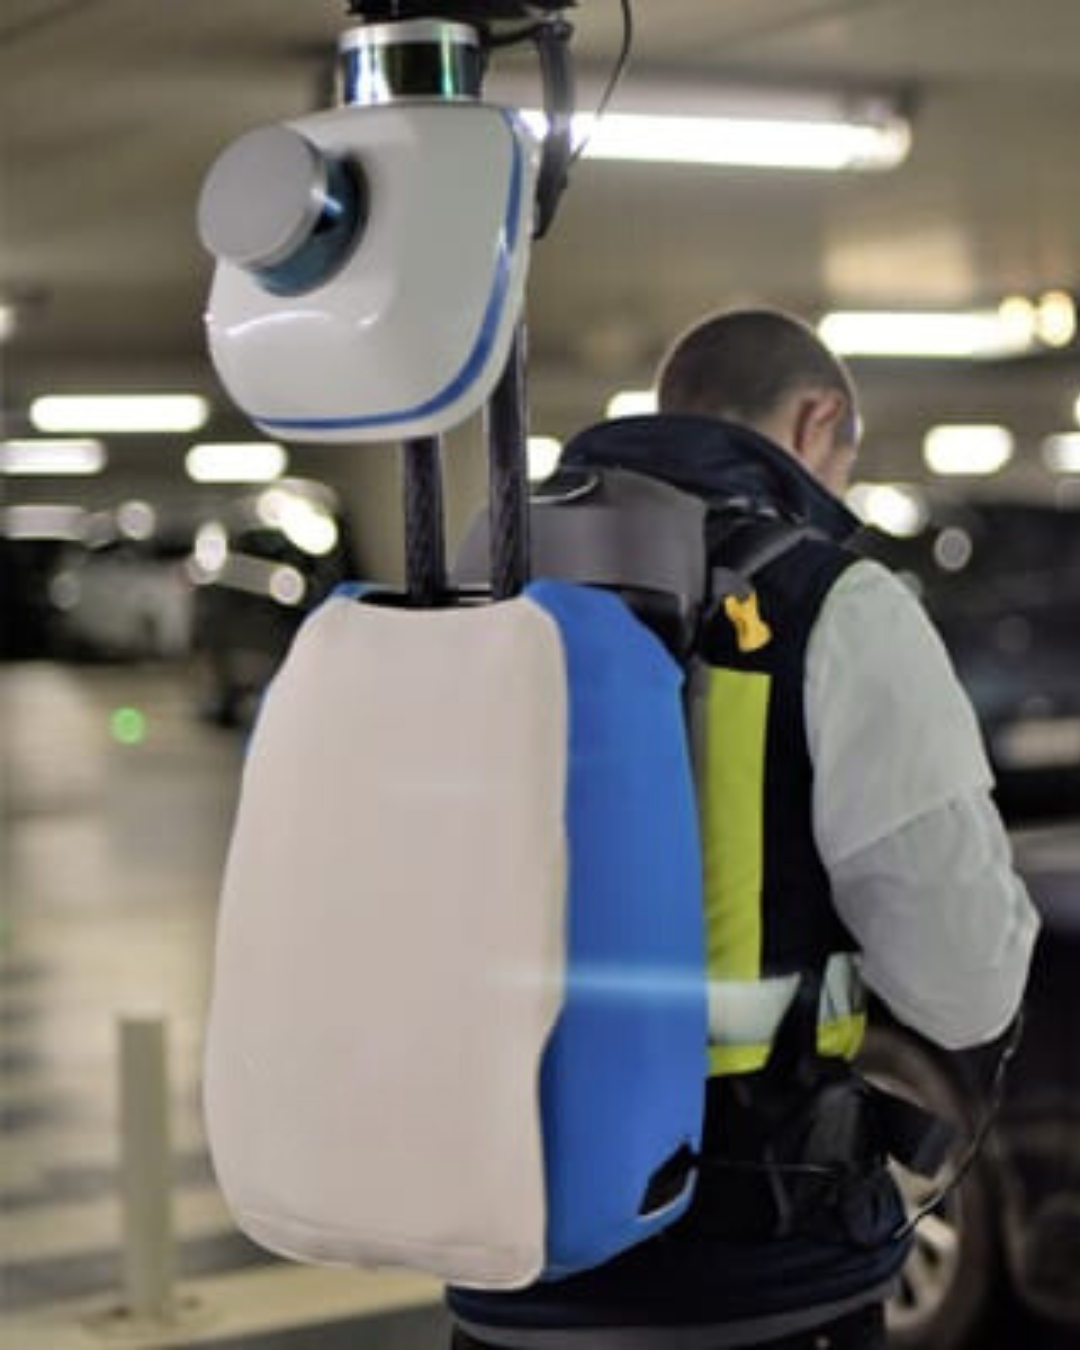
Quanta Micro er utviklet for navigasjon og orientering med høy presisjon i de mest krevende bruksområdene (f.eks. luftkartlegging), og gir pålitelig ytelse i luft-, land- og sjømiljøer.
Sensoren inneholder dedikerte bevegelsesprofiler som er skreddersydd for ulike kjøretøystyper, noe som optimaliserer sensorfusjonsalgoritmene for hvert enkelt bruksområde.
Utforsk alle bruksområdene.
Quanta Micro datablad
Få alle sensorfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign « Quanta »Micro med andre produkter
Begynn å sammenligne vårt mest avanserte utvalg av inertielle sensorer for navigasjon, bevegelses- og heveovervåking.
Fullstendige spesifikasjoner finnes i produktbrosjyren, som er tilgjengelig på forespørsel.
-
Quanta Micro
- RTK-horisontalposisjon
- 0,01 m + 1 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.08 °
- GNSS mottaker
- Intern dobbel antenne
- Vekt (g)
- 38 g
- Mål (L x B x H)
- 50 × 37 × 23 mm
-
- RTK-horisontalposisjon
- 0,01 m + 1 ppm
- RTK-rulling/stigning
- 0.05 °
- RTK-kurs
- 0.2 °
- GNSS mottaker
- Intern dobbel antenne
- Vekt (g)
- 65 g
- Mål (L x B x H)
- 46 × 45 × 32 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.02 °
- RTK-kurs
- 0.03 °
- GNSS mottaker
- Intern dobbel antenne
- Vekt (g)
- 76 g
- Mål (L x B x H)
- 51,5 × 78,75 × 20 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.008 °
- RTK-kurs
- 0.02 °
- GNSS mottaker
- Intern dobbel antenne
- Vekt (g)
- 64 g + 250 g (IMU)
- Mål (L x B x H)
- Prosessor: 51,5 mm x 78,75 mm x 20 mm | IMU : 56 mm x 56 mm x 50,5 mm


Quanta Micro kompatibilitet


Dokumentasjon og ressurser
Quanta Micro leveres med omfattende nettdokumentasjon, utformet for å støtte brukerne i hvert trinn.
Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte håndbøker sikrer problemfri integrering og drift.
Våre casestudier
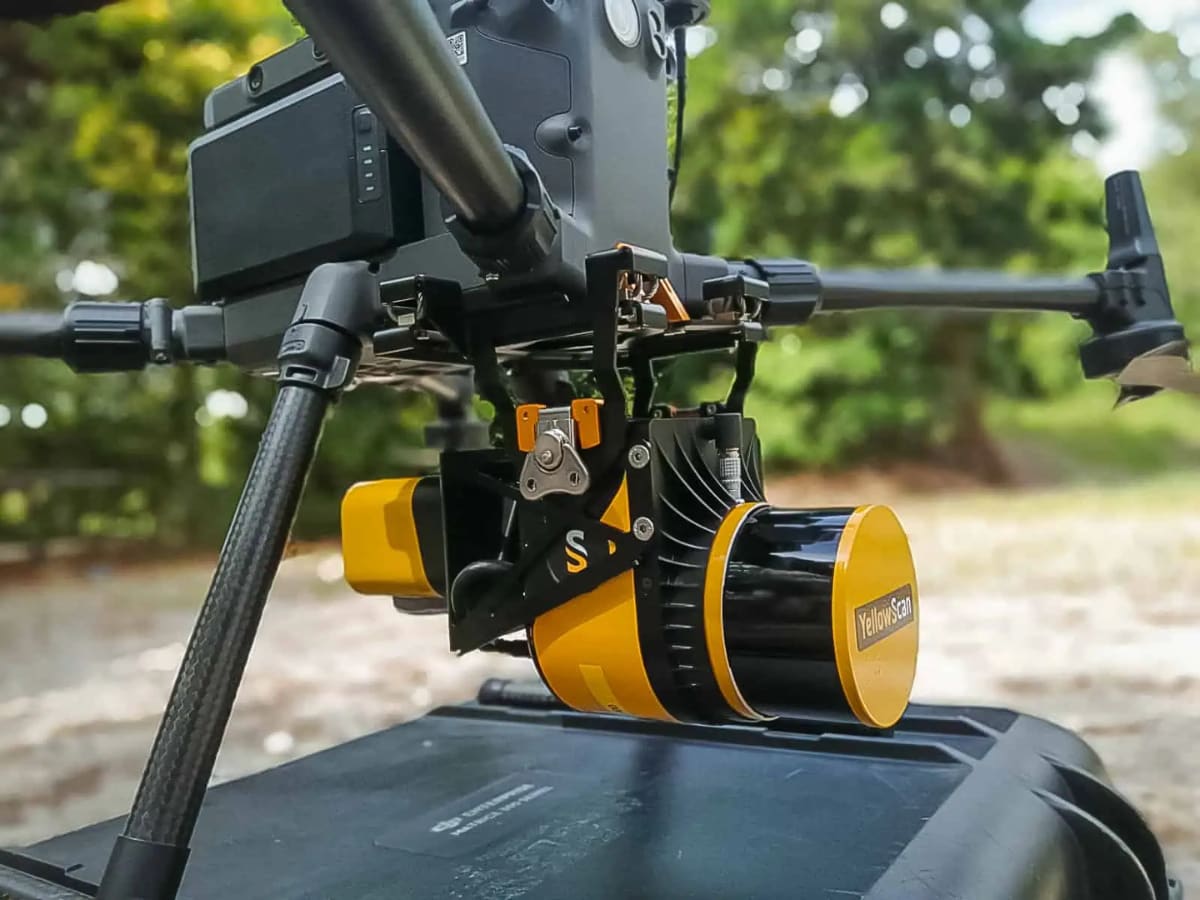
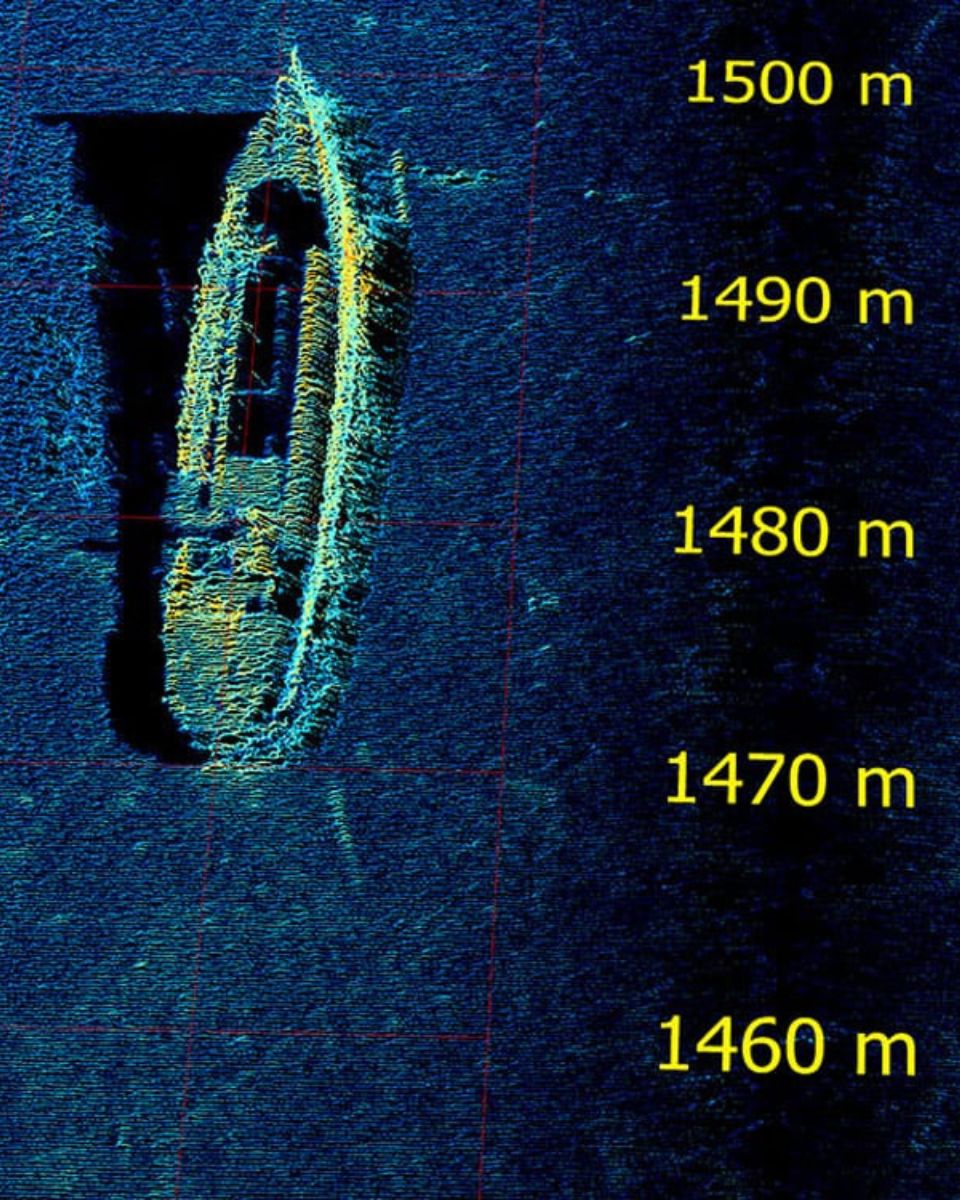
Utforsk praktiske bruksområder som viser hvordan våre INS, Quanta Micro , forbedrer ytelsen, reduserer driftsstans og øker driftseffektiviteten. Finn ut hvordan våre avanserte sensorer og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine applikasjoner.



Andre produkter og tilbehør
Oppdag hvordan våre løsninger kan forvandle driften din ved å utforske vårt mangfoldige utvalg av applikasjoner. Med våre bevegelses- og navigasjonssensorer og programvare får du tilgang til banebrytende teknologier som fremmer suksess og innovasjon innen ditt felt.
Bli med oss og utnytt potensialet i løsninger for inertialnavigasjon og posisjonering på tvers av ulike bransjer.

Qinertia GNSS-INS

Kabler

Produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems . Videoen nedenfor gir et innblikk i hvordan vi nøye utformer, produserer og tester våre høytytende treghetsnavigasjonssystemer. Fra avansert ingeniørkunst til streng kvalitetskontroll – produksjonsprosessen vår sikrer at hvert produkt oppfyller de høyeste standardene for pålitelighet og nøyaktighet.
Se videoen nå for å lære mer!

Be om et tilbud
De snakker om oss
Vi viser frem erfaringer og attester fra fagfolk i bransjen og kunder som har brukt Quanta Micro-produktet i sine prosjekter. Oppdag hvordan vår innovative teknologi har endret deres operasjoner, økt produktiviteten og levert pålitelige resultater på tvers av ulike applikasjoner.



Ofte stilte spørsmål
Få erfaringer og attester fra fagfolk i bransjen og kunder som har benyttet Quanta Micro i sine prosjekter.
Deres innsikt gjenspeiler kvaliteten og ytelsen som kjennetegner vår INS, og fremhever dens rolle som en pålitelig løsning i feltet.
Oppdag hvordan vår innovative teknologi har endret deres operasjoner, økt produktiviteten og levert pålitelige resultater på tvers av ulike applikasjoner.
Bruker UAV-er GPS?
Ubemannede luftfartøyer (UAV), mest kjent som droner, bruker vanligvis Global Positioning System (GPS)-teknologi for navigasjon og posisjonering.
GPS er en essensiell del av et UAV-s navigasjonssystem, og gir posisjonsdata i sanntid som gjør at dronen kan fastslå sin posisjon nøyaktig og utføre ulike oppgaver.
De siste årene har dette begrepet blitt erstattet av det nye begrepet GNSS (Global Navigation Satellite System). GNSS refererer til den generelle kategorien av satellittnavigasjonssystemer, som omfatter GPS og en rekke andre systemer. Til sammenligning er GPS en spesifikk type GNSS utviklet av USA.
Hvordan kan jeg kombinere inertsialsystemer med en LiDAR for dronemåling?
Å kombinere SBG Systems’ inertsialsystemer med LiDAR for dronemåling øker nøyaktigheten og påliteligheten ved innsamling av presise geospatiale data.
Slik fungerer integrasjonen, og dette er fordelene med dronebasert kartlegging:
- En fjernmålingsmetode som bruker laserpulser til å måle avstander til jordens overflate, og som skaper et detaljert 3D-kart over terrenget eller strukturer.
- SBG Systems INS kombinerer en Inertial Measurement Unit (IMU) med GNSS-data for å gi nøyaktig posisjonering, orientering (stamp, rull, sving) og hastighet, selv i GNSS-avhengige miljøer der signalet mangler.
SBGs inertsialsystem er synkronisert med LiDAR-dataene. INS-en sporer nøyaktig dronens posisjon og orientering, mens LiDAR-en fanger opp detaljene i terrenget eller objektet nedenfor.
Ved å kjenne til dronens nøyaktige orientering kan LiDAR-dataene plasseres nøyaktig i 3D-rommet.
GNSS-komponenten sørger for global posisjonering, mens IMU tilbyr orienterings- og bevegelsesdata i sanntid. Kombinasjonen sikrer at selv når GNSS-signalet er svakt eller utilgjengelig (f.eks. i nærheten av høye bygninger eller tette skoger), kan INS fortsette å spore dronens bane og posisjon, noe som muliggjør konsekvent LiDAR-kartlegging.
Hva er en nyttelast?
Nyttelast refererer til alt utstyr, enheter eller materiell som et kjøretøy (drone, fartøy …) frakter for å utføre sitt tiltenkte formål utover de grunnleggende funksjonene. Nyttelasten er atskilt fra komponentene som kreves for at kjøretøyet skal fungere, slik som motorer, batteri og ramme.
Eksempler på nyttelast:
- Kameraer: høyoppløselige kameraer, termografikameraer …
- Sensorer: LiDAR, hyperspektrale sensorer, kjemiske sensorer …
- Kommunikasjonsutstyr: radioer, signalforsterkere …
- Vitenskapelige instrumenter: værsensorer, luftprøvetakere …
- Annet spesialisert utstyr
Hva er georeferering i flybåren oppmåling?
Georeferensiering er prosessen med å tilpasse geografiske data (som kart, satellittbilder eller flyfotografering) til et kjent koordinatsystem slik at de kan plasseres nøyaktig på jordens overflate.
Dette gjør det mulighet å integrere dataene med annen romlig informasjon, noe som gir nøyaktig stedsbasert analyse og kartlegging.
Innen landmåling er georeferensiering avgjørende for å sikre at data samlet inn av verktøy som LiDAR, kameraer eller sensorer på droner, blir nøyaktig kartlagt til virkelige koordinater.
Ved å tildele breddegrad, lengdegrad og høyde til hvert datapunkt sikrer georeferensiering at de innsamlede dataene gjenspeiler den nøyaktige plasseringen og orienteringen på jorden, noe som er avgjørende for applikasjoner som geospatial kartlegging, miljøovervåking og byggeplanlegging.
Georeferensiering innebærer vanligvis bruk av kontrollpunkter med kjente koordinater, ofte innhentet via GNSS eller bakkeoppmåling, for å tilpasse de innsamlede dataene til koordinatsystemet.
Denne prosessen er avgjørende for å skape nøyaktige, pålitelige og brukbare romlige datasett.
