Säkerställa precision vid krävande marina operationer
Ytoperationer sker ofta i dynamiska, oförutsägbara miljöer där traditionella navigeringssystem kan få svårt att hävda sig. I takt med att den globala sjöfartsindustrin går mot automatisering och ökad operativ effektivitet spelar INS en avgörande roll för att säkerställa säker navigation, särskilt i GNSS-störda områden eller hårt trafikerade hamnar.
För autonoma fartyg säkerställer integreringen av INS att fartygen kan fortsätta navigera noggrant när GNSS-signaler är otillgängliga eller opålitliga, vilket möjliggör sömlösa och säkra operationer.
Marina fartyg utför ofta uppdrag i avlägsna eller krävande miljöer, såsom polarregioner eller djuptulsvariationer. På sådana platser säkerställer INS att fartygets position spåras noggrant, vilket möjliggör exakt datainsamling och effektiv navigation.
Exceptionell tillförlitlighet med kontinuerlig datatillgänglighet
En av de främsta fördelarna med INS är dess förmåga att fungera oberoende av externa signalkällor. Till skillnad från GNSS, som kan störas ut av jamming eller signalbortfall, tillhandahåller INS kontinuerlig navigeringsinformation. Detta är särskilt värdefullt i högriskområden där oavbruten navigation är kritisk för fartygets och besättningens säkerhet.
Genom att tillhandahålla realtidsdata om fartygets position, hastighet och orientering förbättrar INS säkerheten vid komplexa manövrar, såsom tilläggning, navigation i trånga kanaler eller drift i hårt trafikerade områden. Detta säkerställer att fartyg som kommersiella fartyg (t.ex. autonom färja) kan undvika kollisioner och andra olyckor, även under svåra förhållanden.
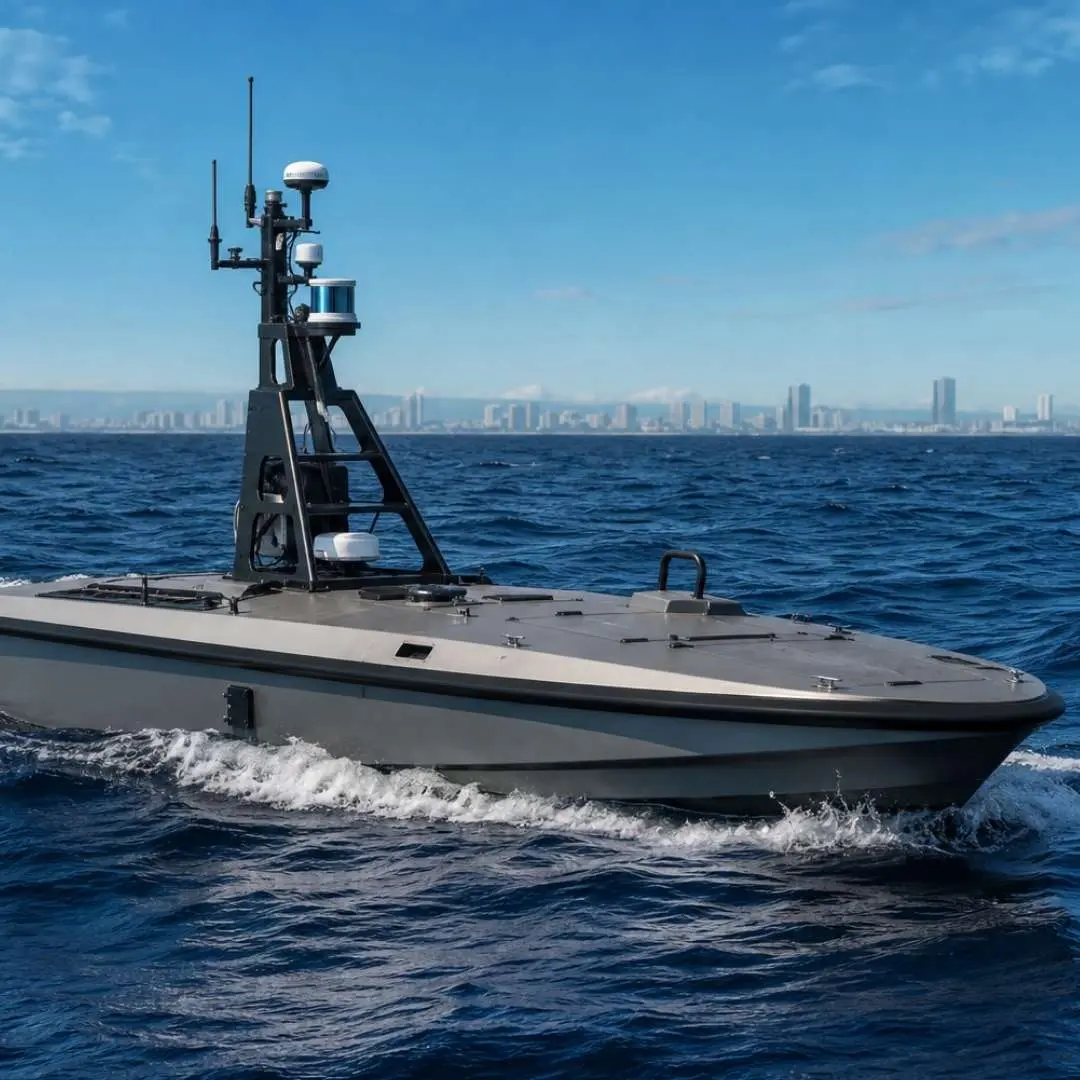
Sömlös integrering med navigationssensorer och system
Våra inertiallösningar kan integreras med andra navigationssystem, såsom GNSS, Doppler Velocity Logs (DVL) eller Acoustic Positioning Systems (APS), samt andra källor som hastighets- eller kursgivare, för att förbättra noggrannhet, kontinuitet och motståndskraft. Genom att kombinera dessa datakällor via sensorfusion kan fartyg upprätthålla en mer tillförlitlig navigationsprestanda, vilket är särskilt viktigt i krävande eller GNSS-störda miljöer.
Dessutom kan det minska behovet av frekvent omkalibrering eller beroende av externa navigationshjälpmedel, vilket leder till kostnadsbesparingar för operatörerna. Inom branscher som offshore-energi eller kommersiell sjöfart minskar risken för förseningar eller kostsamma misstag om man kan arbeta autonomt och oberoende av GNSS.
Lösningar för marina navigationssystem
Vi har utvecklat de bästa tröghetsnavigeringssystemen som revolutionerar sjöfarten genom att tillhandahålla exakta och pålitliga navigationsdata även i de mest krävande miljöer.
Oavsett om det gäller försvar, kommersiell sjöfart, sjötransport, vetenskaplig forskning, oceanografi, vattenbruk eller offshore-energi och havsbaserad vindkraftverksbyggnation, navigerar du säkert och effektivt.

Ellipse-D

Quanta Micro

Ekinox Micro

Ekinox-D

Stellar-40

Apogee-D
Broschyr om navigationsapplikationer
Få vår broschyr skickad direkt till din inkorg!
Fallstudier
Upptäck hur SBG Systems banbrytande navigationsteknik formar framtiden för marina navigationssystem

De pratar om oss
Lyssna direkt på innovatörerna och kunderna som har tagit till sig vår teknik.
Deras rekommendationer och framgångshistorier illustrerar den betydande inverkan våra sensorer har i praktiska UAV-navigeringstillämpningar.



Utforska andra tröghetsapplikationer i maritima verksamheter
Dyk ned i en värld av tröghetsapplikationer inom marin verksamhet. Vår banbrytande navigationsteknik förbättrar noggrannhet, stabilitet och effektivitet. Våra rörelsemätslösningar stöder ett brett spektrum av maritima uppgifter. Från fartygspositionering till dynamisk rörelseekompensation – utforska hur våra lösningar förändrar sättet som maritim verksamhet bedrivs på.
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi lyfter fram. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Vad är den blå ekonomin?
Den blå ekonomin, eller havsekonomin, omfattar ekonomisk verksamhet med koppling till hav och oceaner. Världsbanken definierar den blå ekonomin som den "hållbara användningen av havets resurser till nytta för ekonomier, försörjningsmöjligheter och havsekosystemens hälsa."
Den blå ekonomin omfattar sjöfart, fiske och vattenbruk, kustturism, förnybar energi, vattenavsaltning, undervattenskablar, havsbottenutvinning, djuphavsutvinning, marina genetiska resurser och bioteknik.
Vad är ett offshore-fartyg (OSV)?
Ett offshore-fartyg, eller OSV (Offshore Support Vessel), stödjer olje- och gasprospektering till havs, produktion samt olika maritima verksamheter.
OSV-fartyg transporterar förnödenheter, utrustning och personal till och från plattformar till havs, utför underhåll och bistår vid undervattensoperationer. De är helt avgörande för att upprätthålla effektiviteten och säkerheten i offshore-projekt.
Vad är roll-, pitch- och girrörelser (roll, pitch och yaw)?
Pitch, roll och yaw beskriver en styv kropps tre rotationsrörelser i rymden. Dessa axlar är grundläggande inom flyg-, marin- och fordonsindustrin.
- Pitch representerar rotation kring den tvärgående axeln och styr nosens rörelse uppåt eller nedåt.
- Roll anger rotation kring längdaxeln och påverkar vingspetsarnas eller sidornas lutning.
- Yaw (gir) definierar rotation kring den vertikala axeln och styr riktningen åt vänster eller höger.
Tillsammans möjliggör dessa axlar fullständig rumslig orientering och kontroll. Ingenjörer använder dessa termer inom flygdynamik för att säkerställa stabil flygplansdrift. Piloter justerar pitchen för att stiga eller sjunka och rollen för att luta vid svängar. Styrning av yaw håller flygplanet i linje med önskad kurs. Även fartyg förlitar sig på pitch, roll och yaw för att upprätthålla säker navigation. Pitchmätningar påverkar stävens upp- och nedgång i vågorna. Roll beskriver fartygets sidledslutning i grov sjö. Yaw-rörelser (giringar) representerar oönskade svängar orsakade av ojämna strömmar eller vindar. Moderna fartyg använder stabilisatorer och autopiloter för att minimera dessa rörelser.
Inom fordonsapplikationer förbättrar pitch, roll och yaw fordonsdynamiken och säkerhetssystemen. Pitch beskriver bilens nosdykning vid inbromsning eller lyft vid acceleration. Roll indikerar karossens lutning i kurvor, vilket påverkar passagerarkomfort och stabilitet. Yaw mäter fordonets rotation vid svängar, vilket är avgörande för stabilitetskontrollsystem. Ingenjörer integrerar sensorer som gyroskop och accelerometrar för att mäta dessa rörelser.
I drönare och UAV-enheter möjliggör pitch, roll och yaw exakt manövrering och stabilitet. UAV-autopilotsystem korrigerar kontinuerligt dessa axlar för jämna flygvägar. Även inom robotteknik används dessa koncept för att säkerställa noggrann rörelse i tredimensionella miljöer.
Navigationssystem kombinerar tröghetsmätningar med GNSS för att beräkna orientering i realtid. Noggrann mätning av dessa axlar garanterar tillförlitlighet i uppdragskritiska verksamheter. Pitch, roll och yaw är fortsatt grundläggande inom transport-, försvars- och simuleringsteknik.
