USV-basert batymetri
Ekinox-D, det perfekte « INS » for batymetri med USV.
«Vi var på jakt etter et kompakt, presist og kostnadseffektivt inertialnavigasjonssystem. Ekinox-D var det perfekte valget.» | David M., administrerende direktør i ITER Systems
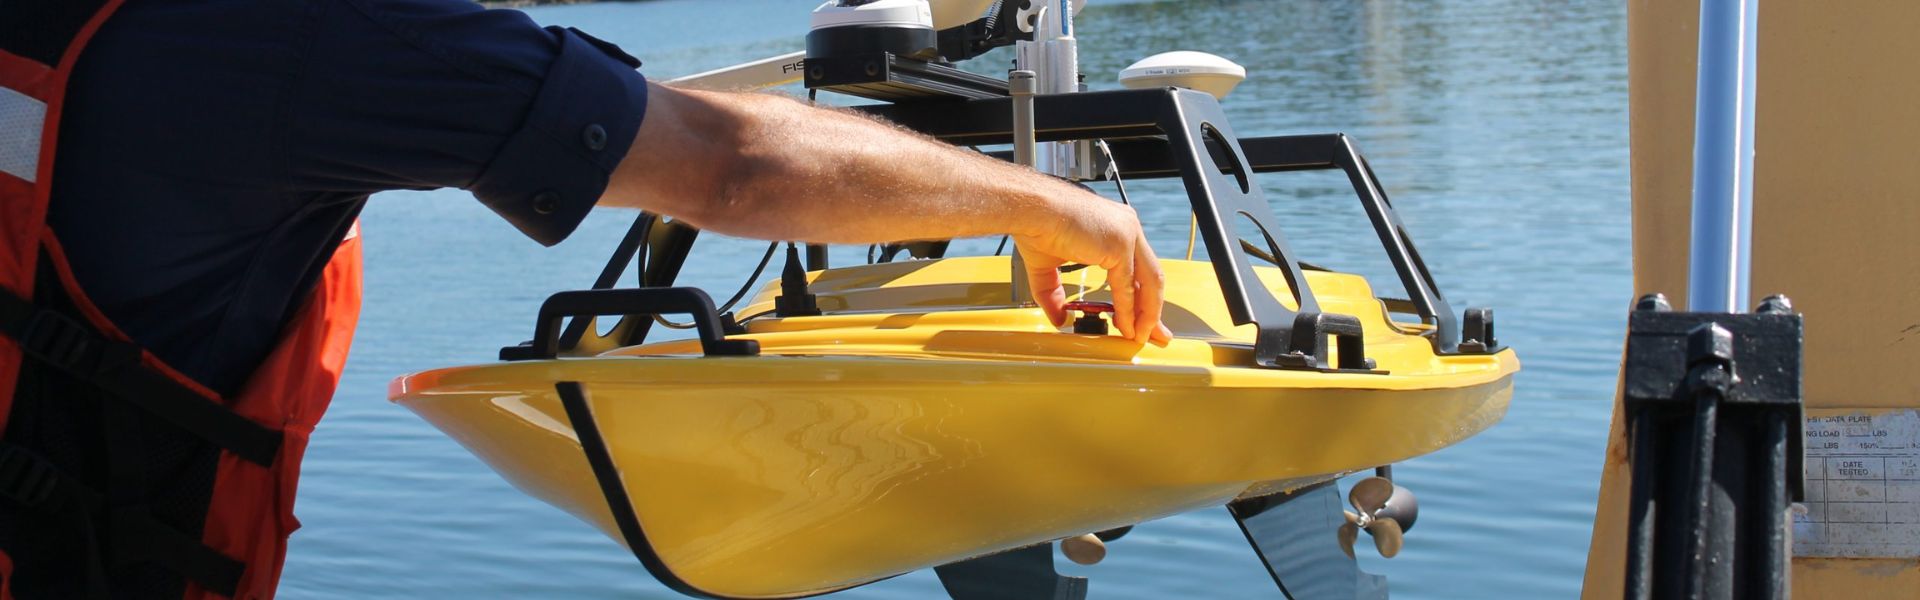
Ekinox-D, den perfekte « INS » for USV-basert batymetri
I likhet med de fleste ubemannede systemer er USV-er underlagt begrensninger når det gjelder plass og strømforbruk. Videre er Ekinox-D den beste INS for integrering i slike fartøy.
Med en vekt på under 600 gram og et strømforbruk på under 7 W inneholder Ekinox-D en RTK-mottaker med to antenner GNSS for posisjonering med centimeterpresisjon. I tillegg gir den en holdningsnøyaktighet på 0,05° og leverer 5 cm sanntidsheving som tilpasser seg automatisk til bølgeperiodene.
USV med sonar for breddekartlegging av havbunnen
SPYBOAT® Swan er et ubemannet overflatefartøy (USV) som er fullt utstyrt for hydrografiske operasjoner i grunt vann. Operatøren styrer det dessuten fjernstyrt fra land, fra en avstand på opptil én kilometer. Swan utfører batymetriske undersøkelser i områder som er utilgjengelige for fartøy, for eksempel elveleier, innsjøer, reservoarer, demninger eller havner. I tillegg sikrer den nøyaktig kartlegging i krevende miljøer.
Utstyrt med en Bathyswath 2, et sonar for breddekartlegging, leverer USV-en batymetrisk informasjon og navigasjonsdata i sanntid til operatørens nettbrett. Swan er kompatibel med all hydrografisk programvare.
«Ekinox-D – perfekt egnet for kartleggingsbasert USV-drift i grunt vann». | ITER Systems
USV med multibeam-ekkolodd
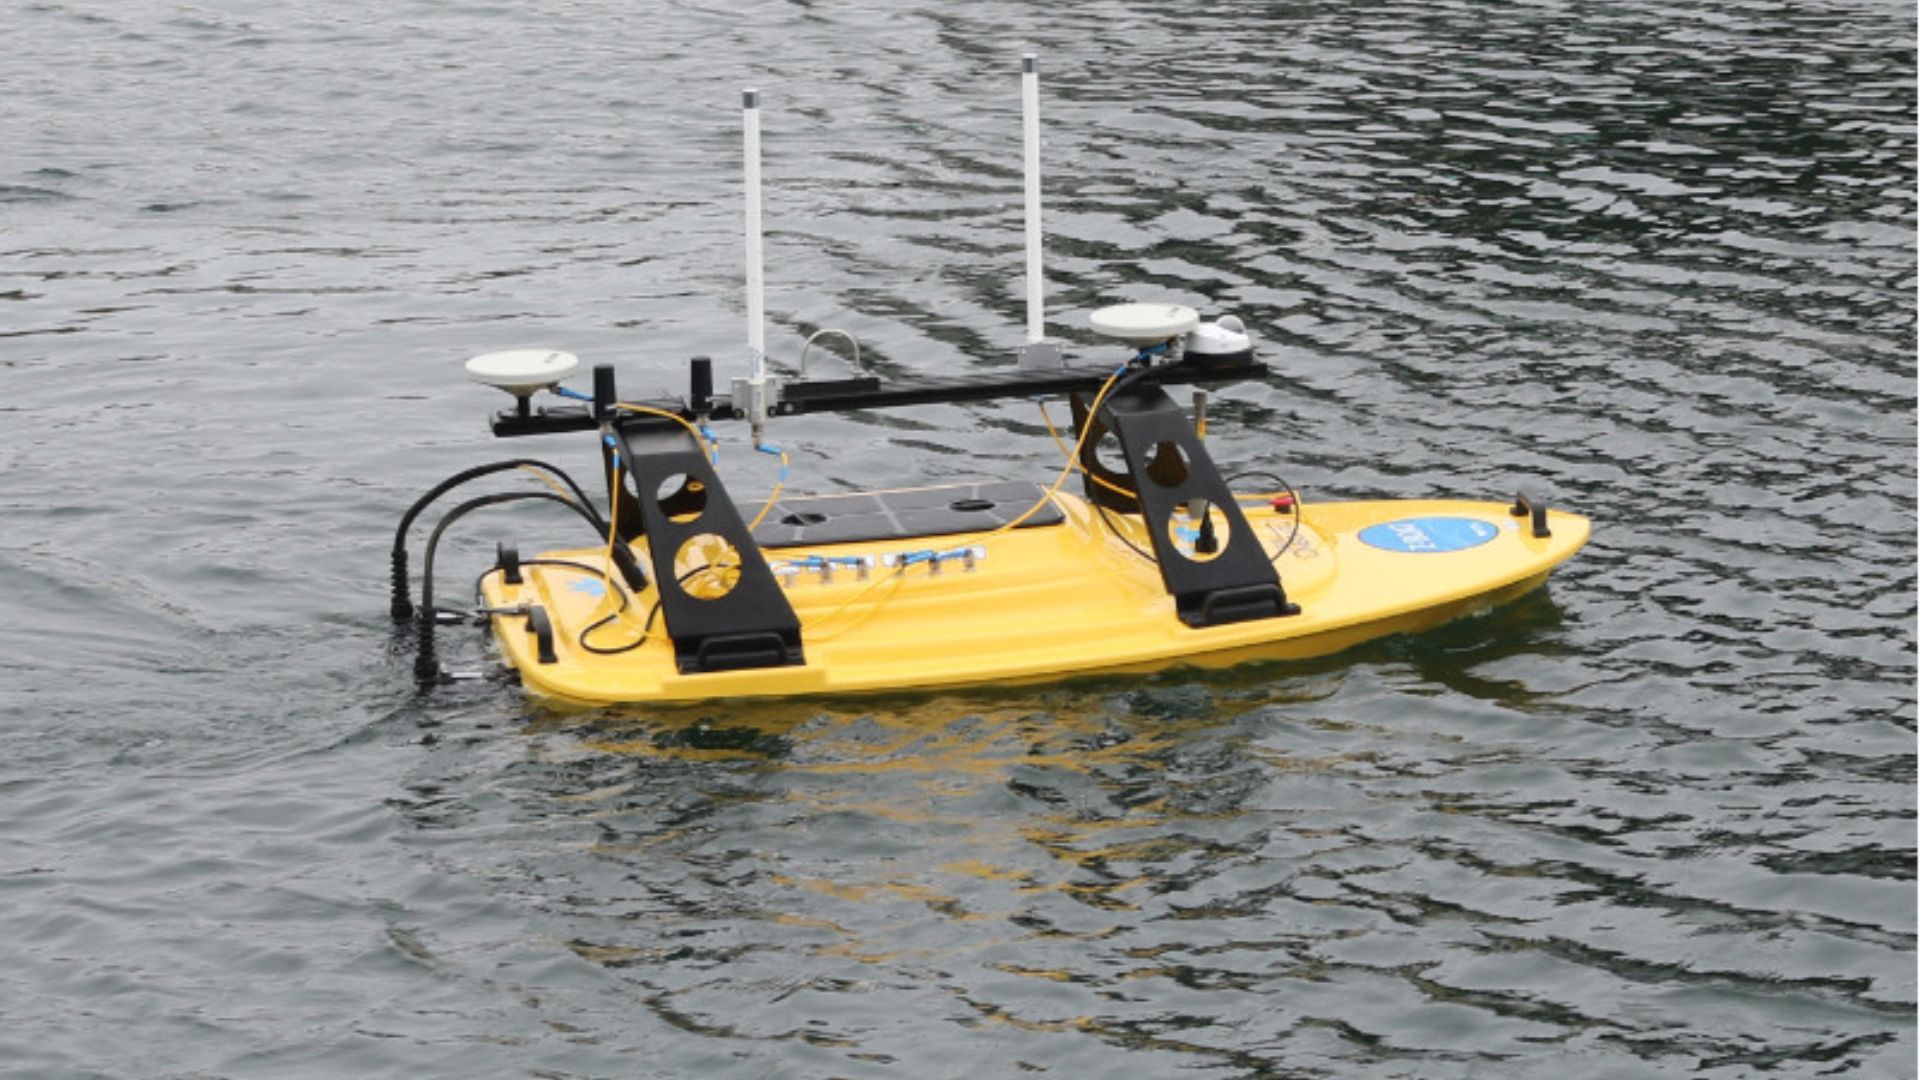
Oceanscience Z-Boat er utviklet med kartleggeren i tankene.
Skrogformen, fremdriftssystemet, radiokommunikasjonen og sonarutstyret som kan aktiveres etter behov, utgjør til sammen et brukervennlig og kraftfullt alternativ for hydrografiske kartleggere eller landmålere som ønsker å utføre hydrografisk arbeid i kystnære farvann.
Den skreddersydde løsningen for University of Washington Tacoma, som ble levert i mai 2016, omfattet Rugged Z-Boat 1800RP, SBG Systems’ Ekinox-D inertialnavigasjonssystem, Teledyne Odom Hydrographic MB2 multibeam, Teledyne RD Instruments RiverPro ADCP, et kamera og en omborddatamaskin.

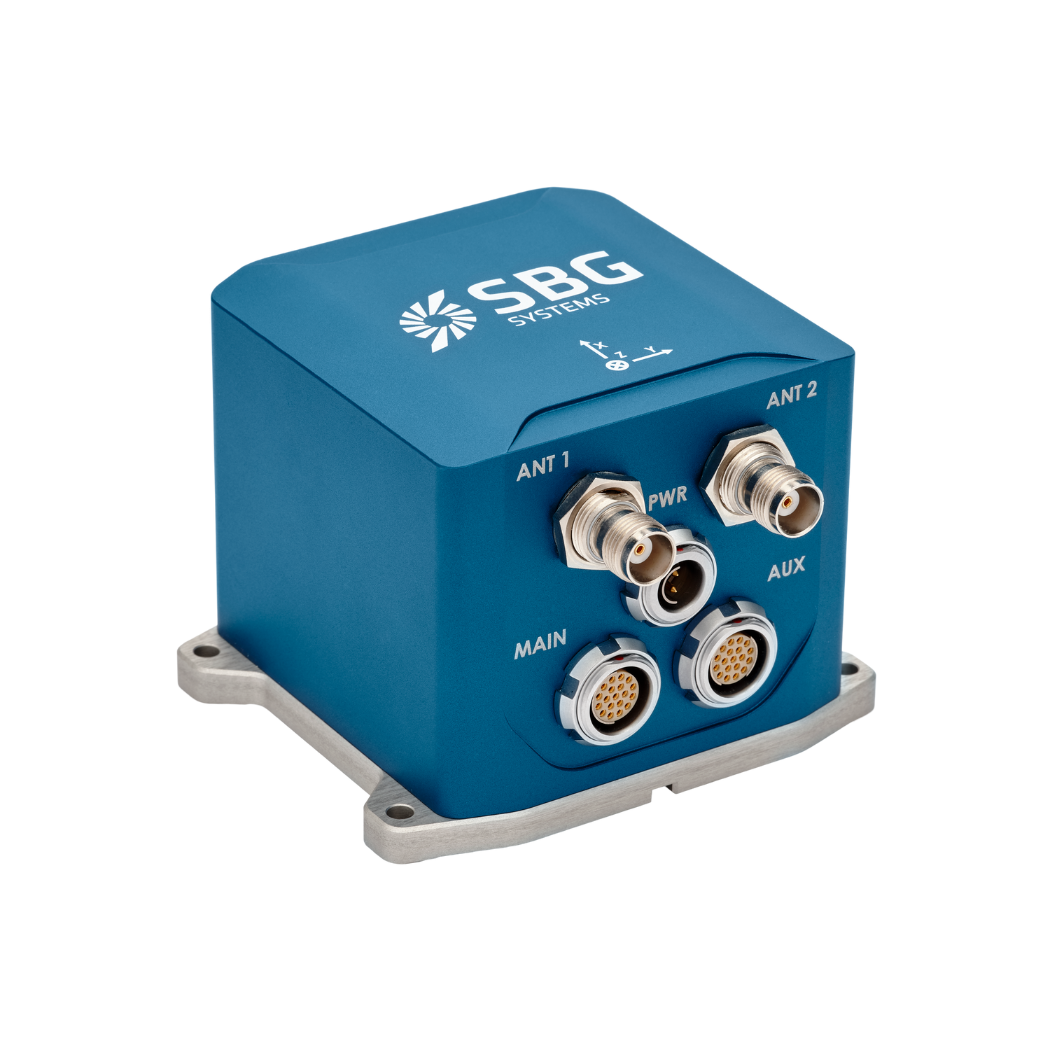
Ekinox-D
Ekinox-D er et alt-i-ett-inertialnavigasjonssystem med integrert RTK- GNSS -mottaker, ideelt for bruksområder der plass er avgjørende.
Dette avanserte systemet INS/GNSS leveres med én eller to antenner og gir informasjon om orientering, heving og posisjon med centimeterpresisjon.
Be om et tilbud på « Ekinox-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på vanlige spørsmål om applikasjonene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne kontakte oss direkte.
Hvordan kan jeg kombinere inertialsystemer med en LIDAR for kartlegging med drone?
Ved å kombinere SBG Systemss treghetssystemer med LiDAR for kartlegging med droner oppnås økt nøyaktighet og pålitelighet ved innsamling av presise geospatiale data.
Slik fungerer integrasjonen, og slik kommer den til nytte ved kartlegging med droner:
- En fjernmålingsmetode som bruker laserimpulser til å måle avstander til jordoverflaten, og dermed skaper et detaljert 3D-kart over terrenget eller bygninger.
- SBG Systems INS kombinerer en inertialmåleenhet (IMU) med data fr GNSS n for å gi nøyaktig posisjonering, orientering (pitch, roll, yaw) og hastighet, selv i miljøer uten tilgang til « GNSS ».
SBGs treghetssystem er synkronisert med LiDAR-dataene. Det integrerte treghetssystemet ( INS ) sporer nøyaktig dronens posisjon og orientering, mens LiDAR registrerer detaljer om terrenget eller objektene under.
Ved å kjenne til dronens nøyaktige orientering kan LiDAR-dataene plasseres nøyaktig i 3D-rommet.
GNSS -komponenten sørger for global posisjonering, mens IMU gir orienterings- og bevegelsesdata i sanntid. Denne kombinasjonen sikrer at selv når GNSS -signalet er svakt eller utilgjengelig (f.eks. i nærheten av høye bygninger eller tett skog), kan INS fortsette å spore dronens bane og posisjon, noe som muliggjør konsistent LiDAR-kartlegging.
Hva er multistråle-ekkoloddmåling?
Multibeam Echo Sounding (MBES) er en avansert hydrografisk kartleggingsteknikk som brukes til å kartlegge havbunnen og undervannsformasjoner med høy presisjon.
I motsetning til tradisjonelle ekkolodd med én stråle, som måler dybden på et enkelt punkt rett under fartøyet, benytter MBES en rekke sonarstråler for samtidig å registrere dybdemålinger over et bredt område av havbunnen. Dette muliggjør detaljert kartlegging med høy oppløsning av undervannsterrenget, inkludert topografi, geologiske trekk og potensielle farer.
MBES-systemer sender ut lydbølger som beveger seg gjennom vannet, reflekteres fra havbunnen og kommer tilbake til fartøyet. Ved å analysere tiden det tar før ekkoene kommer tilbake, beregner systemet dybden på flere punkter og lager dermed et omfattende kart over undervannslandskapet.
Denne teknologien er avgjørende for en rekke anvendelsesområder, blant annet navigasjon, havbrukskonstruksjon, miljøovervåking og ressursutforskning, og gir viktige data for sikker sjøfart og bærekraftig forvaltning av marine ressurser.
Hva er forskjellen mellom RTK og PPK?
Real-Time Kinematic (RTK) er en posisjoneringsteknikk der korreksjoner fra « GNSS » overføres nær sanntid, vanligvis ved hjelp av en korreksjonsstrøm i RTCM-format. Det kan imidlertid være utfordringer knyttet til å sikre «GNSS »-korreksjonene, særlig når det gjelder fullstendighet, tilgjengelighet, dekning og kompatibilitet.
Den største fordelen med PPK sammenlignet med RTK-etterbehandling er at databehandlingen kan optimaliseres under etterbehandlingen, inkludert fremover- og tilbake-behandling, mens ved sanntidsbehandling vil enhver avbrudd eller inkompatibilitet i korreksjonene og overføringen av disse føre til lavere posisjoneringsnøyaktighet.
En første viktig fordel med etterbehandling (PPK) fra GNSS sammenlignet med sanntidsmåling (RTK) er at systemet som brukes i felten ikke trenger å ha en datalink/radio for å overføre RTCM-korreksjonene fra CORS til systemetINS/GNSS .
Den viktigste begrensningen for å ta i bruk etterbehandling er kravet om at den endelige applikasjonen må påvirke miljøet. På den annen side vil datakvaliteten for alle leveransene dine bli betydelig forbedret dersom applikasjonen din tåler den ekstra behandlingstiden som kreves for å generere en optimalisert bane.
