Otonom yönlendirme ve kontrol sistemleri
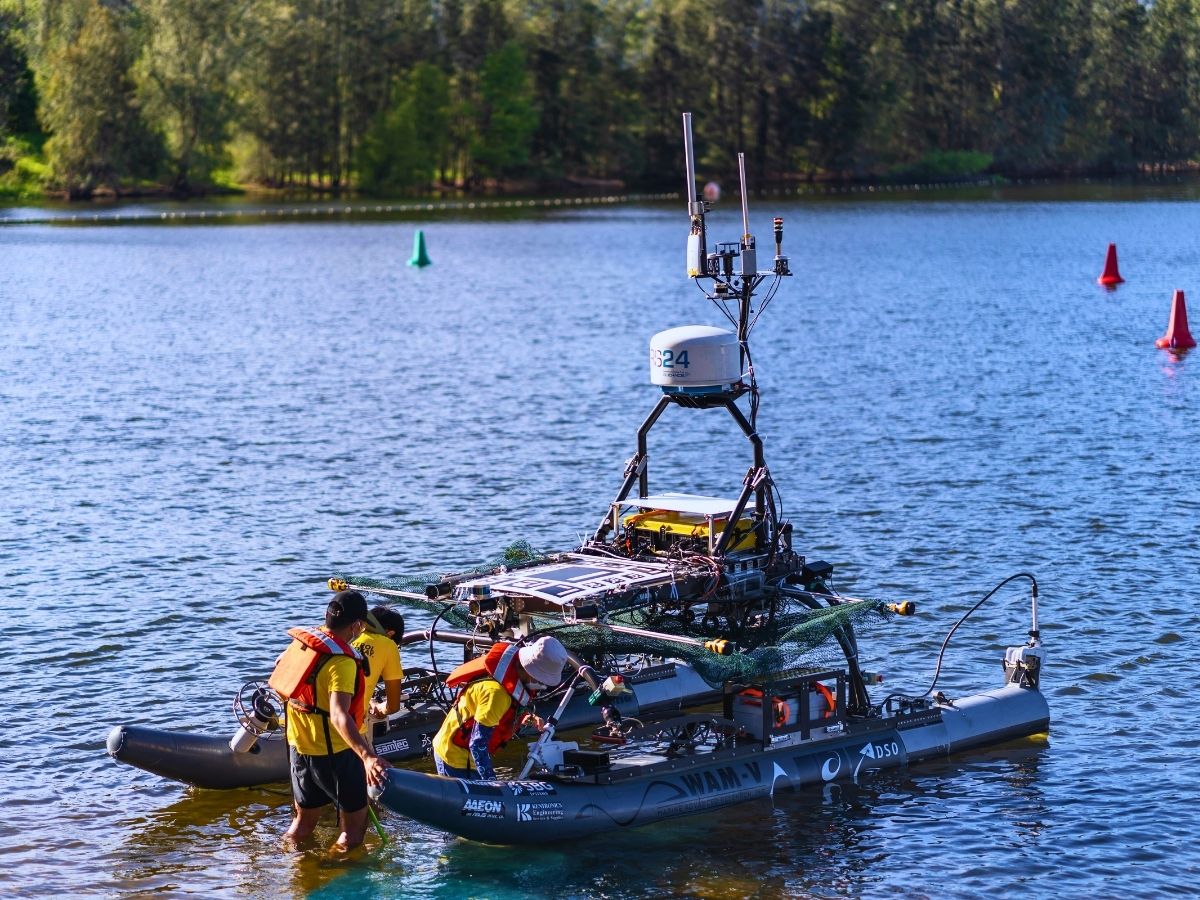
Hareket ve seyrüsefer sistemlerimiz, USV’nin karar alma süreçlerine veri sağlayarak, aracın önceden tanımlanmış rotaları otonom olarak izlemesini, engellerden kaçınmasını ve ortamdaki değişikliklere tepki vermesini sağlar.
Öncelikle, USV çözümlerimiz güvenli ve verimli seyrüseferi sağlamak için gelişmiş algoritmalar kullanır. Sensör verilerini kullanarak aracın rotasını gerçek zamanlı olarak ayarlarlar. Ayrıca, denizcilik atalet çözümlerimiz, uzaktaki operatörlerin USV’yi izlemesine ve kontrol etmesine olanak tanır. Bu çözümler aynı zamanda gerçek zamanlı navigasyon verilerini, sensör okumalarını ve videoyu kontrol istasyonuna iletir.
Son olarak, iletişim bağlantıları operatörlerin kritik durumlarda müdahale etmesine olanak tanıyarak, uzun mesafelerde ve karmaşık görevlerde güvenilir navigasyonu garanti eder.
Otonom Su Araçları (USV) için Gerçek Zamanlı Kinematik Konum Belirleme
Gerçek zamanlı kinematik (RTK) sistemleri, bir referans istasyonundan gelen gerçek zamanlı bilgilerle “ GNSS ” verilerini düzelterek santimetre düzeyinde konumlandırma hassasiyeti sağlar. Bu, yüksek hassasiyet gerektiren USV operasyonları için hayati önem taşır. GPS, GLONASS ve Galileo dahil olmak üzere her bir GNSS uydu ağı, USV’nin tam konumunu (enlem, boylam ve irtifa) belirlemek için küresel konumlandırma verileri sağlar. Bu sistem, uydu sinyallerinin mevcut olduğu açık deniz ortamlarında hassas konum belirleme ve navigasyon imkanı sunarak, USV’lerin önceden tanımlanmış rotaları takip etmelerine ve belirlenen ara noktalara yüksek doğrulukla ulaşmalarına olanak tanır. GNSS doğruluğu, GNSS adresinde karşılaşılan hataları hesaplayan veya modelleyen gerçek zamanlı kinematik konum belirleme (RTK) veya hassas nokta konum belirleme (PPP) yöntemleri kullanılarak artırılabilir.
Broşürümüzü indirin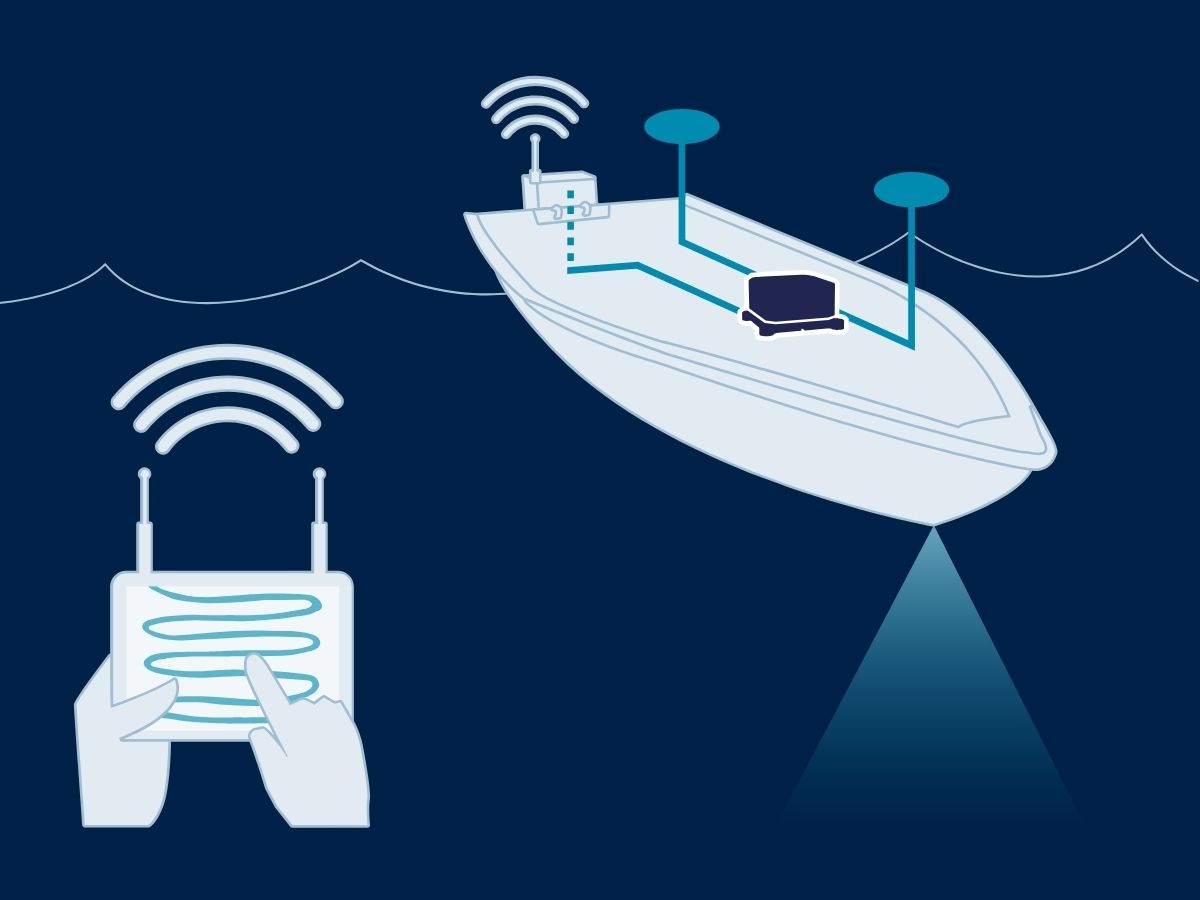
Veri birleştirme ve sensör entegrasyonu
Atalet sensörlerimiz, konum belirleme doğruluğunu ve güvenilirliğini artırmak amacıyla genellikle birden fazla sensörden (GNSS, IMU, sonar…) birleştirerek konum belirleme doğruluğunu ve güvenilirliğini artırır. Sensör füzyonu, genel navigasyon performansını artırarak, tek bir navigasyon yönteminin yetersiz kalabileceği karmaşık ortamlarda USV’nin etkin bir şekilde çalışmasını sağlar. Otonom rehberlik, navigasyon ve kontrol sistemlerimiz sayesinde USV’ler, insan hatası risklerini en aza indirir ve karmaşık görevler sırasında daha tutarlı bir performans sağlar.
USV’ler, savunma ve gözetimden çevre izleme ve veri toplamaya kadar çeşitli denizcilik görevleri için uygun maliyetli, güvenli ve son derece çok yönlü çözümler sunarken, üstün dayanıklılık ve hassasiyet sağlar.
İnsansız su üstü araçları için çözümler
Yenilikçi çözümlerimiz, olağanüstü bir hassasiyet ve dayanıklılık sunarak geminizin her türlü deniz ortamında en iyi performansı sergilemesini sağlar. Keşif faaliyetlerinden savunma alanına kadar, teknolojimiz ihtiyacınız olan güvenilirliği sağlar.

Ellipse-A

Ellipse-E

Ellipse-N

Ellipse-D

Ekinox Micro

Stellar-40
Savunma uygulamaları broşürü
Broşürümüzü doğrudan e-posta kutunuza alın!
Örnek olay incelemeleri
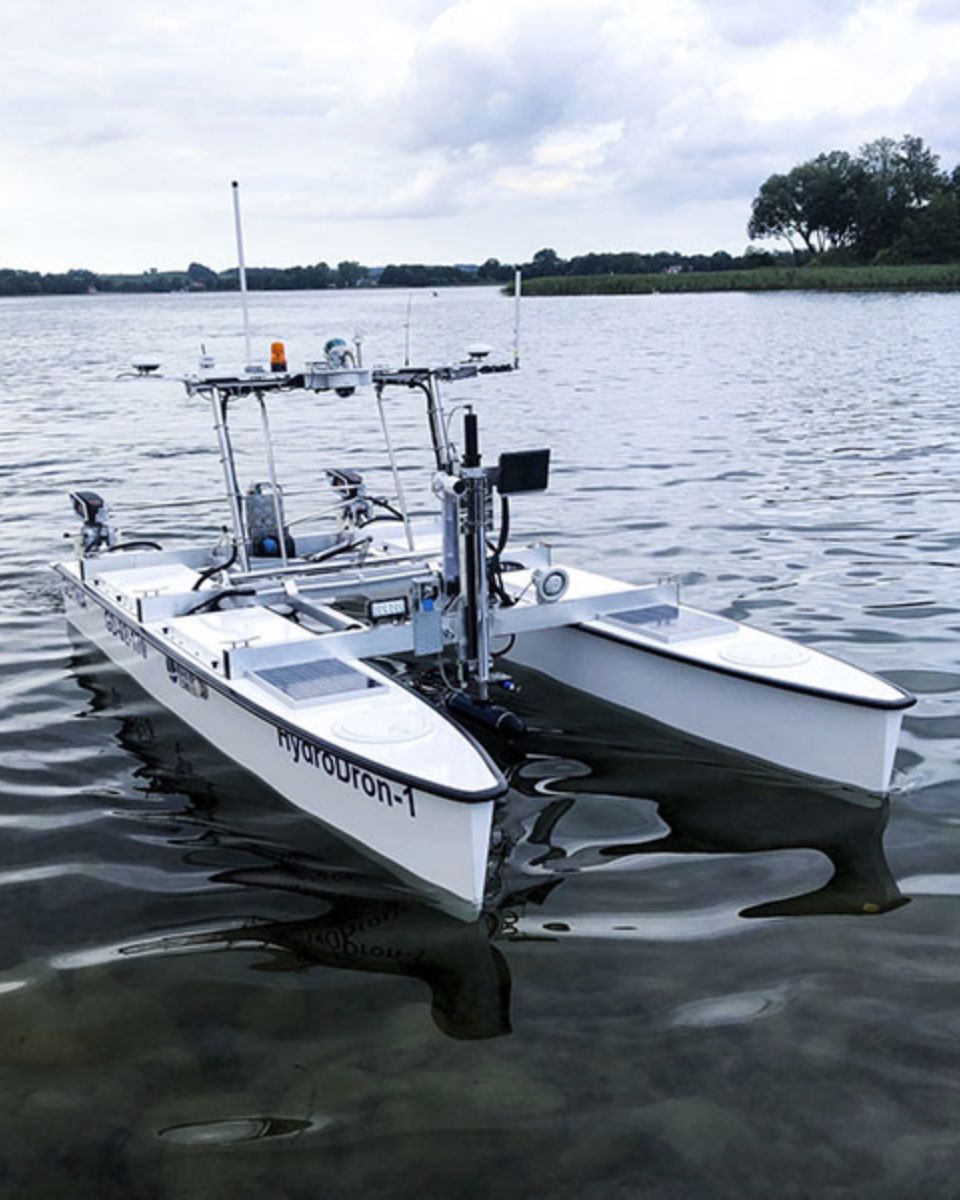
Kapsamlı vaka çalışmalarımız aracılığıyla USV navigasyon çözümlerimizin etkisini keşfedin; bu çalışmalar, çözümlerimizin çok çeşitli projelerde başarıya ulaşılmasında oynadığı kilit rolü ortaya koymaktadır. En son teknolojiye sahip çözümlerimiz, çeşitli denizcilik operasyonlarının kendine özgü gereksinimlerini karşılamak üzere mükemmel bir şekilde özelleştirilmiş olup, benzersiz bir doğruluk ve güvenilirlik sunar.



Hakkımızda konuşuyorlar
Teknolojimizi benimseyen yenilikçiler ve müşterilerimizden ilk elden dinleyin.
Müşterilerimizin yorumları ve başarı öyküleri, sensörlerimizin otonom araçlardaki pratik uygulamalarda ne kadar önemli bir etkiye sahip olduğunu ortaya koymaktadır.



Denizcilik alanındaki diğer insansız sistemleri keşfedin
Atalet navigasyon sistemlerinin çok çeşitli insansız deniz sistemlerini nasıl desteklediğini keşfedin. Otonom yüzey gemilerinden (USV’ler) sualtı araçlarına (UUV’ler) kadar, çözümlerimiz güvenilir konum, yön ve hareket verileri sağlayarak en zorlu deniz ortamlarında bile güvenli ve verimli operasyonlara olanak tanır.
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz. Herhangi bir konuda açıklığa ihtiyaç duyarsanız, lütfen aşağıdaki sıkça sorulan sorular listesine göz atın. Aradığınız bilgiyi bulamazsanız, lütfen bizimle doğrudan iletişime geçmekten çekinmeyin.
Bir USV’nin atalet güdüm sistemi nedir?
İnsansız Yüzey Aracı (USV) için bir atalet güdüm sistemi, özellikle GNSS kullanılamadığında, hassas seyir ve kontrol açısından hayati önem taşır. Atalet sensörleri hareketi ve yönelimi takip ederek zorlu ortamlarda etkili seyir yapılmasını sağlar.
Ataletli Navigasyon Sistemleri (INS), daha yüksek doğruluk elde etmek amacıyla IMU verilerini, GNSS veya Doppler Hız Ölçerler gibi diğer sistemlerle entegre eder. Ayrıca, konum ve hızı hesaplamak için Kalman Filtreleme gibi navigasyon algoritmalarını kullanırlar.
Atalet sensörleri, çeşitli uygulamalar için doğru yön ve konum verileri sağlayarak otonom çalışmayı destekler. Bu sensörler, GNSS-denied koşullarında etkili çalışmayı garanti eder ve manevra kabiliyetini artırmak için gerçek zamanlı ayarlamalara olanak tanır.
Yük nedir?
Yük, bir aracın (dron, gemi… ) temel işlevlerinin ötesinde amaçlanan işlevini yerine getirmek için taşıdığı her türlü ekipman, cihaz veya malzemeyi ifade eder. Yük, motorlar, batarya ve gövde gibi aracın çalışması için gerekli bileşenlerden ayrıdır.
Yük örnekleri:
- Kameralar: yüksek çözünürlüklü kameralar, termal görüntüleme kameraları…
- Sensörler: LiDAR, hiperspektral sensörler, kimyasal sensörler…
- İletişim ekipmanları: telsizler, sinyal tekrarlayıcılar…
- Bilimsel aletler: hava durumu sensörleri, hava örnekleyiciler…
- Diğer özel ekipmanlar
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
ROV nedir?
ROV (Uzaktan Kumandalı Araç), insan dalgıçlar için çok derin, tehlikeli veya başka nedenlerle erişilemez ortamlarda çalışmak üzere tasarlanmış, mürettebatsız bir sualtı robotudur. ROV’lar, açık deniz petrol ve gaz, bilimsel araştırma, çevresel izleme ve deniz operasyonları gibi denizcilik sektörlerinde yaygın olarak kullanılmaktadır. Önceden programlanmış rotaları izleyerek bağımsız olarak çalışan otonom sualtı araçlarından (AUV) farklı olarak, ROV’lar genellikle güç, iletişim ve kontrol sinyallerini sağlayan bir umbilikal kablo aracılığıyla yüzeydeki bir gemiye bağlıdır. Bu bağlantı kablosu, yüzeydeki bir operatörün aracı gerçek zamanlı olarak yönlendirmesine olanak tanıyarak, araçtaki sensörlerin ve manipülatörlerin hassas bir şekilde manevra yapmasını, izlenmesini ve kontrol edilmesini sağlar.
ROV’lar, görevlerine bağlı olarak çeşitli aletlerle donatılmıştır. Genellikle görsel inceleme için yüksek çözünürlüklü kameralar, haritalama ve seyrüsefer için sonar sistemleri ve deniz tabanındaki nesnelerle etkileşim kurmak için manipülatör kolları taşırlar. Gelişmiş modeller, zorlu su altı koşullarında doğru konumlandırmayı sağlamak için çevresel problar, manyetometreler ve atalet seyrüsefer sistemleri (INS) gibi özel sensörler içerebilir. GPS/GNSS sinyalleri suyu geçemediğinden, ROV’lar yüzey gemisine veya sabit bir referans noktasına göre konumlarını tahmin etmek için akustik konumlandırma sistemleri, Doppler hız ölçerler (DVL’ler), basınç sensörleri ve atalet navigasyonunun bir kombinasyonuna güvenirler. Deniz altı inşaatında veya bilimsel araştırmalarda kullanılan yüksek hassasiyetli ROV’lar, akustik kapsama alanının zayıf olduğu bölgelerde bile uzun süreli operasyonlar boyunca santimetre düzeyinde doğruluğu sağlamak için genellikle taktik sınıfı IMU’ları entegre ederler.
Bir ROV’un tasarımı son derece modülerdir ve görev gereksinimlerine bağlı olarak farklı yüklerin takılmasına olanak tanır. Küçük gözlem sınıfı ROV’lar hafif ve taşınabilirdir; basit görsel denetimler için tasarlanmıştır. Buna karşılık, iş sınıfı ROV’lar çok daha büyüktür ve denizaltı inşaatı, boru hattı onarımı veya numune toplama gibi ağır işleri yerine getirebilir. ROV’lar, sualtı ortamlarına eşsiz bir erişim imkânı sunarak insan yeteneklerini genişletir ve aksi takdirde imkânsız olacak derinliklerde ve sürelerde operasyonların gerçekleştirilmesini sağlar. Esasen bir ROV, hem çok yönlü bir keşif aracı hem de karmaşık sualtı görevlerini yerine getirmek için kullanılan hassas bir platformdur; insan denetimi ile uzaktan robotik yetenekler arasındaki boşluğu doldurur.
