


RMS – 二乗平均平方根
二乗平均平方根 (RMS)は、変動する信号の大きさを定量化する統計的尺度です。センサーノイズ、バイアス不安定性、および慣性測定の全体的な品質を説明するために、慣性航法で広く使用されています。RMSは、二乗値の平均の平方根を取ることで、信号の実効電力を表します。このプロセスにより、正と負の偏差が結果に均等に寄与することが保証されます。
エンジニアは、特に慣性計測ユニット (IMU)の誤差伝播を評価する際に、加速度計とジャイロスコープの出力を特徴付けるためにRMSに依存します。したがって、これは慣性航法システム (INS)がデッドレコニング(推測航法)中に精度をどの程度維持できるかを評価する上で不可欠な役割を果たします。
慣性航法への影響
慣性航法では、統合された位置、速度、姿勢における測定ノイズと残差の両方を定量化するために、RMSが頻繁に適用されます。たとえば、RMS加速度ノイズは、統合後にランダムな変動が速度推定にどのように影響するかを判断するのに役立ちます。
通常アングラーランダムウォークとして表されるRMS角速度ノイズは、姿勢ドリフトに直接影響します。メーカーは、速度ランダムウォーク、バイアス再現性、出力ノイズ密度など、多くのパフォーマンスメトリックをその値を使用して指定します。これらのRMSベースの仕様により、システムインテグレーターは異なるIMUを比較し、時間の経過に伴う航法ドリフトを推定し、適切なフィルタリング戦略を設計することができます。
INS/GNSS統合で広く使用されているカルマンフィルターは、不確実性を管理し推定誤差を削減するために、プロセスおよび測定共分散行列でRMSノイズレベルを使用します。
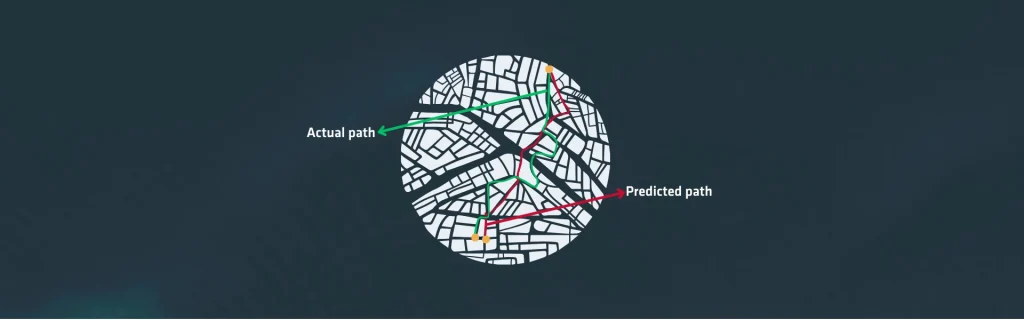
RMSは、ポストプロセッシングを通じて航法パフォーマンスを検証する際の重要な指標としても機能します。アナリストは、推定軌跡と基準解の間のRMS差を計算して、GNSSが利用できないテストや高機動テスト中のINSの品質を評価します。
RMSエラーが低いことは、安定したセンサーの動作と効果的なフィルタリングを示しています。逆に、RMSエラーが高いことは、熱ドリフト、機械的振動、または不十分な校正などの問題を示しています。
RMSはバリエーションの全体的な大きさを要約するため、エンジニアは環境ストレス下でのシステムの頑健性を判断できます。このようにして、慣性センサーの動作を特徴付け、航法アルゴリズムを評価し、さまざまなミッションプロファイルでINSが確実に機能することを保証するための基礎的なツールとして機能します。
