当社のセンサーを搭載したロボットが数々の賞を受賞
「SBG Systemsの製品は最高峰であり、私たちが必要とするあらゆる精度と正確さを提供してくれます。重要なことに、ドキュメントとサポートも最高品質であり、私たちのような学生にとって非常に有益です。シンガポールでとりわけ献身的にサポートしてくださったJérémy Colombel氏とNicolas Michel氏に心から感謝します。」 | Isabella Lu(電気エンジニア、Team Bumblebee)
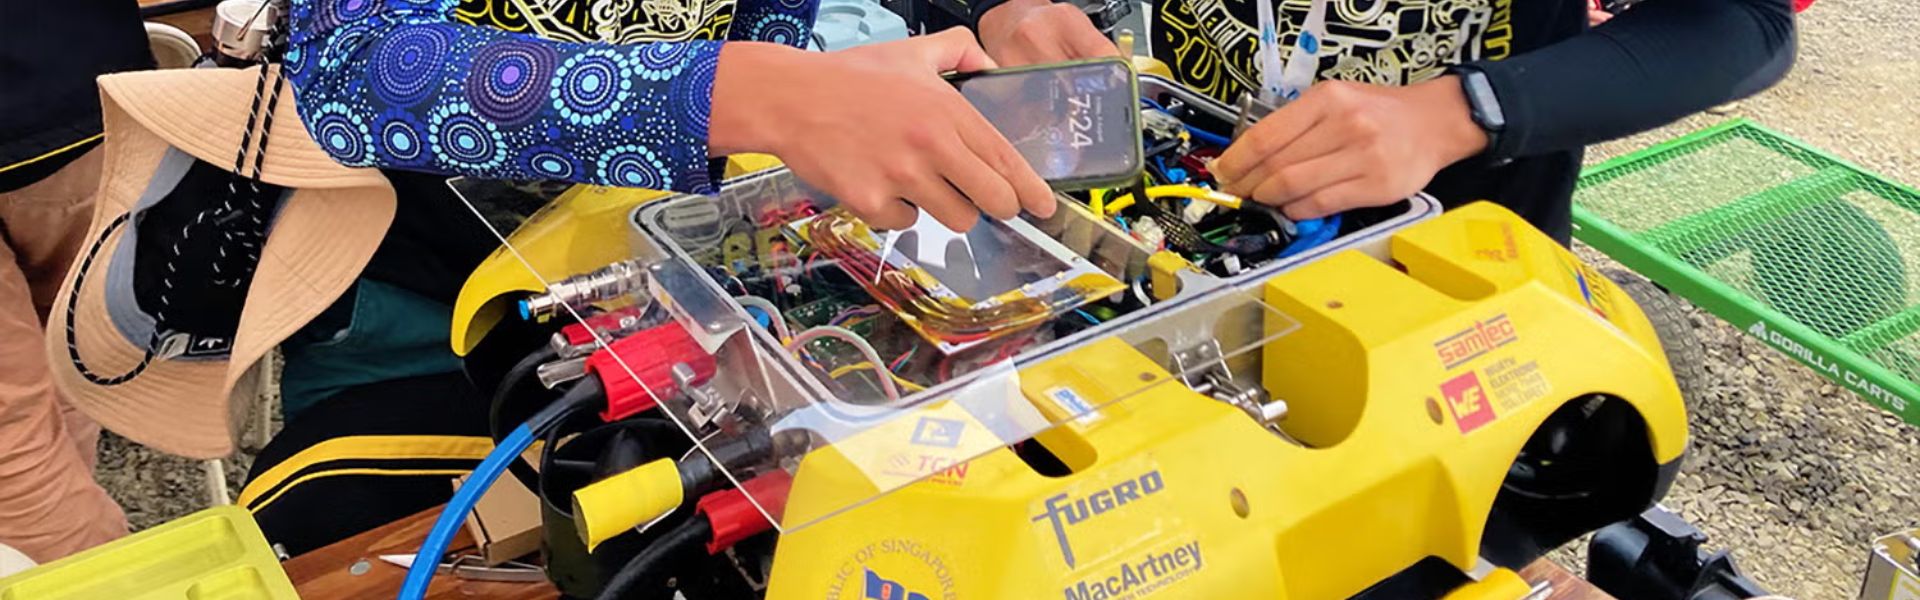
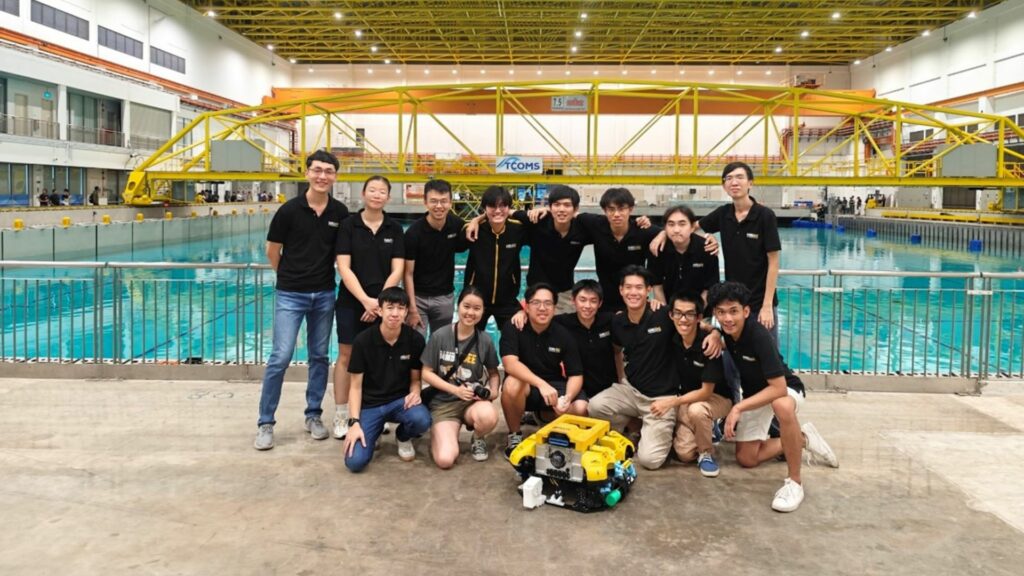
「Bumblebee 」チームは、シンガポール国立大学(NUS)のCDE、SoC、およびNUSビジネススクールに所属する革新的な学生たちで構成されています。さらに、彼らは未来の自律システムの構築を目指しています。実際、このチームは水中および水面上を航行する海洋車両を設計・製作しています。また、過酷な海洋環境における自律性の向上に重点を置いています。
最後に、機械工学、電気工学、コンピュータ工学、コンピュータサイエンス、およびビジネスの各分野の学生たちが、多様な専門知識をチームにもたらしています。
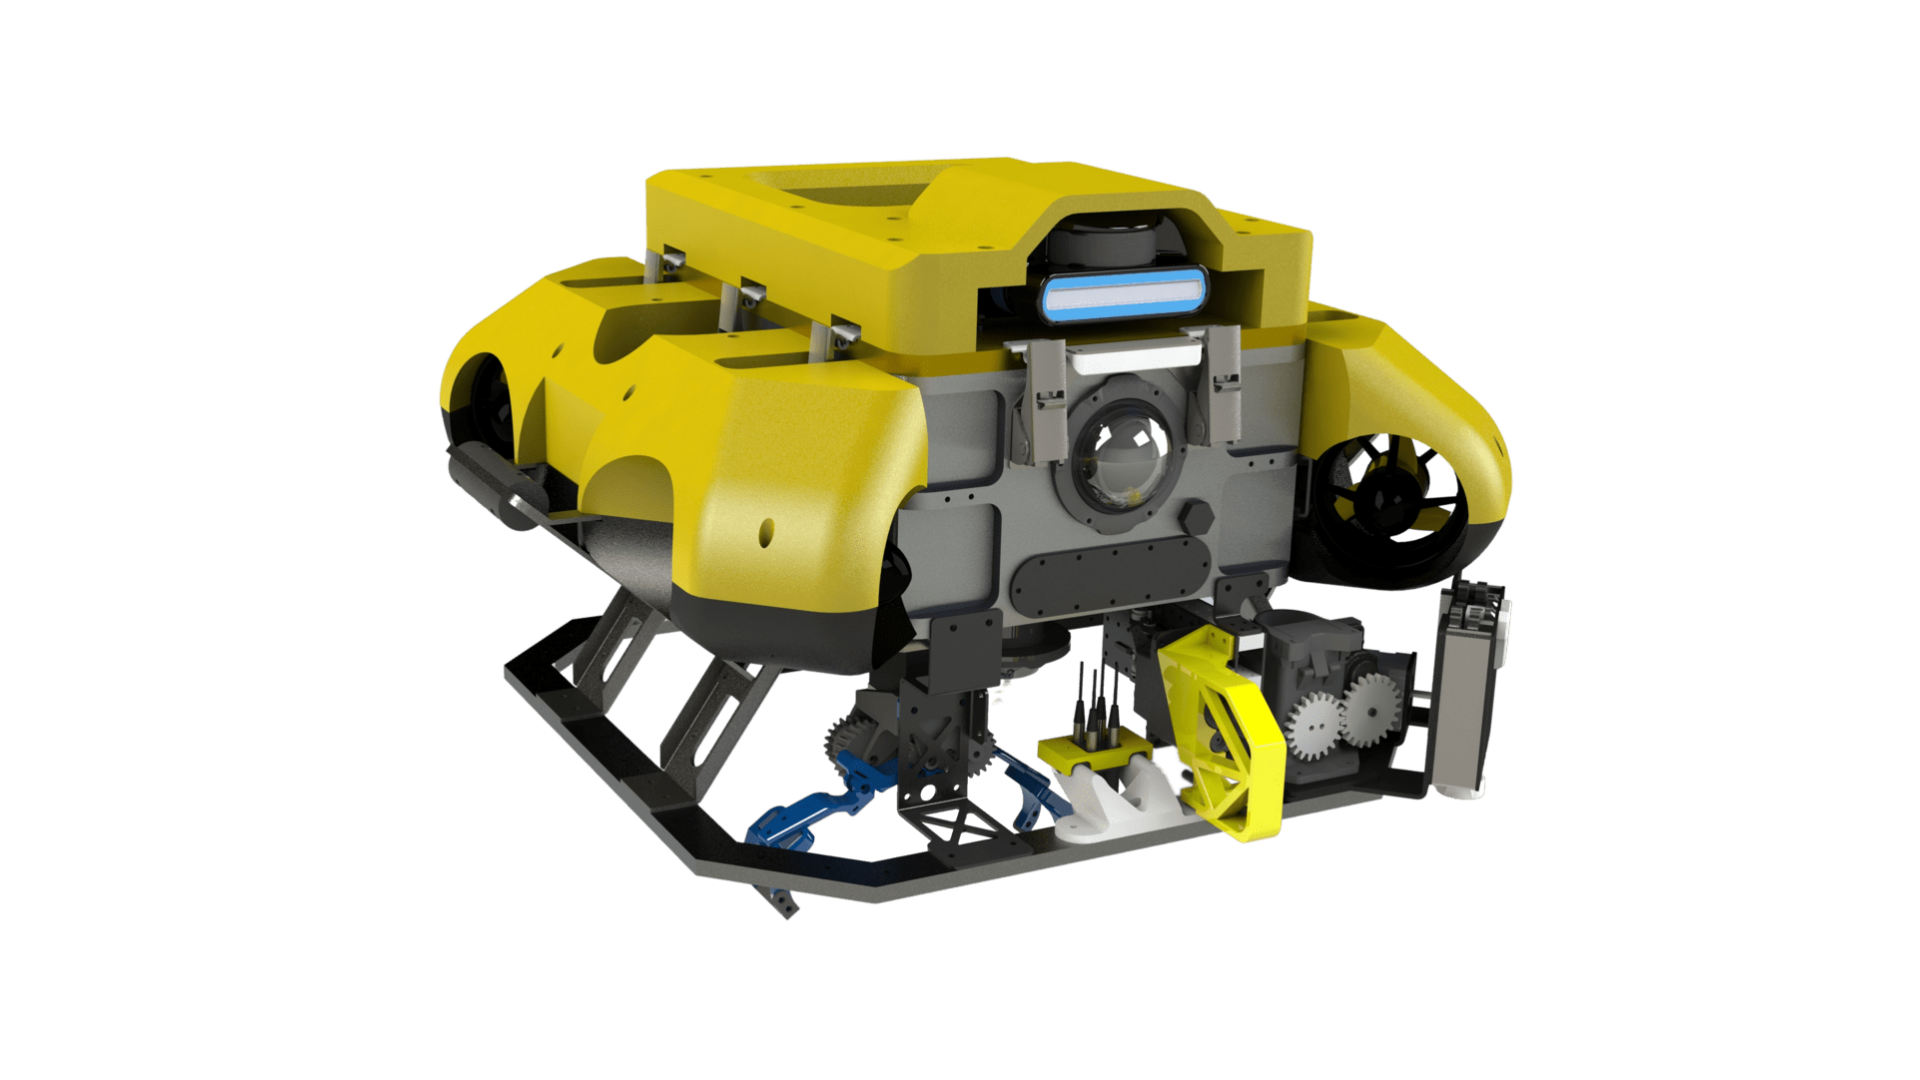
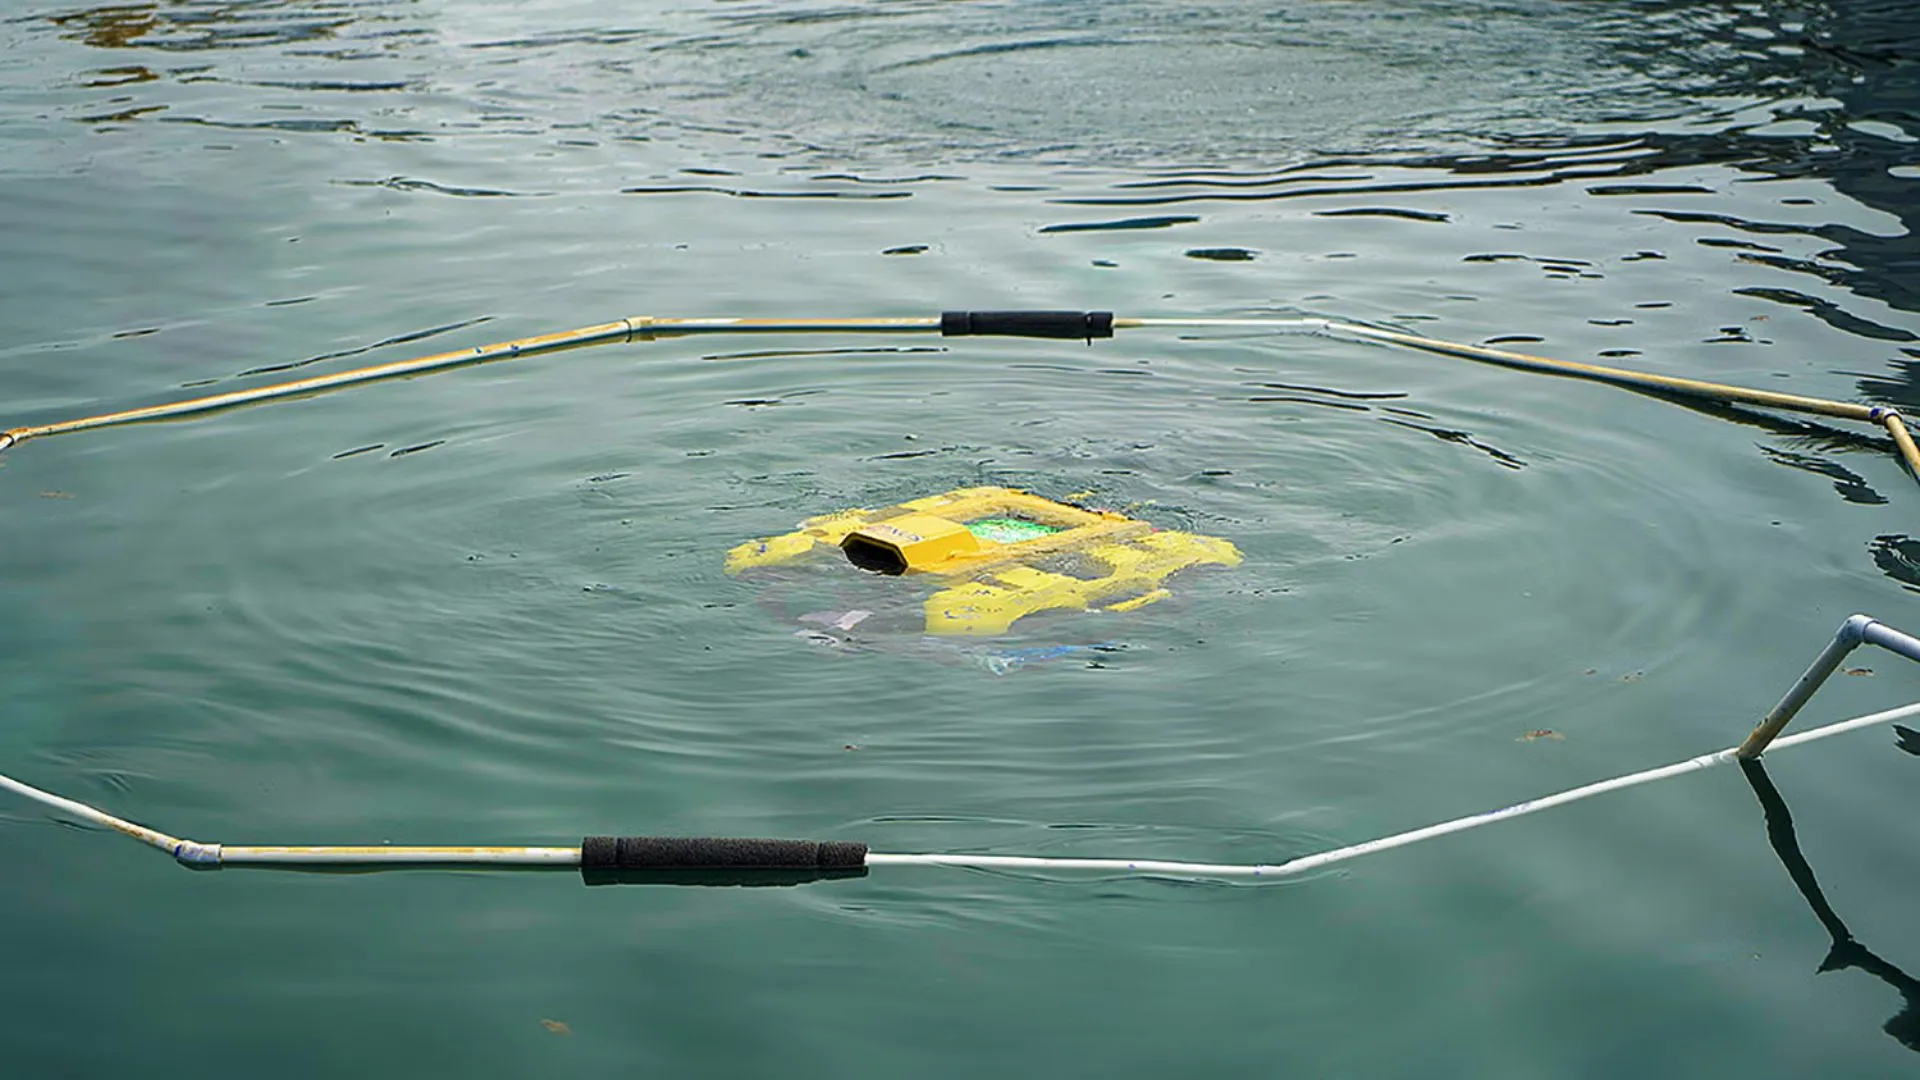
Bumblebeeチームの現在のシステムは、BBAUV4.1(自律型水中艇)、ASV 3.0(自律型水上艇)、Jellyfish(無人航空機)という3つの自律走行可能な機体で構成されています。
これらの機体は、RoboSub ChallengeやRobotXといった国際大会で目覚ましい成果を上げています。
正確かつ堅牢なINS
Bumblebeeチームは、海洋環境において正確な位置特定とナビゲーションを実現するため、高精度、堅牢、低レイテンシのIMUとGPSユニットを必要としていました。主な要件は以下の通りです。
- ロール角およびピッチ角の誤差は1度未満。
- Ubuntuとの互換性。できればROSドライバー、あるいは容易に入手可能なサードパーティ製ドライバーに対応していることが望ましい。
- 干渉を防ぐための十分な内蔵型磁気シールドを備えています。
- 堅牢で標準的なコネクタ。
- RTK(リアルタイムキネマティック)測位に対応しています。
これらのセンサーは、海洋環境における自律航行ミッションに使用される、改造されたWAM-Vプラットフォームに搭載され、航行、障害物回避、物体検知、およびミッション計画の実現を可能にする。
Team BumblebeeがSBG Systemsを選んだ理由
Team Bumblebeeは、さまざまなIMUプロバイダーについて徹底的な評価を行いました。実際、彼らはいくつかの主要な要因に基づいてSBG Systemsと提携することを決定しました:
1 – 耐候性ケーシング:SBG SystemsのセンサーにはIP-68準拠の耐候性ケーシングが採用されており、海洋用途に適しています。
2 – メーカーの信頼性:慣性センサーおよびナビゲーションシステムの分野におけるSBG Systemsの評判が、意思決定において重要な役割を果たしました。
3 – 技術的進化:SBG SystemsのEllipse-Dセンサーは、デュアルアンテナGPSや磁気コンパスの校正の必要性を減らす改良された方位データなど、高度な機能を提供しました。
4 – 専門家によるサポート:Team Bumblebeeは、常にサポートを提供してくれる専門家から貴重な技術的アドバイスを受けました。
正確な位置決めと確かなサポート
SBG SystemsのEllipse-Dをシステムに統合した後、Team Bumblebeeには大きな改善が見られました:
- デュアルアンテナGNSS:デュアルアンテナGNSSの追加により磁気干渉の影響が排除され、水上でのナビゲーションに不可欠な正確な方位データと絶対ヨー角の読み取り値が提供されます。
- ジャイロ校正:チームはSBG Systemsのエンジニアからサポートを受け、ジャイロバイアスの問題に対処し、安定した性能を確保しました。
絶妙な組み合わせ
Ellipse-Dは、チームBumblebeeのASVアプリケーションの制約に完璧に適合し、必要な精度、堅牢性、優れた統合性を提供しました。
Team Bumblebeeは、SBG Systemsの製品を使用することによるいくつかの利点を評価しています:
✦ 迅速なサポート:サポートチームは、必要なときにタイムリーな支援を提供してくれました。
✦ 詳細なドキュメント:包括的なデータシートとアプリケーションガイドが利用可能で、統合とトラブルシューティングに役立ちました。
✦ 統合の容易さ:SBG Systemsのセンサーは、取り付け穴とプラグアンドプレイのUSB接続で設計されており、統合が簡素化されています。
✦ 割引価格:費用対効果の高い価格設定は、学生主導のプロジェクトにとって有益でした。
✦ 防水性と耐久性のある筐体:SBG Systemsのセンサーの耐候性筐体は、海洋環境での耐久性に貢献しています。
Bumblebee チームが私たちを気に入っている3つの理由
1 – 誠実さとコミットメント:SBG Systemsは、一般的なサプライヤーと顧客の関係を超えてTeam Bumblebeeをサポートするという並外れたコミットメントを示し、チームの成功のためにExtraの努力を惜しみませんでした。
2 – エンジニアの情熱と献身:SBG Systemsのサポートエンジニアの情熱と知識は、ロボット工学とテクノロジーに対するTeam Bumblebeeの情熱と共鳴しました。
3 – 充実したドキュメントとサポート:充実したドキュメントとサポート、そして営業チームからの支援により、学生チームにとって統合プロセスがよりスムーズになりました。
Bumblebee 最近、カリフォルニア州サンディエゴにある米海軍トランスデック施設で開催された「Maritime Robosub Challenge 2023」に参加しました。この大会には5カ国から計35チームが参加しました。同チームは、以下に挙げるその他の実績とともに、優勝を果たしました。
RoboSub 2023 受賞歴:
- オートノミー・チャレンジで1位を獲得
- 第1位 システム評価
- 第1位のウェブサイト
- 2位 設計資料
SBG Systemsは、Team Bumblebeeの今後のすべての活躍を心より祈念しております。
Ellipse-D
Ellipse-Dは、デュアルアンテナと二周波RTK GNSSを統合した慣性航法システムであり、当社のポストプロセッシングソフトウェア「Qinertia」と互換性があります。
ロボティクスや地理空間アプリケーション向けに設計されており、パルス入力またはCAN OBDIIによるオドメーター入力を融合させることで、推測航法(デッドレコニング)の精度を高めることができます。

Ellipse-D の見積もりを依頼
ご質問はありますか?
よくある質問(FAQ)ページへようこそ!ここでは、当サイトでご紹介しているアプリに関するよくある質問への回答をご覧いただけます。お探しの情報が見つからない場合は、お気軽に直接お問い合わせください!
USVの慣性誘導システムとは何ですか?
無人水上艇(USV)向けの慣性誘導システムは、特にGNSSが利用できない状況において、正確な航行と制御に不可欠です。慣性センサーが動きと姿勢を追跡し、困難な環境下での効果的な航行を可能にします。
慣性航法システム(INS)は、精度を高めるために、IMUデータとGNSSやドップラー・ベロシティ・ログなどの他のシステムを統合します。また、位置と速度を計算するために、カルマンフィルタなどの航法アルゴリズムを採用しています。
慣性センサーは自律運航をサポートし、さまざまな用途に向けて正確な方位と位置データを提供します。GNSSが利用できない環境でも効果的な運航を保証し、機動性を高めるためのリアルタイム調整を可能にします。
IMUとINSの違いは何ですか?
慣性計測装置(IMU)と慣性航法システム(INS)の違いは、その機能性と複雑さにあります。
IMU(慣性計測装置)は、加速度計とジャイロスコープによって測定された、車両の線形加速度と角速度に関する生データを提供します。ロール、ピッチ、ヨー、および動きに関する情報を提供しますが、位置や航法のデータは計算しません。IMUは、位置や速度を決定するための外部処理向けに、移動と向きに関する本質的なデータを中継するように特別に設計されています。
一方で、INS(慣性航法システム)は、IMUデータと高度なアルゴリズムを組み合わせて、経時的な車両の位置、速度、姿勢を計算します。センサーフュージョンおよび統合のためにカルマンフィルタリングなどの航法アルゴリズムを組み込んでいます。INSは、GNSSのような外部測位システムに依存することなく、位置、速度、姿勢を含むリアルタイムの航法データを提供します。
この航法システムは通常、軍用UAV、船舶、潜水艦など、GNSSが利用できない環境をはじめとする、包括的な航法ソリューションを必要とする用途で利用されます。
