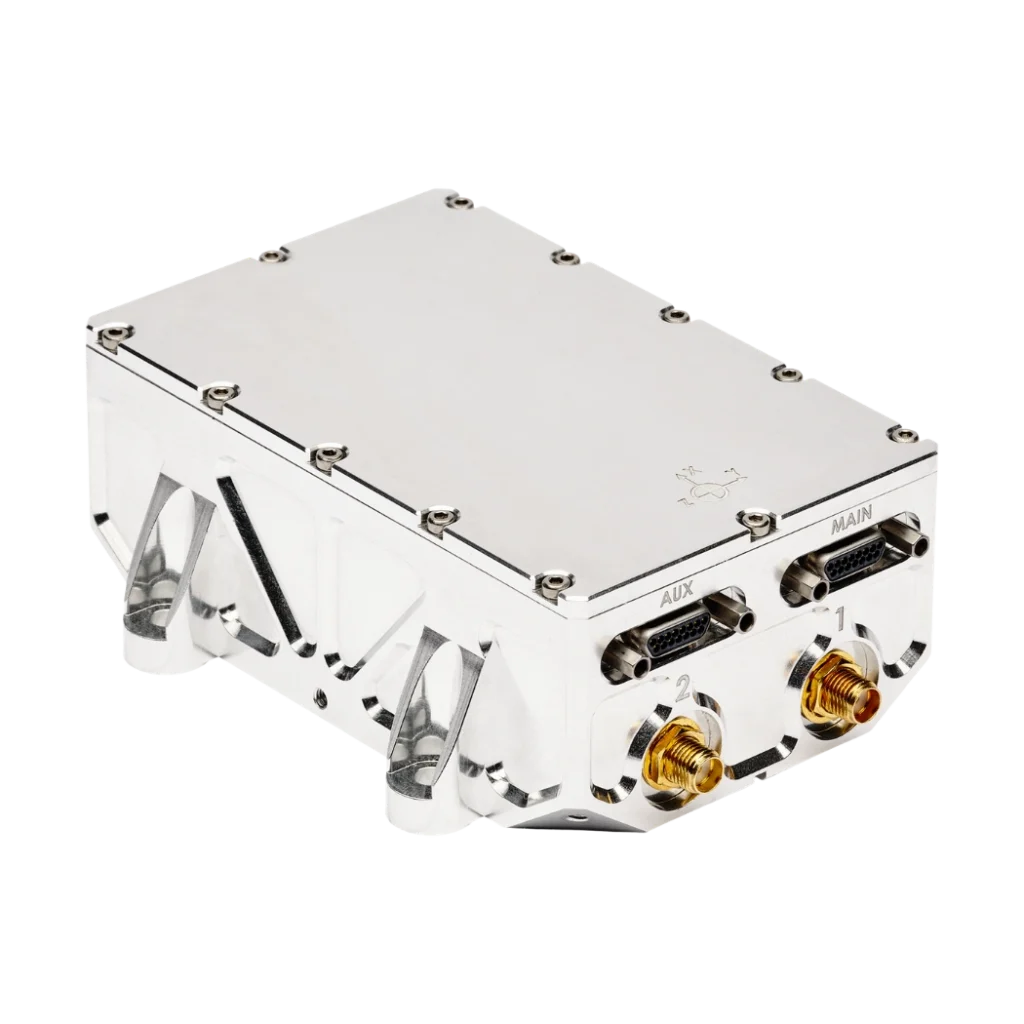
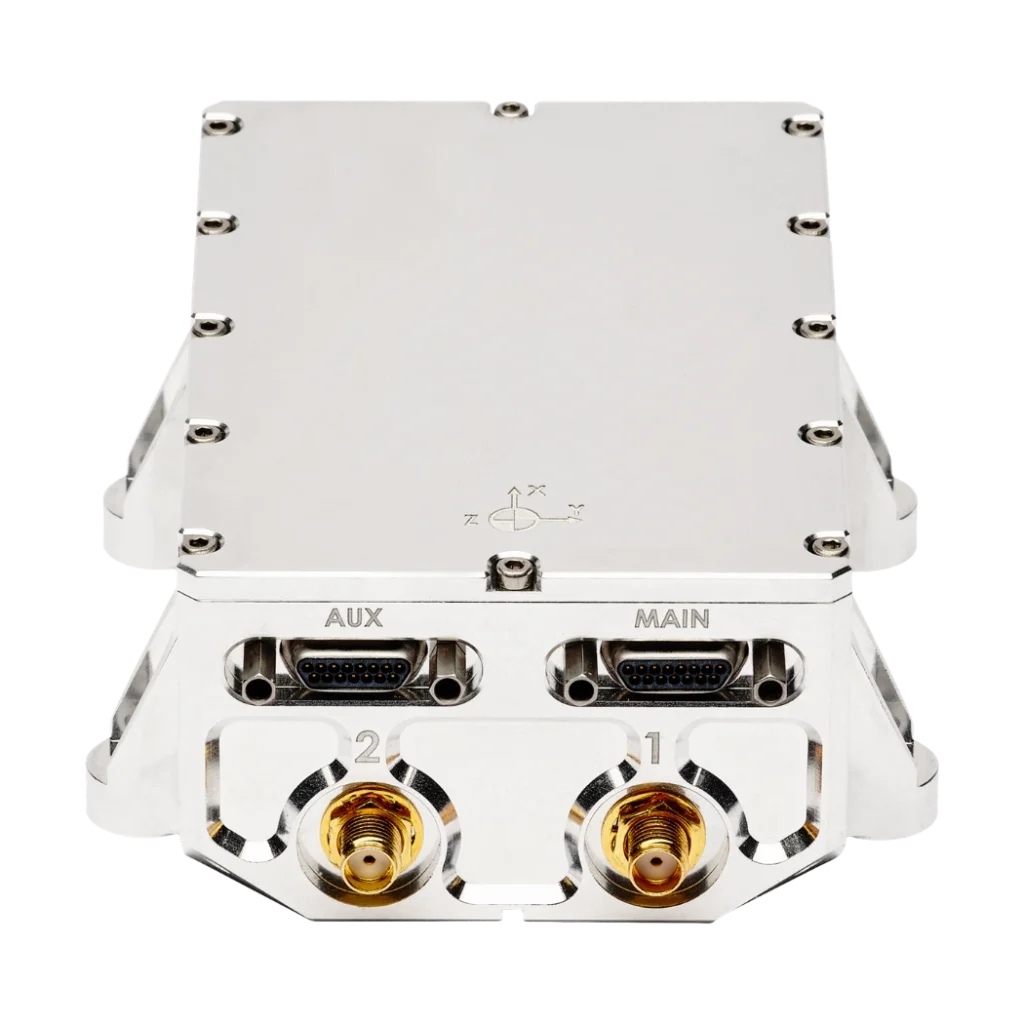
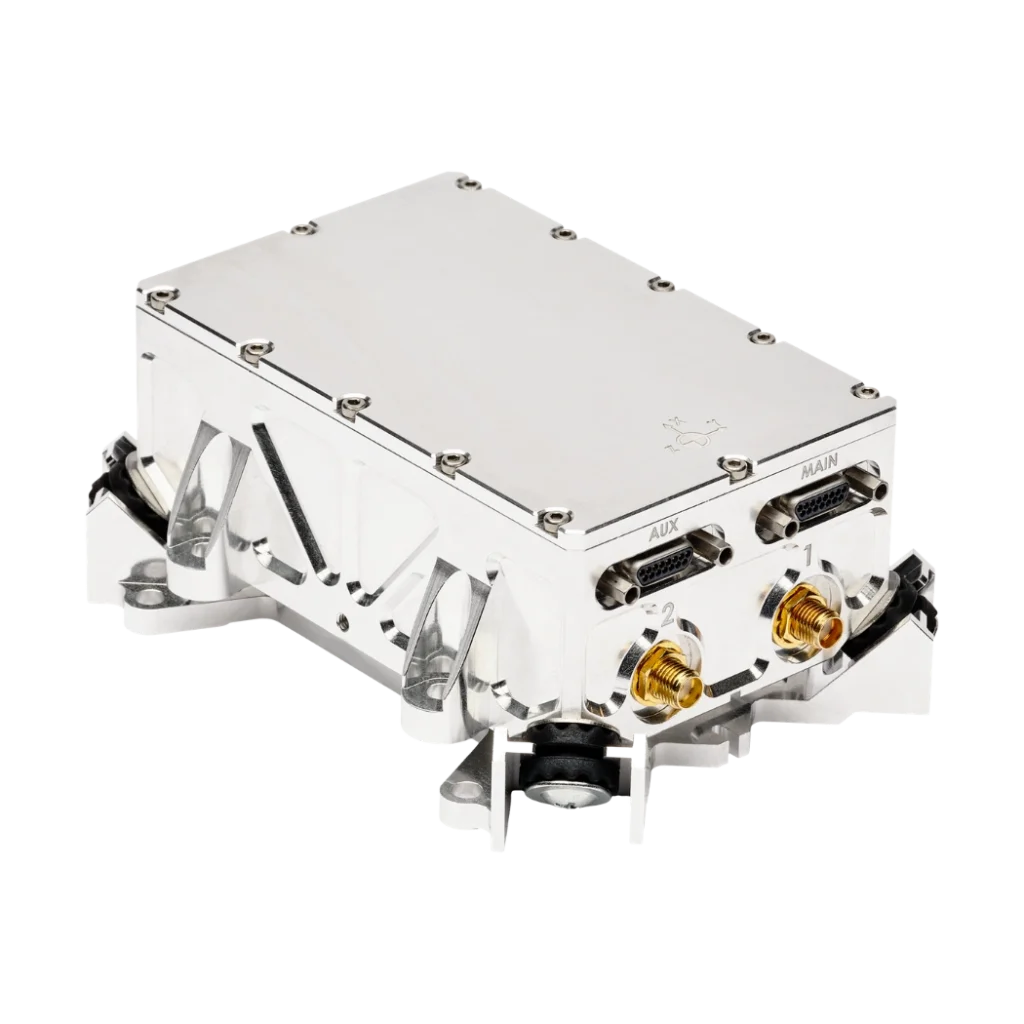
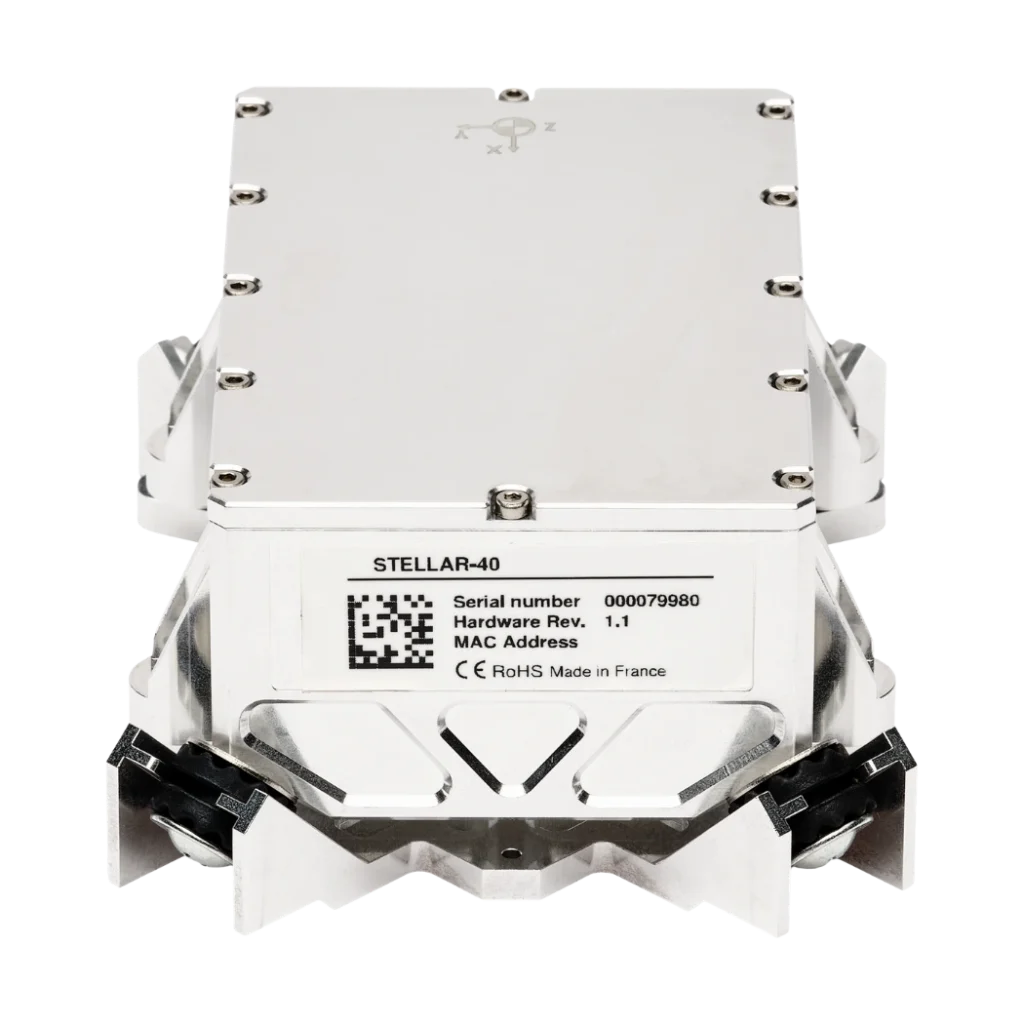
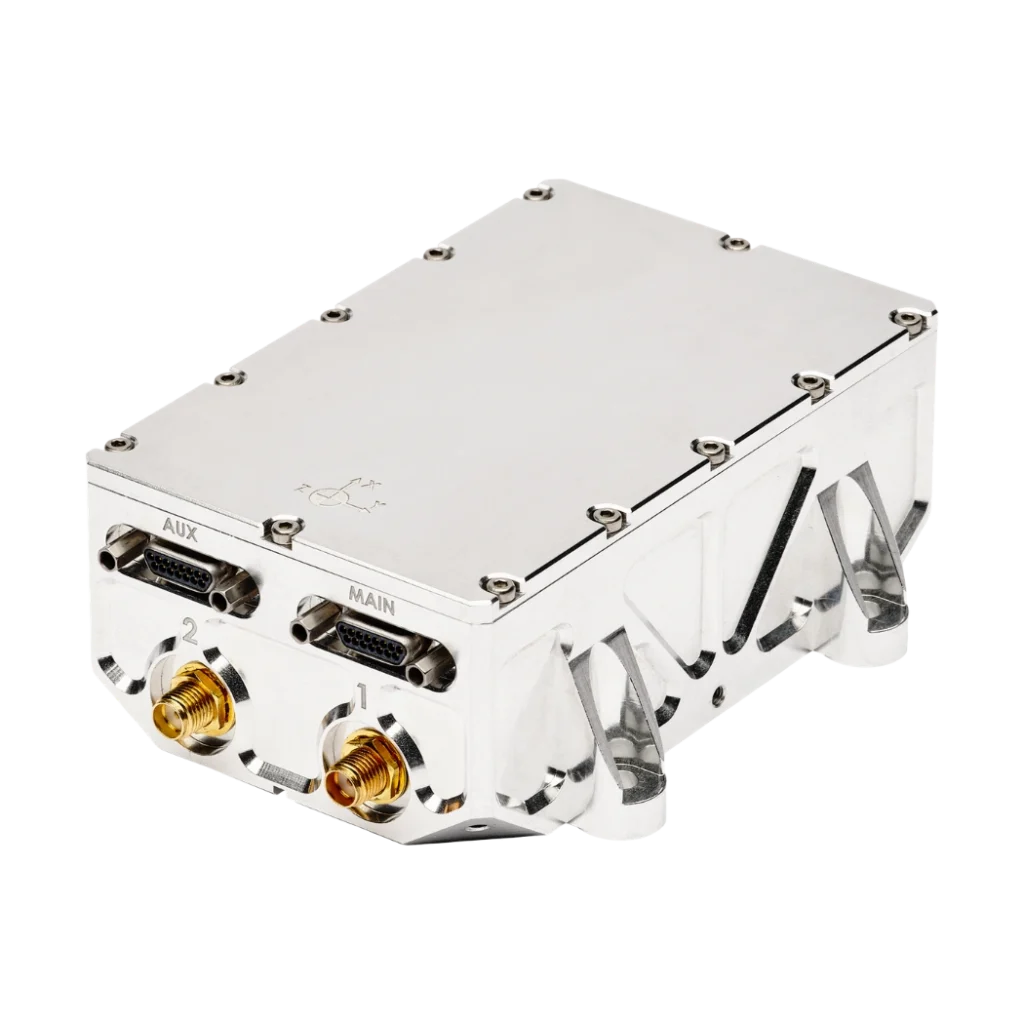
Stellar-40 Système de navigation inertielle de qualité tactique
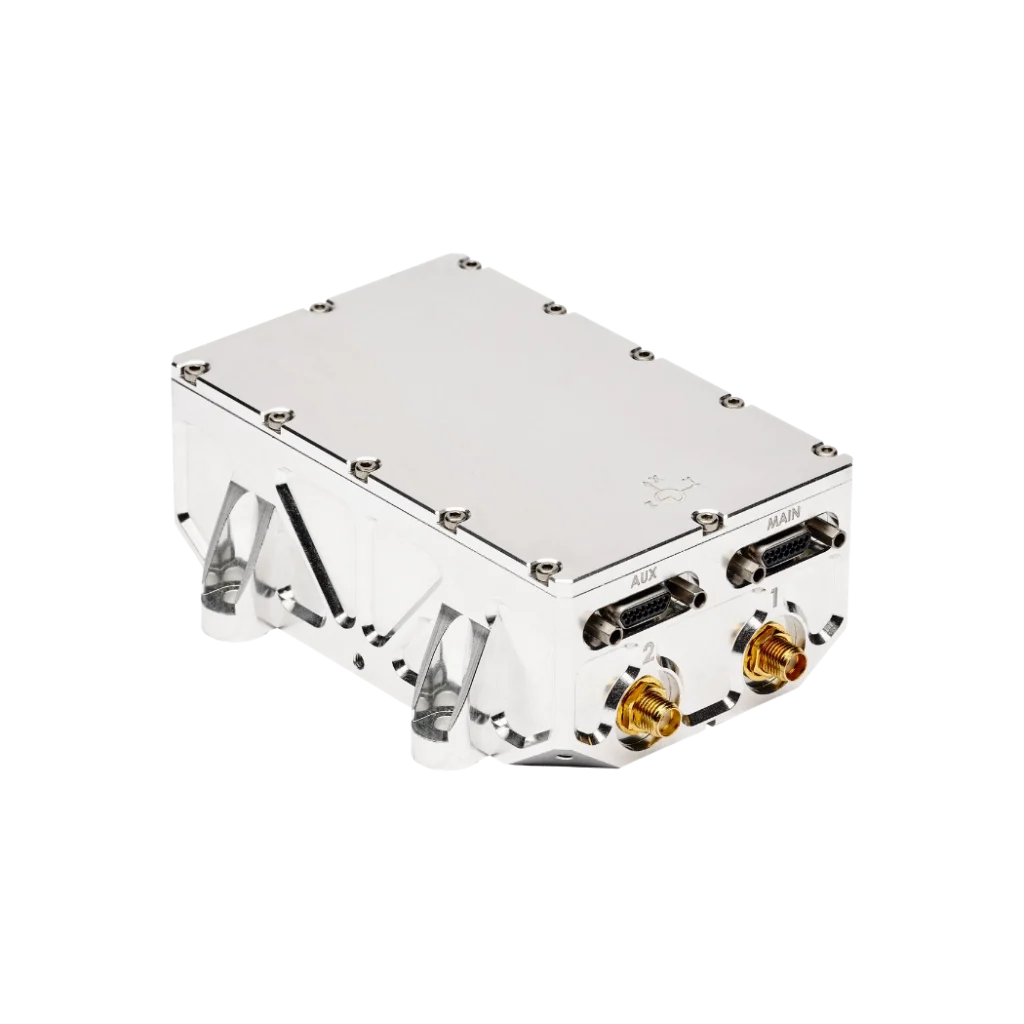
Stellar-40 est un système de navigation inertielle aidé par GNSS de qualité tactique, propulsé par la pile SAF2Nav pour une résilience inégalée. Il combine une IMU de qualité tactique, un récepteur GNSS résistant au brouillage et au leurrage, ainsi que des algorithmes avancés de fusion de capteurs dans un boîtier durci.
Alliant des performances haut de gamme à une flexibilité industrielle, le Stellar-40 intègre une architecture unique d'atténuation des vibrations à triple couche, dans une conception optimisée pour l'évolutivité afin de répondre aux exigences rigoureuses de la production en série.
Avec ce lancement, SBG Systems élargit encore son portefeuille de solutions de navigation inertielle conçues pour les applications critiques. Le Stellar-40 est sans ITAR.
Stellar-40
Notre Stellar-40 est le premier d'une nouvelle série Stellar lancée pour répondre à l'évolution des exigences opérationnelles. Cet INS de qualité tactique se concentre sur deux objectifs principaux : accroître la résilience dans des conditions opérationnelles difficiles et garantir l'évolutivité, sans compromettre les performances.
Pour relever les défis liés aux fortes vibrations, SBG Systems a conçu un chef-d'œuvre d'ingénierie mécanique : un système unique de protection contre les vibrations à triple couche. Une analyse modale complète a été menée pour garantir la robustesse et la fiabilité du produit, tout en maintenant une conception remarquablement simple.
Prêt pour la navigation àestime grâce au moteur SAF2Nav en son cœur, le Stellar-40 s'intègre parfaitement dans votre plateforme pour offrir une navigation résiliente, même dans les conditions de privation de GNSS les plus sévères.
Découvrez toutes les fonctionnalités !


Stellar-40 en un coup d'œil
Robuste. Précis. Fluide.
Découvrez les principales caractéristiques ci-dessous pour en savoir plus sur le Stellar-40.
Pile de navigation résiliente avec SAF2Nav
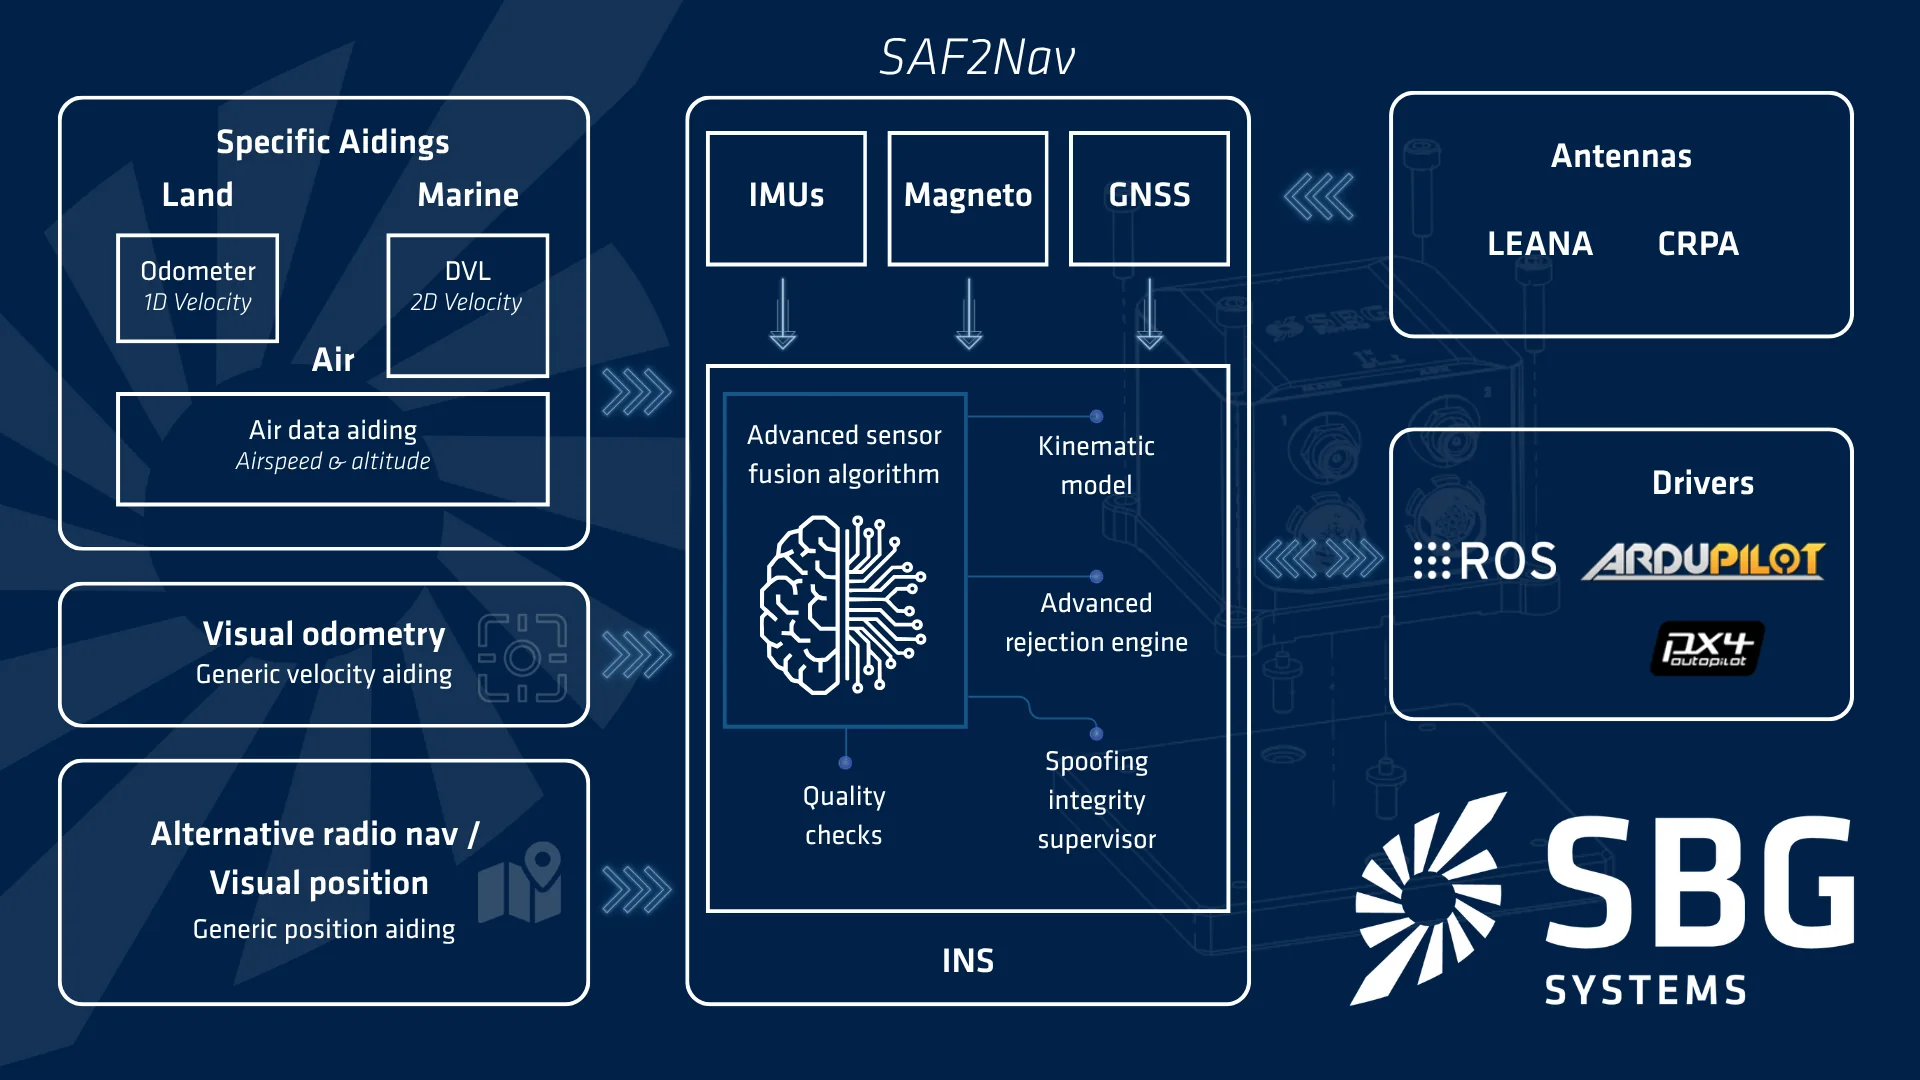
Le GNSS ne va plus de soi. C'est pourquoi notre pile SAF2Nav est au cœur de notre INS, garantissant précision et sécurité lorsque le GNSS fait défaut ou est attaqué. Elle repose sur trois piliers clés. Premièrement, la fusion multicapteur combine les données GNSS, IMU, aérodynamiques, radar et de vision en une seule solution de navigation cohérente. Deuxièmement, un nouveau superviseur d'intégrité anti-leurrage surveille les capteurs pour détecter instantanément les anomalies, réduisant considérablement le temps critique d'alerte. Enfin, les modèles cinématiques adaptatifs maximisent la précision de la navigation, permettant à l'algorithme de fusion de s'adapter de manière transparente aux dynamiques de mouvement spécifiques de votre plateforme.
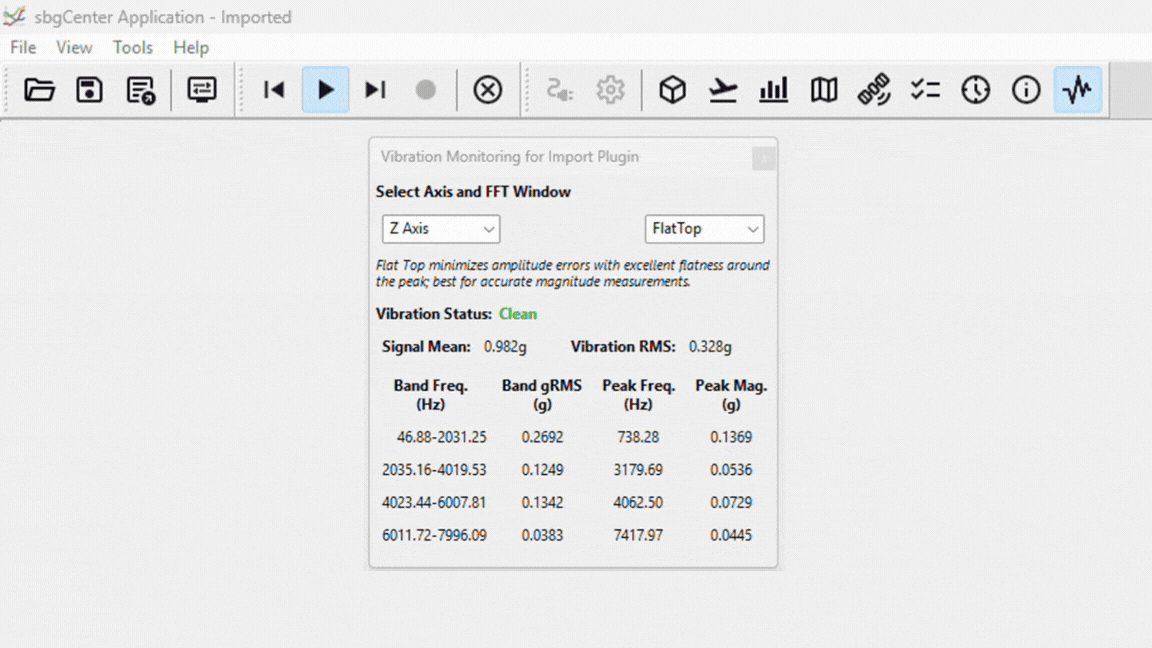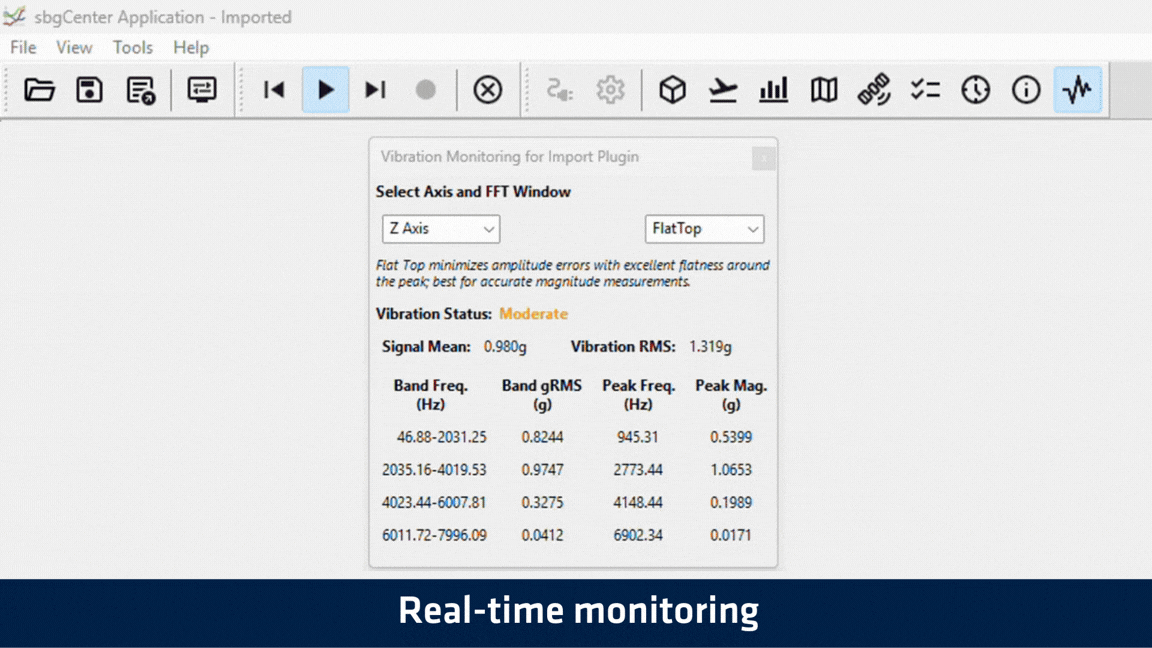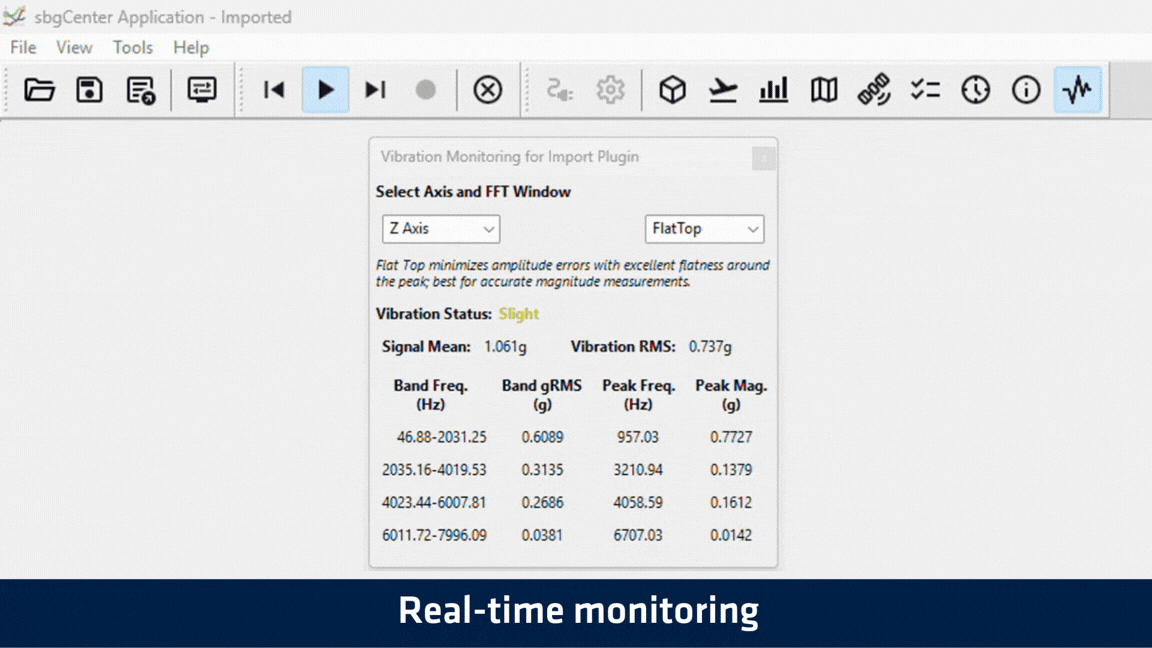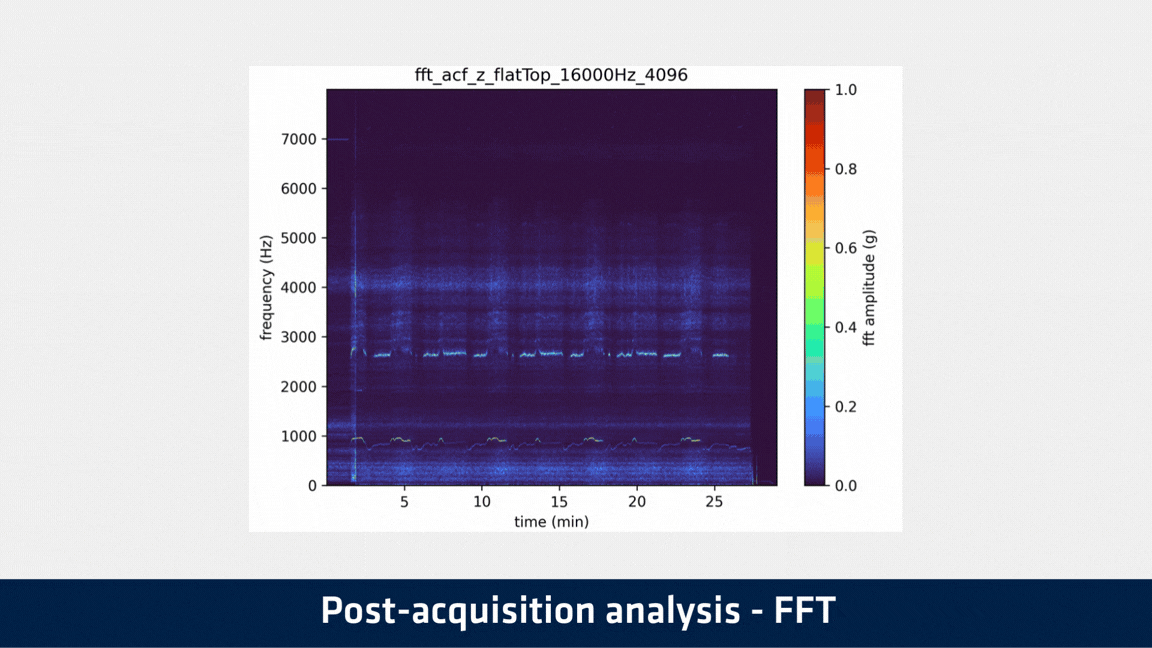
Outil de surveillance des vibrations intégré
La surveillance des vibrations pour comprendre et atténuer les résonances structurelles est rarement simple et nécessite souvent du matériel externe dédié. C'est pourquoi nous avons intégré des outils de surveillance complets directement dans l'INS Stellar-40. Le système intègre un accéléromètre dédié à large bande passante fonctionnant jusqu'à 16 kHz, associé à des capacités de traitement embarquées avancées. Il offre une visualisation en temps réel des valeurs RMS, de l'amplitude de crête et de la fréquence de crête sur quatre bandes de fréquences distinctes, permettant aux utilisateurs d'identifier précisément où se produisent les vibrations critiques. De plus, ces données précieuses sont enregistrées de manière transparente et réutilisées pour une analyse FFT approfondie ultérieure.
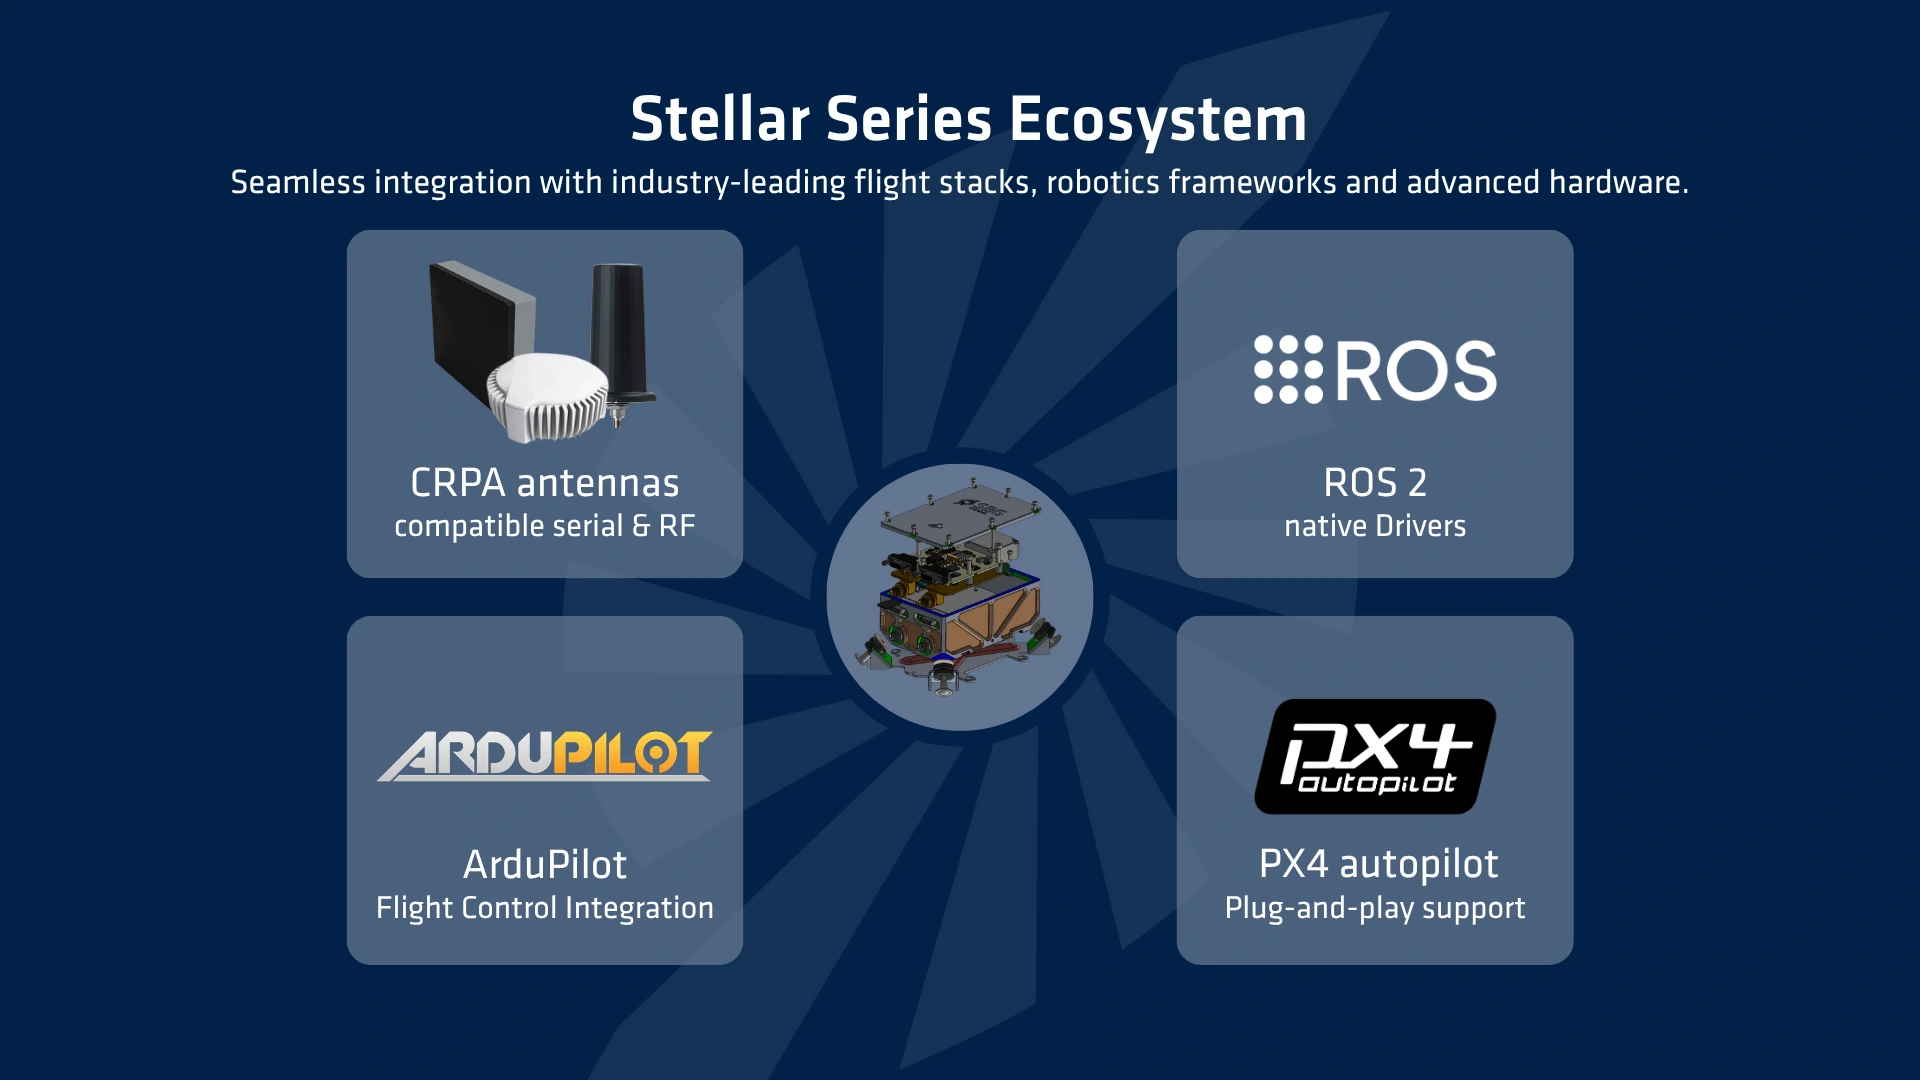
Compatibilité de l'écosystème
Un système de navigation puissant n'est efficace que dans la mesure où il s'intègre de manière transparente dans votre architecture. C'est pourquoi la compatibilité de l'écosystème est un pilier fondamental de notre INS, conçu pour accélérer le déploiement et éliminer la complexité d'intégration. Premièrement, le système est entièrement équipé de pilotes prêts à l'emploi offrant un support natif pour les plates-formes autonomes standard de l'industrie, y compris ROS2, ArduPilot et PX4. Deuxièmement, pour garantir une résilience maximale dans les environnements contestés, il offre une compatibilité plug-and-play directe avec les antennes CRPA avancées. Cette interopérabilité poussée garantit un déploiement sans effort sur toutes vos plates-formes critiques.
Aperçu des capacités et PERFORMANCES de mission
Conçu pour toutes les missions
Découvrez les performances du produit dans divers environnements opérationnels. Chaque domaine met en avant les avantages essentiels à la mission ainsi que les spécifications clés.
Performance en mission aérienne
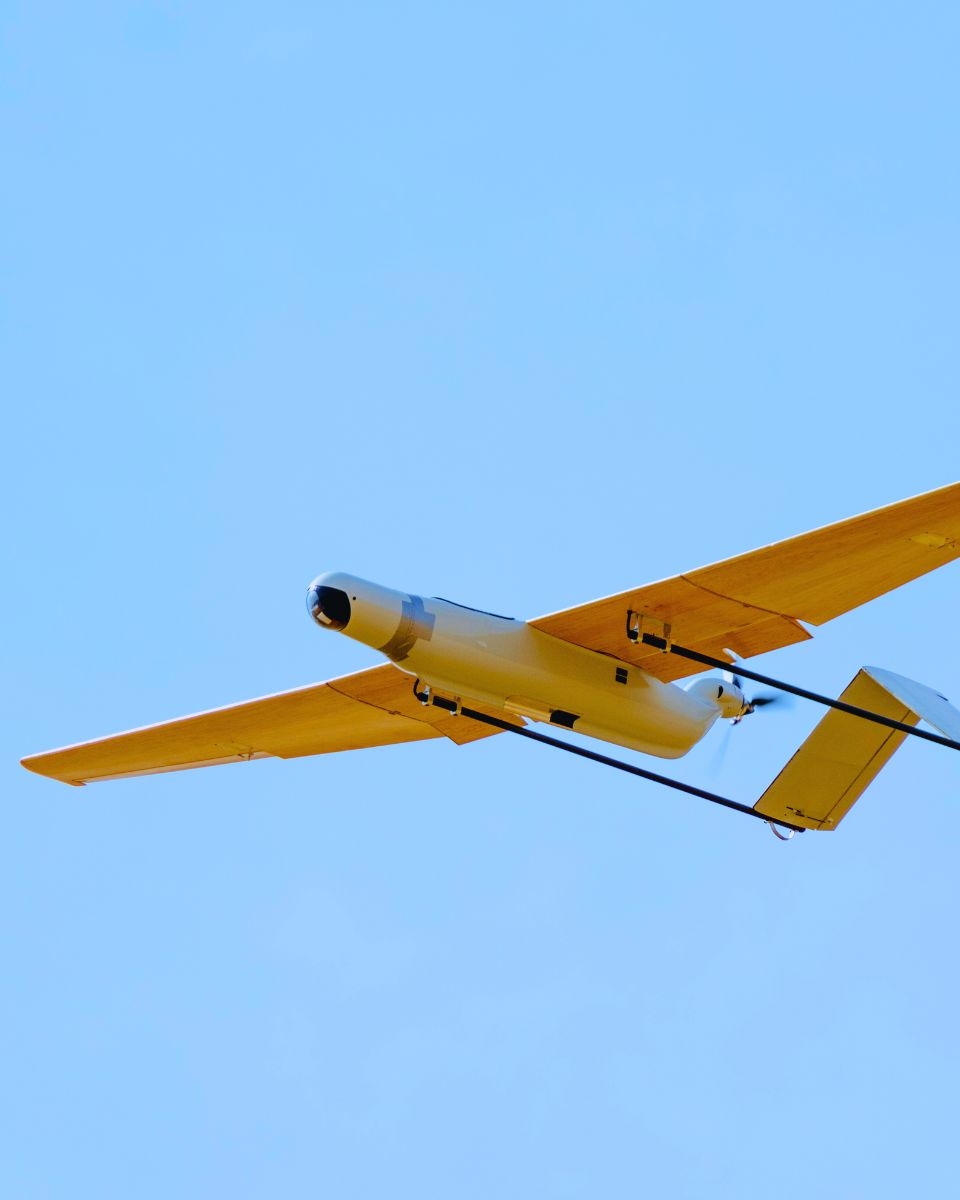
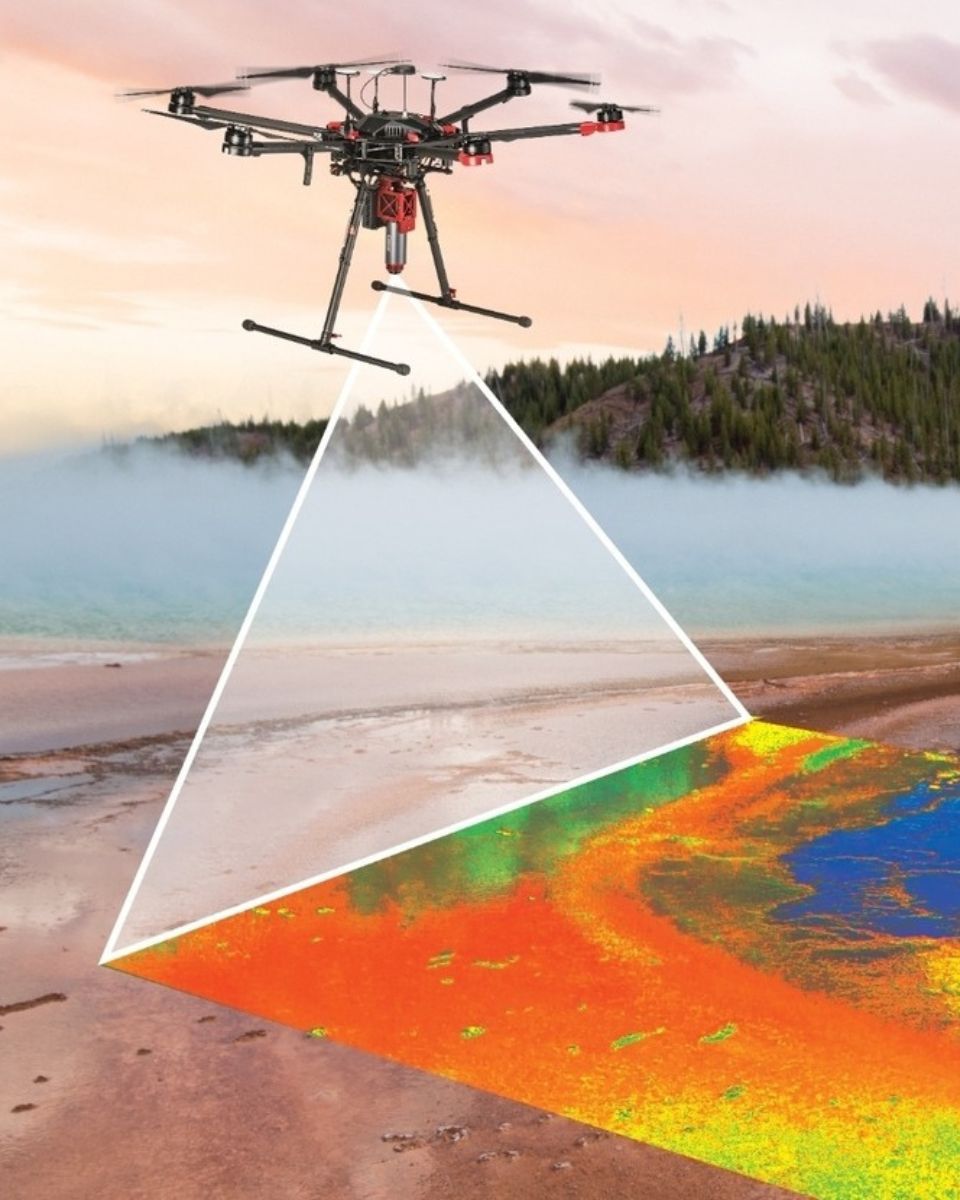
- Navigation pour drones : plateformes à voilure fixe et tournante
- Navigation pour drones : plateformes à voilure fixe et tournante
Ventilation des fonctionnalités de mission
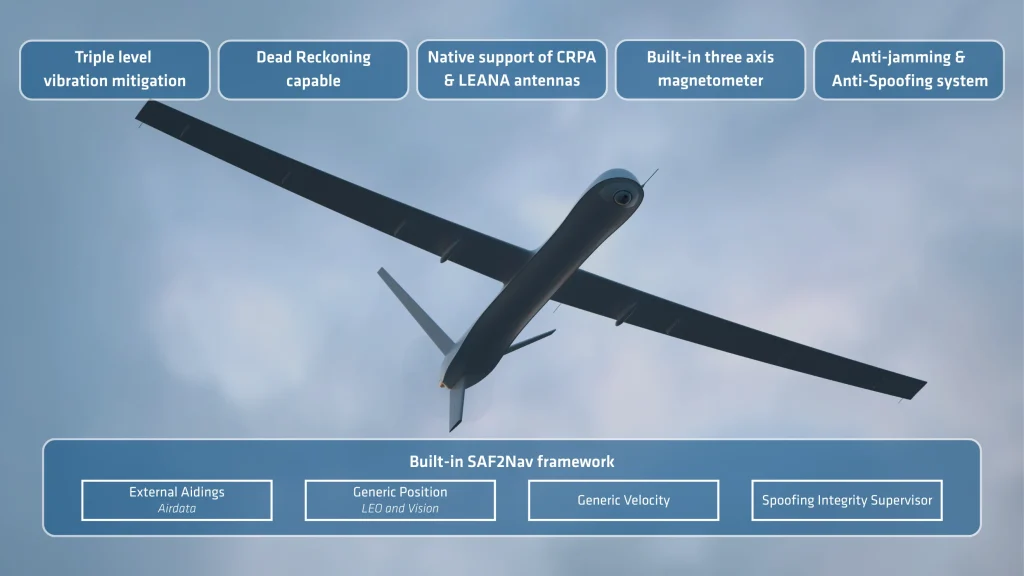
Conçu pour les missions aéroportées exigeantes, le système associe robustesse, précision et intégration transparente sur les plateformes à voilure fixe et tournante.
- Profils dynamiques dédiés adaptés aux plateformes à voilure fixe et tournante.
- Isolation anti-vibrations à triple couche pour les environnements aéroportés soumis à de fortes vibrations.
- Intégrité du positionnement en cas de brouillage et de leurrage GNSS, permise par la pile SAF2Nav.
- Navigation àestime tactique propulsée par la pile SAF2Nav pour une navigation continue lors des pannes GNSS.
- Estimation automatique de la vitesse du vent et compensation pour l'intégration du tube de Pitot.
- Intégration transparente avec les pilotes automatiques grâce à nos pilotes PX4 et ArduPilot.
Performance en mission terrestre
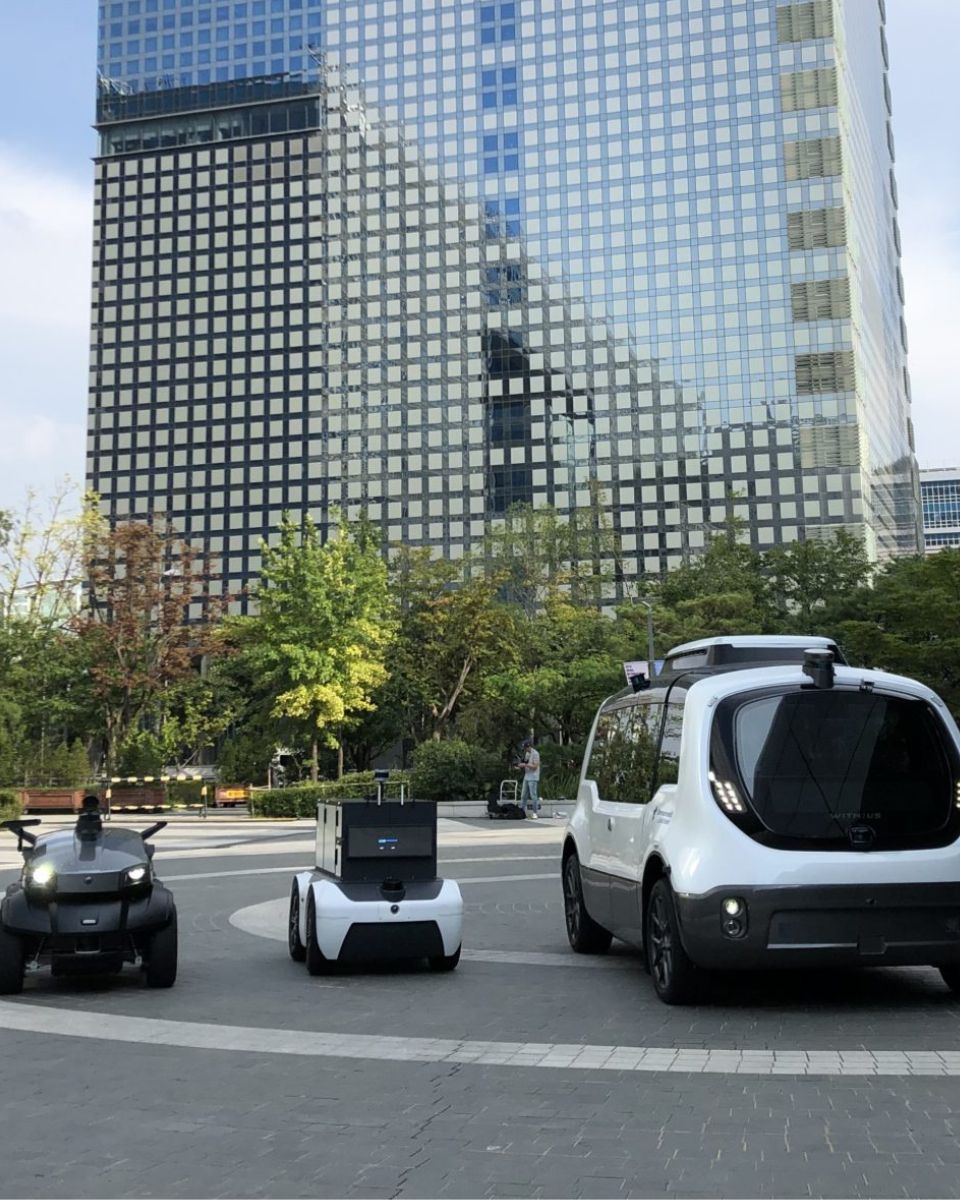
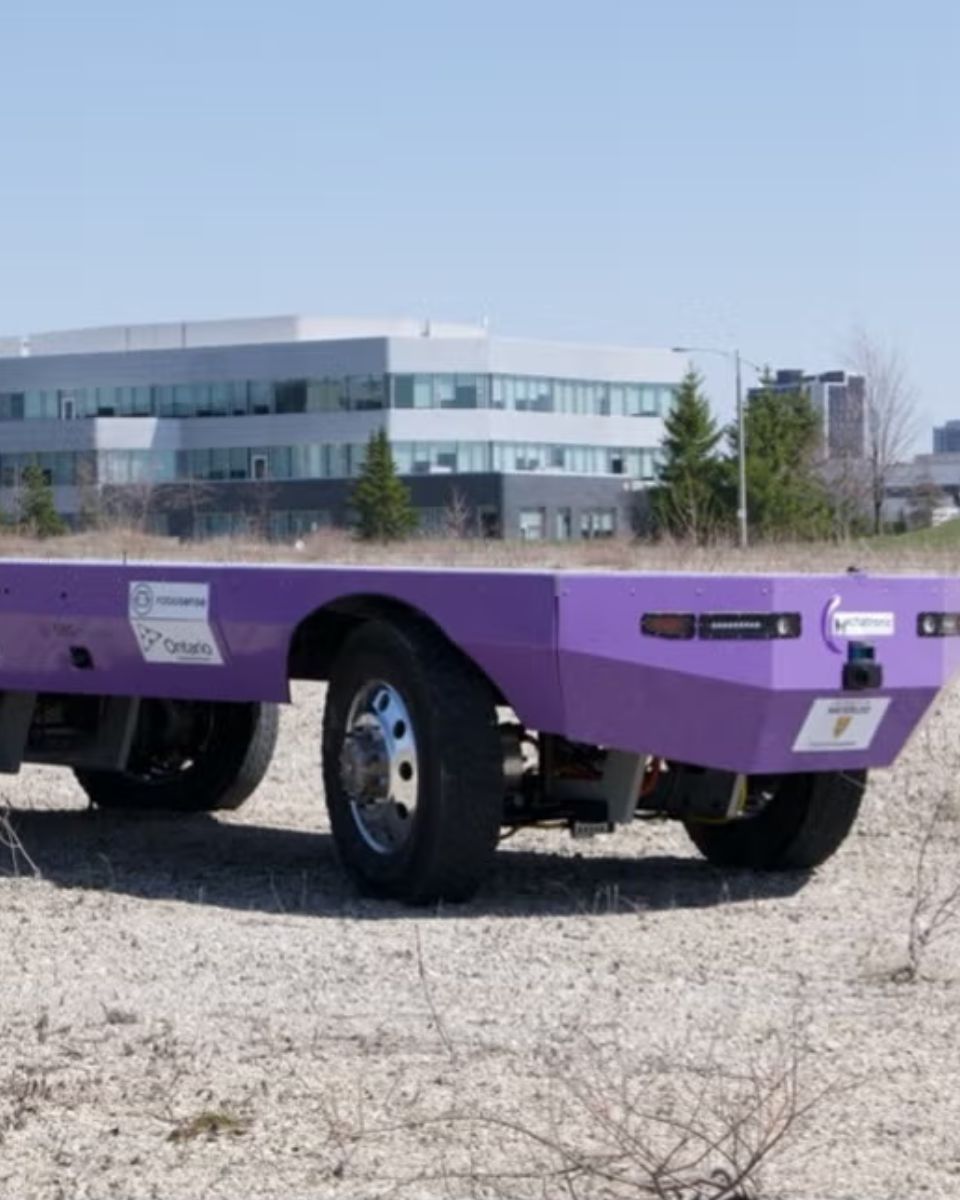
- Navigation terrestre : Véhicules routiers et tout-terrain
- Navigation terrestre : Véhicules routiers et tout-terrain
Ventilation des fonctionnalités de mission
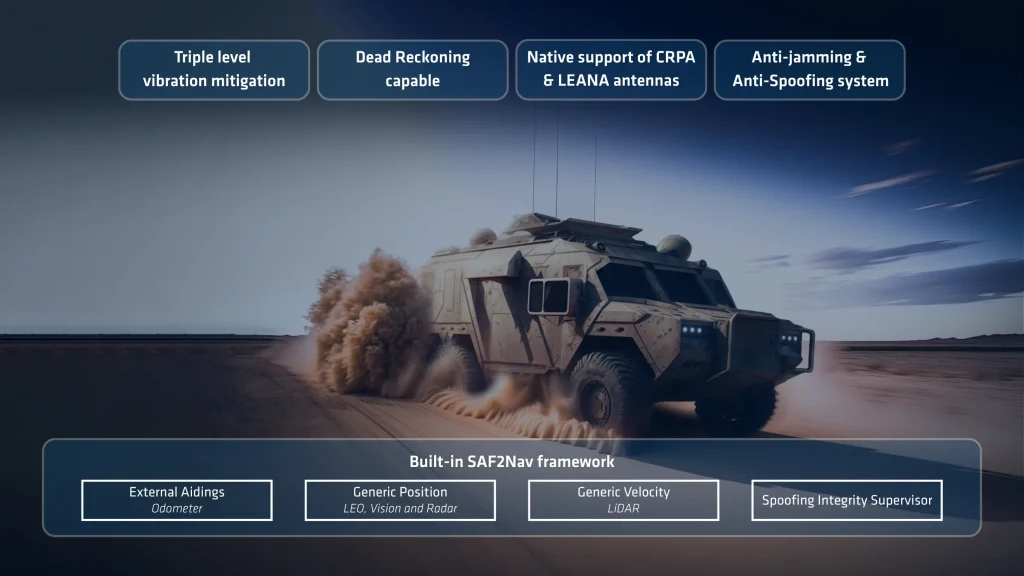
Conçu pour les missions exigeantes de véhicules terrestres, le système associe robustesse, précision et intégration fluide sur tout type de véhicule terrestre.
- Profils dynamiques dédiés adaptés aux véhicules tout-terrain ou routiers.
- Isolation anti-vibration triple couche pour les environnements à fortes vibrations.
- Intégrité du positionnement en cas de brouillage et de leurrage GNSS, permise par la pile SAF2Nav.
- Entrées odomètre de roue et vitesse SLAM pour des performances de navigation à estimes améliorées
- Navigation àestime tactique propulsée par la pile SAF2Nav pour une navigation continue lors des pannes GNSS.
Performance en navigation de surface
- Navigation maritime : Navires de surface habités et sans pilote de toutes tailles
- Navigation maritime : Navires de surface habités et sans pilote de toutes tailles
Ventilation des fonctionnalités de mission
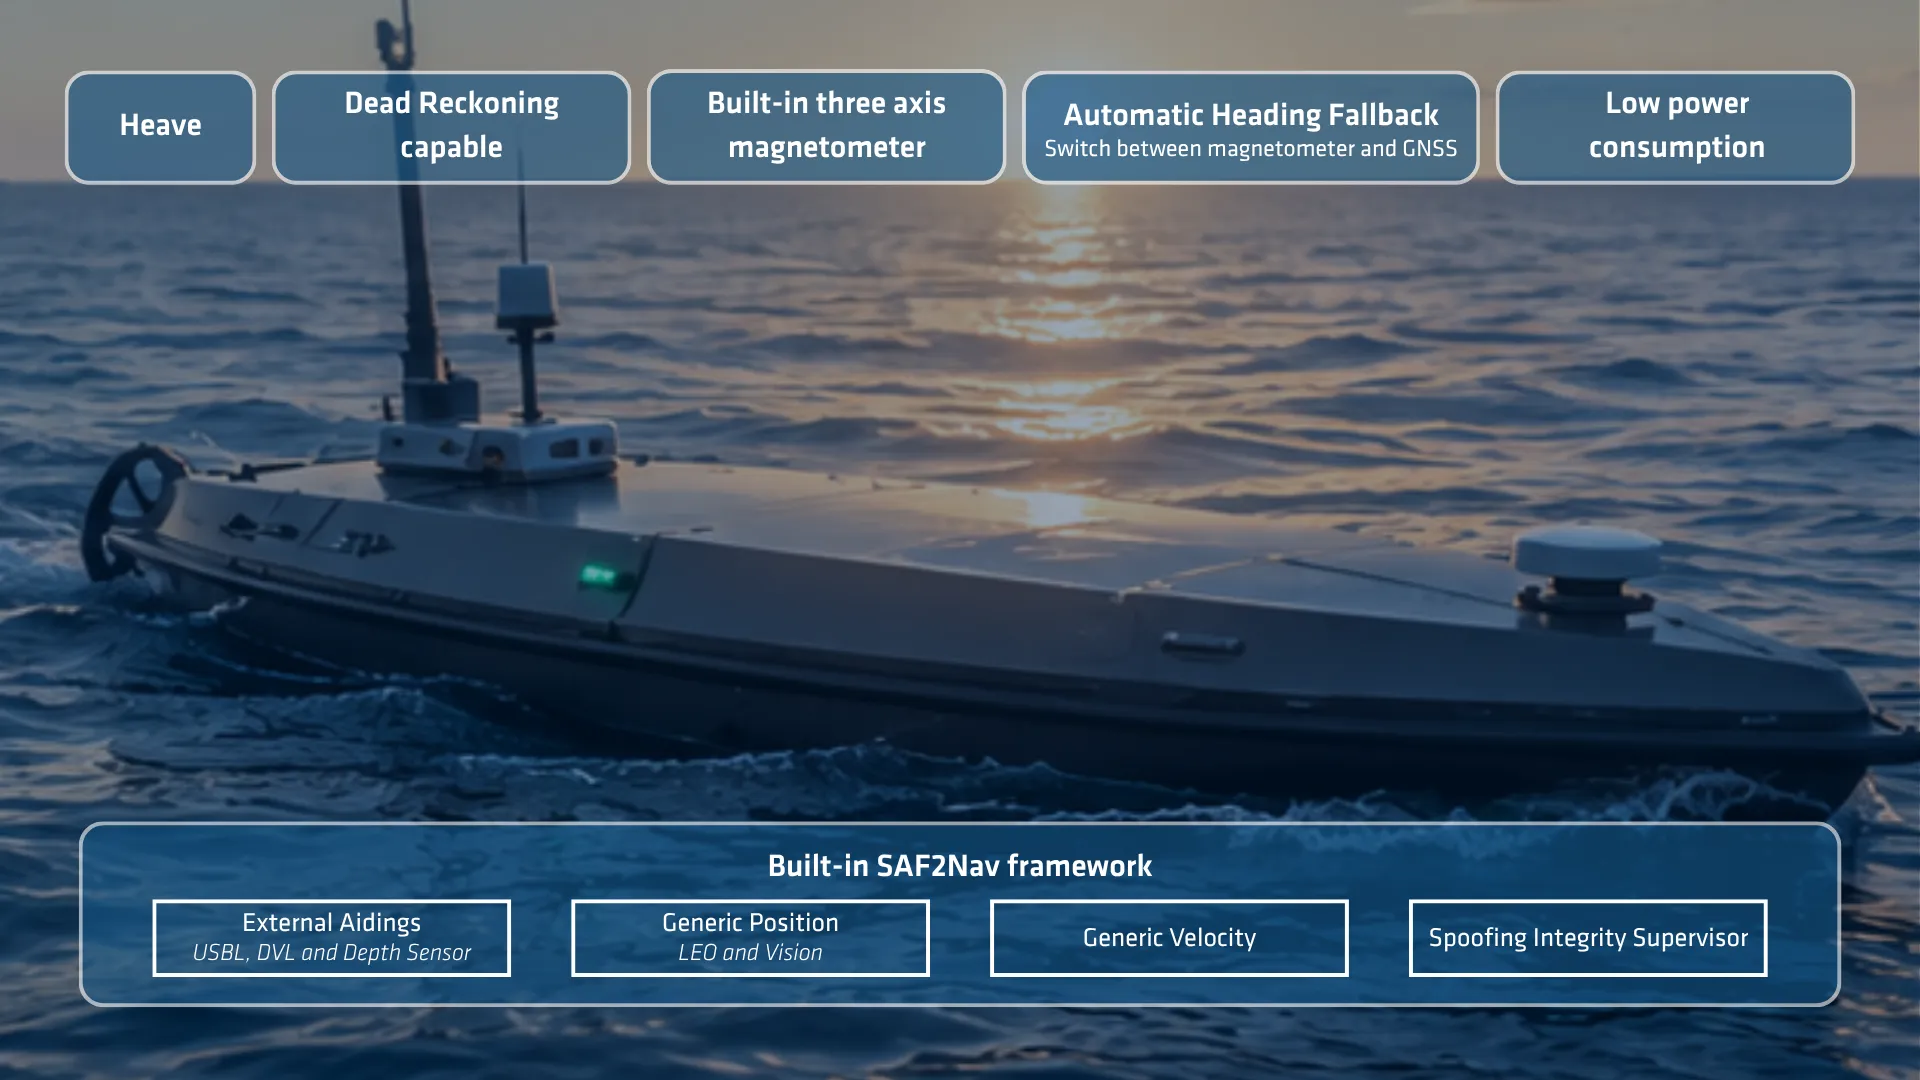
Conçu pour les missions maritimes exigeantes, le système associe robustesse, précision et intégration fluide sur tout type de navire de surface.
- Profils dynamiques dédiés adaptés aux véhicules de surface maritimes.
- Isolation anti-vibration triple couche pour les environnements à fortes vibrations.
- Intégrité du positionnement en cas de brouillage et de leurrage GNSS, permise par la pile SAF2Nav.
- Entrées de vitesse DVL ou loch pour des performances de navigation à estimes améliorées
- Estimation et compensation automatiques de la vitesse du courant pour la compensation de vitesse par rapport à l'eau.
- Navigation àestime tactique propulsée par la pile SAF2Nav pour une navigation continue lors des pannes GNSS.
Spécifications
Compatibilité des véhicules
Navires de surface, véhicules sous-marins, levés maritimes, environnements marins et marins difficiles Air
Avions, hélicoptères, aéronefs, UAV Land
Voiture, automobile, train/chemin de fer, camion, deux-roues, machinerie lourde, piéton, sac à dos, hors route
Performance GNSS
Double antenne, 789 canaux Plage GNSS
500 m/s et 80 km d'altitude Bande de fréquences
Multi-fréquence Fonctionnalités GNSS
SBAS, RTK, PPK, RAW Signaux GPS
L1C/A, L1C, L2C, L2PY, L5 Signaux Galileo
E1, E5a, E5b, E6BC Signaux Glonass
L1C/A, L2C/A, L2P, L3OC Signaux Beidou
B1I, B1C, B2a, B2I, B3I, B2b Autres signaux
NaviC L5, Bande L, QZSS Temps GNSS pour la première fixation
< 35 s Brouillage et spoofing
Anti-brouillage et anti-leurrage automatiques, OSNMA, rejet automatique avancé multi-capteur
Spécifications environnementales et plage de fonctionnement
-40 °C à 71 °C Vibrations
3 g RMS – 20 Hz à 2 kHz Chocs
500 g pour 0,3 ms MTBF (calculé)
246 000 heures Conforme à
MIL-STD 461G | MIL-STD 1275E | MIL-STD 810H
Interfaces
GNSS, RTCM, NTRIP, Airdata, Odomètre, Vitesse et position génériques Protocoles de sortie
NMEA, ASCII, sbgECom (binaire), API REST Protocoles d'entrée
NMEA, ASCII, sbgECom (binaire), API REST Enregistreur de données
8 Go ou 48 h @ 200 Hz Fréquence de sortie
200 Hz (IMU, INS) Ports série
4x E/S série jusqu'à 921 600 bps CAN
1x bus CAN 2.0 A/B, jusqu'à 1 Mbps Sync OUT
2x Sorties de synchronisation (1x RS232 + 1x niveaux TTL) Sync IN
4x Entrées de synchronisation (niveaux RS232) Ethernet
1x Ethernet Full duplex (10/100 base T) PTP / NTP, NTRIP, Interface Web, FTP Connecteurs
2x Micro-D 15 (E/S) 2x Connecteurs SMA (antennes)
Spécifications mécaniques et électriques
9 à 36 VDC Consommation d'énergie
< 3 W without antennas Poids (g)
365 g / 443 g avec amortisseur Dimensions (LxlxH)
107,7 mm x 85 mm x 40 mm
Spécifications de synchronisation
< 200 ns Précision PTP
< 1 µs Précision PPS
< 1 µs (jitter < 1 µs) Dérive en navigation à l'estime
1 ppm
Fiche technique du Stellar-40
Recevez toutes les caractéristiques et spécifications du produit directement dans votre boîte de réception !
Comparez le Stellar-40 avec d'autres produits
N'hésitez pas à comparer notre gamme de capteurs inertiels les plus avancés pour la navigation, le mouvement et la détection de la houle. Les spécifications complètes sont disponibles dans le manuel du matériel sur demande.
-
Stellar-40
- Position horizontale en point unique
- 1.2 m
- Évaluation des performances de usurpation et de brouillage
- ★★★★★
- Résistance au leurrage et au brouillage
- Toutes constellations, bande complète, surveillance et atténuation avancées
- Résistance aux vibrations
- Triple niveau
- Navigation estimée
- Jusqu'à 0,2 % DT (véhicule routier, double antenne GNSS et odomètre)
- Poids (g)
- 365 g
- Dimensions (LxlxH)
- 107,7 x 85 x 40 mm
-
- Position horizontale en point unique
- 1.2 m
- Évaluation des performances de usurpation et de brouillage
- ★★★☆☆
- Résistance au leurrage et au brouillage
- Toutes constellations, double bande, surveillance et atténuation
- Résistance aux vibrations
- Un niveau
- Navigation estimée
- Jusqu'à 0,2 % DT (véhicule routier, double antenne GNSS et odomètre)
- Poids (g)
- 165 g
- Dimensions (LxlxH)
- 42 x 57 x 60 mm
-
- Position horizontale en point unique
- 1.0 m
- Évaluation des performances de usurpation et de brouillage
- ★★★☆☆
- Résistance au leurrage et au brouillage
- Toutes constellations, triple bande, surveillance et atténuation avancées
- Résistance aux vibrations
- Un niveau
- Navigation estimée
- < 0.1 % DT (Onroad vehicle, dual antenna GNSS and odometer)
- Poids (g)
- < 900 g
- Dimensions (LxlxH)
- 130 x 100 x 75 mm
-
- Position horizontale en point unique
- 1.2 m
- Évaluation des performances de usurpation et de brouillage
- ★★★☆☆
- Résistance au leurrage et au brouillage
- Toutes constellations, double bande, surveillance et atténuation
- Résistance aux vibrations
- Un niveau
- Navigation estimée
- Jusqu'à 0,5 % DT (véhicule routier, double antenne GNSS et odomètre)
- Poids (g)
- 65 g
- Dimensions (LxlxH)
- 46 x 45 x 32 mm


Compatibilité


Une sélection compatible d'antennes anti-brouillage et anti-leurrage
Nous avons sélectionné une gamme optimale d'antennes anti-brouillage et anti-leurrage, entièrement testées et validées pour leur compatibilité. Cette gamme comprend des technologies éprouvées telles que le CRPA (Controlled Reception Pattern Antenna) et le LEANA (Low-Elevation Anti-Jam Navigation Antenna).
Découvrez nos solutions recommandées !
Documentation et ressources
Le Stellar-40 est livré avec une documentation en ligne complète, conçue pour accompagner les utilisateurs à chaque étape.
Des guides d'installation à la configuration avancée et au dépannage, nos manuels clairs et détaillés garantissent une intégration et un fonctionnement fluides.
Nos études de cas
Découvrez des cas d'usage réels démontrant comment nos solutions améliorent les performances, réduisent les temps d'arrêt et accroissent l'efficacité opérationnelle. Apprenez comment nos capteurs avancés et nos interfaces intuitives procurent la précision et le contrôle dont vous avez besoin pour exceller dans vos applications.

Produits et accessoires supplémentaires
Découvrez comment nos solutions peuvent transformer vos opérations en explorant notre gamme diversifiée d'applications. Grâce à nos capteurs et logiciels de mouvement et de navigation, vous avez accès à des technologies de pointe qui stimulent le succès et l'innovation dans votre domaine.
Rejoignez-nous pour libérer le potentiel des solutions de navigation inertielle et de positionnement dans divers secteurs.

Qinertia GNSS-INS
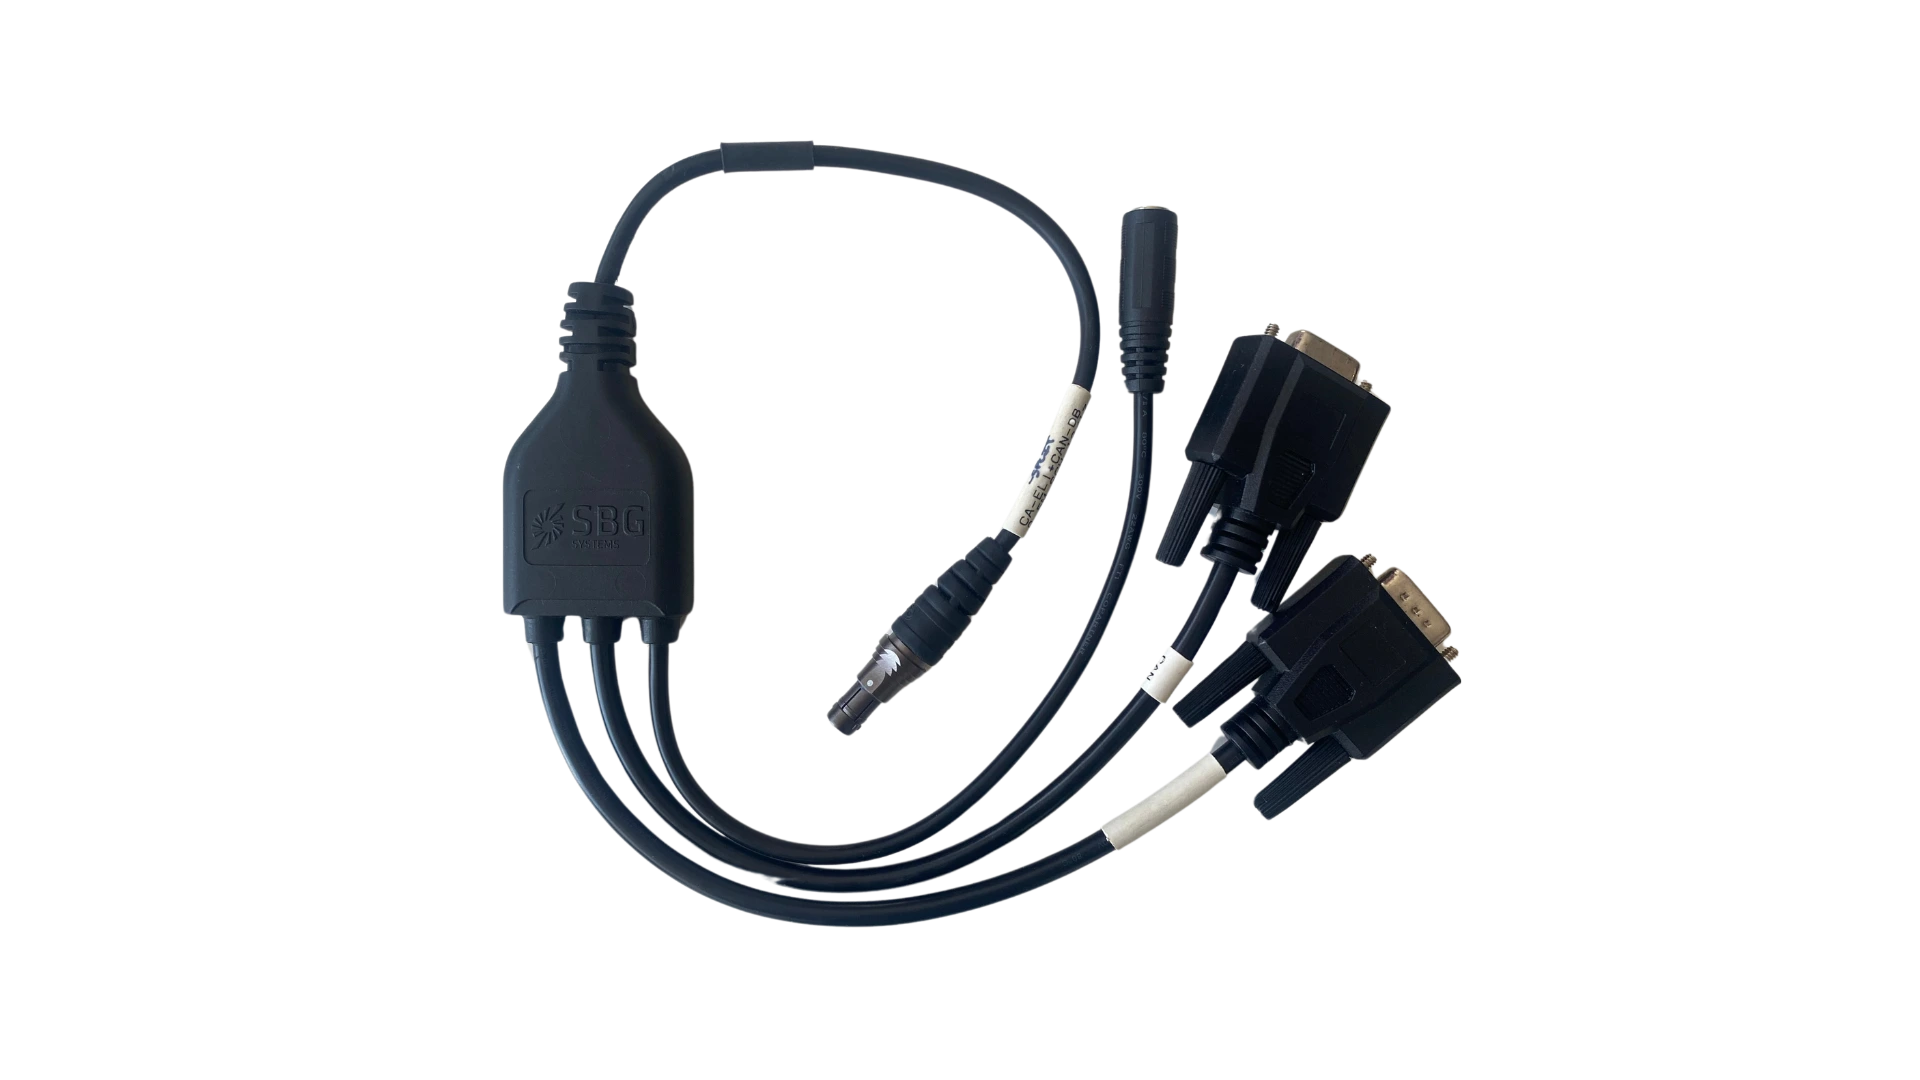
Câbles
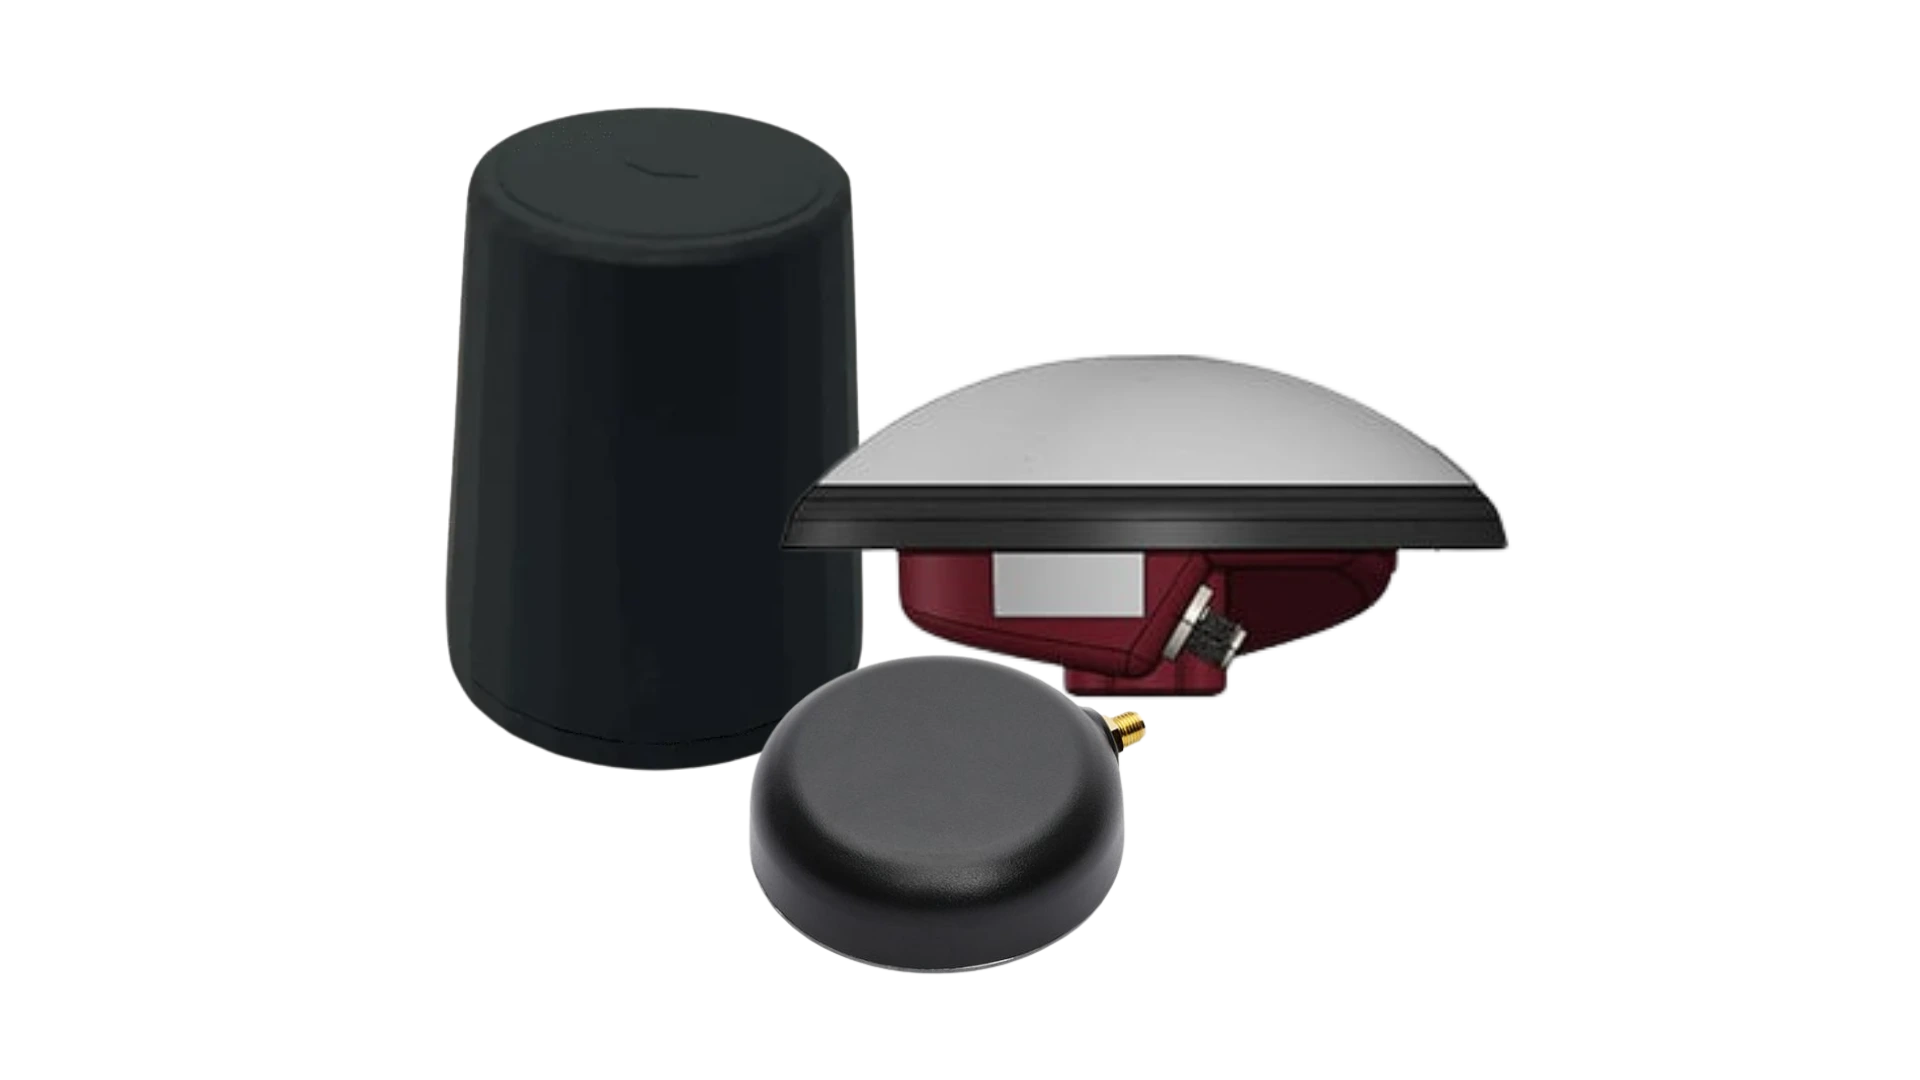
Antennes GNSS
Processus de production
Découvrez la précision et l'expertise qui se cachent derrière chaque produit SBG Systems, y compris nos solutions IMU, AHRS et INS. Tout d'abord, découvrez comment nos ingénieurs conçoivent chaque système en mettant l'accent sur la précision et la fiabilité. Ensuite, découvrez comment nous fabriquons et testons nos systèmes de navigation inertielle haute performance.
Tout au long du processus, nous appliquons des contrôles de qualité rigoureux pour garantir des performances constantes. De plus, nos méthodes d'ingénierie avancées permettent à chaque produit de répondre à des exigences strictes en matière de précision et de fiabilité.
Regardez la vidéo dès maintenant pour découvrir comment nous concevons des systèmes inertiels haute performance.
Demander un devis
Ils parlent de nous
Nous présentons des retours d'expérience et des témoignages de professionnels de l'industrie et de clients qui utilisent nos produits dans des projets réels. Leurs témoignages soulignent la qualité et les performances de nos solutions INS. De plus, ils démontrent comment notre technologie prend en charge des applications de navigation exigeantes.
Découvrez comment notre technologie innovante améliore les opérations, augmente la productivité et garantit des résultats fiables dans des applications diverses.


Section FAQ
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus urgentes sur notre technologie de pointe et ses applications. Vous trouverez ici des réponses complètes concernant les caractéristiques des produits, les processus d'installation, les conseils de dépannage et les meilleures pratiques pour maximiser votre expérience avec nos INS compacts. Que vous soyez un nouvel utilisateur à la recherche de conseils ou un professionnel expérimenté à la recherche d'informations avancées, nos FAQ sont conçues pour vous fournir les informations dont vous avez besoin.
Trouvez vos réponses ici !
Qu'est-ce que l'estime en navigation ?
L'estime est une méthode de navigation sans signaux GNSS qui s'appuie sur l'inertie et les données d'autres capteurs pour maintenir un suivi continu. Habituellement, en cas de perte du GNSS, un système perd totalement sa position. Grâce à l'estime, le système calcule une position continue qui dérivera lentement au fil du temps. Le taux de cette dérive dépend de la qualité de l'IMU interne et de la disponibilité de capteurs d'aide externes.
Quels formats prenez-vous en charge pour les aides externes (par exemple, données aérodynamiques, vision) ?
Le Stellar-40 utilise notre protocole propriétaire sbgECom, qui emploie des trames de messages clairement définies. Grâce à ces messages prédéfinis, le système peut ingérer de manière transparente les données aérodynamiques (airdata), les vitesses corps et les données de position absolue de tout capteur externe capable de fournir ces informations.
Existe-t-il un champ spécifique pour saisir manuellement l'estimation du vent ?
Non, car ce n'est pas nécessaire. L'algorithme avancé de fusion de capteurs du Stellar-40 calcule et estime automatiquement les conditions de vent en temps réel, éliminant ainsi le besoin de les saisir manuellement.
Quelles options d'aide externe sont disponibles pour les applications terrestres ?
Pour les plateformes terrestres, le Stellar-40 prend en charge une variété d'entrées d'aide à la navigation pour améliorer la précision, en particulier dans les environnements où le GNSS est indisponible. Celles-ci incluent les odomètres matériels (odométrie de roue), les aides à la vitesse provenant de capteurs externes (tels que LiDAR ou capteurs optiques) et les aides à la position absolue.
Comment choisir entre les versions amorties et non amorties du Stellar-40 ?
Le bon choix dépend de votre environnement d'exploitation. Nous recommandons vivement la version amortie pour les plateformes exposées à des environnements difficiles et vibrants, tels que les drones de frappe en profondeur ou les véhicules terrestres sans équipage (UGV). Si vous ne savez pas quelle version convient à votre application, notre équipe de support est à votre disposition pour vous aider à faire le bon choix.
Qu'est-ce que le SBAS ?
Qu'est-ce que le SBAS ?
Le Satellite-Based Augmentation System (SBAS) est une technologie d'augmentation GNSS qui améliore la précision, l'intégrité, la disponibilité et la continuité du positionnement par satellite. Initialement développé pour soutenir l'aviation, le SBAS est devenu une aide à la navigation précieuse pour des applications telles que les UAVs, la navigation maritime, l'agriculture de précision, la cartographie SIG, les véhicules autonomes et les systèmes de navigation inertielle (INS). Contrairement au cinématique en temps réel (RTK) ou au positionnement ponctuel précis (PPP), le SBAS offre un positionnement gratuit au mètre près sans nécessiter de station de base locale ou de connexion Internet.
Un récepteur GNSS autonome détermine sa position en mesurant les pseudo-distances des satellites appartenant à des constellations telles que le GPS, Galileo, GLONASS ou BeiDou. Cependant, ces mesures sont affectées par plusieurs sources d'erreur, notamment la dérive de l'horloge du satellite, les erreurs d'orbite (éphémérides), le délai ionosphérique, le délai troposphérique, le bruit du récepteur et les trajets multiples. Le SBAS estime en continu la plus grande de ces erreurs et diffuse des corrections en temps réel qui améliorent considérablement la solution de navigation.
L'architecture SBAS repose sur un réseau de stations de référence précisément étalonnées et réparties dans une région. Ces stations surveillent en continu les signaux GNSS et comparent les distances mesurées aux satellites avec leurs positions connues pour estimer les erreurs d'horloge, d'orbite et ionosphériques du satellite. Les mesures sont transmises à des centres de contrôle principaux, qui combinent les données de toutes les stations de référence pour générer des messages de correction et des informations d'intégrité. Ces messages sont ensuite envoyés par liaison montante à des satellites géostationnaires qui les retransmettent aux récepteurs GNSS compatibles SBAS. Le récepteur applique les corrections avant de calculer sa position, réduisant ainsi efficacement les principales sources d'erreur affectant les mesures de pseudo-distance.
Mathématiquement, la pseudo-distance corrigée peut s'exprimer ainsi :
Pcorrigée = Pmesurée − Δhorloge − Δorbite − Δiono
où Pmesurée est la mesure de pseudo-distance d'origine, Δhorloge représente la correction d'horloge du satellite, Δorbite est la correction orbitale, et Δiono est la correction du délai ionosphérique.
Ces corrections réduisent généralement les erreurs de positionnement horizontal GNSS autonome d'environ 3 à 10 mètres à environ 1 à 2 mètres. Bien que ce niveau de précision soit inférieur à la performance centimétrique obtenue avec le RTK ou le PPP, le SBAS offre un avantage majeur : la surveillance de l'intégrité. Plutôt que de simplement améliorer la précision de la position, le SBAS évalue en continu la santé de chaque satellite surveillé et alerte rapidement les utilisateurs si un satellite devient non fiable en raison d'anomalies d'horloge, d'erreurs orbitales ou d'une dégradation du signal. Cette capacité est essentielle pour les applications critiques où les utilisateurs doivent savoir si la solution de navigation est digne de confiance.
Plusieurs services SBAS régionaux fonctionnent dans le monde. Ceux-ci incluent WAAS en Amérique du Nord, EGNOS en Europe, MSAS au Japon, GAGAN en Inde, SDCM en Russie, KASS en Corée du Sud et SouthPAN en Australie et en Nouvelle-Zélande. Les récepteurs GNSS bi-fréquence modernes prennent généralement en charge plusieurs services SBAS automatiquement, en fonction de leur emplacement géographique.
Pour les systèmes de navigation inertielle, le SBAS fournit une référence GNSS plus précise et plus fiable qui améliore les performances de fusion des capteurs. Un Filtre de Kalman étendu (EKF) utilise les mesures de position et de vitesse GNSS corrigées pour limiter périodiquement la dérive accumulée par les capteurs inertiels. Par rapport au GNSS autonome, le SBAS réduit le bruit de mesure et les biais liés aux satellites, ce qui se traduit par des mises à jour de position et de vitesse plus stables tout en fournissant des informations d'intégrité précieuses pour les algorithmes de navigation. Cependant, le SBAS n'augmente pas la fréquence de mise à jour GNSS et ne peut pas compenser les pannes GNSS. Pendant les interruptions de signal, les performances globales de navigation dépendent toujours principalement de la qualité de l'IMU et de l'efficacité de l'algorithme d'estimation de l'INS.
Le SBAS est donc une excellente solution pour les applications nécessitant un positionnement gratuit, disponible mondialement au mètre près, avec une haute fiabilité et intégrité. Il est particulièrement bien adapté aux véhicules autonomes, aux UAVs, à la navigation maritime, à l'agriculture et aux systèmes industriels où une navigation robuste est plus importante que l'obtention d'une précision centimétrique. Lorsque les applications exigent un positionnement de qualité topographique, le RTK ou le PPP restent les techniques de correction privilégiées, tandis que le SBAS sert d'amélioration fiable et largement disponible à la navigation GNSS conventionnelle.
Comment les systèmes de navigation inertielle maintiennent le positionnement en cas de pannes GNSS
Comment les systèmes de navigation inertielle maintiennent le positionnement en cas de pannes GNSS
1 – Intégration des systèmes de navigation inertielle et du GNSS
Un système de navigation inertielle (INS) détermine la position, la vitesse et l'orientation à partir de mesures inertielles embarquées. Au cœur de ce système, une unité de mesure inertielle (IMU) associe trois accéléromètres et trois gyroscopes. Les accéléromètres mesurent la force spécifique, tandis que les gyroscopes mesurent la vitesse angulaire le long de trois axes orthogonaux.
L'ordinateur de navigation traite ces mesures à haute fréquence. Tout d'abord, il intègre les mesures des gyroscopes pour estimer les variations d'attitude. Il transforme ensuite l'accélération mesurée dans le repère de navigation et compense la gravité ainsi que les autres effets connus. Enfin, il intègre l'accélération pour estimer la vitesse et la position. Ce processus permet à l'INS de propager une solution de navigation continue sans dépendre de signaux externes.
Lorsque le GNSS est disponible, l'INS fonctionne généralement dans le cadre d'une solution GNSS/INS intégrée. Le GNSS fournit une référence externe pour la position et la vitesse, tandis que l'IMU fournit des mesures de mouvement à haute fréquence. Le filtre de navigation combine ces deux sources pour estimer l'état du véhicule et limiter les erreurs inertielles.
Lorsque les signaux GNSS ne sont plus disponibles, le système bascule sur la propagation inertielle, souvent appelée estimes. L'INS continue d'intégrer les mesures des gyroscopes et des accéléromètres à partir du dernier état de navigation connu. Par conséquent, il est capable de maintenir des sorties continues de position, de vitesse et d'attitude pendant la coupure.
Cependant, la navigation inertielle n'élimine pas les erreurs de positionnement lors d'une coupure. Le biais des capteurs, le bruit, les erreurs de facteur d'échelle, le désalignement et d'autres imperfections s'accumulent au fil de l'intégration. En particulier, les erreurs des accéléromètres affectent la vitesse puis la position, tandis que les erreurs des gyroscopes affectent l'attitude et peuvent introduire des erreurs de position supplémentaires par le biais d'une compensation de la gravité erronée.
Par conséquent, la durée et l'ampleur d'une coupure GNSS influencent directement l'incertitude de position qui en résulte. Des capteurs inertiels plus performants réduisent la croissance des erreurs et permettent au système de combler des coupures plus longues avant que la dérive accumulée ne devienne significative.
Forte de près de deux décennies d'expérience dans la conception et la fabrication de capteurs inertiels, SBG Systems développe des technologies d'IMU et d'INS conçues pour offrir des performances de navigation fiables lorsque la disponibilité du GNSS est limitée ou interrompue.
2 – Filtrage de Kalman et fusion de capteurs
La fusion de capteurs permet à un système GNSS/INS de combiner des mesures aux caractéristiques différentes. L'IMU fournit des mesures continues à haute fréquence, mais accumule des erreurs au fil du temps. Le GNSS fournit une référence de position absolue, mais peut devenir indisponible ou se mettre à jour moins fréquemment. Un filtre de navigation combine ces caractéristiques complémentaires pour estimer l'état du véhicule.
Le filtre de Kalman est largement utilisé pour ce type d'estimation d'état. Dans les applications INS pratiques, le système utilise couramment un filtre de Kalman étendu (EKF) car les équations décrivant le mouvement et l'attitude du véhicule sont non linéaires. L'EKF maintient une estimation de l'état de navigation et de son incertitude tout en traitant les mesures provenant des capteurs disponibles.
Le processus se compose de deux étapes fondamentales : la prédiction et la mise à jour de la mesure.
Pendant la prédiction, le filtre utilise l'état de navigation précédent et les dernières mesures de l'IMU pour estimer l'état suivant. Il propage également l'incertitude associée. Lors de la mise à jour de la mesure, le filtre compare les mesures externes disponibles avec l'état prédit. Il utilise ensuite la différence, ou innovation, pour actualiser l'estimation d'état et réduire son incertitude.
Dans un système GNSS/INS, les mesures GNSS fournissent les observations externes qui limitent la dérive inertielle. Le filtre peut également estimer des paramètres tels que les biais des accéléromètres et des gyroscopes lorsque le modèle du système et les mesures disponibles rendent ces paramètres observables.
Cette distinction est importante : un filtre de Kalman ne se contente pas de supprimer toutes les erreurs de chaque capteur embarqué. Il estime plutôt l'état de navigation et les états d'erreur pertinents à partir d'un modèle mathématique et des mesures disponibles. Des erreurs résiduelles subsistent car les imperfections des capteurs, les imprécisions des modèles et les perturbations non observées ne peuvent pas être entièrement éliminées.
Lorsque le GNSS devient indisponible, le filtre peut continuer à propager la solution de navigation en utilisant les mesures inertielles. Cependant, en l'absence d'observation externe, le système dispose de moins d'occasions pour contraindre ses états d'erreur. Par conséquent, l'incertitude augmente à mesure que la coupure se prolonge. Lorsque les mesures GNSS redeviennent disponibles, le filtre les compare à la solution inertielle et utilise l'innovation qui en résulte pour corriger l'état estimé et les erreurs accumulées. Cela permet au système GNSS/INS de passer de manière fluide de la navigation aidée par GNSS à la propagation inertielle.
