


Sensör füzyonu
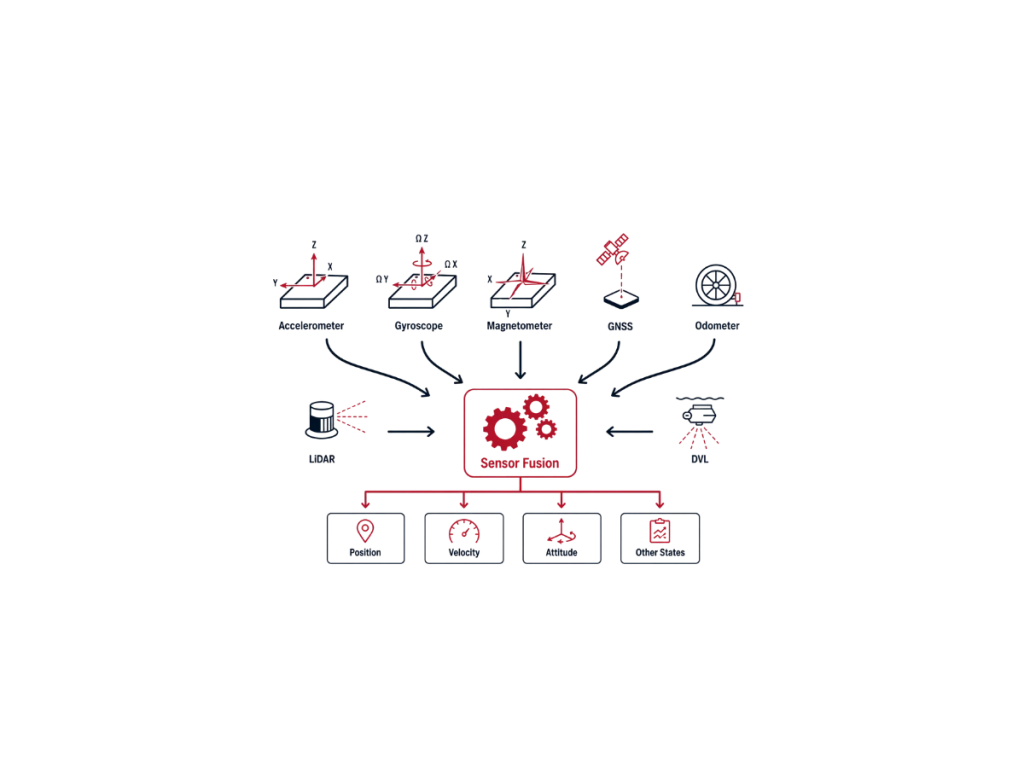
Sensör füzyonu, bir sistemin durumunu tek bir sensörün sağlayabileceğinden daha yüksek doğruluk, güvenilirlik ve sağlamlıkla tahmin etmek amacıyla birden fazla heterojen sensörden gelen ölçümleri birleştirme sürecidir. Atalet navigasyonunda sensör füzyonu, konum, hız ve yönelimi sürekli olarak tahmin etmek için IMU’lar, GNSS alıcıları, manyetometreler, odometreler, DVL’ler, kameralar, LiDAR ve diğer yardımcı sensörlerden gelen verileri entegre eder.
Her sensörün kendine özgü güçlü yönleri ve sınırlamaları vardır. MEMS jiroskopları ve ivmeölçerler, mükemmel kısa vadeli kararlılıkla yüksek hızda hareket ölçümleri sağlar, ancak zamanla kestirim yoluyla sapma ve kayma biriktirir. Buna karşılık, GNSS uzun vadeli kayma olmaksızın mutlak konum ve hız bilgisi sağlar, ancak sinyal engellenmesi, çoklu yol, parazit ve sınırlı güncelleme hızları gibi sorunlarla karşılaşır. Sensör füzyonu, bu birbirini tamamlayıcı özelliklerden yararlanarak dinamik ve zorlu koşullar altında da doğru sonuçlar veren bir çözüm üretir.
Modern sensör füzyon algoritmaları, öncelikle Bayes tahmin tekniklerine dayanır. Genişletilmiş Kalman Filtresi (EKF), doğrusal olmayan navigasyon sistemleri için endüstri standardıdır. EKF, yüksek hızda IMU ölçümlerini kullanarak atalet çözümünü yayar. Harici gözlemleri kullanarak biriken hataları sürekli olarak düzeltir. Bu yaklaşım, zaman içinde doğru ve kararlı bir navigasyon sağlar. Diğerleri ise faktör grafiği optimizasyonu, parçacık filtreleri veya yumuşatma algoritmaları uygular. Algoritma seçimi, uygulama gereksinimlerine, hesaplama kaynaklarına ve sistem karmaşıklığına bağlıdır.
Yüksek performanslı GNSS/INS , atalet verilerini harici sensör ölçümleriyle sıkı bir şekilde entegre eder. Bu sistemler, GNSS kullanılabilirliği ile GNSS erişimin engellendiği durumlar arasında sorunsuz bir geçiş sağlar. Navigasyon filtresi, platform durumunu gerçek zamanlı olarak tahmin eder. Ayrıca sensör sapmalarını, ölçek faktörlerini ve diğer stokastik hata kaynaklarını da tahmin eder. Bu düzeltmeler, uzun vadeli doğruluğu, kararlılığı ve sistem bütünlüğünü önemli ölçüde artırır.
Sensör füzyonu, savunma, denizcilik, ölçme, robotik ve otomotiv uygulamalarını destekler. Birbirini tamamlayan sensör ölçümlerini birleştirerek doğruluğu ve sağlamlığı artırır. Ayrıca zorlu ortamlarda durumsal farkındalığı da geliştirir. Sonuç olarak, tek tek sensörler performans gereksinimlerini tek başına karşılayamadığında sistemler güvenilir konum belirleme özelliğini korur.
