


Sensorfusie
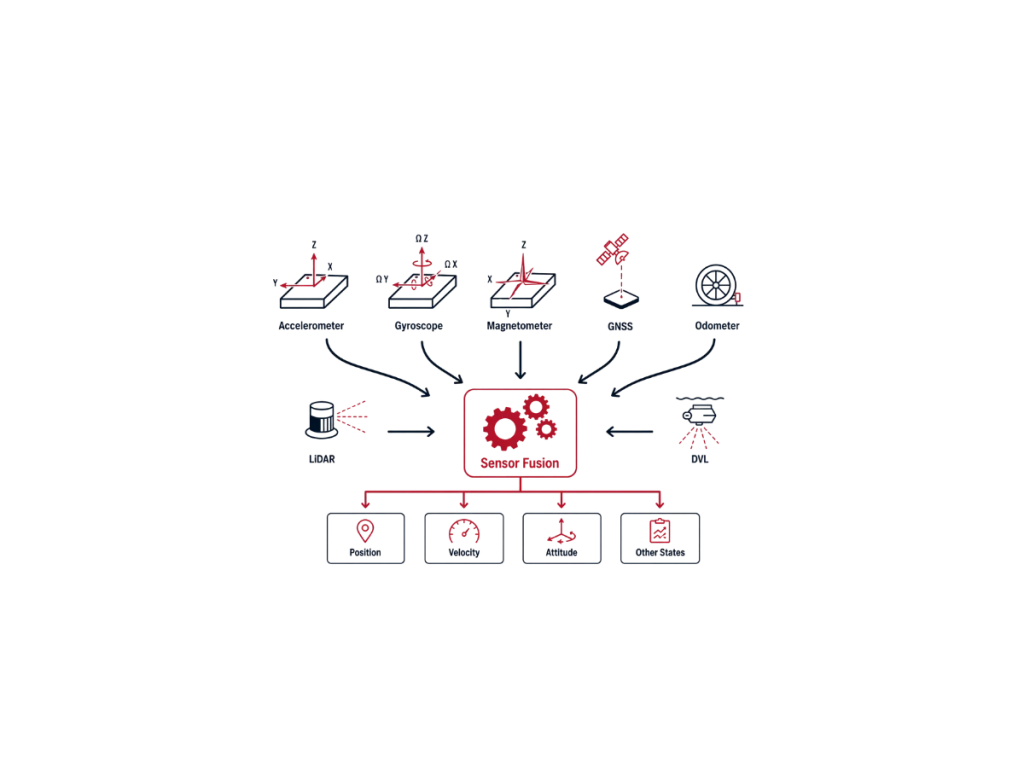
Sensorfusie is het proces waarbij metingen van meerdere heterogene sensoren worden gecombineerd om de toestand van een systeem met grotere nauwkeurigheid, betrouwbaarheid en robuustheid te schatten dan welke afzonderlijke sensor dan ook kan bieden. Bij inertiële navigatie integreert sensorfusie gegevens van IMU’s, GNSS -ontvangers, magnetometers, odometers, DVL’s, camera’s, LiDAR en andere ondersteunende sensoren om continu de positie, snelheid en oriëntatie te schatten.
Elke sensor heeft zijn eigen sterke punten en beperkingen. MEMS-gyroscopen en versnellingsmeters leveren bewegingsmetingen met een hoge meetfrequentie en een uitstekende stabiliteit op korte termijn, maar vertonen na verloop van tijd afwijkingen en drift door navigatie op basis van schatting (dead reckoning). Omgekeerd levert de ' GNSS ' absolute positie- en snelheidsgegevens zonder langetermijndrift, maar heeft deze te kampen met signaalblokkering, multipath, interferentie en beperkte updatefrequenties. Sensorfusie maakt gebruik van deze complementaire eigenschappen om een oplossing te bieden die nauwkeurig blijft onder dynamische en zware omstandigheden.
Moderne algoritmen voor sensorfusie zijn voornamelijk gebaseerd op Bayesiaanse schattingstechnieken. Het Extended Kalman Filter (EKF) is de industriestandaard voor niet-lineaire navigatiesystemen. Het EKF verspreidt de inertiële oplossing met behulp van snelle IMU -metingen. Het corrigeert voortdurend opgebouwde fouten aan de hand van externe waarnemingen. Deze aanpak zorgt voor nauwkeurige en stabiele navigatie in de loop van de tijd. Andere systemen maken gebruik van factor grafiekoptimalisatie, deeltjesfilters of afvlakkingsalgoritmen. De keuze van het algoritme hangt af van de toepassingsvereisten, de rekenkracht en de complexiteit van het systeem.
Hoogwaardige GNSS/INS integreren inertiële gegevens nauwkeurig met metingen van externe sensoren. Ze schakelen naadloos over tussen GNSS beschikbaarheid en GNSS-denied-werking. Het navigatiefilter schat de toestand van het platform in realtime. Het schat ook sensorafwijkingen, schaalfactoren en andere stochastische foutbronnen. Deze correcties verbeteren de nauwkeurigheid, stabiliteit en systeemintegriteit op lange termijn aanzienlijk.
Sensorfusie ondersteunt toepassingen op het gebied van defensie, scheepvaart, landmeting, robotica en de automobielindustrie. Door complementaire sensormetingen te combineren, verbetert het de nauwkeurigheid en robuustheid. Het verbetert ook het situationeel bewustzijn in uitdagende omgevingen. Hierdoor behouden systemen een betrouwbare positionering wanneer individuele sensoren alleen niet aan de prestatie-eisen kunnen voldoen.
