


Sensorfusjon
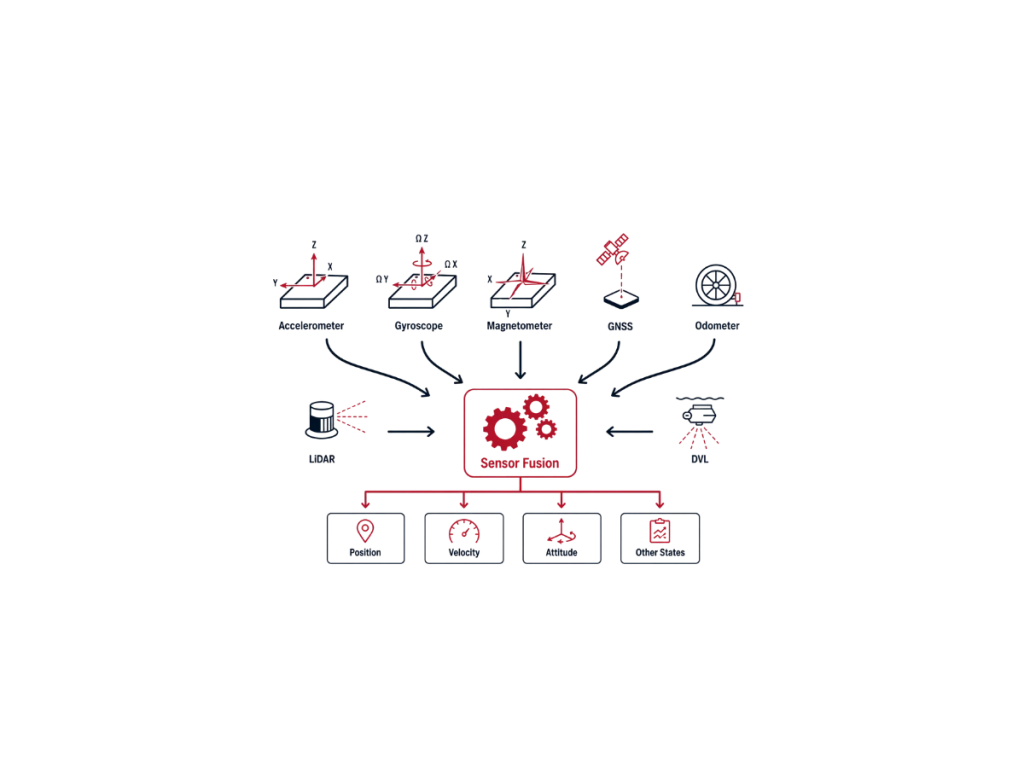
Sensorfusjon er prosessen med å kombinere målinger fra flere ulike sensorer for å estimere et systems tilstand med større nøyaktighet, pålitelighet og robusthet enn noen enkeltstående sensor kan gi. Innen inertialnavigasjon integrerer sensorfusjon data fra IMU-er (inertialmålesystemer), GNSS -mottakere, magnetometre, odometre, DVL-er, kameraer, LiDAR og andre hjelpesensorer for kontinuerlig å estimere posisjon, hastighet og orientering.
Hver sensor har sine egne styrker og begrensninger. MEMS-gyroskoper og akselerometre gir høyfrekvente bevegelsesmålinger med utmerket kortsiktig stabilitet, men akkumulerer systematisk feil og avvik over tid gjennom dead reckoning. Omvendt leverer « GNSS » absolutt posisjon og hastighet uten langsiktig avvik, men lider av signalblokkering, flerveisutbredelse, interferens og begrensede oppdateringsfrekvenser. Sensorfusjon utnytter disse komplementære egenskapene for å produsere en løsning som forblir nøyaktig under dynamiske og tøffe forhold.
Moderne sensorfusjonsalgoritmer baserer seg hovedsakelig på bayesianske estimeringsteknikker. Det utvidede Kalman-filteret (EKF) er bransjestandarden for ikke-lineære navigasjonssystemer. EKF viderefører den inertielle løsningen ved hjelp av høyfrekvente målinger fra IMU . Det korrigerer kontinuerlig akkumulerte feil ved hjelp av eksterne observasjoner. Denne tilnærmingen opprettholder nøyaktig og stabil navigasjon over tid. Andre implementerer faktorgrafoptimalisering, partikkelfiltre eller utjevningsalgoritmer. Valg av algoritme avhenger av applikasjonskrav, beregningsressurser og systemkompleksitet.
Høyytelses GNSS/INS integrerer inertialdata tett med eksterne sensormålinger. De skifter sømløst mellom drift med tilgjengelighet for « GNSS » og drift uten tilgang til «GNSS ». Navigasjonsfilteret estimerer plattformens tilstand i sanntid. Det estimerer også sensorforskyvninger, skalafaktorer og andre stokastiske feilkilder. Disse korreksjonene forbedrer langsiktig nøyaktighet, stabilitet og systemintegritet betydelig.
Sensorfusjon støtter applikasjoner innen forsvar, maritim virksomhet, landmåling, robotikk og bilindustrien. Ved å kombinere komplementære sensormålinger forbedrer den nøyaktigheten og robustheten. Den forbedrer også situasjonsforståelsen i utfordrende miljøer. Som et resultat opprettholder systemene pålitelig posisjonering når enkeltstående sensorer ikke alene kan oppfylle ytelseskravene.
