


Sensorfusion
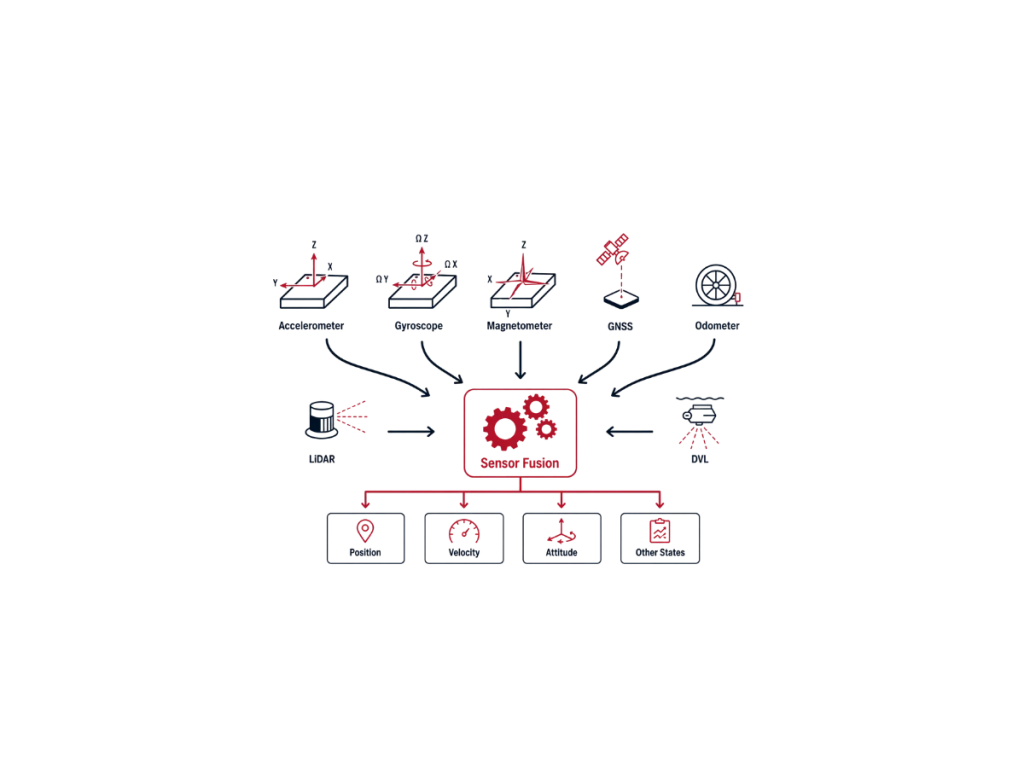
Sensorfusion är processen att kombinera mätningar från flera heterogena sensorer för att uppskatta ett systems tillstånd med högre noggrannhet, tillförlitlighet och robusthet än vad en enskild sensor kan erbjuda. Vid tröghetsnavigering integrerar sensorfusion data från IMU:er, GNSS-mottagare, magnetometrar, vägmätare (odometrar), DVL, kameror, LiDAR och andra stödsensorer för att kontinuerligt beräkna position, hastighet och orientering (attitude).
Varje sensor har distinkta styrkor och begränsningar. MEMS-gyroskop och accelerometer ger rörelsemätningar med hög samplingsfrekvens och utmärkt korttidsstabilitet, men ackumulerar bias och drift över tid genom död räkning (dead reckoning). Omvänt levererar GNSS absolut position och hastighet utan långtidsdrift, men drabbas av signalblockering, flervägsutbredning (multipath), störningar och begränsad uppdateringsfrekvens. Sensorfusion utnyttjar dessa komplementära egenskaper för att producera en lösning som förblir noggrann under dynamiska och svåra förhållanden.
Moderna sensorfusionsalgoritmer förlitar sig i första hand på bayesianska uppskattningstekniker. Det utökade Kalman-filtret (EKF) är branschstandard för olinjära navigeringssystem. EKF:en propagerar tröghetslösningen med hjälp av IMU-mätningar med hög frekvens och korrigerar kontinuerligt ackumulerade fel med externa observationer. Denna metod upprätthåller noggrann och stabil navigering över tid. Andra implementerar faktorgraofsoptimering (factor graph optimization), partikelfilter eller utjämningsalgoritmer. Valet av algoritm beror på applikationens krav, beräkningsresurser och systemets komplexitet.
Högpresterande GNSS/INS integrerar tröghetsdata tätt med externa sensormätningar. De övergår sömlöst mellan GNSS-tillgänglighet och GNSS-nekad drift. Navigeringsfiltret uppskattar plattformens tillstånd i realtid samt sensorbias, skalningsfaktorer och andra stokastiska felfelkällor. Dessa korrigeringar förbättrar avsevärt långtidsnoggrannheten, stabiliteten och systemintegriteten.
Sensorfusion stöder tillämpningar inom försvar, marin, mätning, robotik och fordonsindustri. Genom att kombinera kompletterande sensormätningar förbättras noggrannhet och robusthet, vilket också ökar situationsmedvetenheten i utmanande miljöer. Som ett resultat upprätthåller systemen tillförlitlig positionering när enskilda sensorer inte enbart kan uppfylla prestandakraven.
