Analyse du roulis et de l'accélération d'inclinaison des motos
Vitesse de la moto, accélération latérale et angle d'inclinaison (roulis moto).
« Ils apprécient la compacité de l'Ellipse-N, l'impressionnante robustesse du positionnement associée au protocole de communication CAN, ainsi que la bonne précision, même dans des conditions de vibrations. » | Ashish S., Directeur de Zen Microsystems
Test de pneumatiques
La qualité et les performances des pneus sont des éléments cruciaux pour le comportement sécuritaire et le confort d'un deux-roues. Les fabricants de deux-roues examinent de près les performances des pneus lorsqu'ils choisissent leurs fournisseurs.
Un fabricant indien de pneus a contacté Zen Microsystems pour tester la bonne adhérence de ses pneus ainsi que ses capacités en virage par rapport aux pneus leaders du marché.
Zen Microsystems est un distributeur indien renommé d'équipements de test. L'entreprise a fourni une analyse complète des pneus à l'aide du système de référence d'attitude et de cap (AHRS) Ellipse-A de SBG Systems.
Résultats des tests
Le test s'est déroulé sur un circuit de conduite. L'équipe de Zen Microsystems a installé l'Ellipse-A connecté à un enregistreur de données CAN équipé d'un récepteur GPS intégré.
La moto a été équipée des pneus du client Zen, puis des pneus du leader du marché pour une analyse comparative. Pour les deux tests, le même équipement de mesure a été utilisé pour capter la vitesse, l'accélération latérale et l'angle d'inclinaison de la moto (roulis).
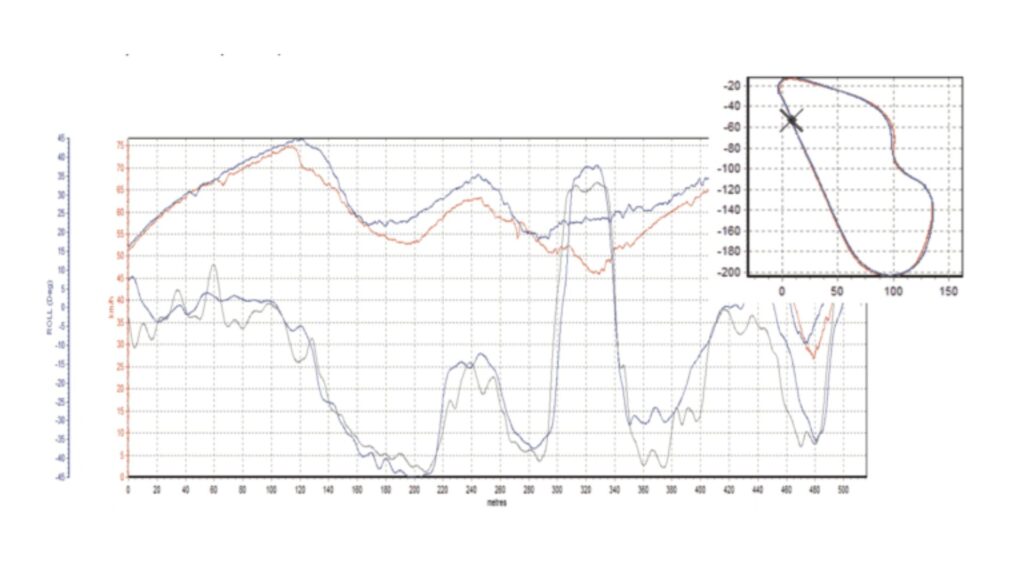
L'analyse a montré que dans un même virage, à plus grande vitesse, les pneus du client de Zen Microsystems permettaient un roulis plus important dans les virages et des accélérations latérales plus élevées, ce qui se traduit par une meilleure adhérence des pneus à la route (Road Grip supérieur).
AHRS vs INS avec récepteur GNSS intégré
Cette analyse complète a été déterminante pour le client qui a pu prouver la haute qualité de ses produits au fabricant de deux-roues.
L'Ellipse-A AHRS utilisé pour le test est un capteur inertiel miniature très robuste qui fournit le roulis, le tangage et le cap magnétique grâce au Filtrage de Kalman Étendu (EKF) embarqué.
L'AHRS est calibré de manière exhaustive en température et en dynamique pour le biais, le désalignement, etc. Comme l'espace est limité sur une moto pour l'équipement de test, Ashish Samant, Directeur de Zen Microsystems, a recommandé à son client l'Ellipse-N, l'INS/GNSS miniature tout-en-un de SBG Systems.
L'Ellipse-N est un système de navigation inertielle miniature qui intègre un récepteur GNSS L1 et fusionne la position avec les données inertielles pour une trajectoire fluide, même pendant les coupures qui pourraient survenir près des arbres, des bâtiments, etc.
Après ce test réussi, le client de Zen Microsystems a choisi l'Ellipse-N.
Ellipse-N
L'Ellipse-N est un système de navigation inertielle (INS) RTK compact et haute performance, doté d'un récepteur GNSS bi-bande à quatre constellations intégré. Il fournit le roulis, le tangage, le cap et le pilonnement, ainsi qu'une position GNSS centimétrique.
Le capteur Ellipse-N offre des performances optimales dans les environnements dynamiques et les conditions GNSS difficiles. De plus, il fonctionne également dans des applications à dynamique plus faible en utilisant le cap magnétique.

Demander un devis pour l'Ellipse-N
Vous avez des questions ?
Bienvenue dans notre section FAQ ! Vous y trouverez les réponses aux questions les plus fréquentes concernant les applications que nous présentons. Si vous ne trouvez pas ce que vous cherchez, n'hésitez pas à nous contacter directement !
L'INS accepte-t-elle les données de capteurs d'aide extérieurs ?
Les systèmes de navigation inertielle de notre entreprise acceptent les données de capteurs d'aide externes, tels que les sondes anémobarométriques, les magnétomètres, les locs photomètres, les DVL et autres.
Cette intégration rend l'INS extrêmement polyvalent et fiable, en particulier dans les environnements où le GNSS est indisponible.
Ces capteurs externes améliorent les performances globales et la précision de l'INS en fournissant des données complémentaires.
Quelle est la différence entre IMU et INS ?
La différence entre une Unité de Mesure Inertielle (IMU) et un Système de Navigation Inertielle (INS) réside dans leur fonctionnalité et leur complexité.
Une IMU (unité de mesure inertielle) fournit des données brutes sur l'accélération linéaire et la vitesse angulaire du véhicule, mesurées par des accéléromètres et des gyroscopes. Elle transmet des informations sur le roulis, le tangage, le lacet et le mouvement, mais ne calcule ni la position ni les données de navigation. L'IMU est spécifiquement conçue pour relayer les données essentielles relatives au mouvement et à l'orientation afin qu'elles soient traitées en externe pour déterminer la position ou la vitesse.
D'autre part, un INS (système de navigation inertielle) combine les données d'une IMU avec des algorithmes avancés pour calculer la position, la vitesse et l'orientation d'un véhicule au fil du temps. Il intègre des algorithmes de navigation tels que le filtrage de Kalman pour la fusion et l'intégration de capteurs. Un INS fournit des données de navigation en temps réel, incluant la position, la vitesse et l'orientation, sans dépendre de systèmes de positionnement externes tels que le GNSS.
Ce système de navigation est généralement utilisé dans des applications qui nécessitent des solutions de navigation complètes, en particulier dans les environnements où le GNSS est absent, tels que les drones militaires, les navires et les sous-marins.
Qu'est-ce que le GNSS par rapport au GPS ?
Le GNSS signifie Système Mondial de Navigation par Satellite et le GPS signifie Système de Positionnement Global. Ces termes sont souvent employés indifféremment, mais ils désignent des concepts distincts au sein des systèmes de navigation par satellite.
Le GNSS est un terme générique désignant l'ensemble des systèmes de navigation par satellite, tandis que le GPS fait spécifiquement référence au système américain. Il inclut plusieurs systèmes qui offrent une couverture mondiale plus complète, alors que le GPS n'est qu'un de ces systèmes.
Vous bénéficiez d'une précision et d'une fiabilité accrues avec le GNSS grâce à l'intégration de données provenant de plusieurs systèmes, tandis que le GPS seul peut présenter des limites en fonction de la disponibilité des satellites et des conditions environnementales.
