Colaboración entre el Instituto Fraunhofer IOSB y SBG Systems
El Instituto Fraunhofer es una reconocida organización de investigación alemana que ha sido pionera en la innovación en una amplia gama de dominios científicos.
«Los robots autónomos a gran escala están preparados para revolucionar la industria de la construcción próximamente, transformando la eficiencia y la innovación». | Florian OLLIER, Director de Marketing de SBG Systems
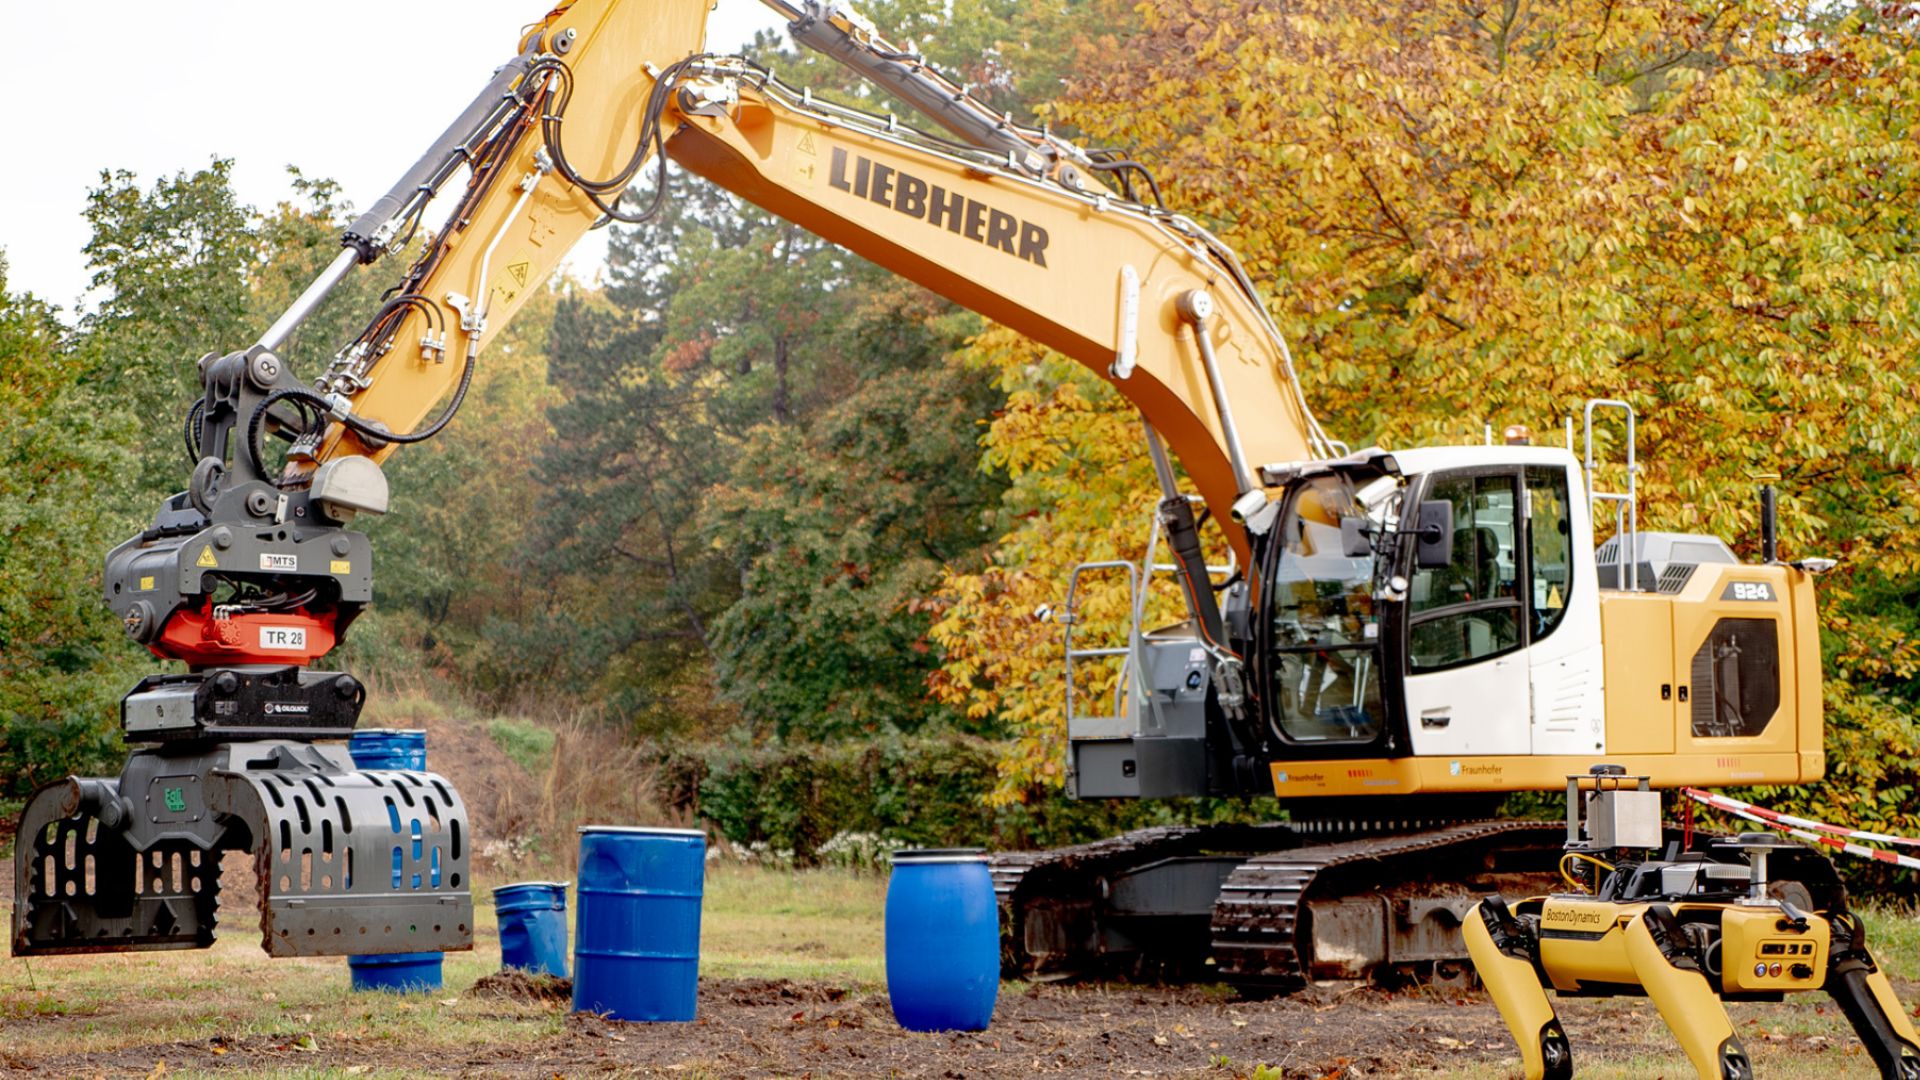
El Instituto Fraunhofer, una reconocida organización de investigación alemana, ha sido pionero de la innovación en una amplia gama de dominios científicos. Dentro de su extensa red de 76 institutos, el Instituto Fraunhofer de Optrónica, Tecnologías de Sistemas y Explotación de Imágenes IOSB destaca por su trabajo pionero en sistemas robóticos móviles autónomos.
Este caso de éxito explora la colaboración entre Fraunhofer IOSB y SBG Systems, centrándose en la integración de nuestros sensores inerciales en vehículos de construcción autónomos.
Transformando la tecnología de la construcción
Los sistemas autónomos se han vuelto indispensables para tareas peligrosas, difíciles o monótonas para los humanos.
El grupo de investigación de Sistemas Robóticos Autónomos de Fraunhofer IOSB se especializa en el desarrollo de vehículos de construcción autónomos, desde excavadoras para entornos no estructurados hasta Unimogs que arrastran un camión volquete para retirar la tierra de la obra.
Los vehículos autónomos deben comprender su entorno y crear un mapa 3D para determinar su ubicación. Utilizan datos de sensores para determinar cómo moverse en su entorno.
Una colaboración de la que estamos orgullosos
Para lograr una verdadera autonomía en los vehículos de construcción, contar con sensores precisos y fiables es fundamental. Estos sensores deben proporcionar datos en tiempo real para la percepción del entorno, la cartografía y la navegación.
Fraunhofer IOSB necesitaba un proveedor que pudiera ofrecer sensores inerciales de alto rendimiento para mejorar las capacidades de sus vehículos autónomos de construcción.
Estamos orgullosos de colaborar con el estimado Instituto Fraunhofer, reconocido por su innovación. Fraunhofer IOSB ha utilizado varios de nuestros productos en diversas plataformas.
Implementación
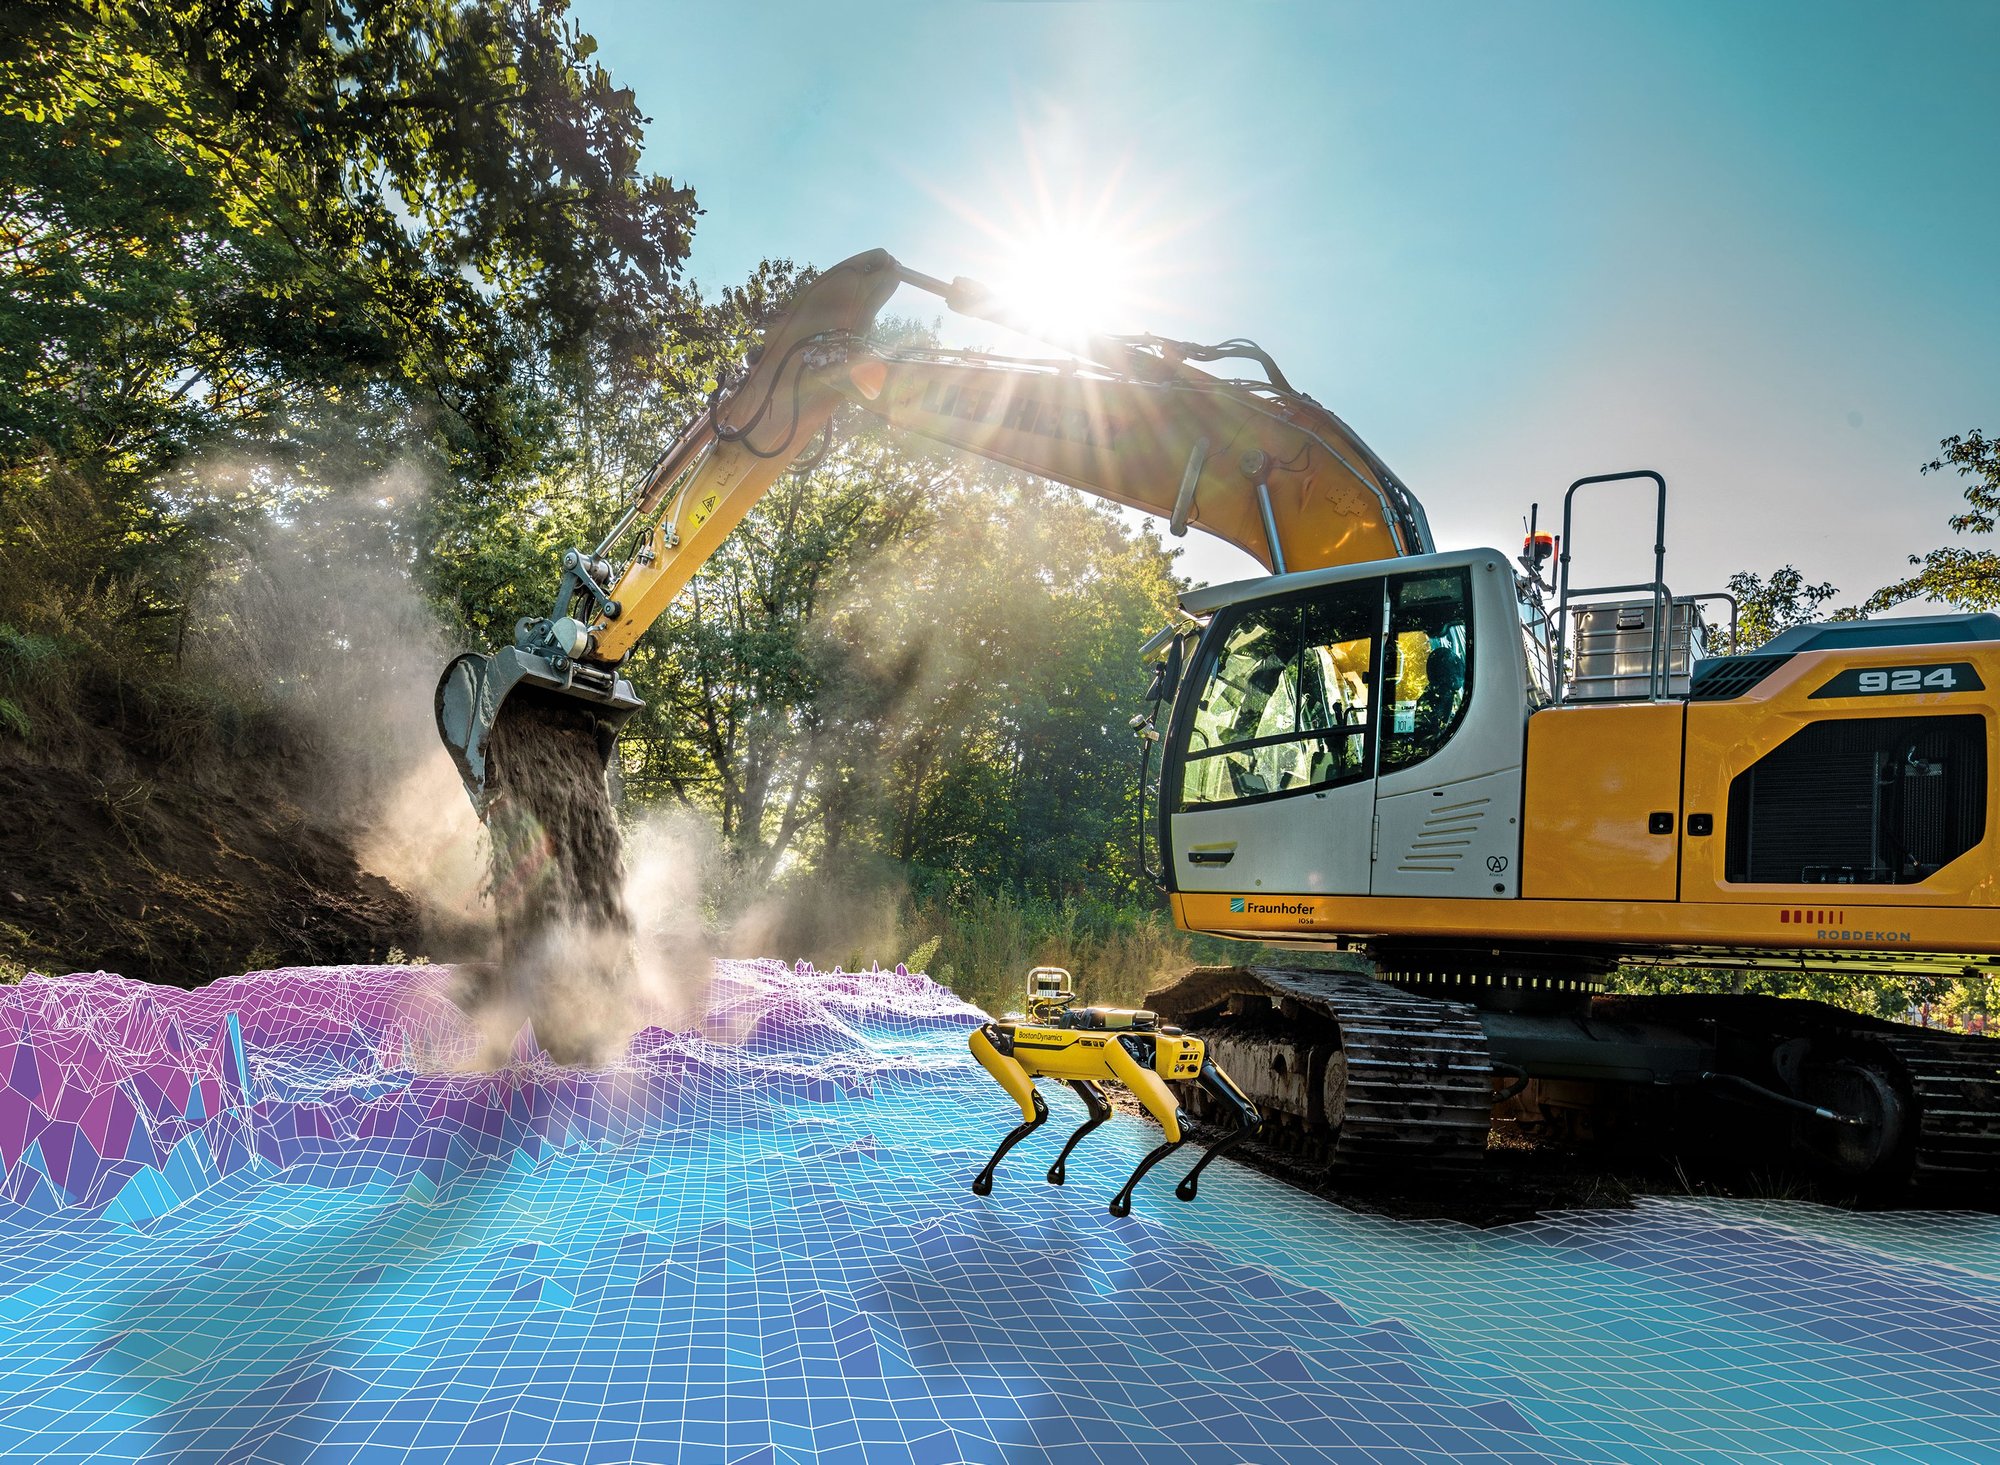
Una aplicación notable implica la integración de nuestro sensor inercial Ekinox en una excavadora autónoma capaz de remover tierra.
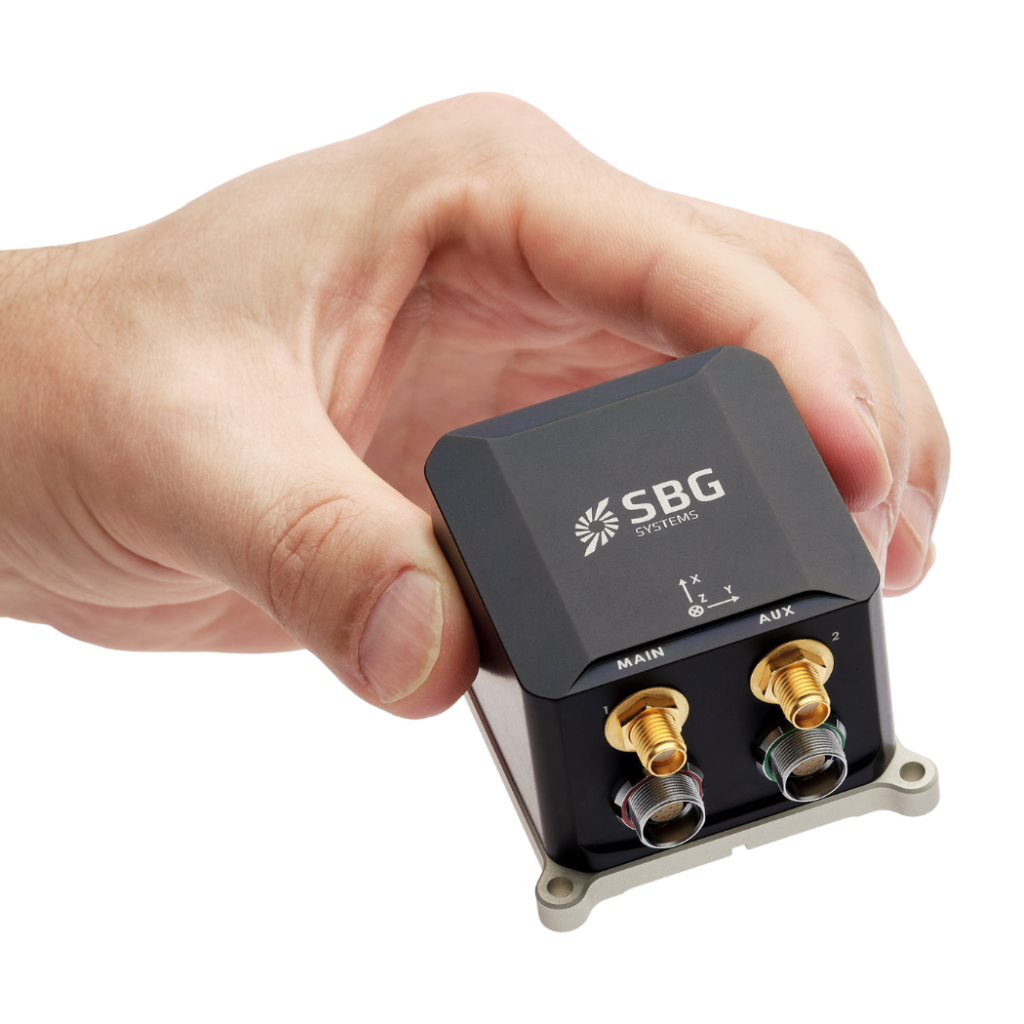
Ekinox desempeñó un papel clave en la captura de los datos de movimiento y orientación del vehículo, lo que permitió cartografiar el entorno con precisión en tiempo real.
Estos datos, combinados con algoritmos avanzados desarrollados por investigadores de Fraunhofer, permitieron una percepción, cartografía y navegación precisas.
Resultados
- Excavación autónoma / Retirada autónoma de tierras: La excavadora equipada con el Ekinox Micro de SBG Systems alcanzó un alto nivel de autonomía en las tareas de retirada de tierras. La precisión y fiabilidad del sensor inercial contribuyeron a la capacidad del vehículo para operar de forma independiente en entornos no estructurados.
- Recuperación de barriles: La excavadora autónoma demostró su versatilidad al ampliar sus capacidades para recuperar barriles. Fue capaz de realizar diversas tareas dentro de su área de operación.
- Operaciones con Unimog: El Fraunhofer IOSB se encuentra actualmente en el proceso de convertir el Unimog en un robot que remolca un remolque volquete para transportar tierra fuera de la obra de construcción. Los sensores inerciales de SBG Systems impulsan el flujo de trabajo de autonomía, lo que se espera que mejore la eficiencia y la seguridad de la operación.
En pocas palabras
El Fraunhofer IOSB y SBG Systems demuestran cómo los sensores avanzados y la investigación impulsan grandes avances. Además, su asociación destaca el impacto de la innovación en el crecimiento tecnológico.
La integración de IMU avanzadas en vehículos de construcción autónomos mejora las capacidades actuales de las máquinas. Asimismo, esta integración abre la puerta a futuros avances en la robótica autónoma. Finalmente, el Fraunhofer IOSB y SBG Systems colaboran para superar los límites de la tecnología autónoma.
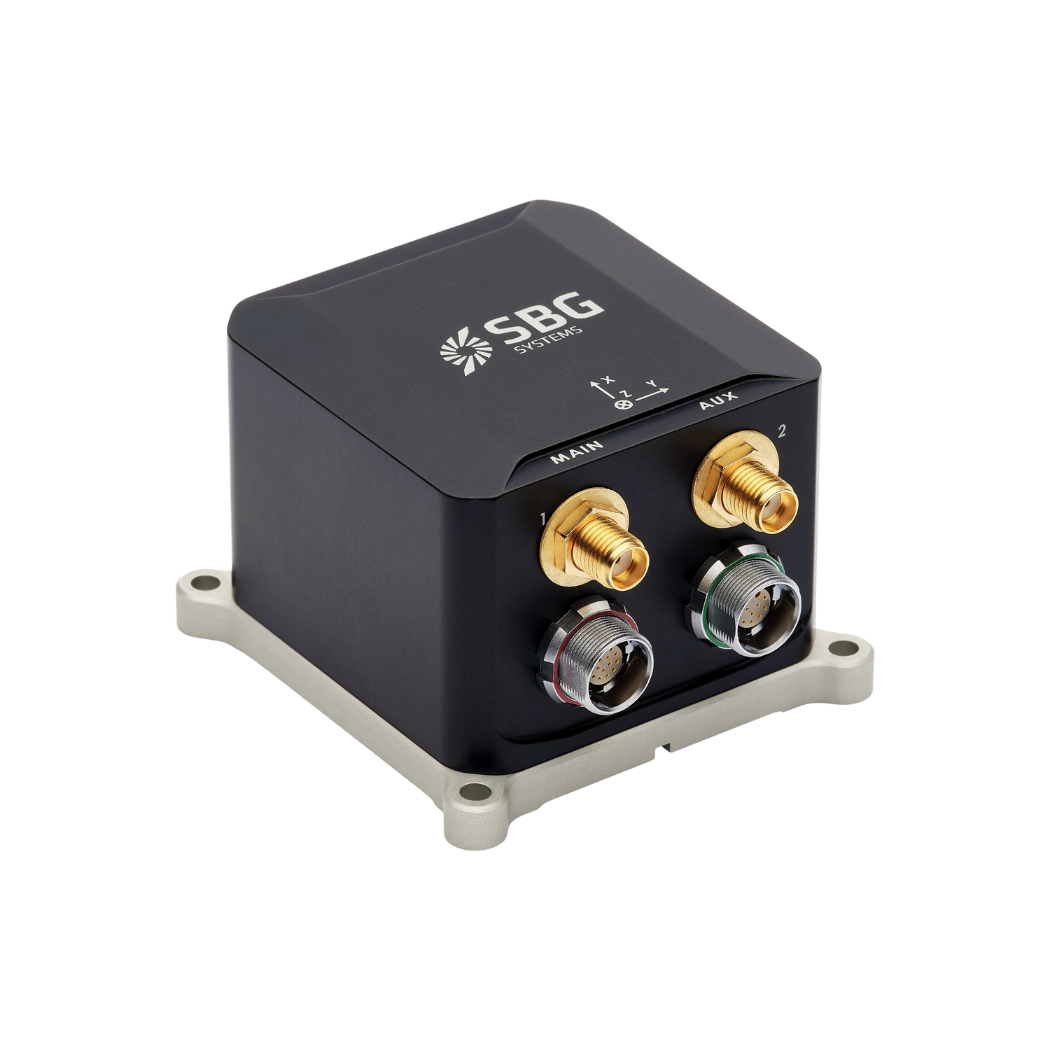
Ekinox Micro
Ekinox Micro combina un sensor inercial MEMS de alto rendimiento con un receptor GNSS de doble antena, multifrecuencia y constelación cuádruple para ofrecer una precisión inigualable incluso en las aplicaciones más exigentes. Cuenta con un registrador de datos integrado de 8 GB.
Diseñado para operar en las condiciones más duras, Ekinox Micro cumple con los estándares militares, lo que lo convierte en la opción ideal para cualquier aplicación de misión crítica.
Solicitar presupuesto para Ekinox Micro
¿Tiene alguna pregunta?
¡Bienvenido a nuestra sección de preguntas frecuentes! Aquí descubrirá respuestas a las preguntas más comunes sobre nuestras aplicaciones destacadas. Asimismo, si no encuentra la respuesta adecuada, póngase en contacto con nosotros directamente para recibir asistencia.
¿Qué es una carga útil (payload)?
Una carga útil se refiere a cualquier equipo, dispositivo o material que un vehículo (dron, embarcación...) transporta para cumplir su propósito previsto más allá de las funciones básicas. La carga útil es independiente de los componentes necesarios para el funcionamiento del vehículo, como sus motores, batería y chasis.
Ejemplos de cargas útiles:
- Cámaras: cámaras de alta resolución, cámaras termográficas…
- Sensores: LiDAR, sensores hiperespectrales, sensores químicos...
- Equipos de comunicación: radios, repetidores de señal...
- Instrumentos científicos: sensores meteorológicos, muestreadores de aire…
- Otros equipos especializados
¿Qué es el postprocesamiento GNSS?
El postprocesamiento GNSS, o PPK, es un enfoque en el cual las mediciones de datos GNSS sin procesar registradas en un receptor GNSS se procesan después de la actividad de adquisición de datos. Estas se pueden combinar con otras fuentes de mediciones GNSS para proporcionar la trayectoria cinemática más completa y precisa para dicho receptor GNSS, incluso en los entornos más desafiantes.
Estas otras fuentes pueden ser una estación base GNSS local en el proyecto de adquisición de datos o cerca de él, o estaciones de referencia de funcionamiento continuo (CORS) existentes, ofrecidas típicamente por agencias gubernamentales y/o proveedores comerciales de redes CORS.
Un software de post-procesamiento cinemático (PPK) puede utilizar información de órbita y reloj de satélites GNSS disponible gratuitamente para ayudar a mejorar aún más la precisión. El PPK permite la determinación precisa de la ubicación de una estación base GNSS local en un datum de marco de referencia de coordenadas global absoluto, que se utiliza.
El software PPK también permite admitir transformaciones complejas entre diferentes marcos de referencia de coordenadas para respaldar proyectos de ingeniería.
En otras palabras, da acceso a correcciones, mejora la precisión del proyecto e incluso puede reparar pérdidas de datos o errores durante el levantamiento o la instalación posterior a la misión.
¿Acepta el INS entradas de sensores de asistencia externos?
Los sistemas de navegación inercial de nuestra empresa aceptan entradas de sensores de ayuda externos, tales como sensores de datos de aire, magnetómetros, odómetros, DVL y otros.
Esta integración hace que el INS sea altamente versátil y fiable, especialmente en entornos donde el GNSS no está disponible.
Estos sensores externos mejoran el rendimiento general y la precisión del INS al proporcionar datos complementarios.
¿Cuál es la diferencia entre IMU e INS?
La diferencia entre una unidad de medición inercial (IMU) y un sistema de navegación inercial (INS) radica en su funcionalidad y complejidad.
Una IMU (unidad de medición inercial) proporciona datos en bruto sobre la aceleración lineal y la velocidad angular del vehículo, medidas por acelerómetros y giróscopos. Suministra información sobre balanceo (roll), cabeceo (pitch), guiñada (yaw) y movimiento, pero no calcula datos de posición o navegación. La IMU está diseñada específicamente para transmitir datos esenciales sobre el movimiento y la orientación para su procesamiento externo con el fin de determinar la posición o la velocidad.
Por otro lado, un INS (sistema de navegación inercial) combina los datos de la IMU con algoritmos avanzados para calcular la posición, la velocidad y la orientación de un vehículo a lo largo del tiempo. Incorpora algoritmos de navegación como el filtrado de Kalman para la fusión e integración de sensores. Un INS proporciona datos de navegación en tiempo real, incluyendo posición, velocidad y orientación, sin depender de sistemas de posicionamiento externos como el GNSS.
Este sistema de navegación se utiliza típicamente en aplicaciones que requieren soluciones de navegación integrales, particularmente en entornos denegados de GNSS, como UAVs militares, barcos y submarinos.
¿Qué significa MEMS?
MEMS son las siglas en inglés de Micro-Electro-Mechanical Systems (Sistemas Microelectromecánicos). Hace referencia a dispositivos miniaturizados que integran elementos mecánicos, sensores, actuadores y componentes electrónicos en un sustrato de silicio común mediante tecnología de microfabricación. Los MEMS son diminutos dispositivos mecánicos construidos sobre un chip que pueden percibir, controlar y accionar a escala microscópica. Se utilizan ampliamente en IMU, sensores de presión, micrófonos, acelerómetros, giróscopos, dispositivos médicos y sistemas de automoción.
