Descubra nuestros sensores con algoritmos de navegación de última generación ↓



RTS: Rauch–Tung–Striebel
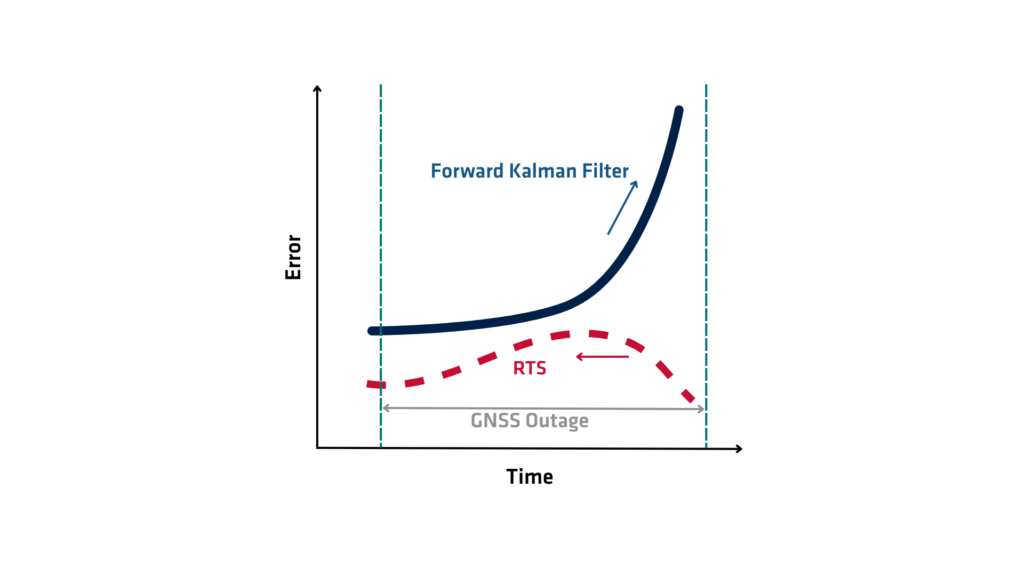
El suavizador RTS (Rauch-Tung-Striebel) es un algoritmo matemático empleado para mejorar la precisión de la estimación de estados en sistemas dinámicos. Pertenece a la familia de los algoritmos de suavizado y amplía las capacidades del filtro de Kalman, el cual estima el estado de un sistema en tiempo real. Mientras que el filtro de Kalman procesa los datos de forma secuencial y estima el estado actual basándose únicamente en mediciones pasadas y presentes, el suavizador RTS va un paso más allá al utilizar tanto las mediciones pasadas como las futuras para refinar las estimaciones de estado de forma retrospectiva. Este proceso da como resultado estimaciones de estado considerablemente más precisas, especialmente en aplicaciones que implican el postprocesamiento de datos.
¿Cómo funciona el RTS?
El suavizador RTS (Rauch-Tung-Striebel) u optimizador RTS opera en dos etapas principales: el paso hacia adelante (forward pass) y el paso hacia atrás (backward pass). Durante el paso hacia adelante, el algoritmo ejecuta un filtro de Kalman estándar a través de los datos, recopilando estimaciones del estado y las covarianzas de error asociadas en cada paso de tiempo. Esta etapa sienta las bases al proporcionar las estimaciones iniciales del estado y las medidas de incertidumbre, basándose únicamente en datos pasados hasta cada punto en el tiempo.
Una vez completado el paso hacia adelante, comienza el paso hacia atrás. El algoritmo retrocede desde la estimación final del estado hacia la inicial. En cada paso de tiempo, el RTS (Rauch-Tung-Striebel) revisa la estimación del estado incorporando información de pasos de tiempo futuros, información que no estaba disponible durante el proceso de filtrado hacia adelante. Utiliza la ganancia de Kalman, las matrices de transición y las covarianzas calculadas en el paso hacia adelante para calcular una estimación suavizada que equilibra las observaciones pasadas y futuras. Esta recursión hacia atrás corrige las estimaciones filtradas, reduciendo el error de estimación general y produciendo una trayectoria más consistente y precisa de los estados del sistema
Matemáticamente, el suavizador aplica un paso de corrección que aprovecha la correlación entre los errores en estimaciones sucesivas. Al modelar la evolución del sistema a través de un proceso gaussiano lineal, el suavizador RTS asume las mismas dinámicas y modelos de medición utilizados en el filtro de Kalman. Calcula una ganancia de suavizado en cada paso, que determina cuánto de la estimación futura debe usarse para ajustar la estimación actual. Esta ganancia depende de las matrices de covarianza de las estimaciones filtradas y del estado predicho.
Ventajas del RTS (Rauch-Tung-Striebel)
El suavizador RTS produce una estimación óptimamente global para toda la secuencia de estados del sistema. Asume que los modelos son lineales y gaussianos. El filtrado solo estima el estado actual. El suavizado reconstruye las mejores estimaciones de estados pasados utilizando todos los datos disponibles. Esto hace que el suavizado sea especialmente valioso para aplicaciones fuera de línea.
El suavizador RTS encuentra aplicaciones en diversos dominios, incluyendo la navegación aeroespacial, el procesamiento de señales, las finanzas y la robótica. En los sistemas de navegación inercial (INS), por ejemplo, se utiliza a menudo para posprocesar datos de trayectoria para reducir la deriva y el ruido. De manera similar, el análisis de series temporales o el seguimiento de objetos lo utilizan para perfeccionar las estimaciones en tiempo real y recuperar rutas o tendencias precisas.
El suavizador RTS ofrece ventajas, pero necesita acceso completo al conjunto de datos y se vuelve intensivo en computación para datos largos o complejos. También depende en gran medida de la suposición de dinámica lineal y ruido gaussiano. Utilice el suavizador RTS extendido o sin centrarse (Unscented) cuando el sistema no sea lineal o el ruido no sea gaussiano. Estas variantes adaptan el método a filtros no lineales como el Filtro de Kalman extendido (EKF) o el Filtro de Kalman sin centrarse (UKF).
El suavizador RTS refina el filtrado de Kalman utilizando datos futuros para actualizar las estimaciones pasadas, mejorando la precisión y la estabilidad. Forma la base de la estimación de estados y permite la reconstrucción precisa de sistemas dinámicos utilizando datos posprocesados.
Software Qinertia GNSS+INS PPK
El software Qinertia PPK ofrece un nivel completamente nuevo en soluciones de posicionamiento de alta precisión. Consiga una precisión sin precedentes en sus flujos de trabajo mediante el postprocesamiento de sus datos de ubicación brutos.
Descubra todas las características 