最新世代のナビゲーションアルゴリズムを搭載した当社のセンサーをご覧ください↓



RTS:ラウフ・トゥング・ストリーベル
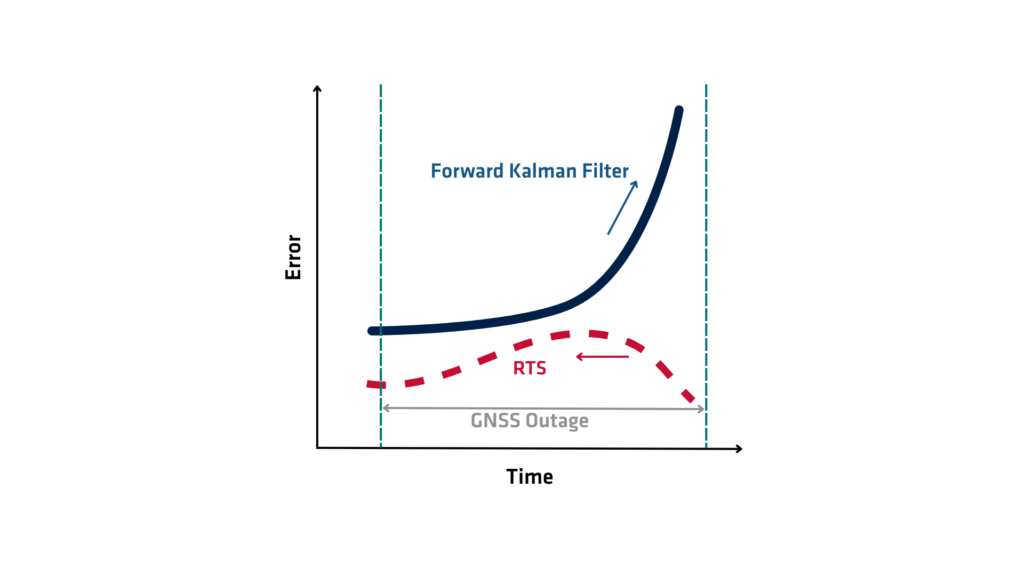
RTS(Rauch-Tung-Striebel)スムーザーは、動的システムにおける状態推定の精度を向上させるために用いられる数学的アルゴリズムである。 これは平滑化アルゴリズムの一種であり、システムの状態をリアルタイムで推定するカルマンフィルターの機能を拡張したものです。カルマンフィルターがデータを順次処理し、過去および現在の測定値のみに基づいて現在の状態を推定するのに対し、RTSスムーザーはさらに一歩進んで、過去および将来の測定値の両方を利用して、遡及的に状態推定値を精緻化します。このプロセスにより、特にデータの後処理を伴うアプリケーションにおいて、状態推定の精度が大幅に向上します。
RTSはどのように機能するのですか?
RTS (Rauch-Tung-Striebel) スムーザーは、フォワードパスとバックワードパスの2つの主要な段階で動作します。フォワードパスでは、アルゴリズムはデータに対して標準的なカルマンフィルターを実行し、各タイムステップにおける状態の推定値と関連する誤差共分散を収集します。この段階は、各時点までの過去のデータのみに基づいて、初期状態推定値と不確実性尺度を提供することで、基本的に基礎を築きます。
フォワードパスが完了すると、バックワードパスが開始されます。アルゴリズムは、最終的な状態推定値から初期の状態推定値へと逆方向に処理を進めます。各タイムステップで、RTS (Rauch-Tung-Striebel) は、フォワードフィルタリングプロセスでは利用できなかった将来のタイムステップからの情報を組み込むことで、状態推定値を修正します。フォワードパスで計算されたカルマンゲイン、遷移行列、および共分散を使用して、過去と将来の観測の両方のバランスを取る平滑化された推定値を算出します。この逆方向再帰は、フィルター処理された推定値を修正し、全体的な推定誤差を低減し、システム状態のより一貫性のある正確な軌跡を生成します。
数学的には、スムーザーは連続する推定値間の誤差の相関関係を利用する修正ステップを適用します。線形ガウス過程を通じてシステムの進化をモデル化することにより、RTS スムーザーは、カルマンフィルターで使用されるのと同じダイナミクスモデルと測定モデルを仮定します。各ステップで平滑化ゲインを計算し、これにより、現在の推定値を調整するために将来の推定値のどれだけを使用すべきかが決定されます。このゲインは、フィルター処理された推定値の共分散行列と予測状態に依存します。
RTS(Rauch-Tung-Striebel)の利点
RTSスムーザーは、システム状態のシーケンス全体に対して、グローバルに最適な推定値を生成します。モデルは線形かつガウス分布であると仮定しています。フィルタリングでは現在の状態のみを推定します。平滑化は、利用可能なすべてのデータを使用して、過去の状態推定値を最適に再構築します。これにより、平滑化はオフラインアプリケーションにおいて特に価値のあるものになります。
RTSスムーザーは、航空宇宙航法、信号処理、金融、ロボット工学など、さまざまなドメインで応用されています。たとえば慣性航法システム (INS)では、ドリフトやノイズを低減するために軌道データのポストプロセッシングによく使用されます。同様に、時系列分析やオブジェクト追跡では、リアルタイムの推定値を洗練し、正確なパスやトレンドを復元するために使用されます。
RTSスムーザーには利点がある一方で、完全なデータセットへのアクセスが必要であり、長大または複雑なデータに対しては計算負荷が高くなります。また、線形ダイナミクスとガウスノイズの仮定に強く依存しています。システムが非線形である場合やノイズが非ガウスである場合は、拡張または無香料RTSスムーザーを使用してください。これらのバリエーションにより、拡張カルマンフィルター (EKF)や無香料カルマンフィルター (UKF)などの非線形フィルターに適応させることができます。
RTSスムーザーは、将来のデータを使用して過去の推定値を更新することでカルマンフィルタリングを洗練し、精度と安定性を向上させます。これは状態推定の基盤を形成し、ポストプロセッシングされたデータを使用して動的システムの正確な再構築を可能にします。
Qinertia GNSS+INS PPKソフトウェア
Qinertia PPKソフトウェアは、高精度測位ソリューションにまったく新しいレベルをもたらします。生の位置データを後処理することで、ワークフローで比類のない精度を実現します。
すべての機能を見る 