Entdecken Sie unsere Sensoren mit dem Navigationsalgorithmus der neuesten Generation ↓



RTS: Rauch–Tung–Striebel
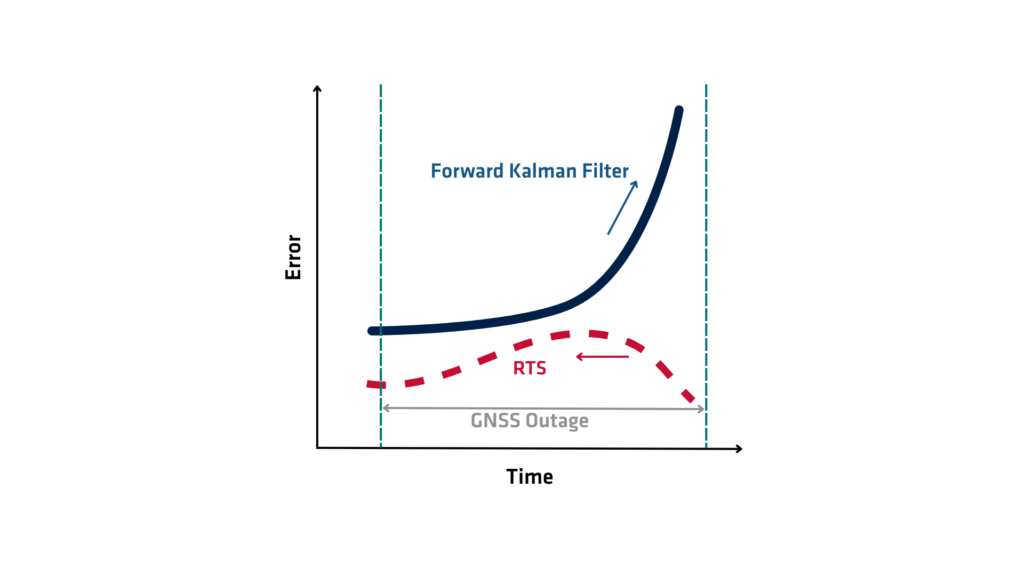
Der RTS-Glättungsalgorithmus (Rauch-Tung-Striebel) ist ein mathematischer Algorithmus, der zur Verbesserung der Genauigkeit der Zustandsschätzung in dynamischen Systemen eingesetzt wird. Er gehört zur Familie der Glättungsalgorithmen und erweitert die Möglichkeiten des Kalman-Filters, der den Zustand eines Systems in Echtzeit schätzt. Während der Kalman-Filter Daten sequenziell verarbeitet und den aktuellen Zustand ausschließlich auf der Grundlage vergangener und gegenwärtiger Messungen schätzt, geht der RTS-Smoother einen Schritt weiter, indem er sowohl vergangene als auch zukünftige Messungen nutzt, um Zustandsschätzungen rückwirkend zu verfeinern. Dieser Prozess führt zu deutlich genaueren Zustandsschätzungen, insbesondere bei Anwendungen, die eine Nachbearbeitung von Daten beinhalten.
Wie funktioniert RTS?
Der RTS (Rauch-Tung-Striebel) oder RTS-Glätter arbeitet in zwei Hauptphasen: dem Vorwärtslauf und dem Rückwärtslauf. Während des Vorwärtslaufs wendet der Algorithmus einen Standard-Kalman-Filter auf die Daten an und sammelt bei jedem Zeitschritt Schätzungen des Zustands sowie die zugehörigen Fehlerkovarianzen. Diese Phase legt im Wesentlichen die Grundlage, indem sie die anfänglichen Zustandsschätzungen und Unsicherheitsmaße bereitstellt, die ausschließlich auf vergangenen Daten bis zu jedem Zeitpunkt basieren.
Sobald der Vorwärtslauf abgeschlossen ist, beginnt der Rückwärtslauf. Der Algorithmus arbeitet sich von der finalen Zustandsschätzung rückwärts zur anfänglichen vor. Bei jedem Zeitschritt überarbeitet der RTS (Rauch-Tung-Striebel) die Zustandsschätzung, indem er Informationen aus zukünftigen Zeitschriten einbezieht – Informationen, die während des Vorwärtsfilterprozesses nicht verfügbar waren. Er verwendet den Kalman-Gain, Übergangsmatrizen und Kovarianzen, die im Vorwärtslauf berechnet wurden, um eine geglättete Schätzung zu berechnen, die sowohl vergangene als auch zukünftige Beobachtungen ausgleicht. Diese Rückwärtsrekursion korrigiert die gefilterten Schätzungen, reduziert den gesamten Schätzfehler und erzeugt eine konsistentere und genauere Trajektorie der Systemzustände
Mathematisch gesehen wendet der Glätter einen Korrekturschritt an, der die Korrelation zwischen Fehlern in aufeinanderfolgenden Schätzungen nutzt. Durch die Modellierung der Systementwicklung mittels eines linearen Gaußschen Prozesses geht der RTS-Glätter von denselben Dynamik- und Messmodellen aus, die im Kalman-Filter verwendet werden. Er berechnet bei jedem Schritt einen Glättungs-Gain, der bestimmt, wie stark die zukünftige Schätzung zur Anpassung der aktuellen Schätzung herangezogen werden soll. Dieser Gain hängt von den Kovarianzmatrizen der gefilterten Schätzungen und dem prädizierten Zustand ab.
Vorteile von RTS (Rauch-Tung-Striebel)
Der RTS-Smoother erzeugt eine global optimale Schätzung für die gesamte Sequenz der Systemzustände. Er setzt lineare und Gaußsche Modelle voraus. Filter schätzen lediglich den aktuellen Zustand. Die Glättung rekonstruiert die besten vergangenen Zustandsschätzungen unter Verwendung aller verfügbaren Daten. Dies macht die Glättung besonders wertvoll für Offline-Anwendungen.
Der RTS-Smoother findet in verschiedenen Bereichen Anwendung, darunter Luft- und Raumfahrtnavigation, Signalverarbeitung, Finanzwesen und Robotik. In Trägheitsnavigationssystemen (INS) wird er beispielsweise häufig zur Nachbearbeitung von Trajektoriendaten eingesetzt, um Drift und Rauschen zu reduzieren. Ähnlich wird er in der Zeitreihenanalyse oder Objektverfolgung verwendet, um Echtzeitschätzungen zu verfeinern und genaue Pfade oder Trends wiederherzustellen.
Der RTS-Smoother bietet Vorteile, erfordert jedoch Zugriff auf den vollständigen Datensatz und wird bei langen oder komplexen Daten rechenintensiv. Zudem basiert er stark auf der Annahme linearer Dynamiken und gaußschen Rauschens. Nutzen Sie den erweiterten oder Unscented RTS-Smoother, wenn das System nichtlinear ist oder das Rauschen nicht dem Gaußschen Modell entspricht. Diese Varianten passen die Methode an nichtlineare Filter wie den Extended Kalman Filter (EKF) oder Unscented Kalman Filter (UKF) an.
Der RTS-Smoother verfeinert die Kalman-Filterung, indem er zukünftige Daten nutzt, um vergangene Schätzungen zu aktualisieren, wodurch Genauigkeit und Stabilität erhöht werden. Er bildet die Grundlage der Zustandsschätzung und ermöglicht die präzise Rekonstruktion dynamischer Systeme anhand nachbearbeiteter Daten.
Qinertia GNSS+INS PPK-Software
Die Qinertia PPK-Software bietet ein völlig neues Niveau an hochpräzisen Positionierungslösungen. Erzielen Sie eine beispiellose Genauigkeit in Ihren Arbeitsabläufen durch die Nachbearbeitung Ihrer rohen Positionsdaten.
Entdecken Sie alle Funktionen 