Conheça nossos sensores com o algoritmo de navegação de última geração ↓



RTS: Rauch–Tung–Striebel
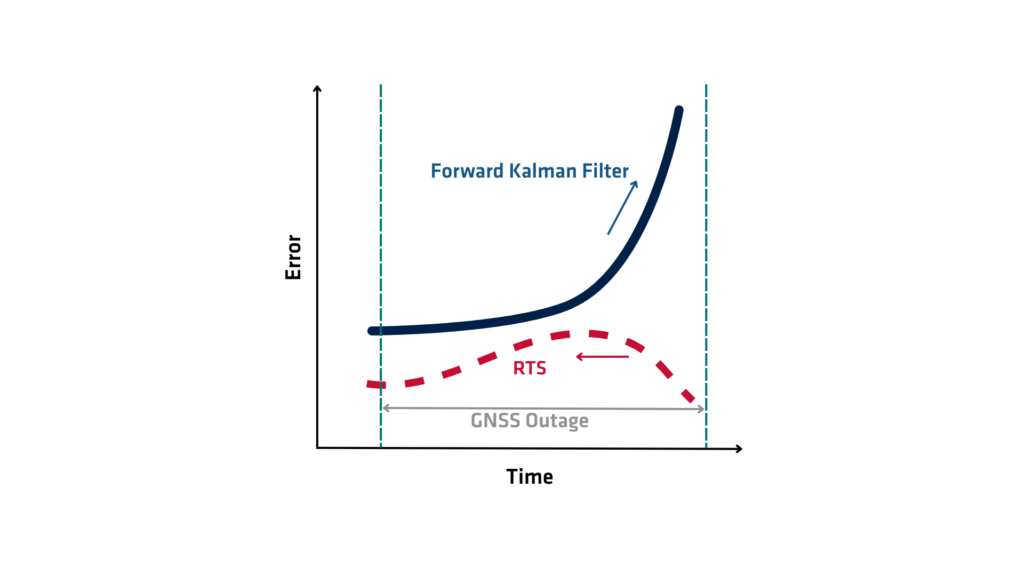
O suavizador RTS (Rauch-Tung-Striebel) é um algoritmo matemático utilizado para aprimorar a precisão da estimação de estados em sistemas dinâmicos. Ele pertence à família de algoritmos de suavização e expande as capacidades do filtro de Kalman, que estima o estado de um sistema em tempo real. Enquanto o filtro de Kalman processa os dados sequencialmente e estima o estado atual com base exclusivamente em medições passadas e presentes, o suavizador RTS vai um passo além, utilizando medições passadas e futuras para refinar as estimativas de estado de forma retrospectiva. Esse processo resulta em estimativas de estado significativamente mais precisas, especialmente em aplicações que envolvem o pós-processamento de dados.
Como funciona o RTS?
O suavizador RTS (Rauch-Tung-Striebel) opera em duas etapas principais: a passagem direta e a passagem reversa. Durante a passagem direta, o algoritmo executa um filtro de Kalman padrão através dos dados, coletando estimativas do estado e covariâncias de erro associadas a cada passo de tempo. Esta etapa essencialmente estabelece as bases, fornecendo as estimativas iniciais do estado e as medidas de incerteza, baseadas apenas em dados passados até cada ponto no tempo.
Uma vez concluída a passagem direta, a passagem reversa começa. O algoritmo retrocede da estimativa de estado final em direção à inicial. A cada passo de tempo, o RTS (Rauch-Tung-Striebel) revisa a estimativa de estado incorporando informações de passos de tempo futuros — informações que não estavam disponíveis durante o processo de filtragem direta. Ele utiliza o ganho de Kalman, as matrizes de transição e as covariâncias calculadas na passagem direta para computar uma estimativa suavizada que equilibra observações passadas e futuras. Esta recursão reversa corrige as estimativas filtradas, reduzindo o erro de estimação geral e produzindo uma trajetória mais consistente e precisa dos estados do sistema
Matematicamente, o suavizador aplica uma etapa de correção que aproveita a correlação entre erros em estimativas sucessivas. Ao modelar a evolução do sistema através de um processo gaussiano linear, o suavizador RTS assume as mesmas dinâmicas e modelos de medição utilizados no filtro de Kalman. Ele calcula um ganho de suavização a cada etapa, que determina o quanto da estimativa futura deve ser usado para ajustar a estimativa atual. Este ganho depende das matrizes de covariância das estimativas filtradas e do estado predito.
Vantagens do RTS (Rauch-Tung-Striebel)
O suavizador RTS produz uma estimativa globalmente ideal para toda a sequência de estados do sistema. Ele assume que os modelos são lineares e gaussianos. A filtragem estima apenas o estado atual. A suavização reconstrói as melhores estimativas de estados passados usando todos os dados disponíveis. Isso torna a suavização especialmente valiosa para aplicações offline.
O suavizador RTS encontra aplicação em vários domínios, incluindo navegação aeroespacial, processamento de sinais, finanças e robótica. Em sistemas de navegação inercial (INS), por exemplo, ele é frequentemente usado para pós-processar dados de trajetória para reduzir desvios (drift) e ruído. Da mesma forma, a análise de séries temporais ou o rastreamento de objetos o utiliza para refinar estimativas em tempo real e recuperar caminhos ou tendências precisos.
O suavizador RTS oferece vantagens, mas requer acesso total ao conjunto de dados e torna-se computacionalmente intensivo para dados longos ou complexos. Ele também depende fortemente da suposição de dinâmica linear e ruído gaussiano. Use o suavizador RTS Estendido ou Unscented quando o sistema for não linear ou o ruído não for gaussiano. Essas variantes adaptam o método a filtros não lineares como o Filtro de Kalman Estendido (EKF) ou o Filtro de Kalman Unscented (UKF).
O suavizador RTS refina a filtragem de Kalman usando dados futuros para atualizar estimativas passadas, melhorando a precisão e a estabilidade. Ele forma a base da estimativa de estados e permite a reconstrução precisa de sistemas dinâmicos usando dados pós-processados.
Software Qinertia GNSS+INS PPK
O software Qinertia PPK oferece um nível totalmente novo em soluções de posicionamento de alta precisão. Alcance precisão incomparável em seus fluxos de trabalho pós-processando seus dados brutos de localização.
Descubra todos os recursos 