Ontdek onze sensoren met het navigatiealgoritme van de nieuwste generatie ↓



RTS: Rauch–Tung–Striebel
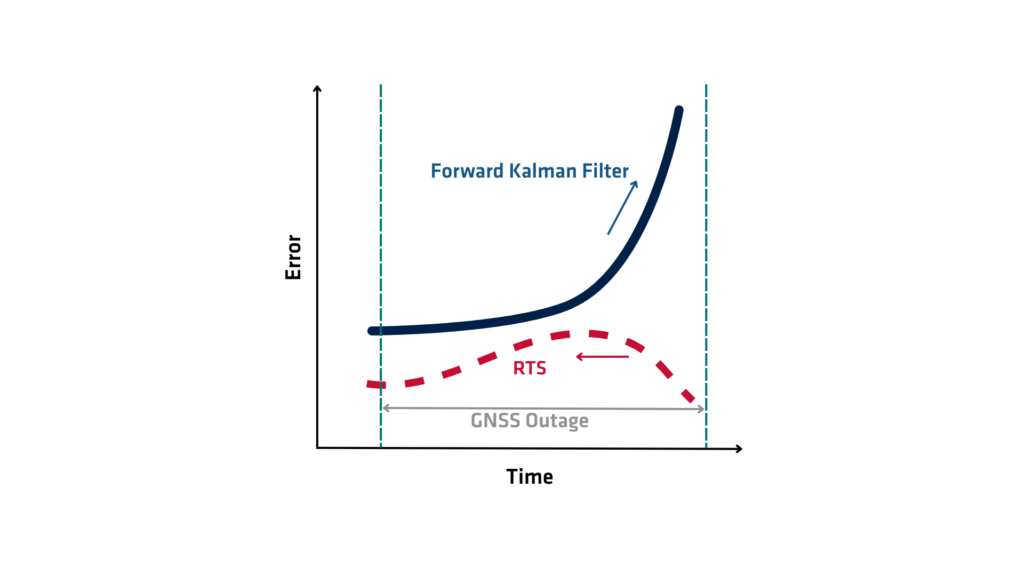
De RTS-afvlakker (Rauch-Tung-Striebel) is een wiskundig algoritme dat wordt gebruikt om de nauwkeurigheid van de toestandsschatting in dynamische systemen te verbeteren. Het behoort tot de familie van afvlakkingsalgoritmen en breidt de mogelijkheden van het Kalman-filter uit, dat de toestand van een systeem in realtime schat. Terwijl het Kalman-filter gegevens sequentieel verwerkt en de huidige toestand uitsluitend op basis van metingen uit het verleden en het heden schat, gaat de RTS-afvlakker een stap verder door zowel metingen uit het verleden als de toekomst te gebruiken om toestandschattingen achteraf te verfijnen. Dit proces leidt tot aanzienlijk nauwkeurigere toestandschattingen, met name in toepassingen waarbij gegevens achteraf worden verwerkt.
Hoe werkt RTS?
De RTS (Rauch-Tung-Striebel) of RTS-smoother werkt in twee hoofdfasen: de voorwaartse doorloop en de achterwaartse doorloop. Tijdens de voorwaartse doorloop past het algoritme een standaard Kalman-filter toe op de gegevens, waarbij bij elke tijdstap schattingen van de toestand en de bijbehorende foutcovariancen worden verzameld. Deze fase legt in wezen de basis door de initiële toestandsschattingen en onzekerheidsmaten te leveren, uitsluitend gebaseerd op gegevens uit het verleden tot aan elk tijdstip.
Zodra de voorwaartse doorloop is voltooid, begint de achterwaartse doorloop. Het algoritme werkt zich terug van de uiteindelijke toestandsschatting naar de initiële. Bij elke tijdstap herziet de RTS (Rauch-Tung-Striebel) de toestandsschatting door informatie uit toekomstige tijdstappen mee te nemen – informatie die tijdens het voorwaartse filterproces nog niet beschikbaar was. Het maakt gebruik van de Kalman-versterking, overgangsmatrices en covarianten die in de voorwaartse doorloop zijn berekend om een afgevlakte schatting te berekenen die een evenwicht vormt tussen zowel vroegere als toekomstige waarnemingen. Deze achterwaartse recursie corrigeert de gefilterde schattingen, waardoor de totale schattingsfout wordt verminderd en een consistenter en nauwkeuriger traject van de systeemtoestanden wordt verkregen
Wiskundig gezien past de afvlakker een correctiestap toe die gebruikmaakt van de correlatie tussen fouten in opeenvolgende schattingen. Door de ontwikkeling van het systeem te modelleren via een lineair Gaussiaans proces, gaat de RTS-afvlakker uit van dezelfde dynamica- en meetmodellen die in het Kalman-filter worden gebruikt. Hij berekent bij elke stap een afvlakkingsversterking, die bepaalt in hoeverre de toekomstige schatting moet worden gebruikt om de huidige schatting aan te passen. Deze versterking is afhankelijk van de covariantiematrices van de gefilterde schattingen en de voorspelde toestand.
Voordelen van RTS (Rauch-Tung-Striebel)
De RTS-afvlakking levert een globaal optimale schatting op voor de gehele reeks systeemtoestanden. Hierbij wordt ervan uitgegaan dat de modellen lineair en Gaussiaans zijn. Bij filtering wordt alleen de huidige toestand geschat. Bij afvlakking worden de beste schattingen van eerdere toestanden gereconstrueerd aan de hand van alle beschikbare gegevens. Dit maakt afvlakking bijzonder waardevol voor offline toepassingen.
De RTS-smoother vindt toepassing in diverse domeinen, waaronder lucht- en ruimtevaartnavigatie, signaalverwerking, financiën en robotica. In inertiële navigatiesystemen (INS) wordt hij bijvoorbeeld vaak gebruikt voor de nabewerking van trajectgegevens om drift en ruis te verminderen. Ook bij tijdreeksanalyse of objecttracking wordt hij ingezet om realtime schattingen te verfijnen en nauwkeurige paden of trends te reconstrueren.
De RTS-smoother biedt voordelen, maar vereist volledige toegang tot de dataset en wordt rekenintensief bij lange of complexe gegevensreeksen. De methode is bovendien sterk afhankelijk van de aanname van lineaire dynamica en Gaussiaanse ruis. Gebruik de Extended of Unscented RTS-smoother wanneer het systeem niet-lineair is of de ruis niet-Gaussiaans is. Deze varianten passen de methode aan voor niet-lineaire filters zoals het Extended Kalman Filter (EKF) of het Unscented Kalman Filter (UKF).
De RTS-smoother verfijnt de Kalman-filtering door toekomstige gegevens te gebruiken om eerdere schattingen bij te werken, waardoor de nauwkeurigheid en stabiliteit worden verbeterd. Het vormt de basis voor toestandsschatting en maakt een nauwkeurige reconstructie van dynamische systemen mogelijk met behulp van nabewerkte gegevens.
Qinertia GNSS+INS PPK-software
De Qinertia PPK-software biedt een geheel nieuw niveau op het gebied van uiterst nauwkeurige positioneringsoplossingen. Bereik een ongeëvenaarde nauwkeurigheid in uw werkprocessen door uw ruwe locatiegegevens achteraf te verwerken.
Ontdek alle functies 