Ознайомтеся з нашими датчиками, оснащеними навігаційним алгоритмом останнього покоління ↓



RTS: Раух–Тунг–Штрібель
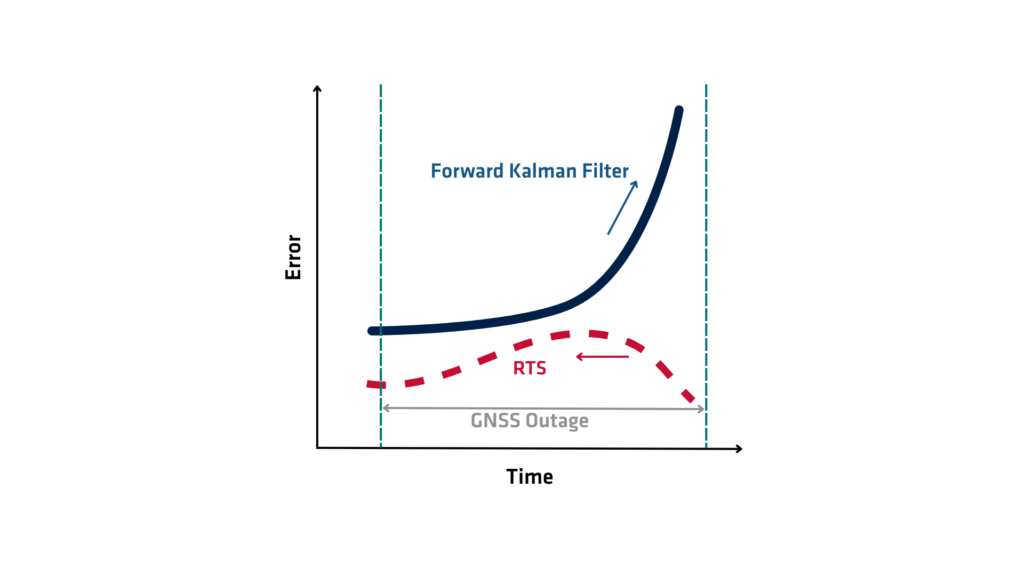
Згладжувач RTS (Rauch-Tung-Striebel) — це математичний алгоритм, що використовується для підвищення точності оцінювання стану в динамічних системах. Він належить до сімейства алгоритмів згладжування та розширює можливості фільтра Калмана, який оцінює стан системи в режимі реального часу. У той час як фільтр Калмана обробляє дані послідовно й оцінює поточний стан виключно на основі минулих та поточних вимірювань, згладжувач RTS йде на крок далі, використовуючи як минулі, так і майбутні вимірювання для ретроспективного уточнення оцінок стану. Цей процес забезпечує значно точніші оцінки стану, особливо в додатках, що передбачають подальшу обробку даних.
Як працює RTS?
Алгоритм RTS (Rauch-Tung-Striebel) або згладжувач RTS працює у два основні етапи: прямий прохід і зворотний прохід. Під час прямого проходу алгоритм застосовує до даних стандартний фільтр Калмана, збираючи оцінки стану та відповідні коваріації похибок на кожному часовому кроці. Цей етап, по суті, закладає основу, надаючи початкові оцінки стану та міри невизначеності, що базуються виключно на минулих даних аж до кожної конкретної миті часу.
Після завершення прямого проходу починається зворотний прохід. Алгоритм рухається назад від кінцевої оцінки стану до початкової. На кожному часовому кроці алгоритм RTS (Rauch-Tung-Striebel) коригує оцінку стану, враховуючи інформацію з майбутніх часових кроків — інформацію, яка була недоступна під час процесу прямого фільтрування. Він використовує коефіцієнт Калмана, матриці переходів та коваріації, обчислені під час прямого проходу, для розрахунку згладженої оцінки, яка зрівноважує як минулі, так і майбутні спостереження. Ця зворотна рекурсія коригує відфільтровані оцінки, зменшуючи загальну похибку оцінювання та створюючи більш послідовну та точну траєкторію станів системи
Математично згладжувач застосовує корегувальний крок, який використовує кореляцію між похибками у послідовних оцінках. Моделюючи еволюцію системи за допомогою лінійного гауссового процесу, згладжувач RTS використовує ті самі моделі динаміки та вимірювання, що й фільтр Калмана. Він обчислює коефіцієнт згладжування на кожному кроці, який визначає, яку частку майбутньої оцінки слід використовувати для коригування поточної оцінки. Цей коефіцієнт залежить від матриць коваріації відфільтрованих оцінок та прогнозованого стану.
Переваги системи RTS (Rauch-Tung-Striebel)
Сгладжувач RTS видає глобально оптимальну оцінку для всієї послідовності станів системи. Він припускає, що моделі є лінійними та гауссовими. Фільтрація оцінює лише поточний стан. Згладжування відновлює найкращі оцінки минулих станів, використовуючи всі доступні дані. Це робить згладжування особливо цінним для автономних застосувань.
Сгладжувач RTS знаходить застосування в різних галузях, включаючи аерокосмічну навігацію, обробку сигналів, фінанси та робототехніку. В інерціальних навігаційних системах (INS), наприклад, він часто використовується для постобробки даних траєкторії з метою зменшення дрейфу та шуму. Подібним чином аналіз часових рядів або відстеження обєктів використовує його для уточнення оцінок у реальному часі та відновлення точних траєкторій або тенденцій.
Сгладжувач RTS має переваги, але потребує доступу до повного набору даних і стає обчислювально складним для довгих або складних даних. Він також сильно залежить від припущення лінійної динаміки та гауссового шуму. Використовуйте розширений або непакетний згладжувач RTS (Extended або Unscented), коли система є нелінійною або шум не є гауссовим. Ці варіанти адаптують метод до нелінійних фільтрів, таких як розширений фільтр Калмана (EKF) або непакетний фільтр Калмана (UKF).
Сгладжувач RTS вдосконалює фільтрацію Калмана, використовуючи майбутні дані для оновлення минулих оцінок, що підвищує точність і стабільність. Він утворює основу оцінювання стану та забезпечує точну реконструкцію динамічних систем за допомогою оброблених після цього даних.
Програмне забезпечення Qinertia GNSS+INS PPK
Програмне забезпечення Qinertia PPK відкриває абсолютно новий рівень у рішеннях для високоточного позиціонування. Досягайте неперевершеної точності у своїх робочих процесах шляхом пост-обробки вихідних даних про місцеперебування.
Дізнайтеся про всі функції 