En yeni nesil navigasyon algoritmasına sahip sensörlerimizi keşfedin ↓



RTS: Rauch–Tung–Striebel
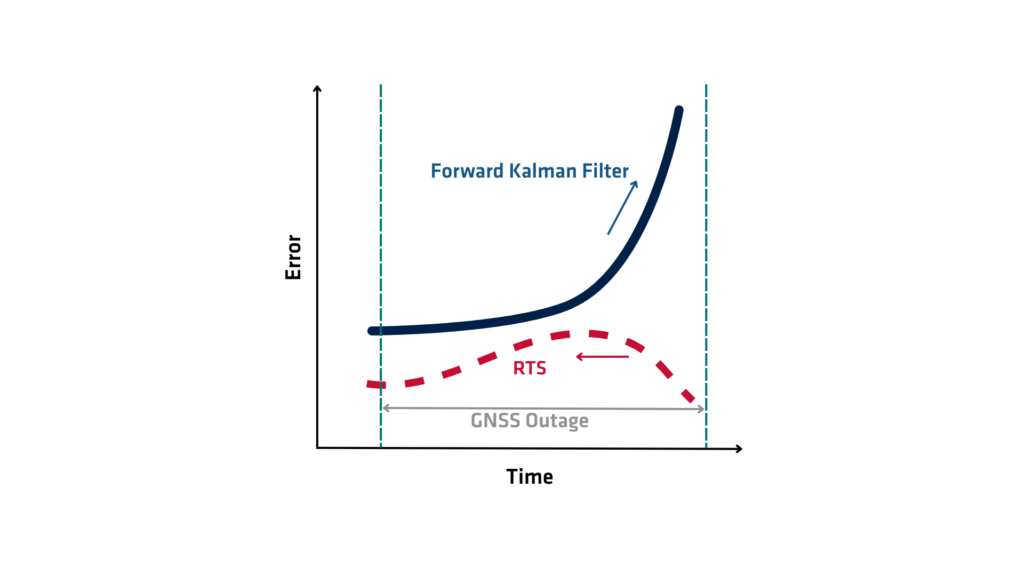
RTS (Rauch-Tung-Striebel) düzeltici, dinamik sistemlerde durum tahmininin doğruluğunu artırmak için kullanılan matematiksel bir algoritmadır. Bu algoritma, yumuşatma algoritmaları ailesine aittir ve bir sistemin durumunu gerçek zamanlı olarak tahmin eden Kalman filtresinin yeteneklerini genişletir. Kalman filtresi verileri sırayla işleyerek yalnızca geçmiş ve şimdiki ölçümlere dayalı olarak mevcut durumu tahmin ederken, RTS yumuşatıcı bir adım daha ileri giderek hem geçmiş hem de gelecekteki ölçümleri kullanarak durum tahminlerini geriye dönük olarak iyileştirir. Bu süreç, özellikle verilerin sonradan işlendiği uygulamalarda, durum tahminlerinin doğruluğunu önemli ölçüde artırır.
RTS nasıl çalışır?
RTS (Rauch-Tung-Striebel) veya RTS yumuşatıcı, iki ana aşamada çalışır: ileri geçiş ve geri geçiş. İleri geçiş sırasında algoritma, veriler üzerinde standart bir Kalman filtresi uygular ve her zaman adımında durum tahminlerini ve ilgili hata kovaryanslarını toplar. Bu aşama, esasen sadece o ana kadar olan geçmiş verilere dayalı olarak başlangıç durum tahminlerini ve belirsizlik ölçümlerini sağlayarak temeli oluşturur.
İleri geçiş tamamlandığında, geriye doğru geçiş başlar. Algoritma, son durum tahmininden başlangıç tahminine doğru geriye doğru ilerler. Her zaman adımında, RTS (Rauch-Tung-Striebel), ileri filtreleme işlemi sırasında mevcut olmayan, gelecekteki zaman adımlarından gelen bilgileri dahil ederek durum tahminini revize eder. İleri geçişte hesaplanan Kalman kazancı, geçiş matrisleri ve kovaryansları kullanarak, hem geçmiş hem de gelecekteki gözlemleri dengeleyen düzgünleştirilmiş bir tahmin hesaplar. Bu geriye doğru yineleme, filtrelenmiş tahminleri düzeltir, genel tahmin hatasını azaltır ve sistem durumlarının daha tutarlı ve doğru bir yörüngesini oluşturur
Matematiksel olarak, düzgünleştirici, ardışık tahminlerdeki hatalar arasındaki korelasyonu kullanan bir düzeltme adımı uygular. Sistemin gelişimini doğrusal bir Gauss süreciyle modelleyerek, RTS yumuşatıcı, Kalman filtresinde kullanılan dinamik ve ölçüm modellerinin aynısını varsayar. Her adımda, mevcut tahmini ayarlamak için gelecekteki tahminin ne kadarının kullanılması gerektiğini belirleyen bir yumuşatma kazancı hesaplar. Bu kazanç, filtrelenmiş tahminlerin ve tahmin edilen durumun kovaryans matrislerine bağlıdır.
RTS (Rauch-Tung-Striebel) sisteminin avantajları
RTS yumuşatıcı, sistem durumlarının tüm dizisi için küresel olarak optimal bir tahmin üretir. Bu yöntem, modellerin doğrusal ve Gauss dağılımlı olduğunu varsayar. Filtreleme yalnızca mevcut durumu tahmin eder. Yumuşatma ise mevcut tüm verileri kullanarak geçmiş durumlara ilişkin en iyi tahminleri yeniden oluşturur. Bu özellik, yumuşatmayı özellikle çevrimdışı uygulamalar için değerli kılar.
RTS düzeltici, havacılık ve uzay navigasyonu, sinyal işleme, finans ve robotik dahil olmak üzere çeşitli alanlarda uygulama bulur. Örneğin, atalet navigasyon sistemlerinde (INS), sapma ve gürültüyü azaltmak için yörünge verilerini sonradan işlemek amacıyla sıklıkla kullanılır. Benzer şekilde, zaman serisi analizi veya nesne izleme, gerçek zamanlı tahminleri iyileştirmek ve doğru yolları veya eğilimleri elde etmek için bu yöntemi kullanır.
RTS düzeltici bazı avantajlar sunar, ancak tam veri kümesine erişim gerektirir ve uzun veya karmaşık verilerde hesaplama yükü artar. Ayrıca, doğrusal dinamikler ve Gauss gürültüsü varsayımlarına büyük ölçüde dayanır. Sistem doğrusal değilse veya gürültü Gauss dağılımına uymuyorsa, Genişletilmiş veya Unscented RTS düzelticisini kullanın. Bu varyantlar, yöntemi Genişletilmiş Kalman Filtresi (EKF) veya Unscented Kalman Filtresi (UKF) gibi doğrusal olmayan filtrelere uyarlar.
RTS düzeltici, geçmiş tahminleri güncellemek için gelecekteki verileri kullanarak Kalman filtrelemesini iyileştirir ve böylece doğruluğu ve kararlılığı artırır. Durum tahmininin temelini oluşturur ve sonradan işlenmiş veriler kullanılarak dinamik sistemlerin hassas bir şekilde yeniden oluşturulmasını sağlar.
Qinertia GNSS+INS PPK yazılımı
Qinertia PPK yazılımı, yüksek hassasiyetli konumlandırma çözümlerinde yepyeni bir seviye sunuyor. Ham konum verilerinizi sonradan işleyerek iş akışlarınızda benzersiz bir doğruluk elde edin.
Tüm özellikleri keşfedin 