Oppdag sensorene våre med den nyeste generasjonen navigasjonsalgoritme ↓



RTS: Rauch–Tung–Striebel
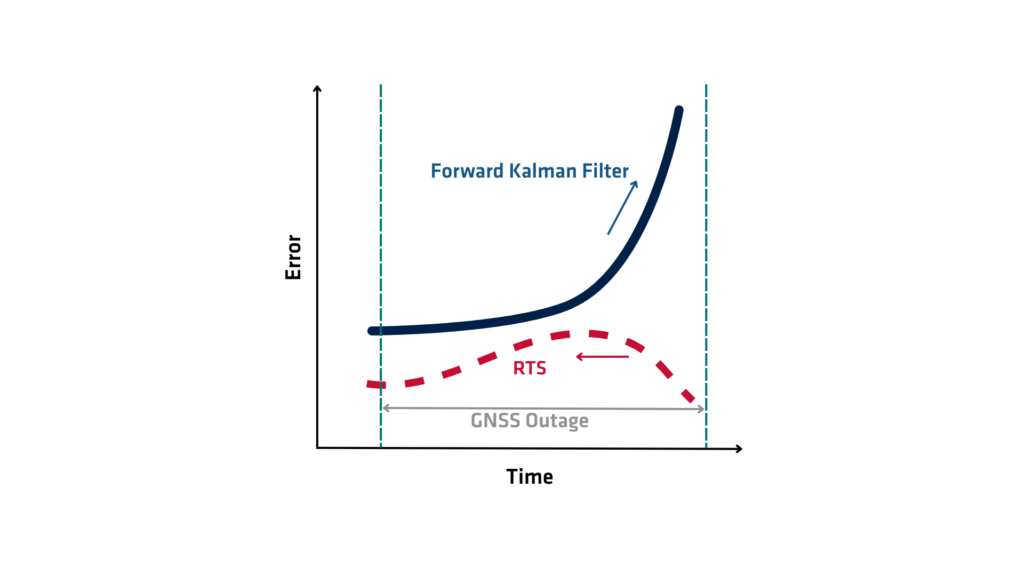
RTS-utjevneren (Rauch-Tung-Striebel) er en matematisk algoritme som brukes til å forbedre nøyaktigheten ved tilstandsestimering i dynamiske systemer. Den tilhører familien av utjevningsalgoritmer og utvider funksjonaliteten til Kalman-filteret, som estimerer tilstanden til et system i sanntid. Mens Kalman-filteret behandler data sekvensielt og estimerer den aktuelle tilstanden utelukkende basert på tidligere og nåværende målinger, går RTS-utjevneren et skritt videre ved å bruke både tidligere og fremtidige målinger for å forbedre tilstandsestimeringene i ettertid. Denne prosessen resulterer i betydelig mer nøyaktige tilstandsestimeringer, spesielt i applikasjoner som involverer etterbehandling av data.
Hvordan fungerer RTS?
RTS (Rauch-Tung-Striebel) eller RTS-utjevneren fungerer i to hovedfaser: fremoverpasset og tilbakepasset. Under fremoverpasset kjører algoritmen et standard Kalman-filter gjennom dataene og samler inn estimater av tilstanden og tilhørende feilkovarianser ved hvert tidstrinn. Denne fasen legger i hovedsak grunnlaget ved å gi de innledende tilstandsestimatene og usikkerhetsmålene, basert utelukkende på tidligere data frem til hvert tidspunkt.
Når fremoverpasset er fullført, starter tilbakepasset. Algoritmen arbeider seg bakover fra det endelige tilstandsestimatet mot det innledende. Ved hvert tidstrinn reviderer RTS (Rauch-Tung-Striebel) tilstandsestimatet ved å innlemme informasjon fra fremtidige tidstrinn – informasjon som ikke var tilgjengelig under den fremoverrettede filtreringsprosessen. Den bruker Kalman-forsterkningen, overgangsmatrisene og kovariansene som ble beregnet i den fremadgående filtreringen, for å beregne et utjevnet estimat som balanserer både tidligere og fremtidige observasjoner. Denne bakovergående rekursjonen korrigerer de filtrerte estimatene, reduserer den samlede estimeringsfeilen og gir en mer konsistent og nøyaktig bane for systemtilstandene
Matematisk sett anvender utjevneren et korreksjonstrinn som utnytter korrelasjonen mellom feil i påfølgende estimater. Ved å modellere systemets utvikling gjennom en lineær gaussisk prosess, forutsetter RTS-utjevneren de samme dynamikk- og målemodellene som brukes i Kalman-filteret. Den beregner en utjevningsforsterkning ved hvert trinn, som bestemmer hvor mye av det fremtidige estimatet som skal brukes til å justere det nåværende estimatet. Denne forsterkningen avhenger av kovariansmatrisene til de filtrerte estimatene og den forutsagte tilstanden.
Fordelene med RTS (Rauch-Tung-Striebel)
RTS-utjevningen gir et globalt optimalt estimat for hele sekvensen av systemtilstander. Den forutsetter at modellene er lineære og gaussiske. Filtrering estimerer kun den aktuelle tilstanden. Utjevning rekonstruerer de beste estimatene for tidligere tilstander ved hjelp av alle tilgjengelige data. Dette gjør utjevning spesielt verdifull for offline-applikasjoner.
RTS-utjevneren finner anvendelse innenfor ulike områder, blant annet luftfartsnavigasjon, signalbehandling, finans og robotikk. I inertialnavigasjonssystemer (INS) brukes den for eksempel ofte til etterbehandling av banedata for å redusere avvik og støy. På samme måte benyttes den i tidsserieanalyse eller objektsporing for å forbedre sanntidsestimater og gjenopprette nøyaktige baner eller trender.
RTS-utjevneren gir fordeler, men krever full tilgang til datasettet og blir beregningsintensiv for lange eller komplekse datasett. Den er også sterkt avhengig av antagelsen om lineær dynamikk og gaussisk støy. Bruk den utvidede eller unscented RTS-utjevneren når systemet er ikke-lineært eller støyen er ikke-gaussisk. Disse variantene tilpasser metoden til ikke-lineære filtre som det utvidede Kalman-filteret (EKF) eller det unscented Kalman-filteret (UKF).
RTS-utjevneren forbedrer Kalman-filtrering ved å bruke fremtidige data til å oppdatere tidligere estimater, noe som gir økt nøyaktighet og stabilitet. Den danner grunnlaget for tilstandsestimering og muliggjør presis rekonstruksjon av dynamiske systemer ved hjelp av etterbehandlede data.
Qinertia GNSS+INS PPK-programvare
Qinertia PPK-programvaren tilbyr et helt nytt nivå innen høypresisjonsposisjoneringsløsninger. Oppnå enestående nøyaktighet i arbeidsflytene dine ved å etterbehandle råposisjonsdataene dine.
Oppdag alle funksjonene 