Upptäck våra sensorer med den senaste generationens navigationsalgoritm ↓



RTS: Rauch–Tung–Striebel
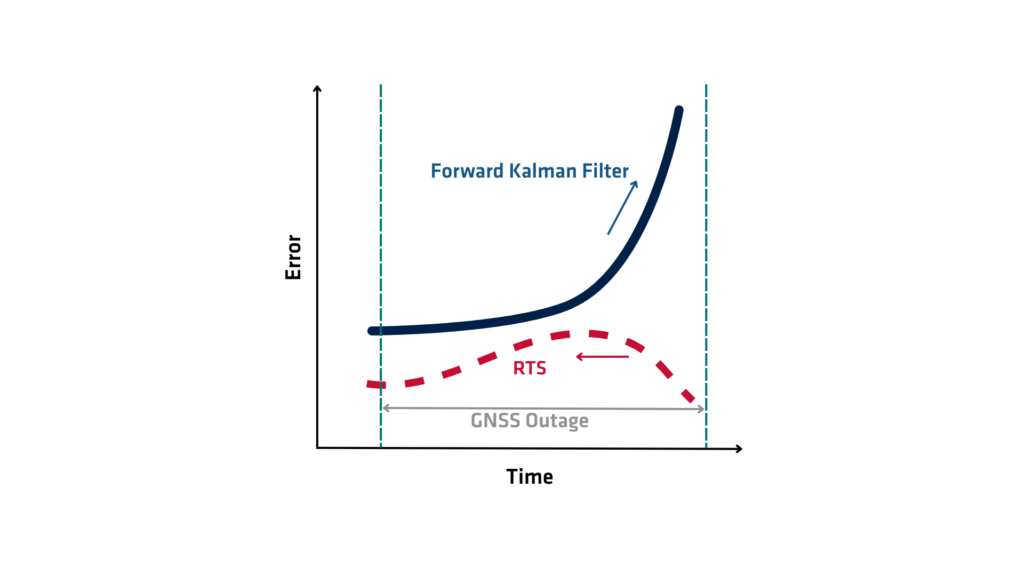
RTS-utjämnaren (Rauch-Tung-Striebel) är en matematisk algoritm som används för att förbättra noggrannheten i tillståndsuppskattning för dynamiska system. Den tillhör familjen av utjämningsalgoritmer och utökar funktionerna hos Kalman-filtret, som uppskattar ett systems tillstånd i realtid. Medan Kalman-filtret bearbetar data sekventiellt och uppskattar det aktuella tillståndet enbart baserat på tidigare och nuvarande mätningar, tar RTS-utjämnaren det ett steg längre genom att använda både historiska och framtida mätningar för att retroaktivt förfina tillståndsuppskattningarna. Denna process resulterar i betydligt noggrannare tillståndsuppskattningar, särskilt i tillämpningar som innefattar efterbehandling av data.
Hur fungerar RTS?
RTS-utjämnaren (Rauch-Tung-Striebel) fungerar i två huvudsakliga faser: framåtriktad genomgång (forward pass) och bakåtriktad genomgång (backward pass). Under den framåtriktade genomgången kör algoritmen ett standardiserat Kalman-filter genom datan och samlar in uppskattningar av tillståndet och tillhörande felkovarianser vid varje tidpunkt. Denna fas lägger i grund och botten en stabil bas genom att tillhandahålla de initiala tillståndsuppskattningarna och osäkerhetsmåtten, baserat enbart på tidigare data upp till respektive tidpunkt.
När den framåtriktade genomgången är klar börjar den bakåtriktade genomgången. Algoritmen arbetar bakåt från den slutliga tillståndsuppskattningen mot den ursprungliga. Vid varje tidssteg reviderar RTS (Rauch-Tung-Striebel) tillståndsuppskattningen genom att integrera information från framtida tidssteg – information som inte var tillgänglig under den framåtriktade filtreringsprocessen. Den använder Kalman-förstärkning, övergångsmatriser och kovarianser som beräknats i den framåtriktade fasen för att beräkna en utjämnad uppskattning som balanserar både tidigare och framtida observationer. Denna bakåtriktade rekursion korrigerar de filtrerade uppskattningarna, minskar det totala uppskattningsfelet och ger en mer konsekvent och exakt bana för systemets tillstånd.
Matematiskt tillämpar utjämnaren ett korrigeringssteg som utnyttjar korrelationen mellan fel i efterföljande uppskattningar. Genom att modellera systemets utveckling genom en linjär Gauss-process antar RTS-utjämnaren samma dynamik- och mätmodeller som används i Kalman-filtret. Den beräknar en utjämningsförstärkning vid varje steg, vilket avgör hur mycket av den framtida uppskattningen som bör användas för att justera den aktuella uppskattningen. Denna förstärkning beror på kovariansmatriserna för de filtrerade uppskattningarna och det predikterade tillståndet.
Fördelar med RTS (Rauch-Tung-Striebel)
RTS-utjämnaren ger en globalt optimal uppskattning för hela sekvensen av systemtillstånd. Den förutsätter att modellerna är linjära och gaussiska. Filtrering uppskattar enbart det aktuella tillståndet. Utjämning rekonstruerar de bästa uppskattningarna av tidigare tillstånd med hjälp av all tillgänglig data. Detta gör utjämning särskilt värdefullt för offline-applikationer.
RTS-utjämnaren används inom en rad olika områden, inklusive flyg- och rymdnavigation, signalbehandling, finans och robotik. Inom tröghetsnavigeringssystem (INS) används den till exempel ofta för att efterbehandla ban- och positionsdata för att minska drift och brus. På samma sätt används den inom tidsserieanalys eller objektspårning för att förfina realtidsuppskattningar och återskapa noggranna banor eller trender.
RTS-utjämnaren erbjuder fördelar men kräver tillgång till hela datasetet och blir beräkningsintensiv vid långa eller komplexa datamängder. Den är också starkt beroende av antagandet om linjär dynamik och gaussiskt brus. Använd Extended eller Unscented RTS-utjämnaren när systemet är olinjärt eller bruset icke-gaussiskt. Dessa varianter anpassar metoden till olinjära filter som Extended Kalman Filter (EKF) eller Unscented Kalman Filter (UKF).
RTS-utjämnaren förfinar Kalman-filtreringen genom att använda framtida data för att uppdatera tidigare uppskattningar, vilket förbättrar noggrannheten och stabiliteten. Den utgör grunden för tillståndsuppskattning och möjliggör exakt rekonstruktion av dynamiska system med hjälp av efterbehandlad data.
Qinertia GNSS+INS PPK-programvara
Qinertia PPK-programvaran erbjuder en helt ny nivå av positioneringslösningar med hög precision. Uppnå oöverträffad noggrannhet i dina arbetsflöden genom att efterbehandla din råa platsdata.
Upptäck alla funktioner 