


위치 편차
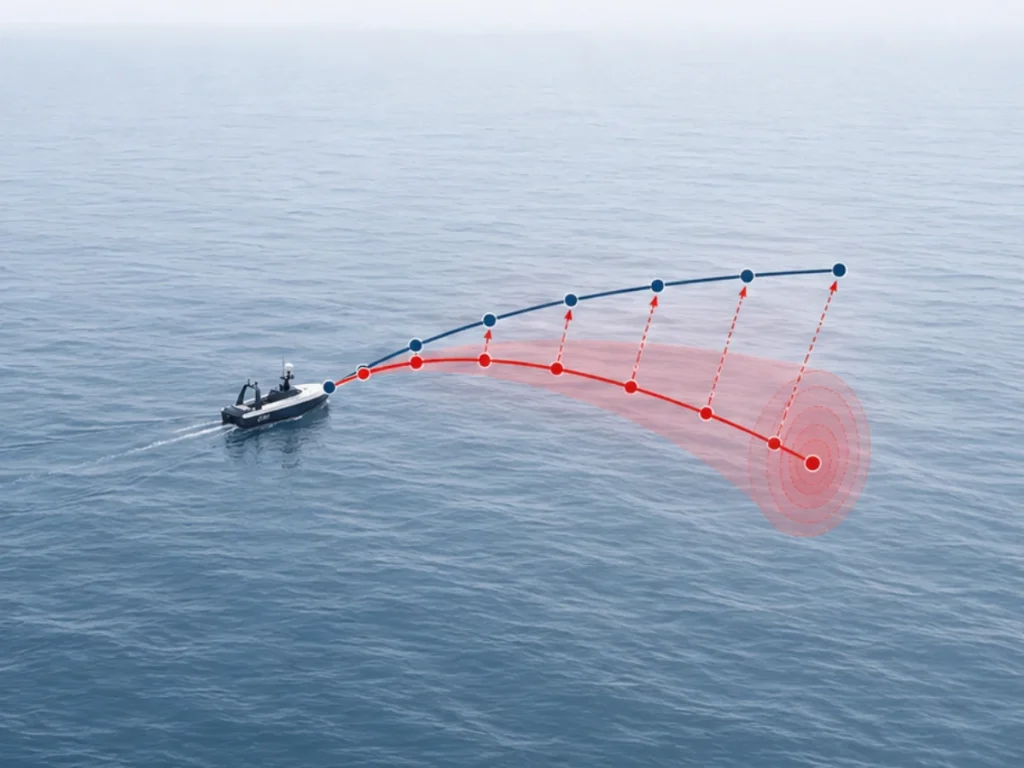
위치 드리프트(Position drift)는 관성 항법 시스템(INS)이 시간에 따른 차량의 궤적을 추정할 때 위치 오차가 점진적으로 증가하는 현상입니다. INS는 관성 측정 장치(IMU)의 가속도 측정값을 적분하여 위치를 계산합니다. 적분은 센서 오차를 증폭시키므로 작은 측정 바이어스조차도 항법 불확실성을 증가시킵니다.
IMU는 가속도계와 자이로스코프를 사용하여 비력과 각속도를 측정합니다. 항법 알고리즘은 자세 추정을 사용하여 이러한 측정값을 센서 프레임에서 항법 프레임으로 변환합니다. 그런 다음 INS는 가속도를 적분하여 속도를 계산하고 속도를 적분하여 위치를 계산합니다:
위치는 가속도의 이중 적분을 필요로 하므로, 작은 오차도 상당한 누적 오차를 발생시킵니다. 예를 들어, 일정한 가속도계 바이어스(bias) 는 시간에 따라 선형적으로 증가하는 속도 오차를 유발합니다:
그 결과 발생하는 위치 오차는 이차 함수적으로 증가합니다:
자이로스코프 오차도 위치 표정에 기여합니다. 작은 자세 오차는 중력 벡터를 수평면에 잘못 투영하여 시간이 지남에 따라 항법 오차를 증가시키는 가짜 가속도를 발생시킵니다. 센서 바이어스 불안정성, 노이즈 밀도, 스케일 팩터 오차, 정렬 불량, 온도 변화, 진동, 캘리브레이션 품질은 모두 표정 증가에 영향을 줍니다.
고성능 전술 및 항법 등급 IMU는 정밀한 캘리브레이션과 고급 오차 보상을 통해 이러한 영향을 줄입니다. 현대 INS 솔루션은 GNSS, 주행거리 측정(odometry), 도플러 속도 로그(DVL) 또는 시각 항법과 같은 보조 소스와 관성 측정값을 통합하여 표정을 더욱 제한합니다.
고급 추정 알고리즘(예: EKF)은 센서 오차를 지속적으로 추정하여 항법 정확도를 향상시키고 장기간의 GNSS 중단 중에도 자율 위치 결정 성능을 연장합니다.
