


Desvio de posição
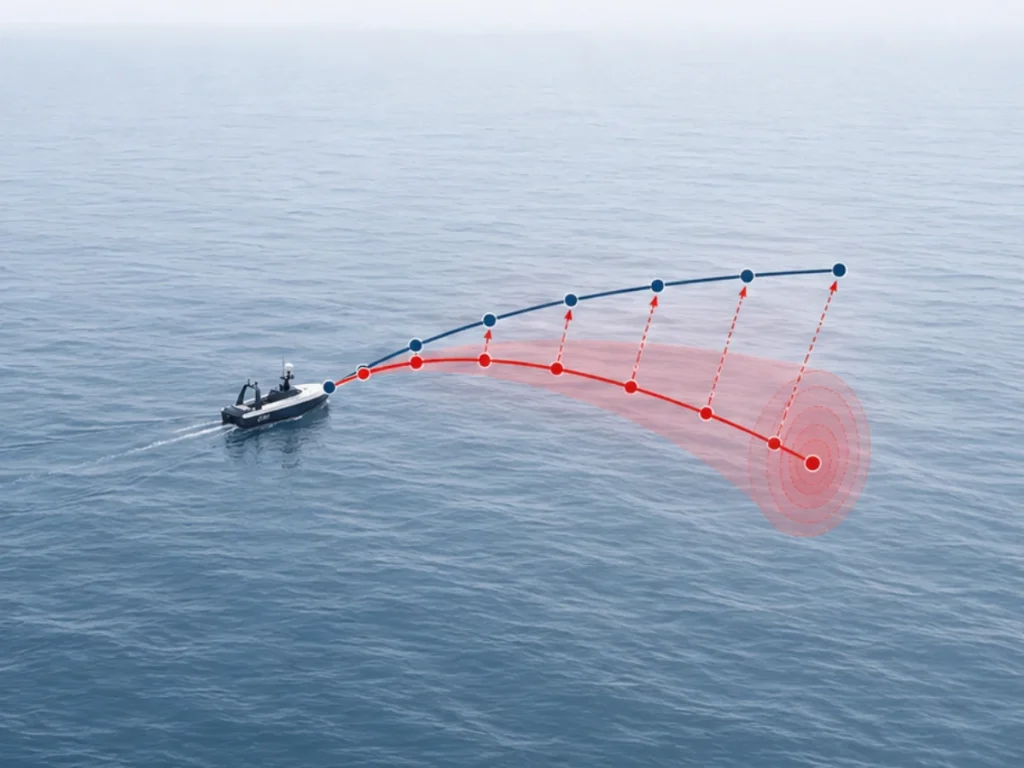
A deriva de posição é o crescimento progressivo do erro de posição em um sistema de navegação inercial (INS) à medida que ele estima a trajetória de um veículo ao longo do tempo. Um INS calcula a posição integrando as medições de aceleração de uma unidade de medida inercial (IMU). Como a integração amplifica os erros dos sensores, até mesmo pequenos desvios de medição geram incertezas de navegação crescentes.
Uma IMU mede a força específica e a velocidade angular usando acelerômetros e giroscópios. O algoritmo de navegação transforma essas medições do referencial do sensor para o referencial de navegação usando a estimativa de atitude. O INS então integra a aceleração para calcular a velocidade e integra a velocidade para calcular a posição:
Como a posição exige uma integração dupla da aceleração, pequenos erros criam uma deriva significativa. Por exemplo, um viés constante do acelerômetro produz um erro de velocidade que aumenta linearmente com o tempo:
O erro de posição resultante cresce de forma quadrática:
Os erros do giroscópio também contribuem para a deriva de posição. Pequenos erros de atitude projetam incorretamente o vetor da gravidade no plano horizontal, gerando falsas acelerações que aumentam os erros de navegação ao longo do tempo. Instabilidade de viés do sensor, densidade de ruído, erros de fator de escala, desalinhamento, variações de temperatura, vibração e qualidade da calibração influenciam o crescimento da deriva.
IMUs táticas e de grau de navegação de alto desempenho reduzem esses efeitos por meio de calibração precisa e compensação avançada de erros. Soluções INS modernas limitam ainda mais a deriva ao integrar medições inerciais com fontes de auxílio, como GNSS, odometria, Doppler Velocity Log (DVL) ou navegação visual.
Algoritmos de estimação avançados (por exemplo, EKF) estimam continuamente os erros dos sensores, melhorando a precisão da navegação e estendendo o desempenho de posicionamento autônomo durante interrupções prolongadas do GNSS.
