


位置のずれ
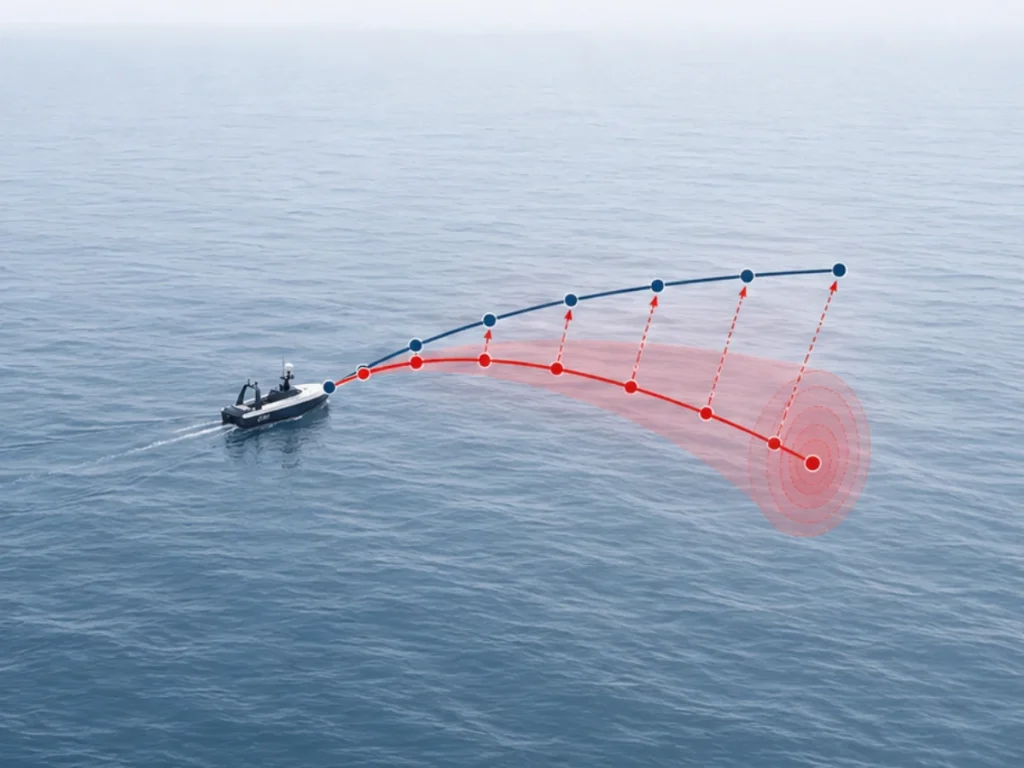
位置ドリフトとは、慣性航法システム(INS)が車両の軌跡を時間の経過とともに推定する際に、位置誤差が徐々に拡大していく現象です。INSは、慣性計測装置(IMU)からの加速度測定値を積分することで位置を計算します。積分処理はセンサーの誤差を増幅させるため、わずかな測定バイアスであってもナビゲーションの不確実性を増大させる原因となります。
IMUは、加速度計とジャイロスコープを使用して比力と角速度を測定します。ナビゲーションアルゴリズムは、姿勢推定を用いてこれらの測定値をセンサーフレームからナビゲーションフレームへと変換します。その後、INSは加速度を積分して速度を算出し、速度を積分して位置を計算します:
位置の算出には加速度の二重積分が必要であるため、わずかな誤差でも大きなドリフトが生じます。例えば、加速度計のバイアスが一定の場合 時間とともに線形に増大する速度誤差を生じさせる:
その結果、位置誤差は2乗比例で増大する:
ジャイロスコープの誤差も位置ドリフトの一因となります。わずかな姿勢誤差が重力ベクトルを水平面に誤投影し、時間の経過とともに航法誤差を増大させる誤った加速度を生成します。センサーのバイアス不安定性、ノイズ密度、スケールファクター誤差、ミスアライメント、温度変化、振動、およびキャリブレーションの品質は、すべてドリフトの増大に影響を与えます。
高性能な戦術等級および航法等級のIMUは、精密なキャリブレーションと高度な誤差補正により、これらの影響を軽減します。現代のINSソリューションは、慣性測定値と、GNSS、オドメトリ、ドップラー・ヴェロシティ・ログ(DVL)、またはビジュアルナビゲーションなどの補助ソースを統合することで、ドリフトをさらに抑制します。
高度な推定アルゴリズム(例:EKF)がセンサー誤差を継続的に推定し、航法精度を向上させるとともに、長時間のGNSSデータ途絶時における自律測位性能を拡張します。
