


Deriva della posizione
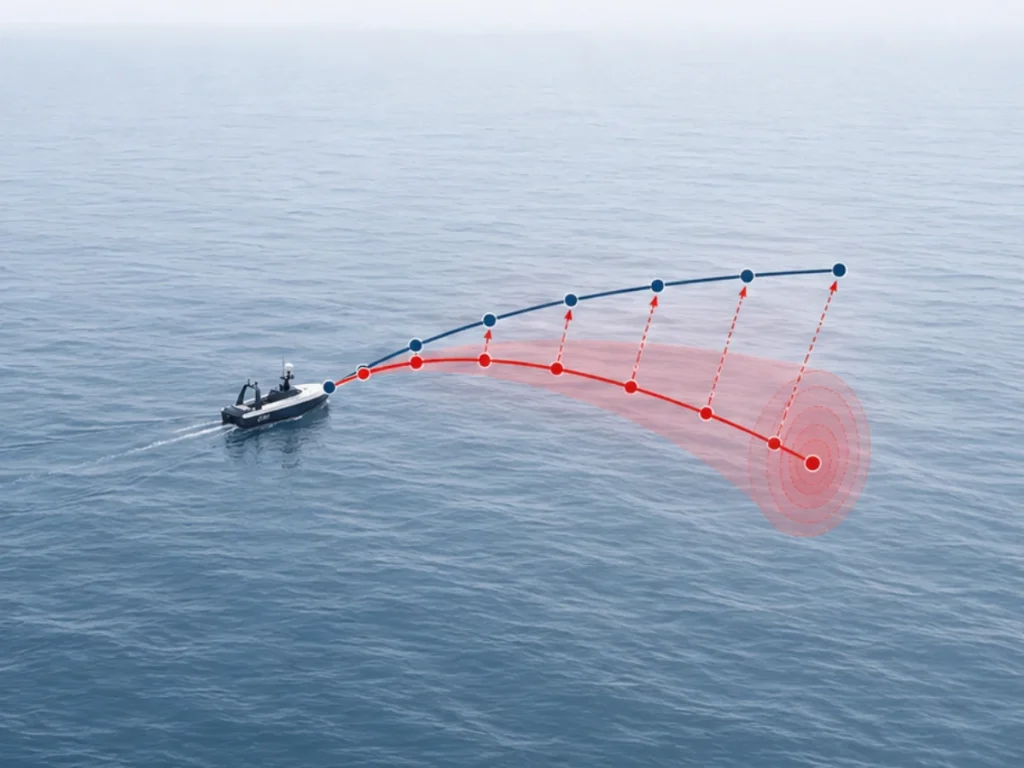
La deriva di posizione è la crescita progressiva dell'errore di posizione in un sistema di navigazione inerziale (INS) mentre stima la traiettoria di un veicolo nel corso del tempo. Un INS calcola la posizione integrando le misurazioni dell'accelerazione da un'unità di misura inerziale (IMU). Poiché l'integrazione amplifica gli errori dei sensori, anche piccoli bias di misurazione generano un'incertezza di navigazione crescente.
Un'IMU misura la forza specifica e la velocità angolare utilizzando accelerometri e giroscopi. L'algoritmo di navigazione trasforma queste misurazioni dal frame del sensore al frame di navigazione utilizzando la stima dell'assetto. L'INS integra quindi l'accelerazione per calcolare la velocità e integra la velocità per calcolare la posizione:
Poiché il calcolo della posizione richiede una doppia integrazione dell'accelerazione, anche piccoli errori possono causare una deriva significativa. Ad esempio, un bias costante dell'accelerometro genera un errore di velocità che aumenta linearmente con il tempo:
L'errore di posizione che ne deriva cresce in modo quadratico:
Anche gli errori dei giroscopi contribuiscono alla deriva di posizione. Piccoli errori di assetto proiettano erroneamente il vettore di gravità sul piano orizzontale, generando false accelerazioni che aumentano gli errori di navigazione nel tempo. L'instabilità del bias del sensore, la densità di rumore, gli errori del fattore di scala, il disallineamento, le variazioni di temperatura, le vibrazioni e la qualità della calibrazione influenzano la crescita della deriva.
Gli IMU ad alte prestazioni di grado tattico e di navigazione riducono questi effetti attraverso una calibrazione precisa e algoritmi avanzati di compensazione degli errori. Le moderne soluzioni INS limitano ulteriormente la deriva integrando le misurazioni inerziali con fonti di supporto quali GNSS, odometria, log a effetto Doppler (DVL) o navigazione visiva.
Algoritmi di stima avanzati (ad es. EKF) stimano continuamente gli errori dei sensori, migliorando l'accuratezza della navigazione ed estendendo le prestazioni di posizionamento autonomo durante interruzioni prolungate del GNSS.
