了解我们针对严苛环境的解决方案 →
 Ellipse-D
 Ekinox Micro
 Quanta Extra
Ellipse-D
INS
双天线RTKINS
0.05° 横滚角和俯仰角
0.2° 航向
探索
Ekinox Micro
INS
内置 GNSS 单/双天线
0.015° 横滚角和俯仰角
0.05° 航向
探索
Quanta Extra
INS
内部大地测量双天线
0.03 ° 航向
0.008° 横滚角与俯仰角
探索
位置漂移
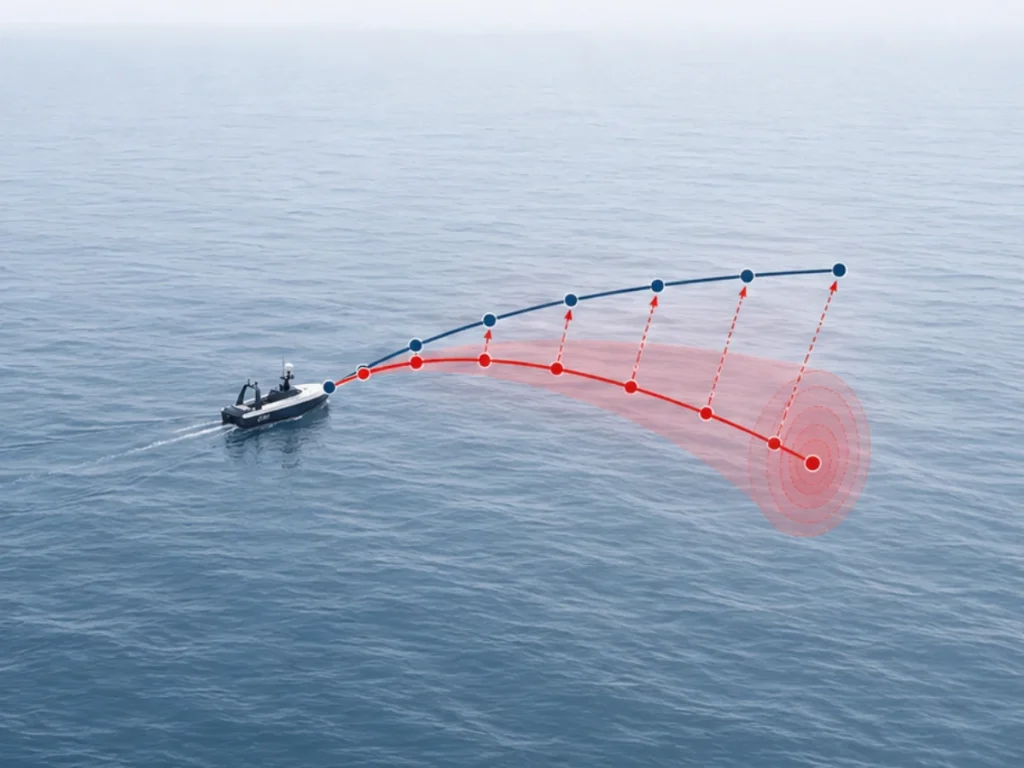
位置漂移是惯性导航系统 (INS) 在随时间估计车辆轨迹时,位置误差的渐进式增长。INS 通过对来自惯性测量单元 (IMU) 的加速度测量值进行积分来计算位置。由于积分会放大传感器误差,即使是很小的测量偏差也会产生不断增加的导航不确定性。
IMU 使用加速度计和陀螺仪测量比力 and 角速度。导航算法利用姿态估计将这些测量值从传感器坐标系转换到导航坐标系。然后,INS 对加速度进行积分以计算速度,并对速度进行积分以计算位置:
由于位置计算需要对加速度进行双重积分,因此微小的误差也会导致显著的漂移。例如,加速度计的恒定偏移量 会产生一种随时间线性增加的速度误差:
由此产生的位置误差呈二次增长:
陀螺仪误差也会导致位置漂移。微小的姿态误差会将重力矢量错误投影到水平面上,产生错误的加速度,从而随着时间的推移增加导航误差。传感器零偏不稳定性、噪声密度、比例因子误差、不对准、温度变化、振动和校准质量都会影响漂移增长。
高性能战术级和导航级 IMU 通过精确校准和先进的误差补偿减少了这些影响。现代 INS 解决方案通过将惯性测量与 GNSS、里程计、多普勒计程仪 (DVL) 或视觉导航等辅助源相结合,进一步限制了漂移。
先进的估计算法(例如 EKF)不断估计传感器误差,从而提高导航精度,并在长时间无 GNSS 信号的情况下延长自主定位性能。
