


Dérive de position
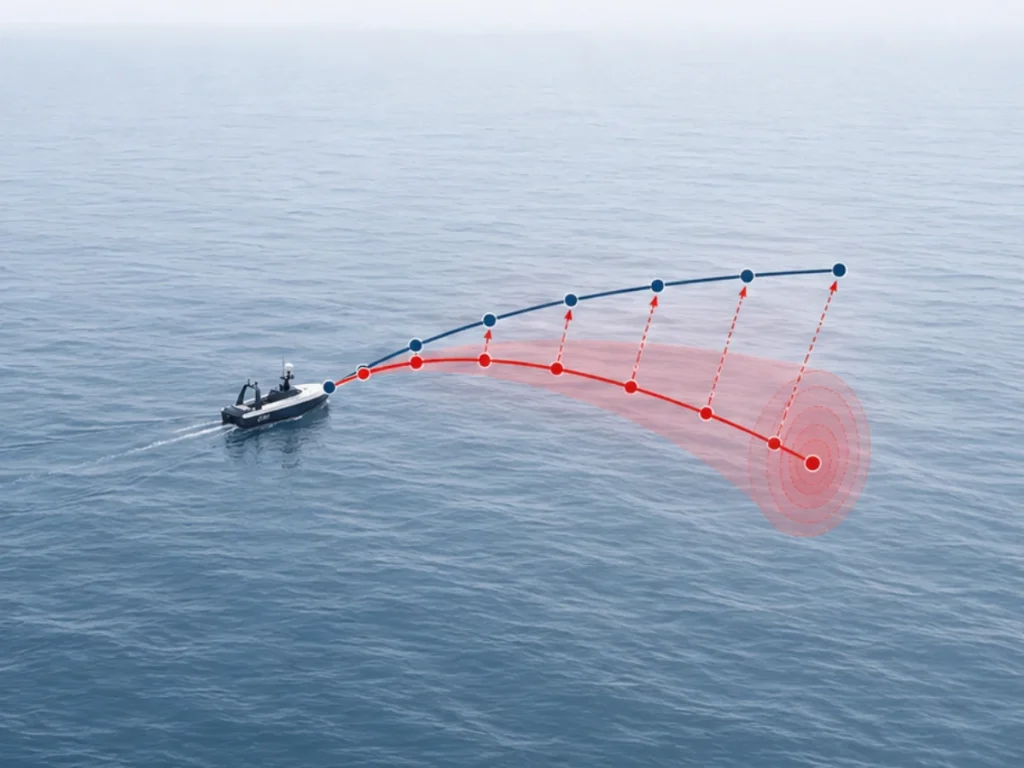
La dérive de position est la croissance progressive de l'erreur de position dans un système de navigation inertielle (INS) lorsqu'il estime la trajectoire d'un véhicule au fil du temps. Un INS calcule la position en intégrant les mesures d'accélération provenant d'une unité de mesure inertielle (IMU). L'intégration amplifiant les erreurs des capteurs, même de faibles biais de mesure génèrent une incertitude de navigation croissante.
Une IMU mesure la force spécifique et la vitesse angulaire à l'aide d'accéléromètres et de gyroscopes. L'algorithme de navigation transforme ces mesures du repère du capteur vers le repère de navigation en utilisant l'estimation d'attitude. L'INS intègre ensuite l'accélération pour calculer la vitesse et intègre la vitesse pour calculer la position :
La position nécessitant une double intégration de l'accélération, de petites erreurs entraînent une dérive importante. Par exemple, un biais d'accéléromètre constant produit une erreur de vitesse qui augmente linéairement avec le temps :
L'erreur de position qui en résulte croît de façon quadratique :
Les erreurs de gyroscope contribuent également à la dérive de position. De petites erreurs d'attitude projettent faussement le vecteur de gravité dans le plan horizontal, générant de fausses accélérations qui augmentent les erreurs de navigation au fil du temps. L'instabilité du biais du capteur, la densité de bruit, les erreurs de facteur d'échelle, le désalignement, les variations de température, les vibrations et la qualité de l'étalonnage influencent tous la croissance de la dérive.
Les IMU tactiques et de navigation haute performance réduisent ces effets grâce à un étalonnage précis et à une compensation d'erreur avancée. Les solutions INS modernes limitent davantage la dérive en intégrant les mesures inertielles à des sources d'aide telles que le GNSS, l'odométrie, le loch Doppler (DVL) ou la navigation visuelle.
Des algorithmes d'estimation avancés (par exemple, EKF) estiment en continu les erreurs des capteurs, améliorant ainsi la précision de la navigation et étendant les performances de positionnement autonome lors de pannes GNSS prolongées.
